¡Bienvenidos nuevamente al blog de Welectronic! En la publicación anterior vimos qué es la vibración y cómo evaluar su severidad. Ahora toca lo que convierte un número en un diagnóstico: el espectro. La FFT descompone la señal del sensor en las frecuencias que la forman, y cada falla deja una huella en frecuencias conocidas. Aquí verás cómo leer un espectro, las frecuencias características (giro, armónicos, bandas laterales, rodamientos y engranes), cómo colocar el acelerómetro y las rutas de medición, y una tabla de diagnóstico rápido. Al final hay un simulador con fallas, espectro y un reto aleatorio de diagnóstico.
1. Señal en el tiempo y espectro FFT
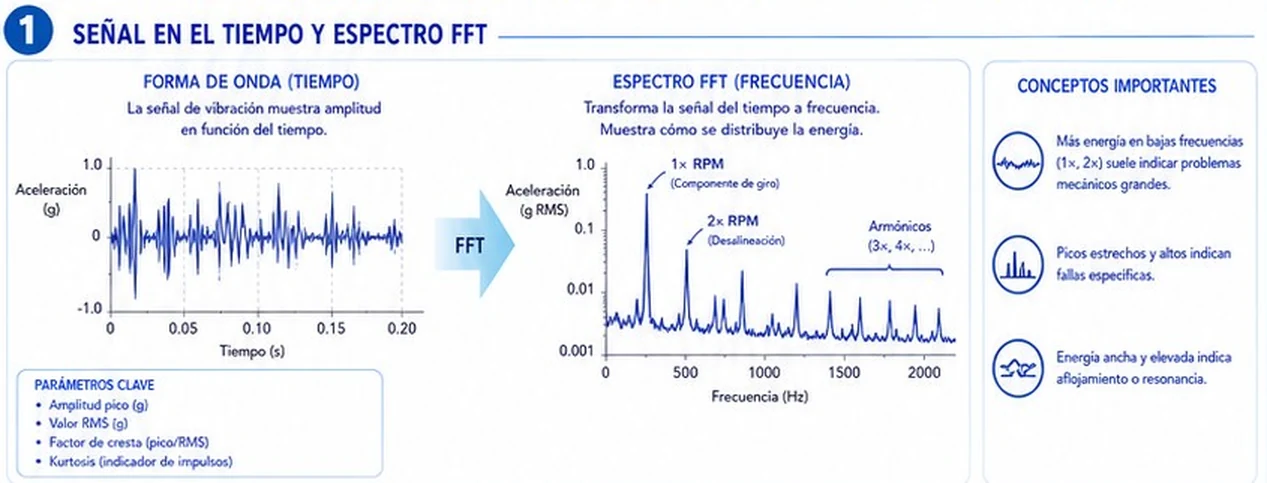
El acelerómetro entrega una señal en el tiempo: aceleración contra tiempo. Es una mezcla de muchas vibraciones a la vez y a simple vista es difícil saber de dónde viene cada una. La Transformada Rápida de Fourier (FFT) reescribe esa señal como una suma de senoidales y muestra cuánta energía hay en cada frecuencia: eso es el espectro.
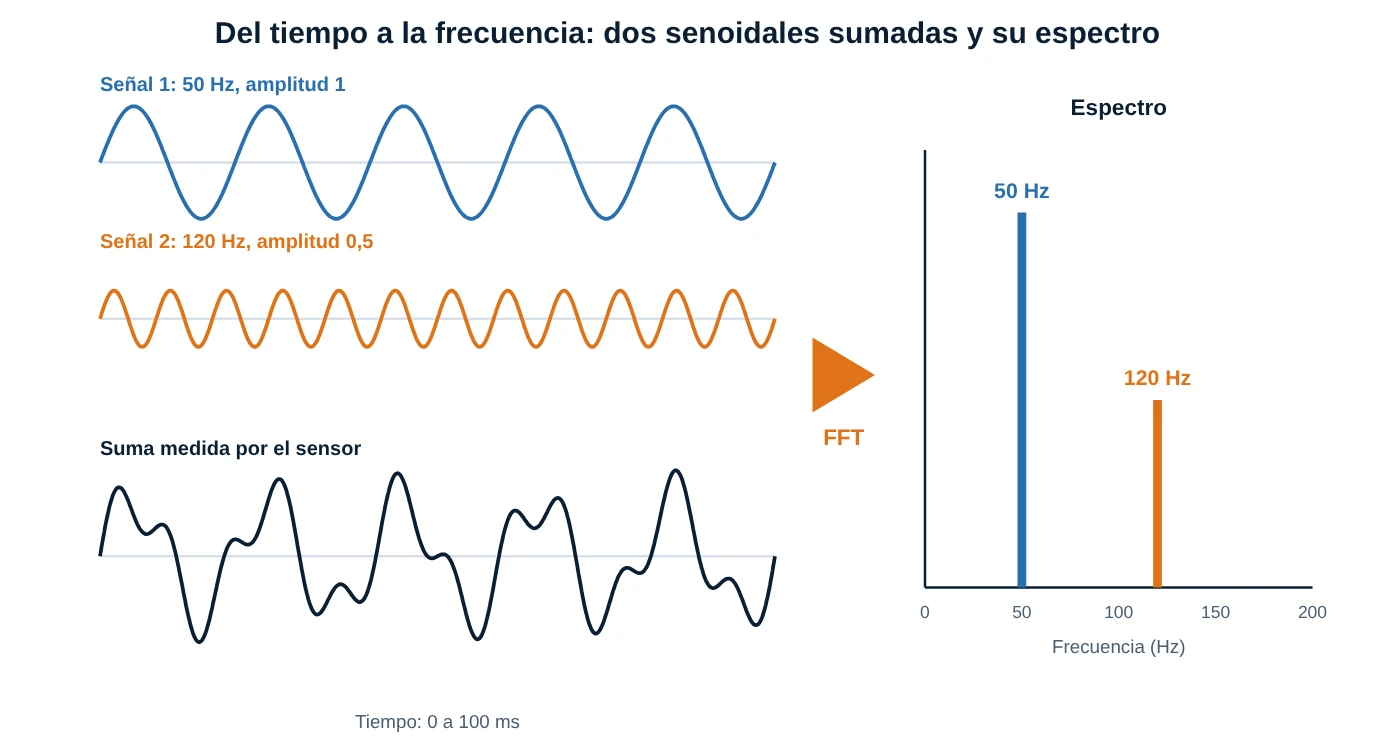
Parámetros del espectro que debes configurar
Frecuencia máxima útil: Fmax ≈ fs / 2,56 (fs = frecuencia de muestreo; Nyquist = fs / 2)
- Fmax: debe cubrir las frecuencias que esperas ver (por ejemplo, 10 a 12 veces la velocidad de giro para fallas mecánicas; varios kHz para rodamientos y engranes).
- Líneas de resolución: más líneas, mejor resolución, pero más tiempo de captura. Para separar un pico de 1× de sus bandas laterales necesitas Δf menor que la separación entre ellos.
- Ventana: la ventana Hanning es la elección general para señales de máquinas; reduce la fuga espectral (leakage). Promedia varios espectros para estabilizar el resultado.
- Escala: la escala logarítmica permite ver a la vez picos grandes y pequeños (como en el póster); la lineal es mejor para comparar picos grandes.
Parámetros clave de la señal en el tiempo
- Amplitud pico (g): el máximo de la señal.
- Valor RMS (g): la energía global de la vibración.
- Factor de cresta = pico / RMS: en una senoidal vale 1,414; valores mucho mayores (5 o más) indican impactos o impulsos.
- Curtosis: mide qué tan «picuda» es la distribución de la señal: vale alrededor de 3 en una señal aleatoria normal y sube con los impulsos, por lo que es un indicador temprano de fallas de rodamientos.
Conceptos del póster: más energía en bajas frecuencias (1×, 2×) suele indicar problemas mecánicos grandes; picos estrechos y altos indican fallas específicas; energía ancha y elevada indica aflojamiento o resonancia.
Corrección respecto al póster: la figura es ilustrativa y no es coherente consigo misma. Los armónicos «3×, 4×, …» están rotulados en la zona de 1.400 a 2.100 Hz, cuando con un 1× cercano a 250 Hz deberían estar en unos 750 y 1.000 Hz; y la forma de onda tiene aspecto impulsivo, mientras que el espectro muestra un 1× dominante. Tómala como esquema de lectura, no como un caso real. Además, un pico a 250 Hz como 1× equivale a 15.000 rpm, algo poco común.
2. Frecuencias características en máquinas rotativas
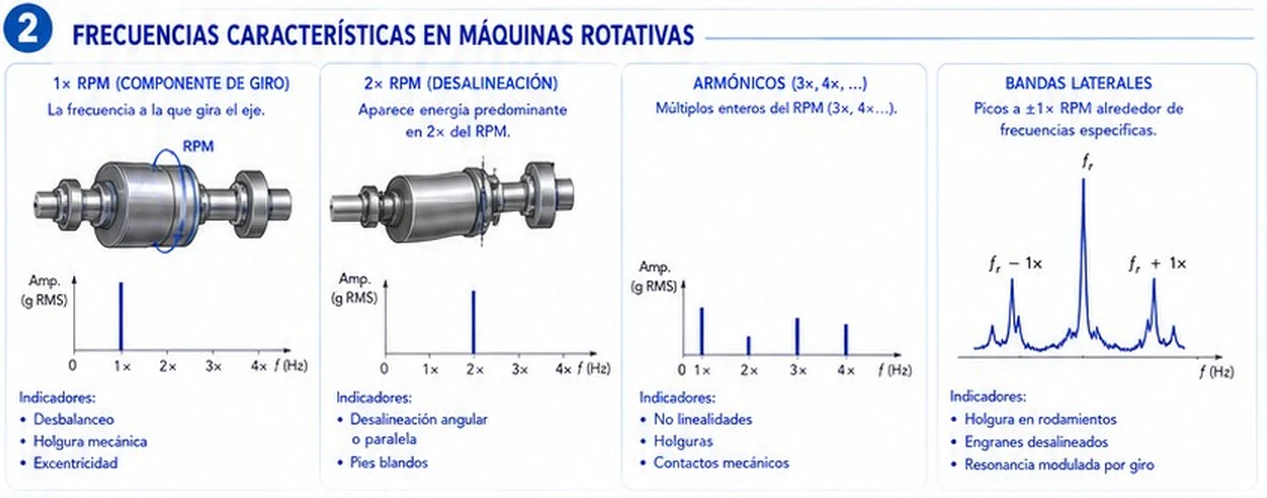
- 1× rpm (componente de giro): la frecuencia a la que gira el eje. Indica desbalance, holgura mecánica y excentricidad (rotor o poleas descentradas).
- 2× rpm: energía predominante en el doble de la velocidad de giro. Indica desalineación angular o paralela y, a veces, pies blandos (soft foot).
- Armónicos (3×, 4×, …): múltiplos enteros de la velocidad de giro. Indican no linealidades, holguras y contactos mecánicos. Si además hay ½×, 1½×, 2½×, la holgura suele ser severa.
- Bandas laterales: picos a ±1× rpm (u otra frecuencia moduladora) alrededor de una frecuencia central. Indican fallas de rodamientos o de engranes, o una resonancia modulada por el giro.
Precisiones respecto al póster: (1) los pies blandos suelen mostrarse sobre todo en 1×, con 2× secundario; no son un indicador exclusivo de 2×. (2) El póster menciona «holgura en rodamientos» al hablar de bandas laterales: lo habitual es una falla de rodamiento (daño en pistas o elementos rodantes), no una simple holgura. (3) El separador de las bandas laterales no siempre es 1× rpm: en un engrane es la velocidad del eje defectuoso y, en un rodamiento, 1× para la pista interna o la frecuencia de jaula (FTF) para los elementos rodantes. (4) Una desalineación pura rara vez tiene un único pico en 2×: lo normal es ver 1× y 2×, y 2× supera a 1× cuando es severa.
Frecuencias de rodamientos
Cuando un rodamiento tiene una grieta o un descascaramiento, cada vez que un elemento rodante pasa por el defecto se produce un impacto. La frecuencia de esos impactos depende de la geometría: número de elementos rodantes n, diámetro del elemento rodante d, diámetro primitivo D (entre centros de los elementos rodantes), ángulo de contacto φ y velocidad de giro f (rev/s) del anillo interior.
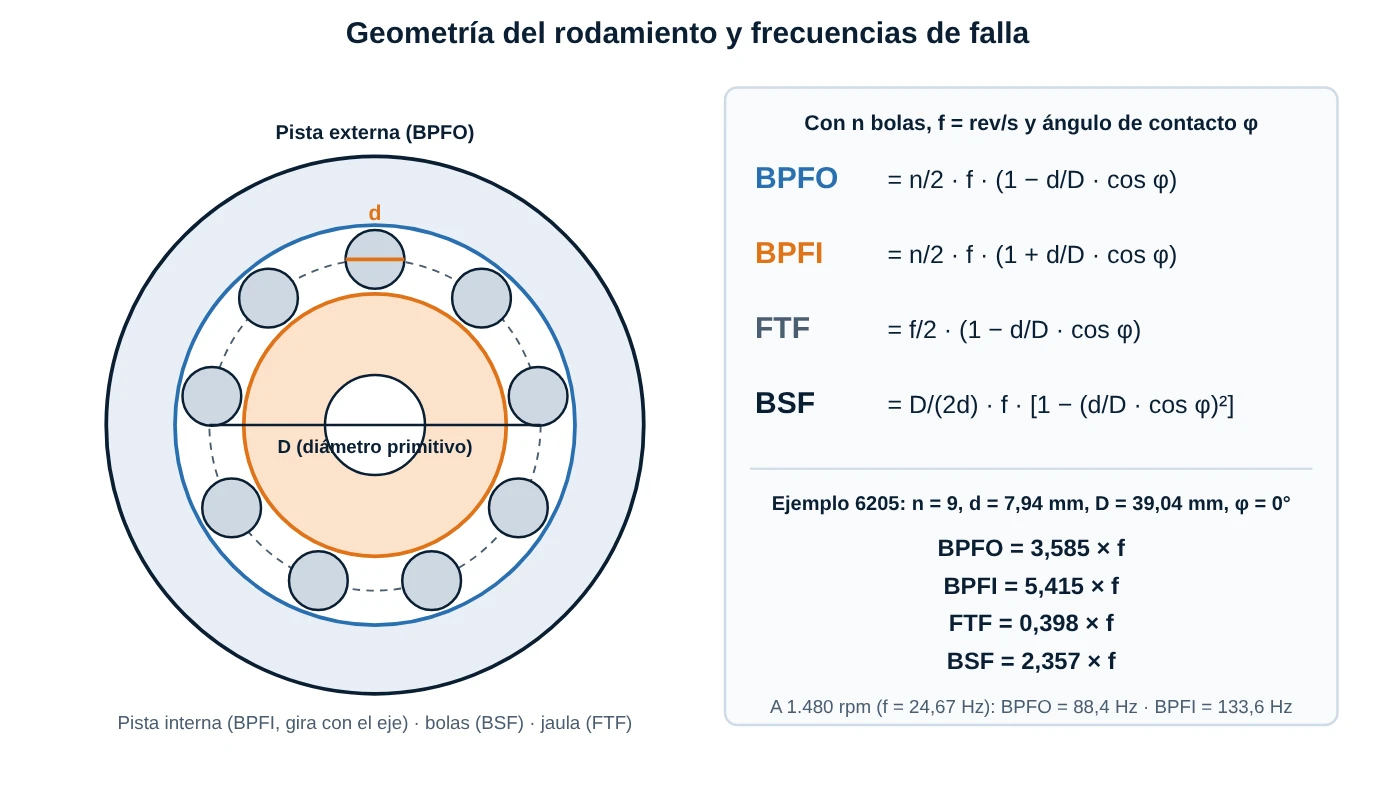
BPFI = (n/2) · f · (1 + (d/D) · cos φ) pista interna
FTF = (f/2) · (1 − (d/D) · cos φ) jaula (tren fundamental)
BSF = (D / 2d) · f · [1 − ((d/D) · cos φ)²] elemento rodante (bola o rodillo)
Aclaraciones: BPFO y BPFI son las frecuencias de paso de los elementos rodantes por un defecto de la pista externa e interna; el elemento rodante con un defecto golpea ambas pistas por vuelta, por lo que la frecuencia de impacto es 2 × BSF. Se cumple BPFO + BPFI = n · f. Estas fórmulas suponen rodadura pura; en la práctica los valores reales varían un 1 a 2 % por deslizamiento, así que se buscan los picos cerca del valor calculado. Los datos de geometría (n, d, D, φ) salen del catálogo del fabricante, o de bases de datos del software de análisis.
Un detalle práctico: la vibración producida por los impactos de un rodamiento incipiente es débil y se ubica en alta frecuencia (excita resonancias de la estructura, típicamente entre 2 y 5 kHz). Por eso en el espectro común los picos de BPFO o BPFI quedan casi enterrados en el ruido; el análisis de envolvente (filtrar alrededor de la resonancia, demodular y calcular el espectro de la envolvente) los hace visibles. Las etapas del daño suelen verse así: primero, alta frecuencia y envolvente; luego, picos en BPFO/BPFI y armónicos; después, bandas laterales; y al final, aumento del piso de ruido y de 1×.
Engranes
El engrane produce una frecuencia de engrane, GMF = z × f (número de dientes del piñón por su velocidad en Hz, que es igual a z₂ × f₂ en la rueda). Un engrane sano muestra GMF y sus armónicos; un diente dañado, desgaste o excentricidad modulan la amplitud con la velocidad del eje y aparecen bandas laterales a GMF ± 1×, GMF ± 2×, etc.
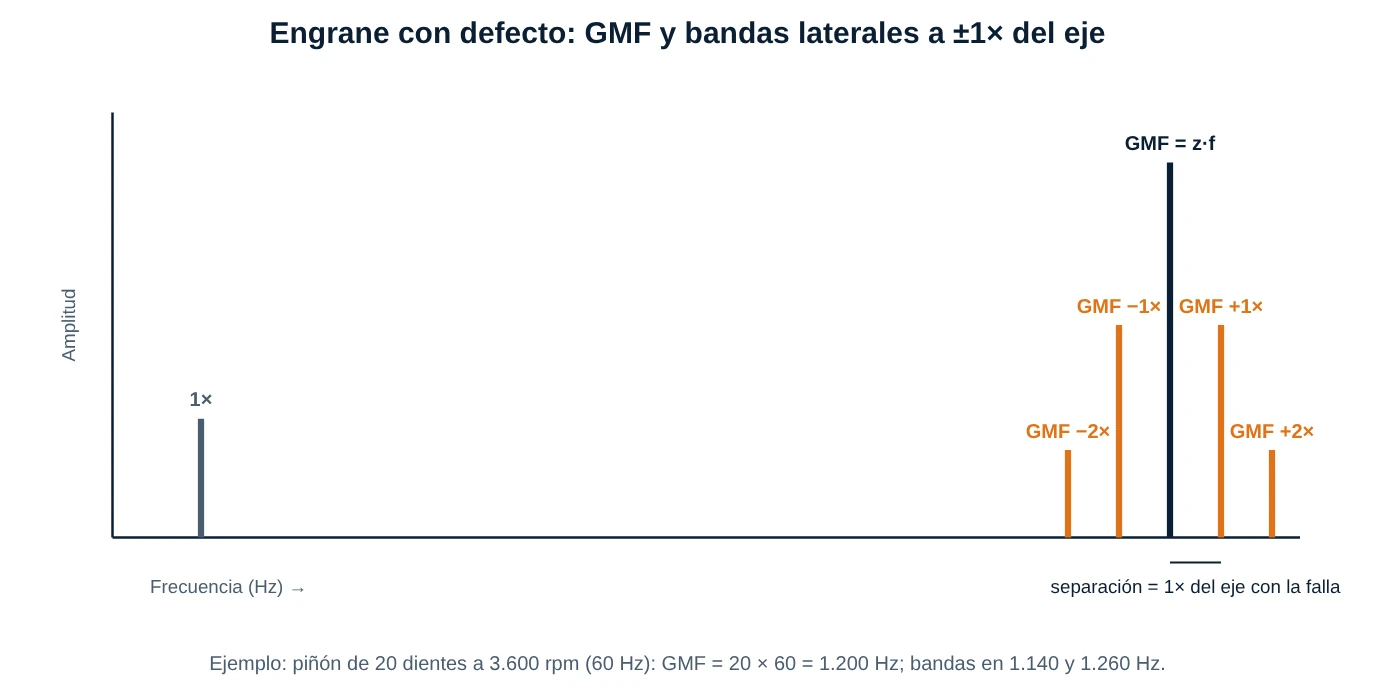
Dato práctico: en motores eléctricos de inducción alimentados a 60 Hz (como en Perú) hay también frecuencias de origen eléctrico: 2× la frecuencia de línea (120 Hz) y bandas laterales alrededor de 1× a la frecuencia de paso de polos. Antes de atribuir un pico de 120 Hz a la mecánica, comprueba si se desplaza al cambiar la carga o desaparece al cortar la energía (la mecánica se queda; la eléctrica desaparece de golpe).
3. Acelerómetro: sensor y montaje
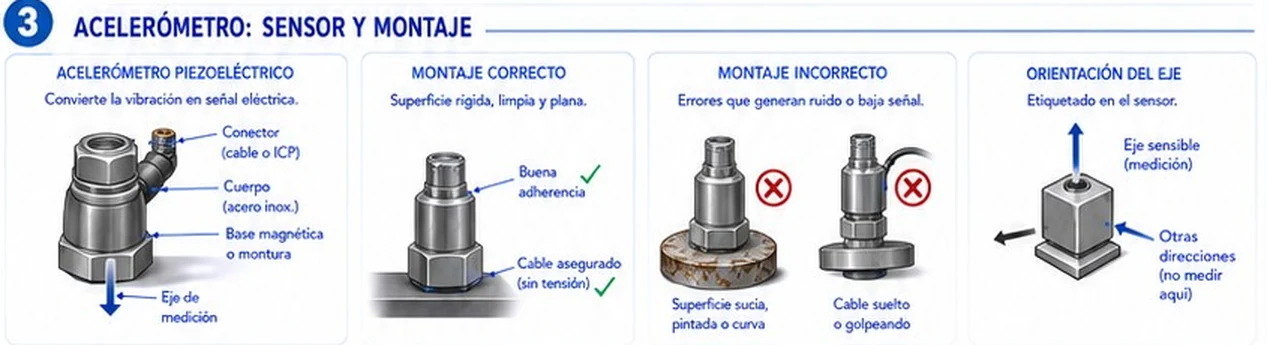
El acelerómetro piezoeléctrico contiene un cristal que genera una carga eléctrica proporcional a la aceleración que lo comprime. Los más usados en planta son los tipos ICP/IEPE, que llevan la electrónica integrada y se alimentan con corriente constante (típicamente de 2 a 20 mA, a 18 a 30 V) por el mismo cable de señal; su sensibilidad típica es de 100 mV/g. El sensor tiene un eje sensible (marcado en su carcasa): solo mide en esa dirección, así que la orientación en la máquina debe coincidir con la dirección que quieres medir.
- Montaje correcto: superficie rígida, limpia, plana y sin pintura; buena adherencia; cable asegurado y sin tensión.
- Montaje incorrecto: superficie sucia, pintada o curva; cable suelto o que golpea. Generan ruido o baja señal y falsos picos.
El método de fijación limita la frecuencia máxima confiable porque el conjunto sensor-montaje tiene su propia resonancia: el espárrago roscado conserva casi todo el rango del sensor (hasta varios kHz); el imán de base plana llega a unos pocos kHz; la punta de mano (stinger) solo sirve hasta unos 500 a 1.000 Hz y da poca repetibilidad. Para rodamientos y engranes, usa espárrago o adhesivo.
Dato práctico: una señal «montada» con un cable suelto muestra picos anchos y golpes en el tiempo; una señal con el sensor saturado muestra la forma de onda recortada y un piso de ruido elevado en todo el espectro. Confirma siempre el montaje antes de diagnosticar.
4. Rutas de medición y puntos típicos
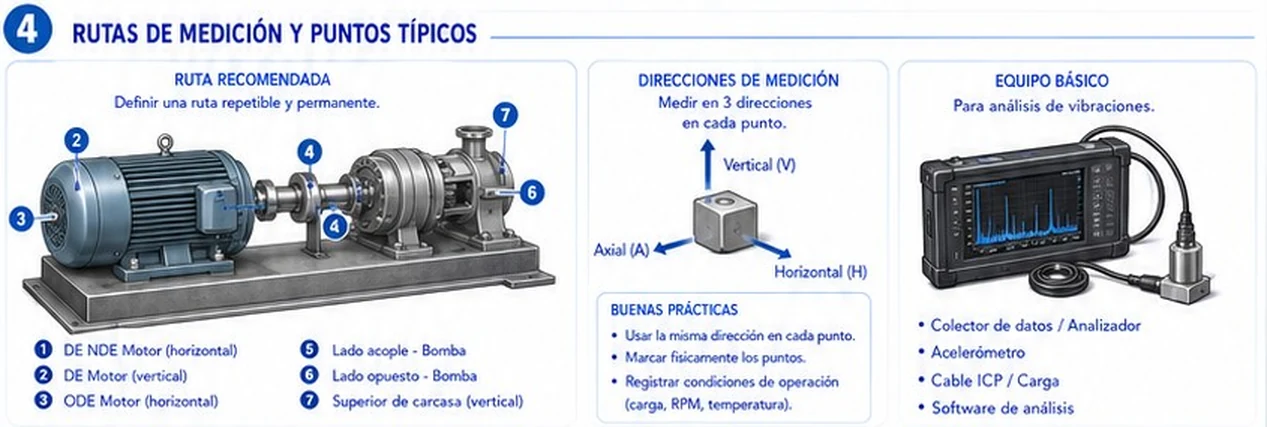
Una ruta es la secuencia fija de puntos que recorre el analista en cada ronda. Debe ser repetible y permanente. La ruta del póster para un conjunto motor-bomba tiene siete puntos numerados (en la lista del póster falta el 4, que en el dibujo aparece junto al acople):
- Motor, lado opuesto al acople (NDE), horizontal.
- Motor, lado del acople (DE), vertical.
- Motor, extremo posterior (el póster lo rotula «ODE»), horizontal.
- Zona del acople (solo aparece en el dibujo).
- Bomba, lado del acople.
- Bomba, lado opuesto.
- Parte superior de la carcasa de la bomba (vertical).
En cada punto se mide en tres direcciones (vertical V, horizontal H y axial A). Buenas prácticas: usar la misma dirección en cada punto, marcar físicamente los puntos y registrar las condiciones de operación (carga, rpm, temperatura). El equipo básico es un colector de datos/analizador, un acelerómetro, el cable ICP o de carga y un software de análisis.
Corrección respecto al póster: las etiquetas de la ruta mezclan siglas: «DE NDE Motor», «DE Motor» y «ODE Motor». La nomenclatura estándar es DE (drive end, lado de acople o accionamiento) y NDE (non-drive end, lado opuesto al acople); «ODE» no es una sigla estándar (se refiere al lado opuesto, es decir, NDE). Además, en la ilustración los números se repiten (dos «4») y falta el «5», así que sigue la lista y no el dibujo.
5. Diagnóstico rápido
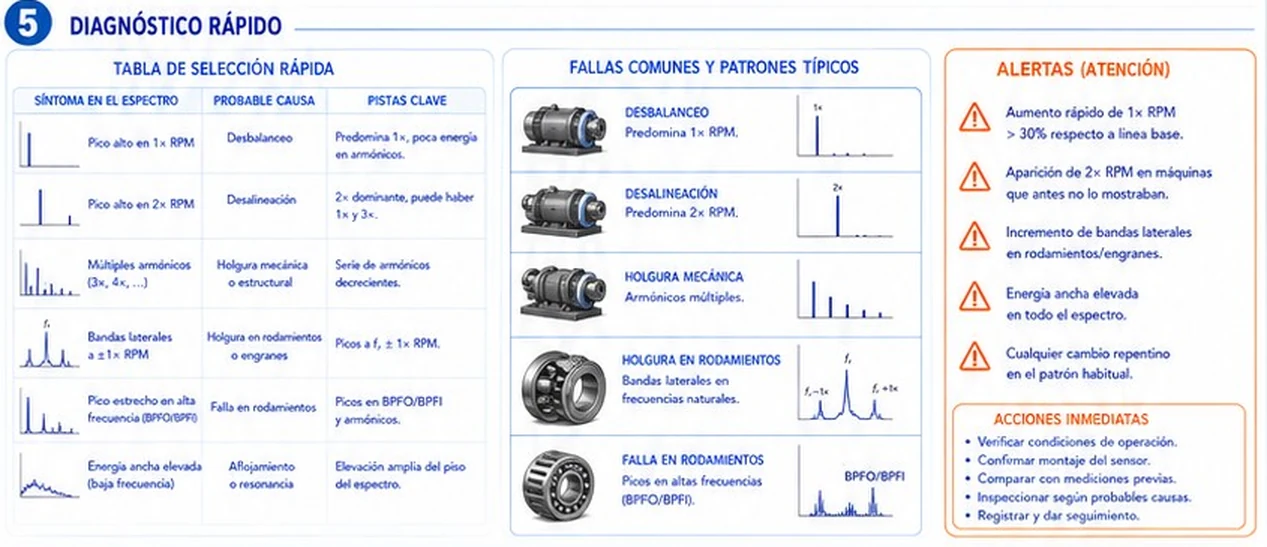
- Pico alto en 1× rpm → desbalance: domina 1× y hay poca energía en los armónicos.
- Pico alto en 2× rpm → desalineación: 2× dominante; puede haber 1× y 3×.
- Múltiples armónicos (3×, 4×, …) → holgura mecánica o estructural: serie de armónicos.
- Bandas laterales a ±1× rpm → falla de rodamientos o engranes: picos a fr ± 1× rpm.
- Pico estrecho en alta frecuencia (BPFO/BPFI) → falla en rodamientos: picos en BPFO/BPFI y armónicos.
- Energía ancha y elevada (baja frecuencia) → aflojamiento o resonancia: elevación amplia del piso del espectro.
Alertas de atención (según el póster): aumento rápido de 1× rpm de más de 30 % respecto a la línea base; aparición de 2× rpm en máquinas que antes no lo mostraban; incremento de bandas laterales en rodamientos o engranes; energía ancha y elevada en todo el espectro; y cualquier cambio repentino en el patrón habitual.
Acciones inmediatas: verificar las condiciones de operación, confirmar el montaje del sensor, comparar con mediciones previas, inspeccionar según las causas probables y registrar y dar seguimiento.
Nota sobre los umbrales: el «30 % sobre la línea base» del póster es una regla práctica, no un valor normalizado. La ISO 20816-1 sugiere considerar significativo un cambio de aproximadamente el 25 % del límite superior de la zona B; define tus umbrales con el historial de cada máquina y la criticidad del equipo. Además, el póster rotula «Holgura en rodamientos» junto a un espectro de bandas laterales: léelo como falla de rodamiento con modulación.
El diagnóstico nunca debe basarse en un solo dato. Combina el espectro con la forma de onda, la fase, la temperatura y las condiciones de operación, y confirma con una segunda técnica (envolvente, análisis de aceite, termografía) antes de intervenir.
6. Simulador de espectro FFT y diagnóstico
Este simulador genera una señal de vibración con las fallas que elijas, calcula su FFT real y rotula los picos. Cómo usarlo:
- Marca una o varias fallas y ajusta su gravedad: desbalance (1×), desalineación (1×, 2× y 3×), holgura (armónicos y ½×), rodamiento con falla en pista externa, interna o elemento rodante, y engranes (GMF con bandas laterales).
- Cambia las rpm, elige un rodamiento (por ejemplo, el 6205) o escribe su geometría (bolas, d, D y ángulo de contacto), y los dientes del piñón. La tabla de frecuencias características se actualiza.
- Alterna entre Espectro FFT y Envolvente: verás por qué los picos de rodamientos aparecen limpios solo en la envolvente. Prueba la escala logarítmica o lineal, el eje en Hz o en órdenes, y la magnitud en g o en mm/s.
- Haz clic o toca el espectro (o usa las flechas del teclado) para leer frecuencia, orden y amplitud en el cursor.
- Pulsa Nuevo reto aleatorio: el simulador oculta la falla y tú decides cuál es. Puedes pedir pistas; al comprobar se revela la respuesta y se rotulan los picos.
✅ 5 Problemas Resueltos
Solución:
Δf = Fmax / líneas = 2.000 / 3.200 = 0,625 Hz
T = 1 / Δf = 1 / 0,625 = 1,6 s por captura
Solución:
f = 1.780 / 60 = 29,667 Hz
Orden = 118,7 / 29,667 = 4,0× (el pico es el 4× rpm).
2× = 59,33 Hz; 3× = 89,0 Hz.
Solución:
f = 1.480 / 60 = 24,67 Hz; d/D = 7,94 / 39,04 = 0,2034
BPFO = 4,5 × 24,67 × (1 − 0,2034) = 88,42 Hz
BPFI = 4,5 × 24,67 × (1 + 0,2034) = 133,58 Hz
FTF = 12,333 × (1 − 0,2034) = 9,82 Hz
BSF = (39,04 / 15,88) × 24,67 × (1 − 0,2034²) = 58,13 Hz
Comprobación: BPFO + BPFI = 222,00 Hz = 9 × 24,67 = 222,00 Hz ✓
Solución:
f = 1.750 / 60 = 29,17 Hz
GMF = 23 × 29,17 = 670,83 Hz
Bandas: GMF − 1× = 641,67 Hz y GMF + 1× = 700,00 Hz (separación de 29,17 Hz).
Solución:
a pico = 0,45 V / 0,100 V/g = 4,5 g
a RMS = 4,5 / √2 = 3,18 g (factor de cresta 1,414, como corresponde a una senoidal).
Con factor de cresta 5,1: pico = 5,1 × 0,5 = 2,55 g, un valor que sugiere impactos.
🏋️ 5 Ejercicios Propuestos
T = 1 / 1,5625 = 0,64 s
1× = 59,33 Hz; 2× = 118,67 Hz; 3× = 178,00 Hz
BPFO = 4 × 30 × 0,75 = 90,0 Hz
BPFI = 4 × 30 × 1,25 = 150,0 Hz
FTF = 15 × 0,75 = 11,25 Hz
BSF = (40/20) × 30 × (1 − 0,0625) = 56,25 Hz
GMF = 31 × 20 = 620 Hz
Bandas laterales: 600 Hz y 640 Hz.
v = a / (2π·f) = 3,9227 / (2π × 250) = 0,002497 m/s = 2,497 mm/s RMS