¡Bienvenidos nuevamente al blog de Welectronic! En las hojas anteriores recorrimos el mecanizado: del rectificado industrial a las rectificadoras plana y cilíndrica, donde lo importante era dejar la pieza dentro de tolerancia. Hoy damos el paso lógico siguiente: comprobar que la pieza, la soldadura o el eje no tienen defectos que no se ven, sin destruirlos. Son los ensayos no destructivos (END). Esta es la hoja 45 de la serie (la ficha impresa lleva el número 95 en el pie) y cubre los cinco bloques del póster: inspección visual, líquidos penetrantes, partículas magnéticas, ultrasonido y selección del método, más la recomendación técnica final. Yo la amplío con la física de cada método, el cálculo de la profundidad de un defecto por el tiempo del eco, el campo cercano del palpador, la corriente de magnetización, la vida remanente por pérdida de espesor, la iluminación mínima y un laboratorio interactivo.
Qué vas a aprender
- Qué es un ensayo no destructivo y por qué cada método ve un tipo de defecto distinto.
- Cómo hacer una buena inspección visual: iluminación, distancia, ángulo y ayudas ópticas.
- La secuencia completa de líquidos penetrantes, con secados y tiempos, y por qué solo detecta defectos abiertos.
- Cómo funcionan las partículas magnéticas: fuga de campo, orientación del defecto, corriente y desmagnetización.
- Cómo funciona el ultrasonido pulso-eco: velocidad del sonido, acoplante, profundidad del defecto, zona muerta y campo cercano.
- Cómo elegir el método según material, ubicación del defecto y superficie.
- Cómo resolver cálculos de espesor remanente y vida útil, y cómo dejar el resultado registrado y trazable.
- Un laboratorio interactivo con cuatro mesas: ultrasonido, partículas magnéticas, selector de método, y visual con penetrantes.
Esta hoja continúa la serie de mecanizado y mantenimiento mecánico: viene después del rectificado industrial y de las rectificadoras plana y cilíndrica (donde se mencionó el nital y las partículas magnéticas para detectar quemado y fisuras), y se apoya en los materiales y tratamientos térmicos, porque saber si una pieza es ferromagnética o porosa decide qué ensayo se puede usar.
Mapa visual del tema
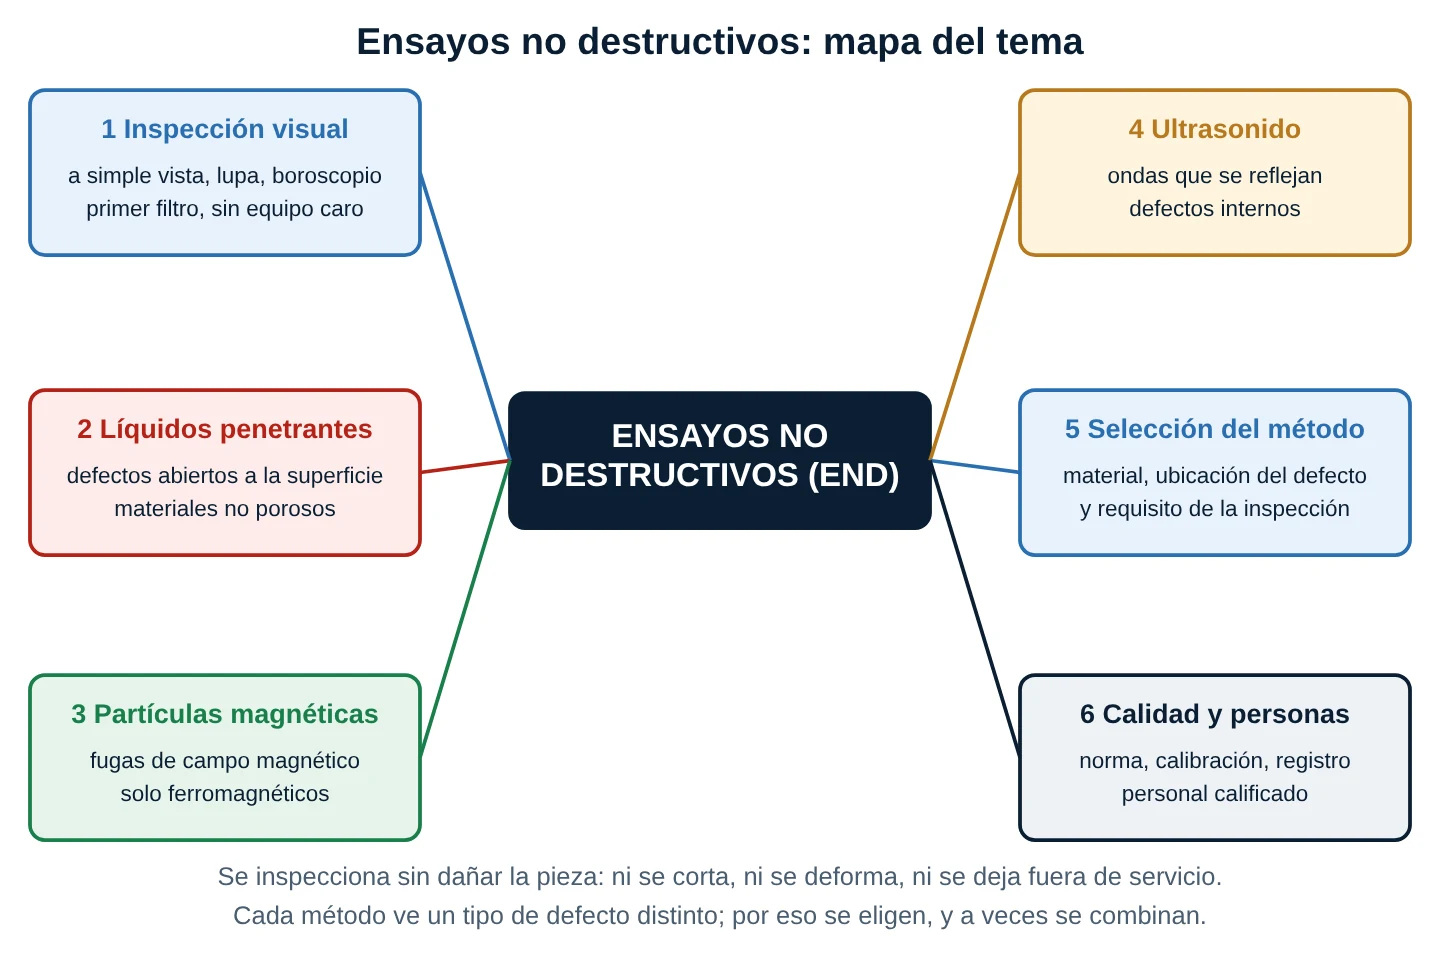
Un ensayo no destructivo es una técnica que evalúa la condición de un material, una soldadura o un componente sin alterarlo ni dejarlo inservible. Su contrario es el ensayo destructivo (tracción, impacto, dureza con corte), que sacrifica una muestra. En mantenimiento industrial los END se usan en tres momentos: al recibir o fabricar (¿la pieza viene sana?), durante la parada programada (¿apareció una fisura en el eje, en el chasis o en la soldadura?) y en el seguimiento de corrosión (¿cuánto espesor queda?). La idea central: un defecto se detecta cuando produce una diferencia que el método sabe percibir. La luz percibe lo que está a la vista; el penetrante, lo que está abierto; el campo magnético, lo que lo interrumpe; el sonido, lo que lo refleja.
Cinco ideas para empezar
- No existe un método universal. Cada uno tiene un alcance y una limitación; la elección es parte del trabajo.
- La inspección visual va siempre primero. Es barata y descarta lo evidente antes de gastar tiempo en otros métodos.
- La preparación de la superficie manda. Pintura, aceite, óxido o rugosidad hacen fallar un penetrante, un ultrasonido o una lectura visual.
- Una indicación no es todavía un defecto. Hay que interpretarla y compararla con un criterio de aceptación de la norma aplicable.
- Lo que no se registra, no se puede repetir ni demostrar. El informe y la trazabilidad son parte del ensayo.
1. Inspección visual
1.1 Qué es y qué ve
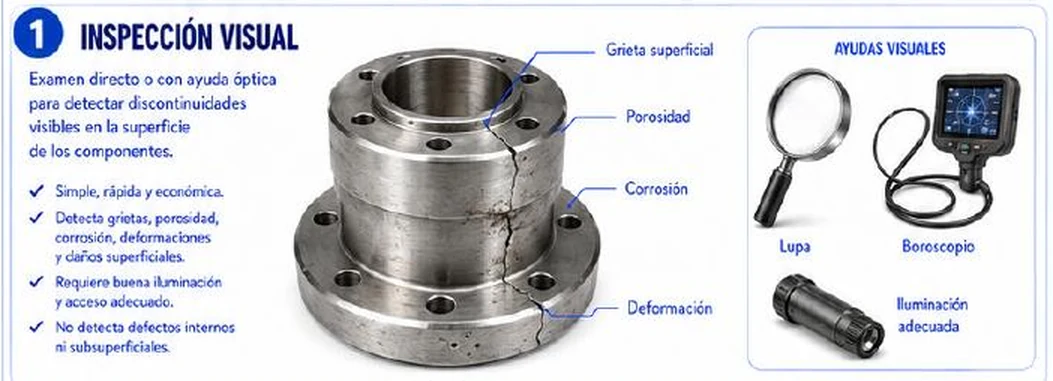
La inspección visual (VT) es el examen directo, o con ayuda óptica, de la superficie. Se usa para detectar grietas visibles, porosidad abierta, corrosión, desgaste, deformaciones, falta de relleno o mala terminación de soldaduras, fugas y piezas faltantes. Es el método más usado y el más barato, pero depende por completo del inspector, la luz y el acceso. Tiene dos variantes: directa (el ojo cerca de la superficie, con lupa si hace falta) y remota (boroscopio, videoscopio o cámara en interiores de reductores, tuberías, cámaras de turbina o carcasas).
1.2 Condiciones que hacen confiable el ensayo
| Factor | Valor orientativo | Por qué importa |
|---|---|---|
| Iluminancia sobre la superficie | Mínimo 350 lux; recomendado 500 lux o más | Con poca luz se pierde contraste y no se ven fisuras finas |
| Distancia del ojo | Hasta unos 600 mm | Un ojo normal separa detalles de aproximadamente 1 minuto de arco: a 600 mm son unos 0,17 mm |
| Ángulo de visión | No menor de unos 30° respecto de la superficie | Más rasante se deforma la imagen y se esconden los defectos |
| Superficie | Limpia, sin pintura suelta, escoria ni aceite | La suciedad tapa o imita defectos |
| Ayudas | Lupa de 5× a 10×, espejo, calibres de soldadura, boroscopio | Permiten ver y además medir el defecto |
Corrección técnica 1 (sección 1): la ficha pide «buena iluminación» y «iluminación adecuada» pero no da ningún valor. Sin un número no se puede comprobar ni repetir: la práctica común en soldadura (familia ISO 17637) pide un mínimo de unos 350 lux y recomienda 500 lux sobre la zona inspeccionada; yo lo calculo en la sección 8.4. Además dice «simple» y «económica», pero omite que la inspección visual exige un inspector entrenado y un criterio de aceptación escrito; ver una grieta no basta, hay que medirla y compararla con la norma.
1.3 Qué no ve
No ve nada que esté bajo la superficie ni defectos tan cerrados que no se distingan, como una fisura de fatiga muy fina. Por eso la visual funciona como primer filtro: si ya se ve una grieta, el ensayo siguiente solo sirve para medirla, no para encontrarla. Si la pieza es crítica y no se ve nada, se pasa a penetrantes, partículas o ultrasonido.
2. Líquidos penetrantes
2.1 El principio: capilaridad
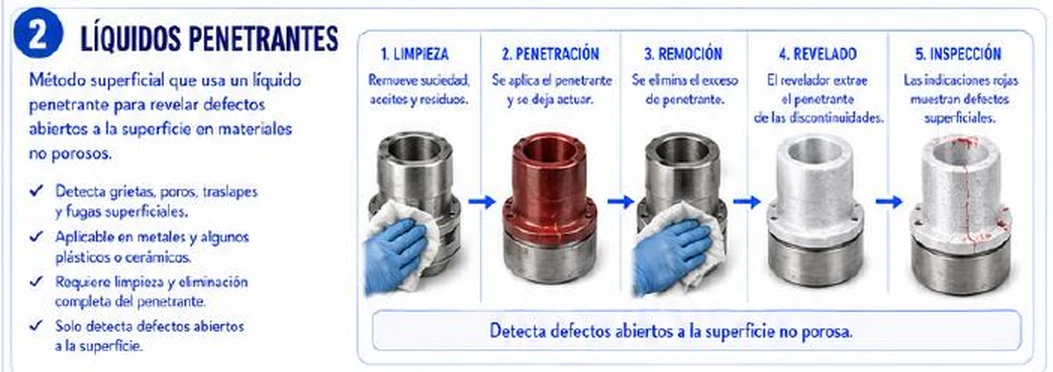
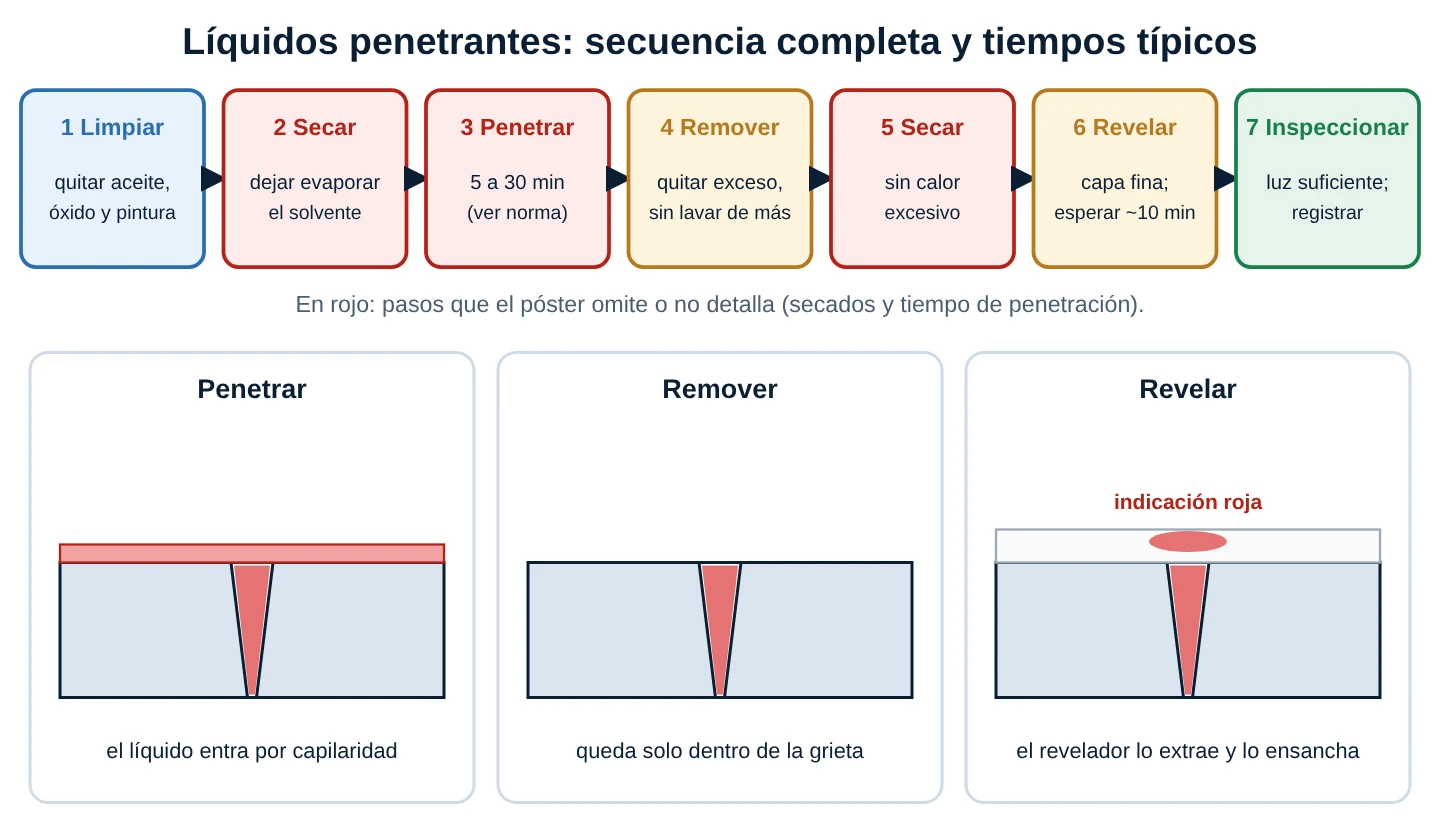
El penetrante es un líquido de muy baja tensión superficial que entra por capilaridad en cualquier discontinuidad abierta a la superficie. Se retira el exceso de la superficie, pero no el que quedó dentro de la grieta; después el revelador, un polvo blanco muy fino, absorbe ese líquido y lo extiende, de modo que una grieta de pocas micras se ve como una línea roja de varios décimos de milímetro: la indicación es más ancha que el defecto, y eso es justo lo que la hace visible.
2.2 Tipos y sistemas
- Visible (coloreado, rojo): se ve con luz blanca; es el del póster y el más usado en campo. Contraste rojo sobre blanco.
- Fluorescente: brilla verde amarillento bajo luz ultravioleta (UV-A) en penumbra; es más sensible y se usa en aeronáutica y piezas críticas.
- Por remoción: lavable con agua, removible con solvente o postemulsificable; cambia cómo se retira el exceso.
- Reveladores: seco, suspendido en agua o suspendido en solvente (el aerosol de campo). Se aplican en capa fina: una capa gruesa tapa la indicación.
2.3 Paso a paso con tiempos
- Limpieza previa: quitar aceite, óxido, pintura, escoria y salpicaduras; un solvente o un cepillado ligero. No se usa granallado ni cepillado fuerte, porque cierra la grieta con metal untado.
- Secado: el solvente debe evaporarse; si queda dentro de la grieta, el penetrante no entra.
- Penetración: se aplica el penetrante a una temperatura entre unos 10 y 50 °C y se deja actuar el tiempo del procedimiento, típico de 5 a 30 minutos.
- Remoción: con paño seco y luego paño con un poco de solvente; nunca se rocía el solvente directo sobre la pieza, porque lava el penetrante de las grietas.
- Secado: aire a temperatura ambiente o aire caliente suave.
- Revelado: capa fina y uniforme; el revelador se deja actuar unos 10 minutos antes de interpretar.
- Inspección y registro: con luz adecuada, dentro de un tiempo corto tras el revelado; se mide la indicación y se anota.
Corrección técnica 2 (sección 2): la ficha muestra cinco pasos, pero omite los dos secados (antes de penetrar y antes de revelar) y no da el tiempo de penetración, que es el dato que más pesa en la sensibilidad: un tiempo corto deja el penetrante sin entrar y el ensayo parece «limpio» aunque haya grieta. Además dice «las indicaciones rojas»: eso vale solo para el penetrante visible; con penetrante fluorescente la indicación se ve verde amarillenta bajo luz UV-A. Y «remoción» no debe hacerse rociando solvente sobre la pieza.
2.4 Alcance y límites
Sirve para metales de cualquier tipo (incluido el acero inoxidable austenítico y el aluminio, donde las partículas magnéticas no funcionan), y también para algunos plásticos y cerámicos densos. No sirve en materiales porosos (la superficie absorbe el líquido y todo se ve rojo), ni para defectos cerrados o internos, ni sobre superficies sucias, pintadas o muy rugosas. Es muy sensible a la limpieza: la causa número uno de un resultado falso negativo es una grieta tapada por pintura, aceite o metal untado.
3. Partículas magnéticas
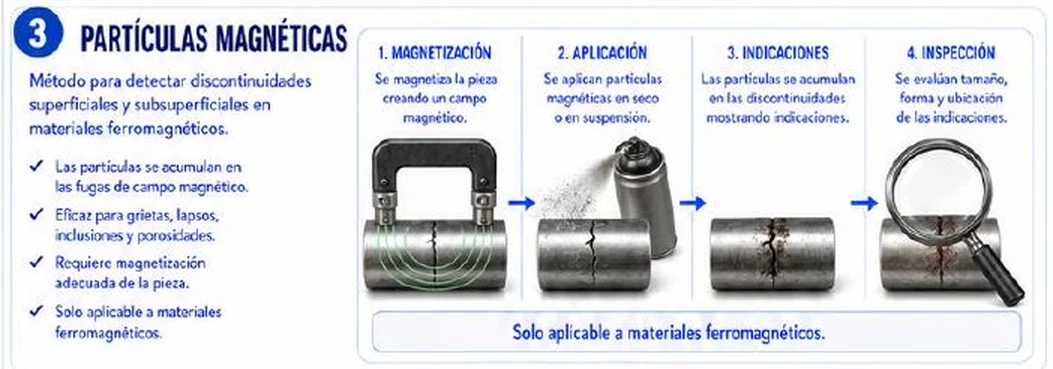
3.1 El principio: fuga de campo
Al magnetizar una pieza de acero, las líneas de campo circulan por dentro del material. Si encuentran una discontinuidad (una grieta, un traslape, una inclusión cerca de la superficie), el campo no puede atravesarla bien: se «escapa» al aire formando una fuga de campo. Las partículas ferromagnéticas finas, secas o en suspensión, son atraídas por esa fuga y se acumulan, dibujando la grieta con una línea nítida. El método solo sirve en materiales ferromagnéticos (acero al carbono, aceros de baja aleación, hierro fundido y aceros inoxidables martensíticos y ferríticos); no sirve en aluminio, cobre, latón ni acero inoxidable austenítico (como el 304 y el 316).
3.2 La orientación del defecto lo decide todo
La fuga es máxima cuando el defecto es perpendicular al campo y casi nula cuando es paralelo. Como idea didáctica, la señal se parece a sen(ángulo) entre el campo y el plano del defecto: a 90° es 100 %; a 45°, 71 %; a 20°, solo 34 %. En la práctica se acepta detectar hasta unos 45° respecto de la perpendicular, y por eso se magnetiza en al menos dos direcciones.
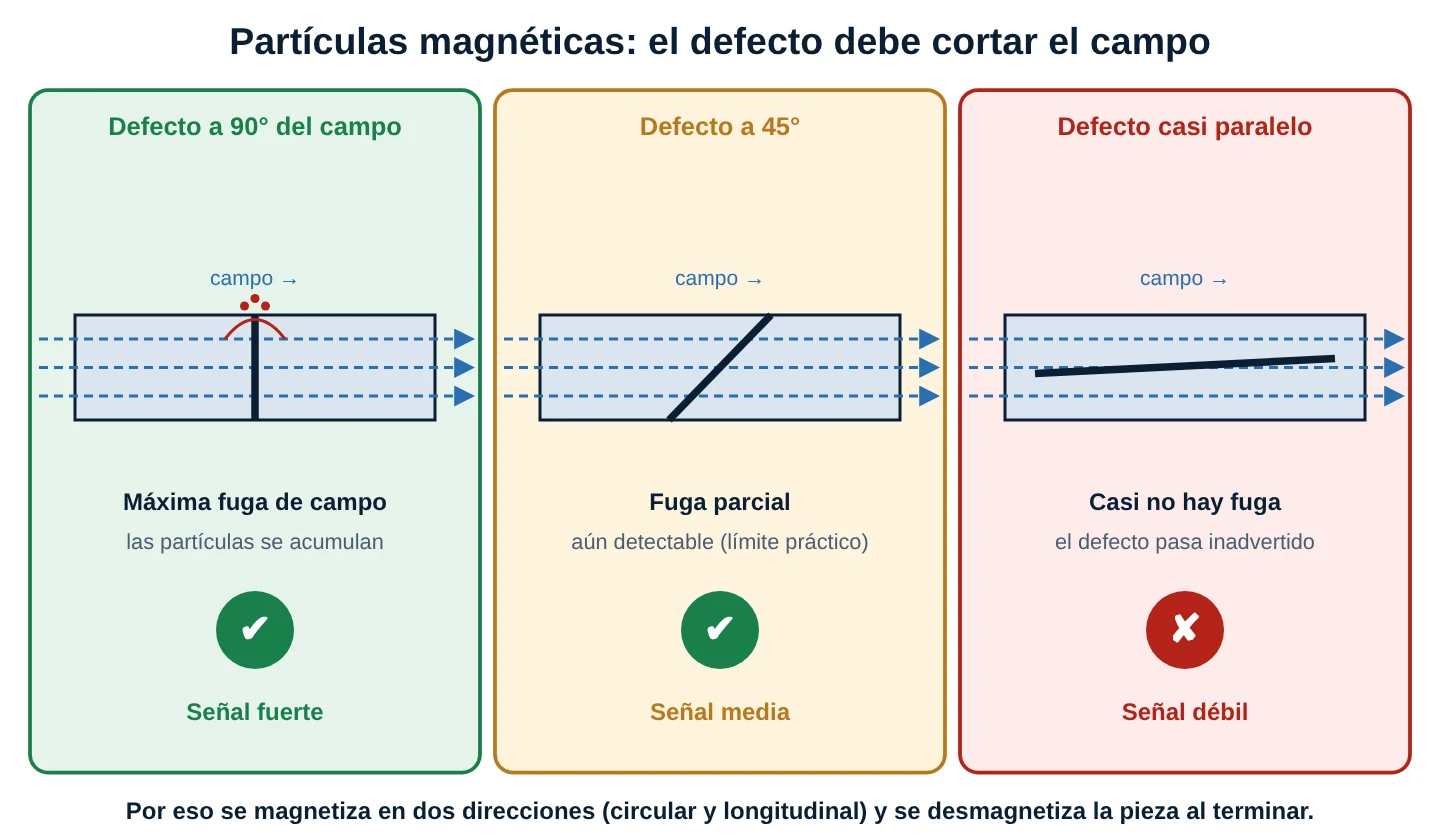
3.3 Formas de magnetizar
- Longitudinal (yugo o bobina): el campo corre a lo largo de la pieza; detecta defectos transversales. El yugo de campo alterno es el equipo portátil más usado; debe poder levantar un peso de prueba (del orden de 4,5 kg con corriente alterna, a validar con la norma).
- Circular (corriente por contacto o conductor central): la corriente pasa por la pieza y el campo la rodea; detecta defectos longitudinales. La corriente se ajusta por diámetro, típicamente 12 a 32 A por milímetro de diámetro.
- Corriente alterna concentra el campo en la superficie (mejor para defectos superficiales); corriente continua o rectificada penetra más (algo mejor para defectos subsuperficiales).
- Seco o húmedo: las partículas secas son prácticas en campo y en superficies rugosas; las húmedas en suspensión, sobre todo fluorescentes con luz UV-A, dan mayor sensibilidad en taller.
3.4 El paso que el póster no pone: desmagnetizar
Una pieza que queda magnetizada atrae virutas y partículas de desgaste, interfiere con el mecanizado posterior, con la soldadura (desvía el arco) y con rodamientos y mediciones. Por eso, al terminar, se desmagnetiza con un campo alterno que decrece hasta cero y se comprueba con un medidor de campo residual; es frecuente exigir menos de unos 0,3 mT (3 gauss), valor a validar con el procedimiento.
Corrección técnica 3 (sección 3): la ficha dice que el método es «eficaz para grietas, lapsos, inclusiones y porosidades»: la porosidad se detecta solo si está abierta o muy cerca de la superficie; un poro interno de una soldadura pasa de largo. También dice «superficiales y subsuperficiales» sin decir hasta dónde: unos pocos milímetros y con menos sensibilidad cuanto más profundo. Y omite dos pasos esenciales: magnetizar en dos direcciones (un defecto paralelo al campo no se ve) y desmagnetizar al final.
4. Ultrasonido
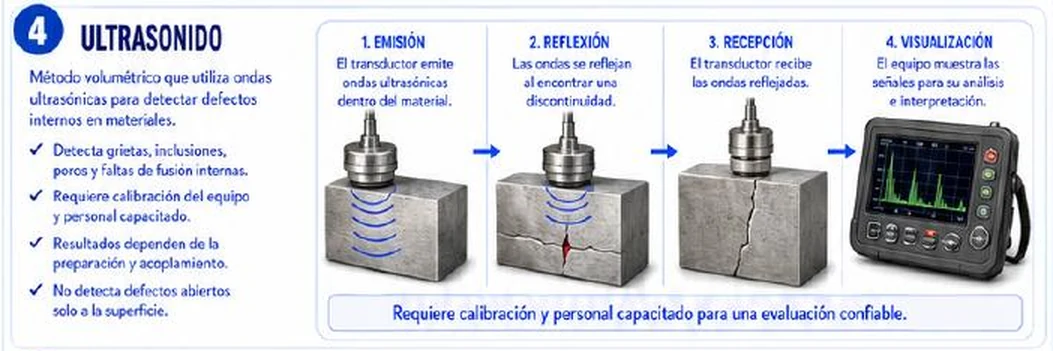
4.1 El principio: pulso y eco
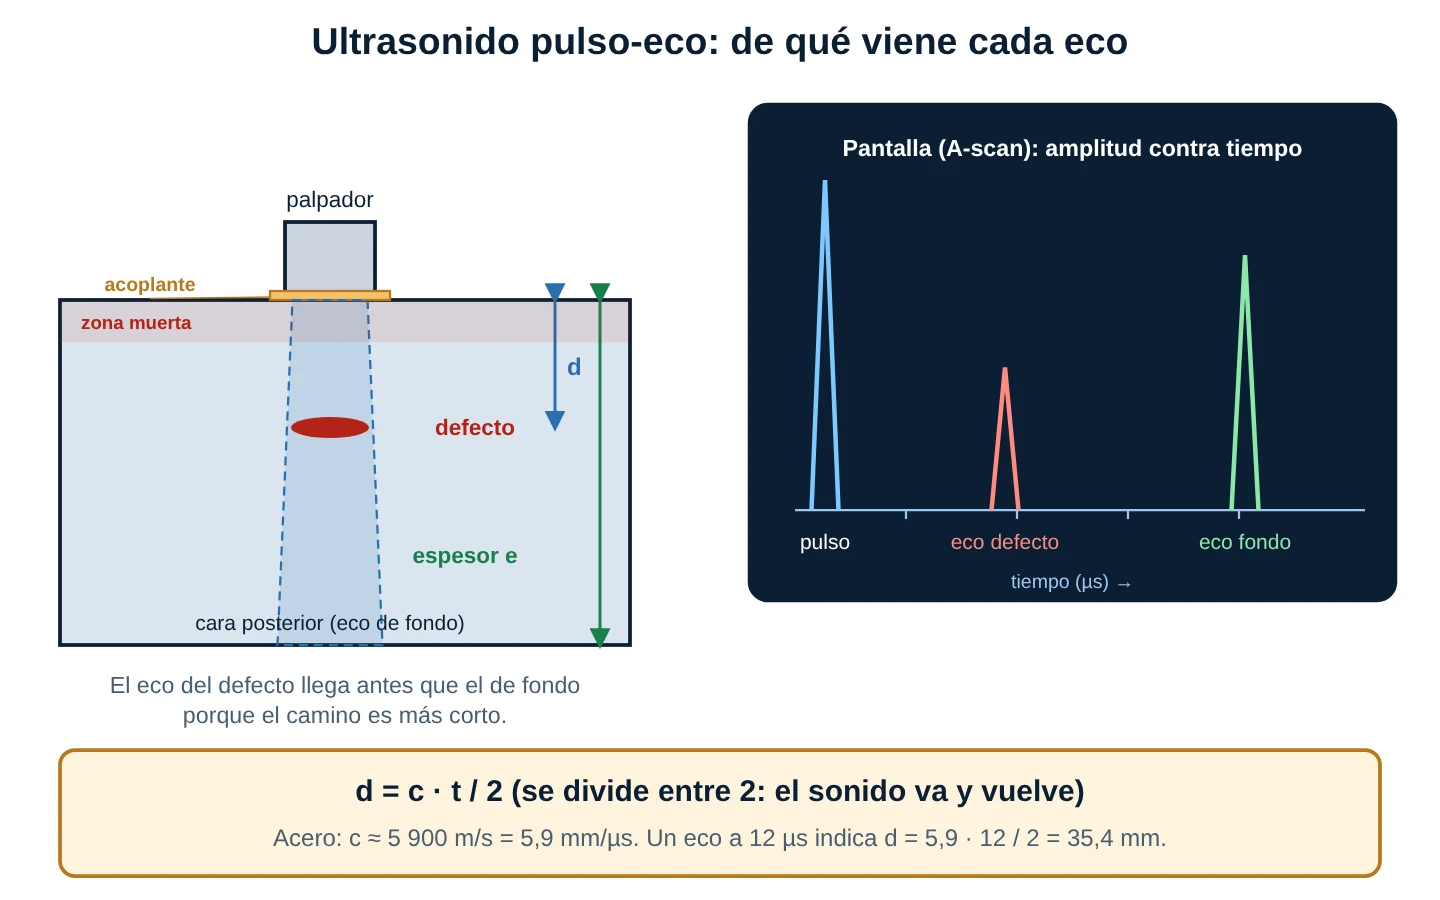
Un palpador con un cristal piezoeléctrico emite un pulso corto de ondas de sonido de alta frecuencia (típicamente de 1 a 10 MHz, muy por encima de lo que oímos). El pulso viaja por el material a una velocidad que depende de este: en el acero, unos 5 900 m/s (5,9 mm/µs) para ondas longitudinales. Cuando encuentra una interfaz (una grieta, una inclusión o la cara posterior de la pieza), parte de la energía vuelve como eco. El equipo mide el tiempo de ida y vuelta y calcula la distancia:
d = c · t / 2
donde c es la velocidad del sonido en el material y t el tiempo de ida y vuelta; se divide entre 2 porque el sonido recorre el camino dos veces. En la pantalla (A-scan) aparece el pulso inicial, el eco del defecto (más cerca, normalmente más pequeño) y el eco de fondo.
4.2 Por qué hace falta el acoplante
El aire y el acero tienen una impedancia acústica (Z = densidad × velocidad) muy distinta: unos 46 millones de Rayl el acero y unos 400 el aire. La fracción de energía que se refleja en una interfaz es R = ((Z₂ − Z₁) / (Z₂ + Z₁))²; entre aire y acero es más del 99,99 %: el sonido no entra. Con una película de gel, agua o aceite entre el palpador y la pieza, la interfaz es agua-acero y la reflexión baja a cerca de 88 %, lo que deja pasar la energía suficiente. Por eso el póster habla de «preparación y acoplamiento»: superficie lisa, sin pintura floja ni óxido, y acoplante continuo.
4.3 Frecuencia, longitud de onda y campo cercano
La longitud de onda es λ = c / f. A 4 MHz en acero, λ ≈ 1,5 mm; un defecto mucho menor que λ casi no refleja. Más frecuencia significa mejor resolución y detección de defectos pequeños, pero también más atenuación (en materiales de grano grueso, como fundición o inoxidable colado, la señal se pierde). Justo delante del palpador hay una región de campo irregular, el campo cercano, de longitud N = D² / (4λ) (D = diámetro del cristal); allí las amplitudes oscilan y la evaluación de un defecto es poco confiable. Más allá, en el campo lejano, el haz diverge con un semiángulo (a −6 dB) de sen γ ≈ 0,51 · λ / D.
4.4 Haz recto, haz angular y zona muerta
- Palpador recto: envía el haz perpendicular a la superficie; sirve para laminaciones, espesores y defectos paralelos a la superficie. Justo bajo el palpador queda la zona muerta, donde el pulso inicial tapa los ecos cercanos.
- Palpador angular (45°, 60°, 70°): una zapata de plástico inclina el haz según la ley de Snell; es el palpador de las soldaduras y detecta defectos planos orientados de forma perpendicular al haz, incluso los abiertos a la superficie (por reflexión de esquina).
- Doble cristal: un cristal emite y otro recibe; reduce la zona muerta y se usa para espesores pequeños y corrosión.
4.5 Calibración
Antes de medir, el equipo se calibra sobre un bloque de referencia de espesor y material conocidos (por ejemplo, el bloque V1 o IIW): se ajusta la velocidad, el cero del palpador y la sensibilidad. Una calibración con la velocidad equivocada desplaza todas las lecturas; con temperatura alta del material también cambia la velocidad.
Corrección técnica 4 (sección 4): la ficha afirma que el ultrasonido «no detecta defectos abiertos solo a la superficie». Eso es demasiado absoluto: con haz angular sí se detectan grietas abiertas a la superficie (es de hecho una técnica habitual en soldaduras); la limitación real es la zona muerta del haz recto y la necesidad de orientar el haz perpendicular al defecto. Para una grieta superficial de campo, penetrantes o partículas siguen siendo más rápidos y baratos. Además dice «personal capacitado»: lo correcto es personal calificado y certificado (nivel 1, 2 o 3, por ejemplo según ISO 9712 o SNT-TC-1A), no basta con haber tenido una charla de capacitación. Y en el paso 1 falta el acoplante.
5. Selección del método
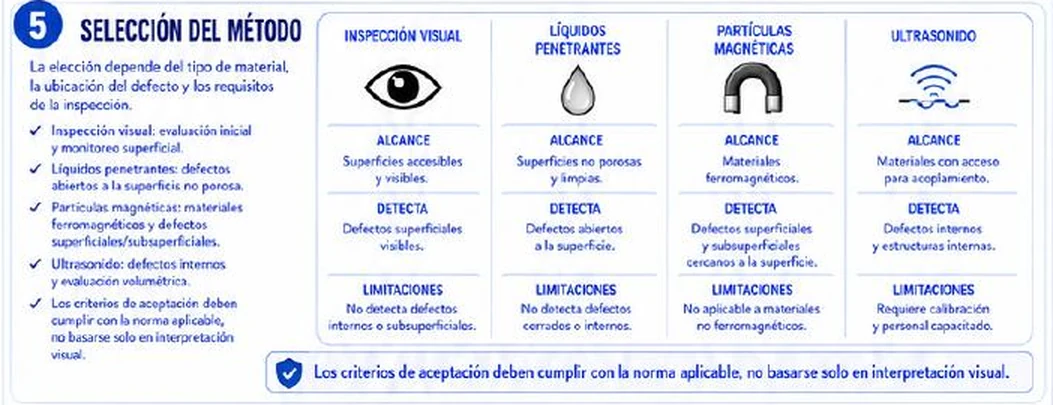
5.1 Cómo decidir
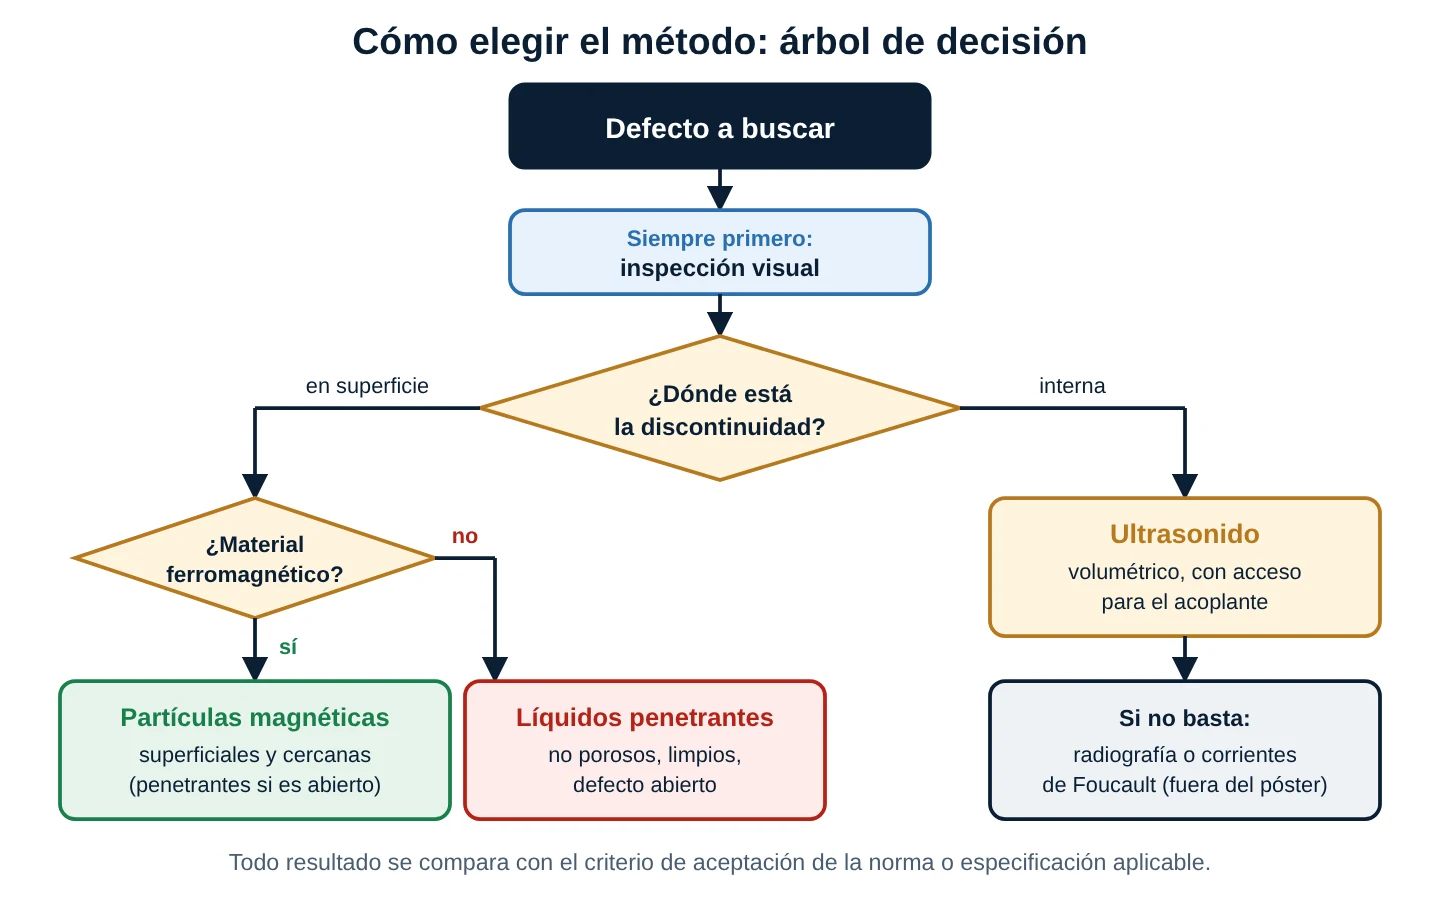
Se responden tres preguntas en orden: 1) ¿de qué material es? (si no es ferromagnético, se descartan las partículas; si es poroso, los penetrantes); 2) ¿dónde está la discontinuidad que se teme? (en la superficie, cerca de ella o en el interior); 3) ¿cómo está la superficie y qué acceso hay? (limpia o pintada, un lado o dos). A partir de ahí el árbol de decisión es corto.
| Método | Detecta | Material | Límite principal |
|---|---|---|---|
| Inspección visual | Defectos visibles de superficie, deformación, corrosión | Cualquiera | No ve lo oculto; depende del inspector y la luz |
| Líquidos penetrantes | Defectos abiertos a la superficie | No poroso | Exige limpieza; no ve defectos cerrados ni internos |
| Partículas magnéticas | Superficiales y subsuperficiales cercanos | Ferromagnético | No sirve en aluminio ni inoxidable austenítico; orientación del defecto |
| Ultrasonido | Internos y volumétricos; espesores | Casi todos con buen acople | Requiere calibración, personal certificado y buena superficie |
Corrección técnica 5 (sección 5): la matriz presenta solo cuatro métodos y da la impresión de que cubre todos los casos. Faltan, al menos, la radiografía industrial (RT), que da una imagen de la pieza y es la referencia de soldaduras críticas, y las corrientes de Foucault (ET), muy usadas en tubos de intercambiadores y detección de fisuras sin contacto. Tampoco menciona el tamaño mínimo de defecto detectable ni la probabilidad de detección, que son el verdadero criterio de selección: el método se elige para detectar un defecto de cierto tamaño, no solo «de cierto tipo».
6. Recomendación técnica
La recomendación resume el método de trabajo: elegir bien el método, seguir un procedimiento escrito, usar equipos verificados, contar con personal calificado y documentar. Los puntos de control son concretos: verificar el yugo con su peso de prueba, comprobar la intensidad de la luz UV-A, calibrar el equipo de ultrasonido sobre su bloque, y usar probetas de referencia para comprobar que el penetrante y el revelador funcionan.
Corrección técnica 6 (sección 6): «personal competente» y «equipos calibrados» son frases correctas pero sin definición. Conviene decir qué se acepta: personal certificado en el método (ISO 9712 o SNT-TC-1A, con nivel indicado), equipos con fecha de calibración vigente y un informe que incluya el método, el procedimiento, la ubicación de cada indicación, su tamaño y el criterio de aceptación aplicado. Si falta cualquiera de esos datos, el ensayo «no existe» para auditoría.
7. Procedimientos paso a paso
7.1 Inspeccionar con penetrantes la soldadura de una tolva de acero inoxidable
- Marca la zona: el cordón y unos 25 mm a cada lado. Limpia con cepillo de acero inoxidable y solvente; deja evaporar.
- Comprueba la temperatura de la pieza (entre 10 y 50 °C) y la caducidad del kit.
- Aplica el penetrante en capa uniforme; anota la hora y espera el tiempo del procedimiento (por ejemplo, 15 minutos), sin dejarlo secar.
- Retira el exceso con paño seco y luego con paño apenas humedecido con solvente, en un solo sentido.
- Espera el secado, aplica el revelador en capa fina y espera unos 10 minutos.
- Inspecciona con luz suficiente; marca y mide cada indicación; fotografía con una regla al lado.
- Limpia el revelador residual y registra el resultado.
7.2 Inspeccionar con partículas un eje de transmisión
- Limpia y seca el eje; retira grasa y óxido en la zona a revisar.
- Verifica el equipo (yugo con peso de prueba; contactos limpios) y define la corriente por diámetro.
- Magnetiza en una dirección y aplica las partículas mientras fluye la corriente; observa y marca.
- Gira 90° la dirección (otro tipo de magnetización) y repite.
- Registra las indicaciones, mide su longitud y compara con el criterio de aceptación.
- Desmagnetiza, comprueba el campo residual y limpia las partículas.
7.3 Medir espesor con ultrasonido en una tubería
- Limpia el punto de medición hasta metal liso; marca una cuadrícula para repetir siempre los mismos puntos.
- Calibra el equipo con el bloque de referencia y la velocidad del material; anota la temperatura de la pared.
- Aplica acoplante y apoya el palpador firme y perpendicular; espera una lectura estable.
- Registra el valor y compara con el espesor nominal y el mínimo requerido.
- Calcula la pérdida y la velocidad de corrosión; decide fecha de reinspección.
8. Parámetros y cálculos
8.1 Profundidad y espesor por el tiempo del eco
Con c en mm/µs y t en µs: d = c · t / 2. En acero, c = 5,9 mm/µs. Un eco de defecto a 12 µs y un eco de fondo a 34 µs dan d = 5,9 · 12 / 2 = 35,4 mm y espesor e = 5,9 · 34 / 2 = 100,3 mm. El defecto está a 100,3 − 35,4 = 64,9 mm de la cara posterior.
8.2 Longitud de onda, campo cercano y divergencia
λ = c / f; N = D² / (4λ); sen γ = 0,51 · λ / D. Para 4 MHz, Ø10 mm, acero: λ = 5,9 / 4 = 1,475 mm; N = 100 / (4 · 1,475) = 16,9 mm; sen γ = 0,51 · 1,475 / 10 = 0,0752, es decir γ = 4,3°. Un defecto a 35 mm está en campo lejano; uno a 10 mm, en campo cercano.
8.3 Corriente de magnetización y espesor remanente
Corriente por contacto: I = (12 a 32) A/mm × D. Para un eje de Ø60 mm, entre 720 y 1 920 A. Para corrosión: pérdida = enominal − emedido; velocidad = pérdida / años; vida remanente = (emedido − emínimo) / velocidad.
8.4 Iluminación mínima
Iluminancia E = flujo luminoso × fracción que llega / área (lux = lm / m²). Una lámpara de 1 800 lm con 60 % de aprovechamiento sobre 3 m² da E = 1 800 · 0,6 / 3 = 360 lux: cumple el mínimo de 350 pero no el recomendado de 500. Para 500 lux se necesitan 500 · 3 / 0,6 = 2 500 lm.
9. Casos reales de planta
Caso 1: la fisura que nadie veía en el eje de una polea
Una polea de cola de una faja transportadora empezó a vibrar más de lo normal. La inspección visual no mostró nada, pero con partículas magnéticas húmedas y magnetización circular apareció una línea fina en el filo del chavetero del eje. Había nacido por fatiga y avanzaba hacia el interior. Se cambió el eje antes de la rotura total y se agregó un radio al chavetero en el repuesto. (Supuesto didáctico basado en fallas típicas de ejes.)Caso 2: el inspector que quiso usar partículas en una tolva de inoxidable
Se pidió inspeccionar las soldaduras de una tolva de acero inoxidable 316. El inspector trajo el yugo y un bote de partículas; no hubo ninguna indicación en todo el cordón. Pero el 316 es austenítico y no es ferromagnético: el yugo no generó fuga de campo y el resultado «limpio» era falso. Se repitió con líquidos penetrantes y aparecieron tres porosidades abiertas y una grieta corta en el cráter final. Lección: antes de elegir el método, confirma el material.Caso 3: la tubería de agua con espesor que bajaba en silencio
Una línea de agua de enfriamiento de 12 mm de espesor nominal se midió con ultrasonido a los 6 años de servicio: 9,44 mm en el punto más delgado. Con un mínimo de 7,5 mm, la velocidad de corrosión era de 0,43 mm/año y quedaban unos 4,5 años. Se programó la reinspección en 2 años y el reemplazo del tramo en la siguiente parada mayor. Sin el ensayo, el primer aviso habría sido una fuga.Caso 4: el boroscopio que ahorró un desmontaje
Un reductor mostraba ruido y limallas en el aceite. En lugar de abrir toda la caja, se introdujo un boroscopio por el tapón de inspección y se vio picadura avanzada en dos dientes del piñón. La decisión de parar y desmontar se tomó con una imagen en la mano, y se evitó la apertura innecesaria de otros tres equipos con síntomas parecidos.10. Errores comunes que conviene evitar
- Elegir el método por costumbre y no por el material y el tipo de defecto.
- Usar partículas magnéticas en inoxidable austenítico o aluminio.
- Aplicar penetrante sobre superficie con pintura, aceite o rebabas, o con la grieta cerrada por cepillado fuerte.
- Acortar el tiempo de penetración o de revelado para ganar velocidad.
- Magnetizar en una sola dirección y declarar la pieza sana.
- Olvidar desmagnetizar y limpiar la pieza después.
- Medir con ultrasonido sin calibrar, con la velocidad de otro material o sin acoplante continuo.
- Interpretar un eco en el campo cercano como si fuera medida fiable.
- Aceptar o rechazar una indicación sin criterio de aceptación escrito.
- No registrar el método, el procedimiento y el resultado.
Resumen rápido (cheat-sheet)
| Tema | Dato clave |
|---|---|
| Visual | Primero siempre; 500 lux recomendados (mínimo unos 350); ángulo de unos 30° o más; ver y medir |
| Penetrantes | Defectos abiertos, material no poroso; limpiar, secar, penetrar 5 a 30 min, remover, secar, revelar, inspeccionar |
| Partículas | Solo ferromagnéticos; defecto perpendicular al campo; 2 direcciones; 12 a 32 A/mm; desmagnetizar |
| Ultrasonido | d = c · t / 2; acero 5,9 mm/µs; acoplante; calibrar; campo cercano N = D² / (4λ) |
| Selección | Material, ubicación del defecto, estado de superficie; combinar superficial y volumétrico |
| Calidad | Procedimiento, personal certificado, equipo calibrado, criterio de aceptación, informe |
Glosario breve
- Discontinuidad: interrupción en la estructura del material; solo es defecto si supera el criterio de aceptación.
- Indicación: señal que muestra el ensayo (línea roja, acumulación de partículas, eco); aún debe interpretarse.
- Capilaridad: ascenso de un líquido por un canal muy estrecho debido a la tensión superficial.
- Fuga de campo: campo magnético que escapa al aire donde el material se interrumpe.
- Acoplante: gel, agua o aceite que transmite el sonido entre el palpador y la pieza.
- Zona muerta: región cercana al palpador donde no se pueden evaluar los ecos.
- Campo cercano: zona inmediata al palpador con amplitud irregular, de longitud N = D² / (4λ).
- Falso negativo y falso positivo: no ver un defecto real, o marcar uno que no existe.
Normas y datos a validar
- Las velocidades del sonido (acero 5 900 m/s longitudinal, aluminio 6 320, fundición gris 4 600, cobre 4 700, acero inoxidable austenítico 5 700) son valores de tabla comunes; dependen de la aleación, el tratamiento y la temperatura. Se debe calibrar con un bloque del mismo material.
- La fórmula del campo cercano N = D² / (4λ) y el coeficiente 0,51 del semiángulo de divergencia a −6 dB son relaciones estándar para un cristal circular; los valores reales dependen del fabricante del palpador.
- La corriente de 12 a 32 A por milímetro de diámetro, el peso de prueba del yugo (alrededor de 4,5 kg en alterna) y el campo residual menor de unos 0,3 mT son valores típicos de la práctica general; validar con ASTM E1444, ISO 9934 o el procedimiento del cliente.
- Los tiempos de penetración (5 a 30 min), de revelado (~10 min) y el intervalo de temperatura (10 a 50 °C) son rangos habituales; validar con ISO 3452, ASTM E1417 y la hoja técnica del producto.
- Los valores de iluminación (350 lux mínimo, 500 lux recomendado), distancia (hasta 600 mm) y ángulo (30°) corresponden a la práctica de inspección visual de soldaduras (familia ISO 17637 y EN 13018); validar con la norma contractual.
- La señal ≈ sen(ángulo) de las partículas magnéticas y la regla de 45° son simplificaciones didácticas, no una ley exacta.
- La calificación del personal se rige por ISO 9712 o SNT-TC-1A, según el contrato; las normas de aceptación (ASME, AWS D1.1, API, ISO 5817 y otras) dependen del tipo de equipo y de la especificación del cliente.
- Los casos son supuestos didácticos. El número impreso al pie de la ficha (95) es el de la página del libro; en la serie del blog es la hoja 45.
11. Laboratorio de ensayos no destructivos
El laboratorio tiene cuatro mesas. En Ultrasonido eliges material, frecuencia y diámetro del cristal, escribes los tiempos de eco y obtienes la profundidad del defecto, el espesor, la longitud de onda, el campo cercano y la divergencia, con un A-scan dibujado. En Partículas magnéticas calculas la corriente de magnetización y ves cómo cae la señal cuando el defecto es casi paralelo al campo. En Selector de método eliges material, ubicación del defecto y estado de la superficie, y ves qué métodos aplican. En Visual y penetrantes calculas la iluminancia de tu lámpara y el tiempo de ciclo de un lote.
Pruebas sugeridas:
- En la primera mesa pulsa Acero 4 MHz, defecto a 35 mm y luego Defecto en campo cercano: aparece la advertencia. Prueba Aluminio 2 MHz Ø20.
- En la segunda mesa pulsa Eje Ø60, 1 500 A y compara con Defecto casi paralelo (20°) y Corriente insuficiente.
- En la tercera mesa compara Fisura de soldadura en acero con Soldadura en inox. austenítico: las partículas dejan de ser aplicables. Prueba Falta de fusión interna.
- En la cuarta mesa pulsa Lámpara corta (360 lux) y luego Lámpara suficiente; prueba Penetración de 30 min y mira cuántos lotes caben en el turno.
Qué hace el modelo: la primera mesa calcula d = c · t / 2, λ = c / f, N = D² / (4λ) y sen γ = 0,51 · λ / D. La segunda calcula I mínima y máxima = 12 y 32 A/mm × D, la densidad ajustada y la señal relativa ≈ sen(ángulo). La tercera aplica reglas por material, ubicación y superficie. La cuarta calcula E = flujo · fracción / área, el flujo necesario y los lotes por turno. Es un modelo didáctico: no sustituye al procedimiento ni a la calibración real.
Ejercicios
✅ 5 Problemas Resueltos
Solución:
Velocidad: 5 900 m/s = 5,9 mm/µs.
Profundidad: d = 5,9 · 12 / 2 = 35,4 mm.
Espesor: e = 5,9 · 34 / 2 = 100,3 mm.
A la cara posterior: 100,3 − 35,4 = 64,9 mm.
Solución:
Longitud de onda: λ = 5,9 / 4 = 1,475 mm.
Campo cercano: N = 10² / (4 · 1,475) = 100 / 5,9 = 16,9 mm.
Divergencia: sen γ = 0,51 · 1,475 / 10 = 0,0752; γ = 4,3°.
Decisión: 12 mm < 16,9 mm: el defecto está en el campo cercano, donde la amplitud es irregular y la evaluación poco fiable. Conviene usar un cristal más pequeño, otra frecuencia o un palpador de doble cristal.
Solución:
Espesor medido: e = 5,9 · 3,2 / 2 = 9,44 mm.
Pérdida: 12 − 9,44 = 2,56 mm, que es 2,56 / 12 = 21,3 %.
Velocidad: 2,56 / 6 = 0,43 mm/año.
Margen: 9,44 − 7,5 = 1,94 mm. Vida remanente: 1,94 / 0,4267 = 4,5 años. Se recomienda reinspeccionar mucho antes, por ejemplo a la mitad de ese plazo.
Solución:
Intervalo: 12 · 60 = 720 A y 32 · 60 = 1 920 A.
Densidad ajustada: 1 500 / 60 = 25 A/mm, dentro del intervalo.
Dirección: la corriente circular produce un campo que rodea el eje: es perpendicular a las grietas longitudinales y las detecta bien. Una grieta transversal (a 90° del eje) quedaría paralela al campo circular y no se vería. Se debe repetir con magnetización longitudinal (yugo o bobina) para esas grietas.
Solución:
Material: el 316 es austenítico, no ferromagnético: se descartan las partículas magnéticas.
Superficie: la zona está limpia, sin pintura y se buscan defectos abiertos: inspección visual primero y líquidos penetrantes después, que sirven en cualquier metal no poroso.
Raíz: la falta de fusión en la raíz es interna: se necesita un método volumétrico, ultrasonido con haz angular (o radiografía). Con la geometría de un filete la interpretación es difícil, por lo que el procedimiento debe definirlo.
Conclusión: visual, penetrantes y ultrasonido; descartar partículas.