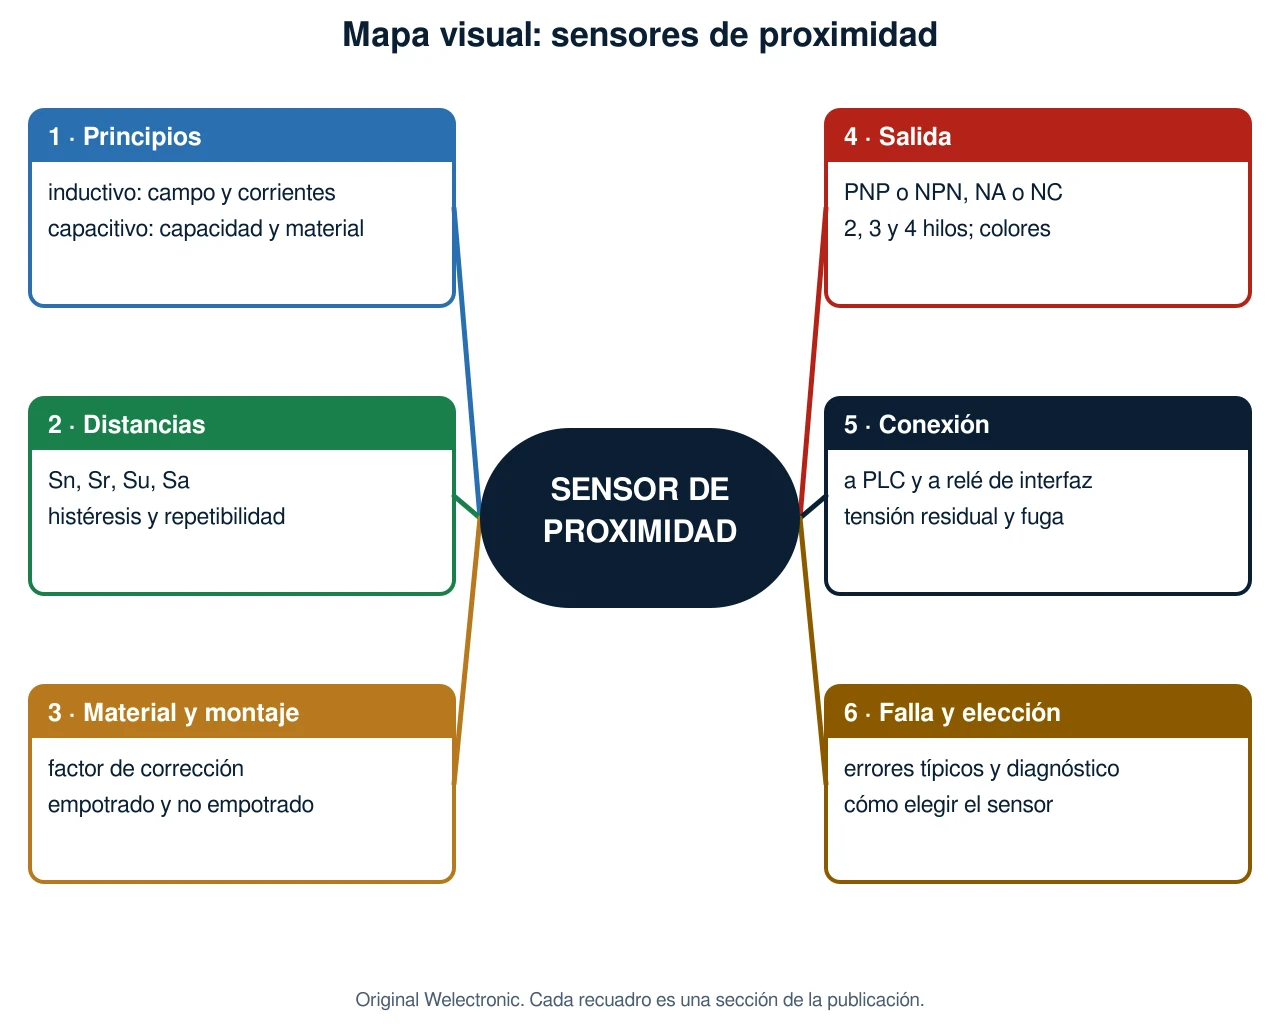
¡Bienvenidos nuevamente al blog de Welectronic! Una faja se detiene porque "no vio" la caja, un cilindro no avanza porque el final de carrera nunca llegó y un tanque de plástico se desborda porque nadie supo cuándo estaba lleno: en casi todas las máquinas hay un sensor de proximidad de por medio, un dispositivo que detecta un objeto sin tocarlo y le avisa al PLC o a un relé. En esta publicación los estudiamos como un curso completo: cómo funcionan los inductivos y los capacitivos, qué significan la distancia nominal Sn y el factor de corrección del material, la diferencia entre montaje empotrado y no empotrado, los sensores de 2, 3 y 4 hilos con sus colores, la salida PNP o NPN y el contacto NA o NC, la histéresis y la frecuencia de conmutación, cómo se conectan a un PLC y a un relé de interfaz, qué son la caída de tensión residual y la corriente de fuga, los errores típicos, el diagnóstico y cómo elegir el sensor correcto. Al final tienes un simulador con cuatro bancos de prueba y una demostración guiada.
Lo que vas a aprender
- Explicar cómo detecta un sensor inductivo (metales) y uno capacitivo (casi cualquier material).
- Distinguir Sn, Sr, Su y Sa y calcular el alcance real con el factor de corrección.
- Elegir entre montaje empotrado y no empotrado y respetar las zonas libres.
- Reconocer los sensores de 2, 3 y 4 hilos y sus colores marrón, azul, negro y blanco.
- Diferenciar PNP y NPN, NA y NC, y conectar la carga en el lado correcto.
- Conectar un sensor a una entrada de PLC y a un relé de interfaz.
- Calcular la resistencia de drenaje de un sensor de 2 hilos y entender la caída de tensión residual.
- Diagnosticar fallas típicas y seleccionar el sensor adecuado.
1. ¿Qué es un sensor de proximidad y para qué sirve?
Un sensor de proximidad (también llamado detector de proximidad o interruptor de proximidad, proximity switch) es un dispositivo electrónico que cambia el estado de su salida cuando un objeto, llamado blanco, entra en su zona de detección. A diferencia de un final de carrera mecánico, no hay contacto físico: no tiene palanca, no se desgasta por rozamiento y puede conmutar miles de veces por segundo. Por eso se usa para:
- Posición: saber si un cilindro llegó al final, si una compuerta está cerrada o si una pieza está en su sitio.
- Conteo y velocidad: contar cajas en una faja o los dientes de una rueda para medir las rpm.
- Presencia y nivel: detectar un envase, un líquido o un material a granel.
Es un componente de mando: normalmente su salida llega a la entrada de un PLC, a un relé de interfaz o a la bobina de un contactor pequeño. Si necesitas repasar la diferencia entre circuito de fuerza y de mando, revisa circuitos de fuerza y mando, y para las magnitudes que usaremos (tensión, corriente, resistencia y potencia) magnitudes eléctricas. Casi todos los sensores de esta publicación trabajan con 24 V de corriente continua; si te falta esa fuente, mira la fuente de 24 VCC.
Atención: un sensor de proximidad estándar es un dispositivo de automatización, no un dispositivo de seguridad. Para proteger a personas se usan componentes certificados para funciones de seguridad (por ejemplo, con categoría de seguridad y redundancia), no un sensor común.
2. Sensor inductivo: cómo detecta un metal
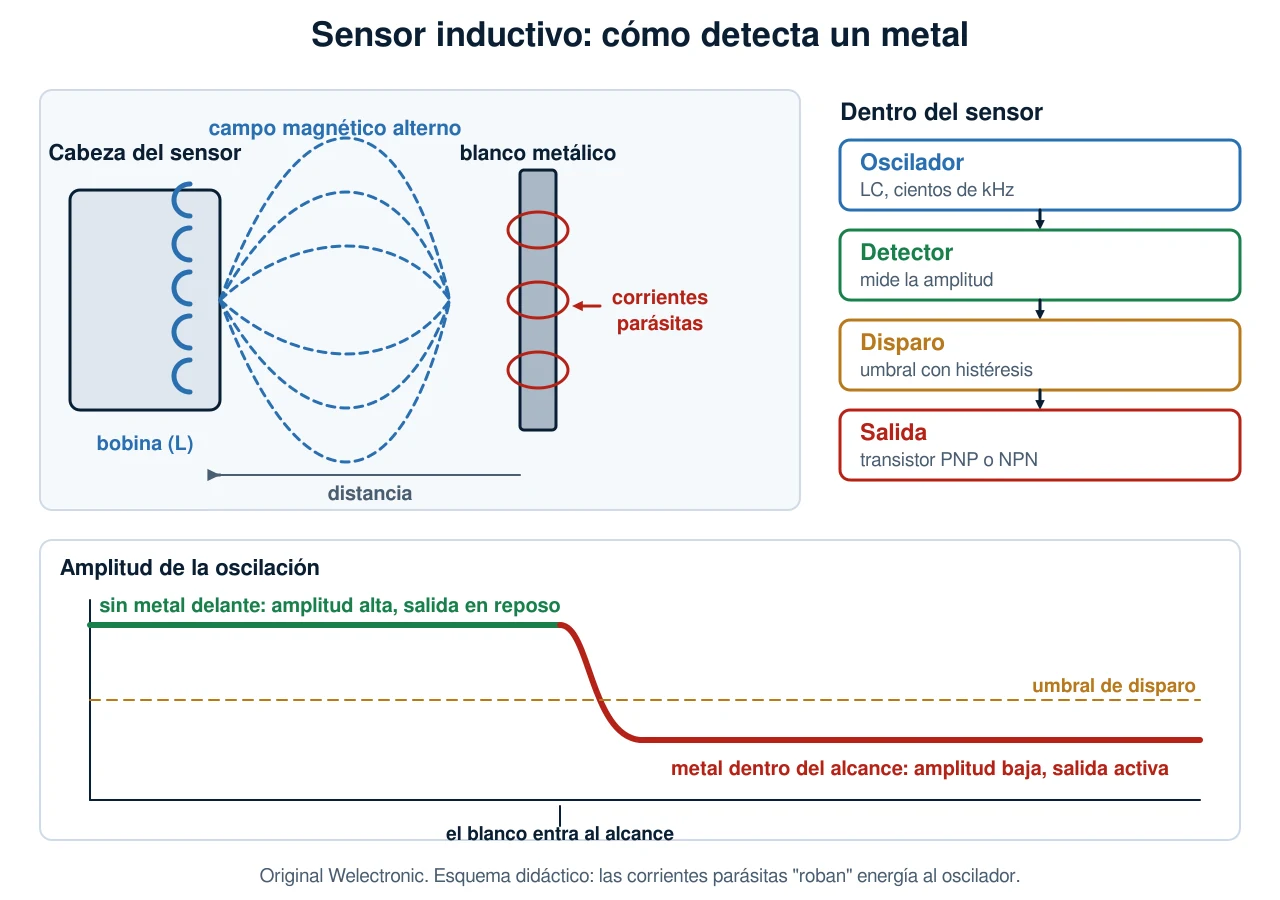
La cara activa de un sensor inductivo esconde una bobina (L) que forma, junto con un condensador, un oscilador. Esta oscilación, de alta frecuencia (del orden de cientos de kHz, a validar según el modelo), crea un campo magnético alterno frente a la cara del sensor. El funcionamiento sigue cuatro pasos:
- Sin blanco: el oscilador trabaja con su amplitud máxima y la salida está en reposo.
- Con un metal en el campo: el campo induce en el metal unas corrientes parásitas (corrientes de Foucault). Esas corrientes consumen energía del oscilador.
- La amplitud baja a medida que el metal se acerca.
- Un detector mide la amplitud y, al pasar un umbral (con histéresis), la etapa de salida conmuta. El transistor de salida entrega o recibe corriente, según sea PNP o NPN.
Como depende de las corrientes inducidas, el sensor inductivo solo detecta materiales conductores. El acero lo "ve" mejor que el aluminio o el cobre, porque su permeabilidad y su resistividad cambian cuánta energía se pierde; de ahí el factor de corrección que veremos en la sección 5. Los plásticos, el agua, el vidrio y la madera son prácticamente invisibles para él.
Corrección técnica: es común escuchar que "el sensor inductivo detecta cualquier cosa que esté cerca". No es así: solo detecta metales, y no todos con el mismo alcance. Existen modelos de "factor 1" que ven todos los metales casi a la misma distancia y modelos especiales para metales no ferrosos, pero el comportamiento estándar es el de la tabla de la sección 5.
3. Sensor capacitivo: cómo detecta casi cualquier cosa
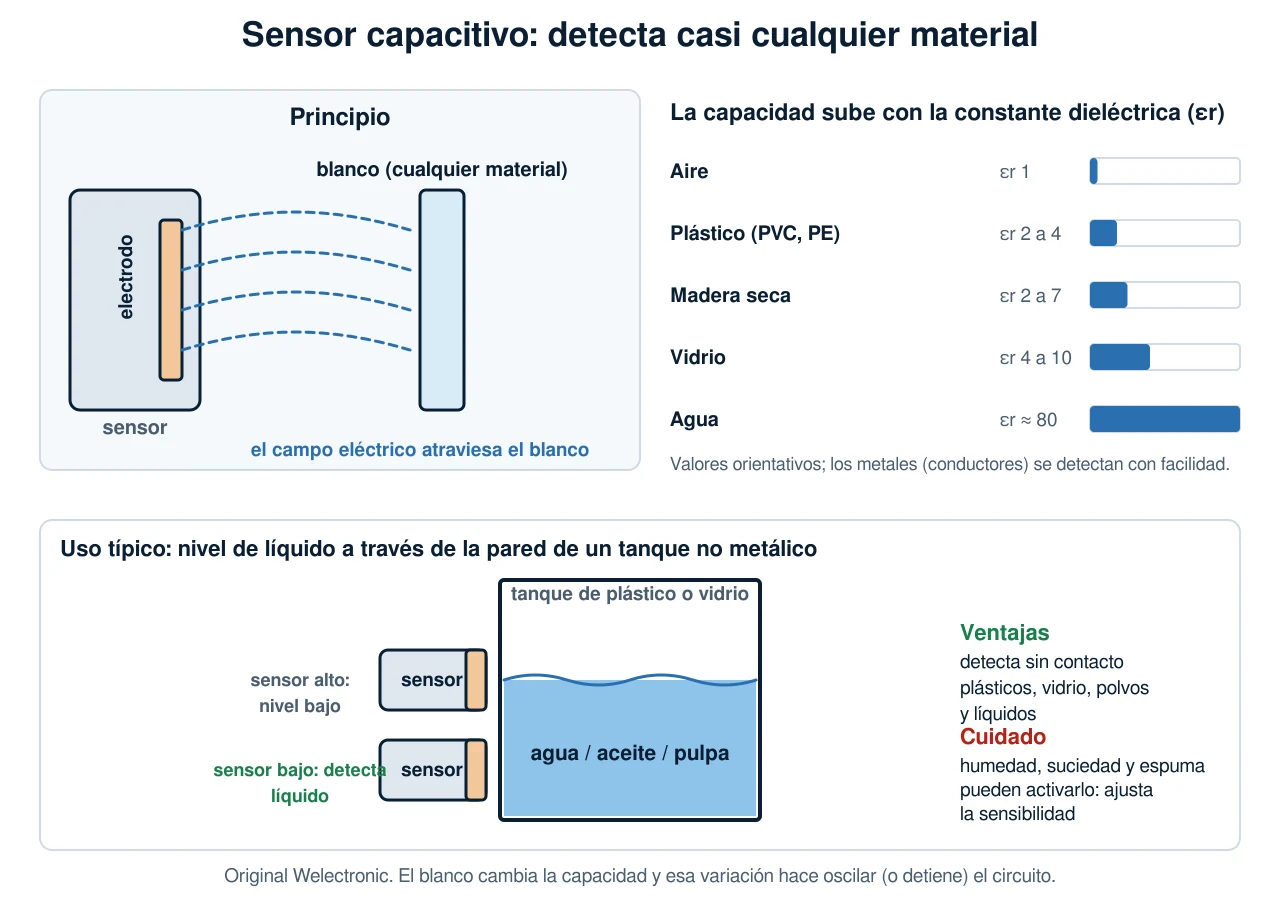
En un sensor capacitivo, la cara activa es un electrodo que forma un condensador con el entorno. Cuando un objeto entra en el campo eléctrico, la capacidad cambia, y ese cambio hace que un oscilador arranque (o se detenga). Un circuito interpreta ese cambio y conmuta la salida. Cuanto mayor es la constante dieléctrica (εr) del material, más cambia la capacidad:
| Material | εr (orientativo) | Cómo lo "ve" un capacitivo |
|---|---|---|
| Aire | 1 | Referencia: no se detecta |
| Plásticos (PVC, PE, PP) | 2 a 4 | Se detectan a distancia corta |
| Madera seca | 2 a 7 | Corta a media; depende de la humedad |
| Vidrio | 4 a 10 | Media |
| Agua y líquidos acuosos | cerca de 80 | Muy buena: es el mejor caso |
| Metales | (conductores) | Se detectan con facilidad |
Esto explica su uso estrella: detectar el nivel de un líquido a través de la pared de un tanque de plástico o vidrio, sin perforar el tanque y sin contacto con el líquido. También se usan para granos, polvos, cartón y envases. Casi todos tienen un potenciómetro de sensibilidad para ajustar el alcance al material que se quiere ver (y a ignorar la pared del recipiente).
Corrección técnica: "capacitivo" no significa "mejor, porque detecta todo". Esa misma sensibilidad lo hace vulnerable a la humedad, la suciedad, la espuma y la condensación, que pueden activarlo sin que haya blanco. Y los valores de εr de la tabla son órdenes de magnitud típicos: cambian con la humedad, la temperatura y la composición del material.
4. Distancia de detección: Sn, Sr, Su y Sa
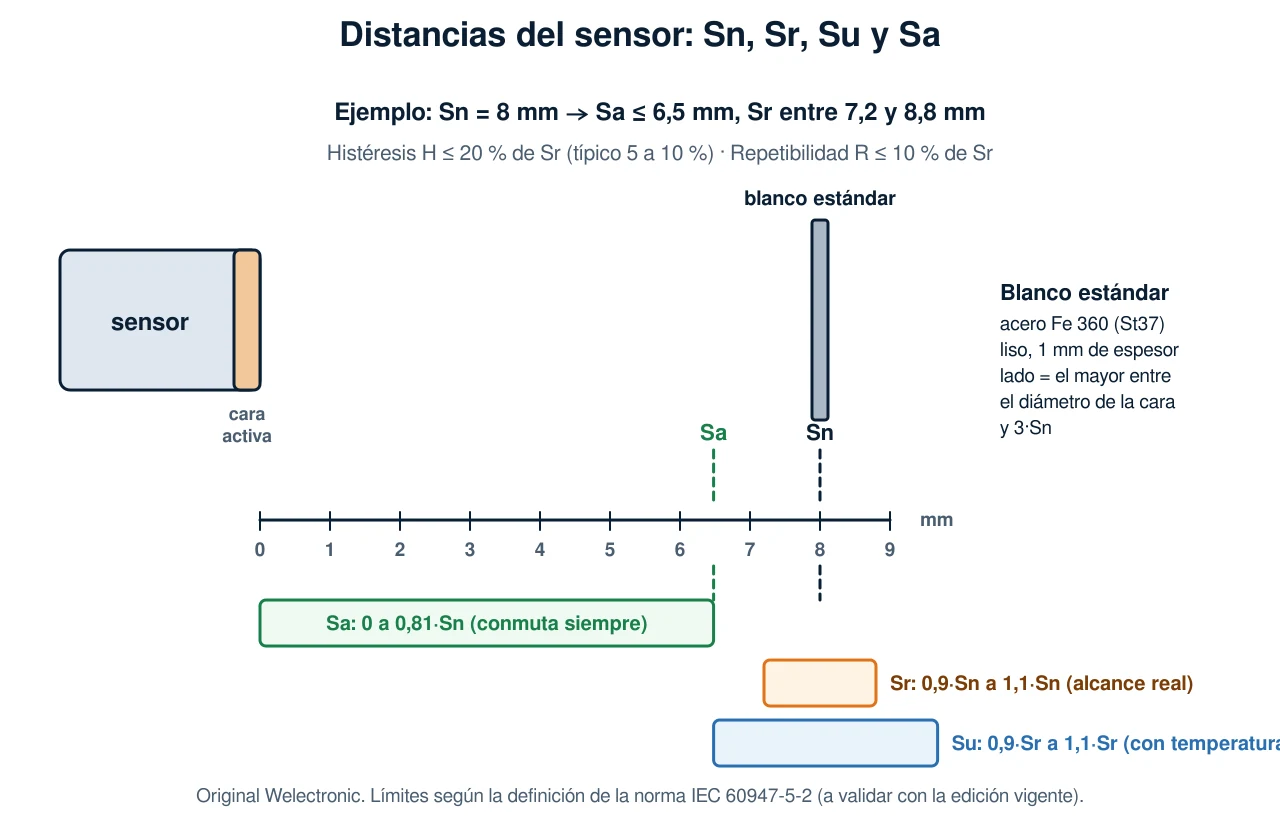
El catálogo de un sensor dice, por ejemplo, "alcance 4 mm". ¿Esos 4 mm siempre se cumplen? No, y la norma IEC 60947-5-2 define varias distancias para distinguir el valor ideal del real. Siempre se miden con un blanco estándar:
| Símbolo | Nombre | Significado | Límite definido |
|---|---|---|---|
| Sn | Distancia nominal (rated) | Valor convencional del catálogo; no considera tolerancias de fabricación, temperatura ni tensión | — |
| Sr | Distancia efectiva (real) | La que tiene ese sensor concreto a 23 °C y tensión nominal | 0,9·Sn ≤ Sr ≤ 1,1·Sn |
| Su | Distancia utilizable | La que puede tener en todo el rango de temperatura (aprox. −25 a +70 °C) y de tensión (85 a 110 % del valor nominal) | 0,9·Sr ≤ Su ≤ 1,1·Sr |
| Sa | Distancia asegurada (assured) | Zona dentro de la cual el sensor conmuta siempre, con cualquier sensor del lote y en cualquier condición | 0 < Sa ≤ 0,81·Sn |
El blanco estándar es una chapa cuadrada de acero Fe 360 (St37), lisa, de 1 mm de espesor, cuyo lado es el mayor entre el diámetro de la cara activa y tres veces Sn. Por eso un blanco más pequeño o más delgado que ese estándar reduce el alcance, igual que un metal distinto del acero.
Regla práctica: instala el sensor de modo que, en servicio, el blanco quede dentro de la zona asegurada Sa (y no cerca de Sn). Con Sn = 8 mm, Sa ≤ 0,81 × 8 = 6,5 mm; con un blanco que no sea acero, multiplica además por el factor de corrección.
Corrección técnica: muchos dicen "mi sensor detecta a 8 mm, lo monto a 8 mm". Con Sr entre 7,2 y 8,8 mm, la temperatura y la tensión, un sensor montado justo a Sn puede dejar de detectar en verano o con un sensor del mismo código pero de otro lote. Usa Sa, no Sn, como distancia de trabajo.
5. Factor de corrección según el material y el blanco
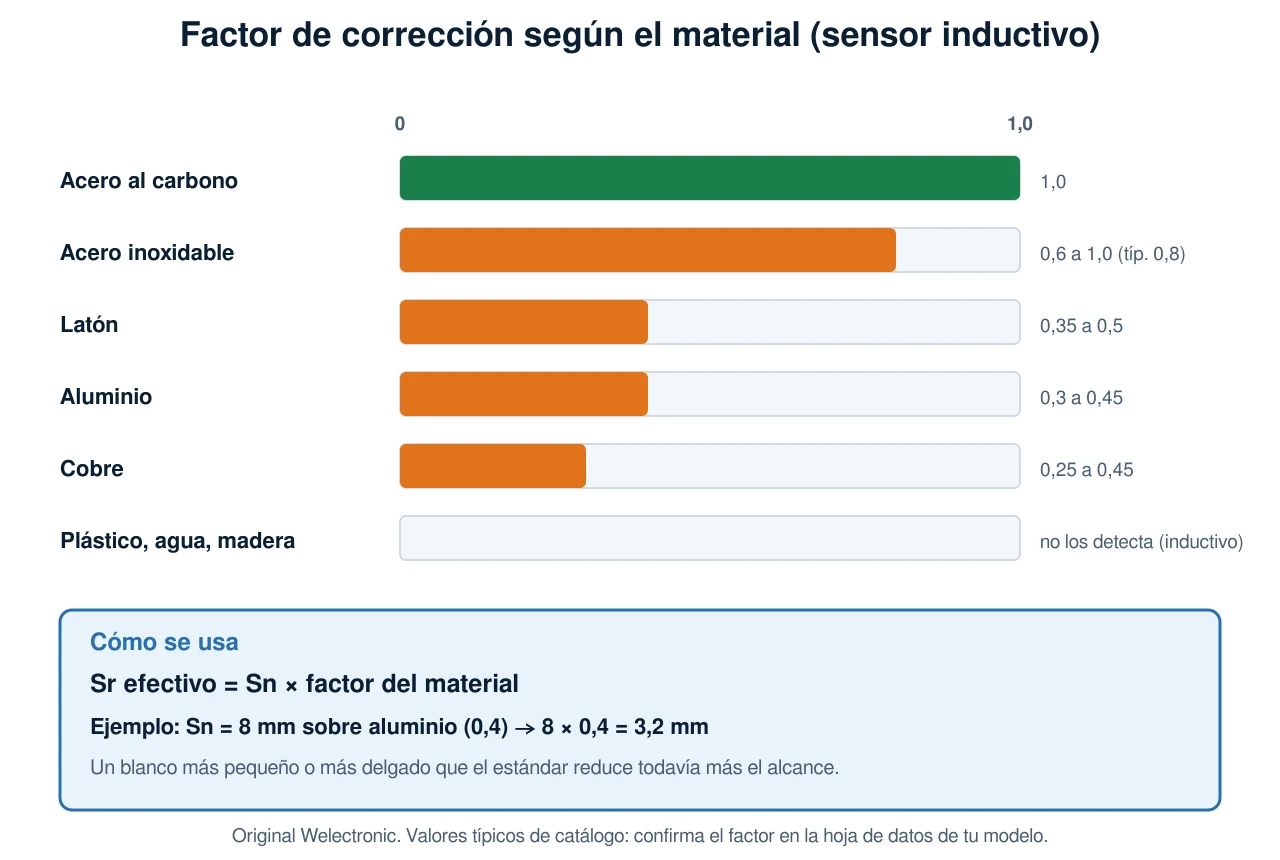
Los fabricantes publican una tabla de factores de reducción: el alcance real sobre un material es Sn × factor. Los valores típicos de catálogo (que cambian por marca y por modelo) son:
| Material del blanco | Factor típico (inductivo) | Ejemplo con Sn = 8 mm |
|---|---|---|
| Acero al carbono (St37) | 1,0 | 8,0 mm |
| Acero inoxidable | 0,6 a 1,0 (a menudo 0,8 a 0,85) | 4,8 a 8 mm |
| Latón | 0,35 a 0,5 | 2,8 a 4 mm |
| Aluminio | 0,3 a 0,45 | 2,4 a 3,6 mm |
| Cobre | 0,25 a 0,45 | 2 a 3,6 mm |
| Plástico, agua, madera, vidrio | 0 (no los detecta) | — |
En los capacitivos, el "factor" depende de la constante dieléctrica: metales y agua se ven casi como el máximo, mientras que plásticos, vidrio y madera dan factores menores (por ejemplo, entre 0,3 y 0,6 según el material y la humedad). Se compensa con el potenciómetro de sensibilidad. En el simulador usamos 0,45 para el plástico (PVC) como valor didáctico.
Otros factores que reducen el alcance: un blanco menor que el estándar, más delgado, con superficie curva, con recubrimiento (pintura, cromo), a temperaturas extremas, o con un sensor cuya tensión está en el límite inferior.
Dato a validar: los factores de la tabla son valores típicos de referencia (por ejemplo, los que publican varios fabricantes de sensores); la norma no los fija. Los sensores "factor 1" de algunas marcas detectan acero, aluminio, latón y cobre a una distancia casi igual. Confirma siempre con la hoja de datos del modelo que vas a instalar.
6. Montaje empotrado y no empotrado
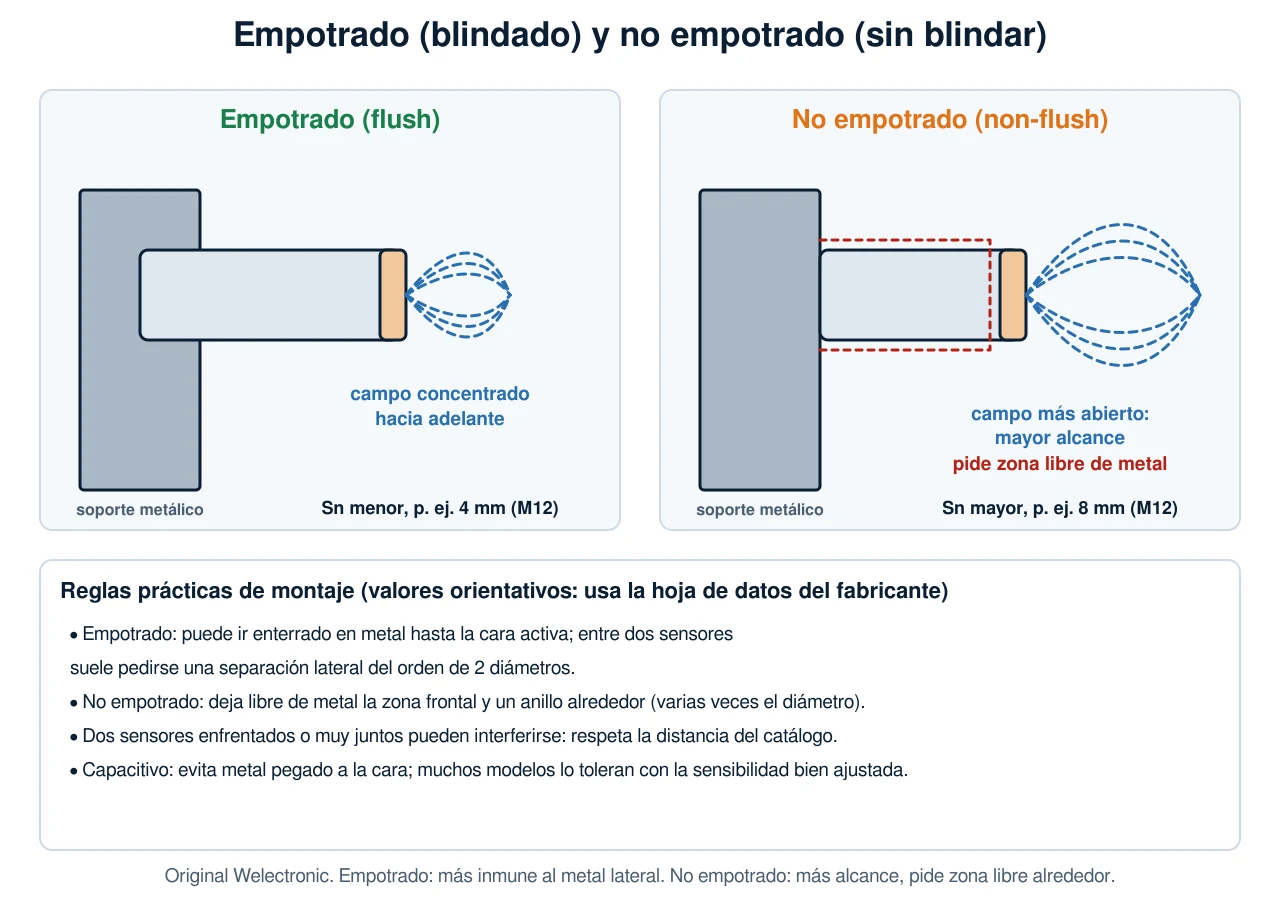
- Empotrado (flush, blindado): la cara activa está rodeada por un anillo metálico que "concentra" el campo hacia adelante. Se puede enterrar en un soporte metálico hasta la cara y es más inmune al metal lateral. A cambio, su alcance es menor (por ejemplo, 4 mm en un M12).
- No empotrado (non-flush, sin blindar): el campo se abre hacia los lados, así que el alcance es mayor (por ejemplo, 8 mm en un M12), pero necesita una zona libre de metal alrededor de la cara activa.
Los fabricantes indican en la hoja de datos las distancias mínimas entre el sensor y el metal circundante, y entre dos sensores vecinos (para que no se interfieran). Como orden de magnitud, muchos catálogos piden separaciones de un par de diámetros entre empotrados y de varias veces el diámetro para los no empotrados. Si dos sensores trabajan enfrentados o muy juntos, pueden influirse entre sí.
Dato a validar: las distancias de montaje (2 diámetros, 1,5 a 3 diámetros) son órdenes de magnitud. Usa las cotas del fabricante del sensor.
7. Histéresis, repetibilidad y frecuencia de conmutación
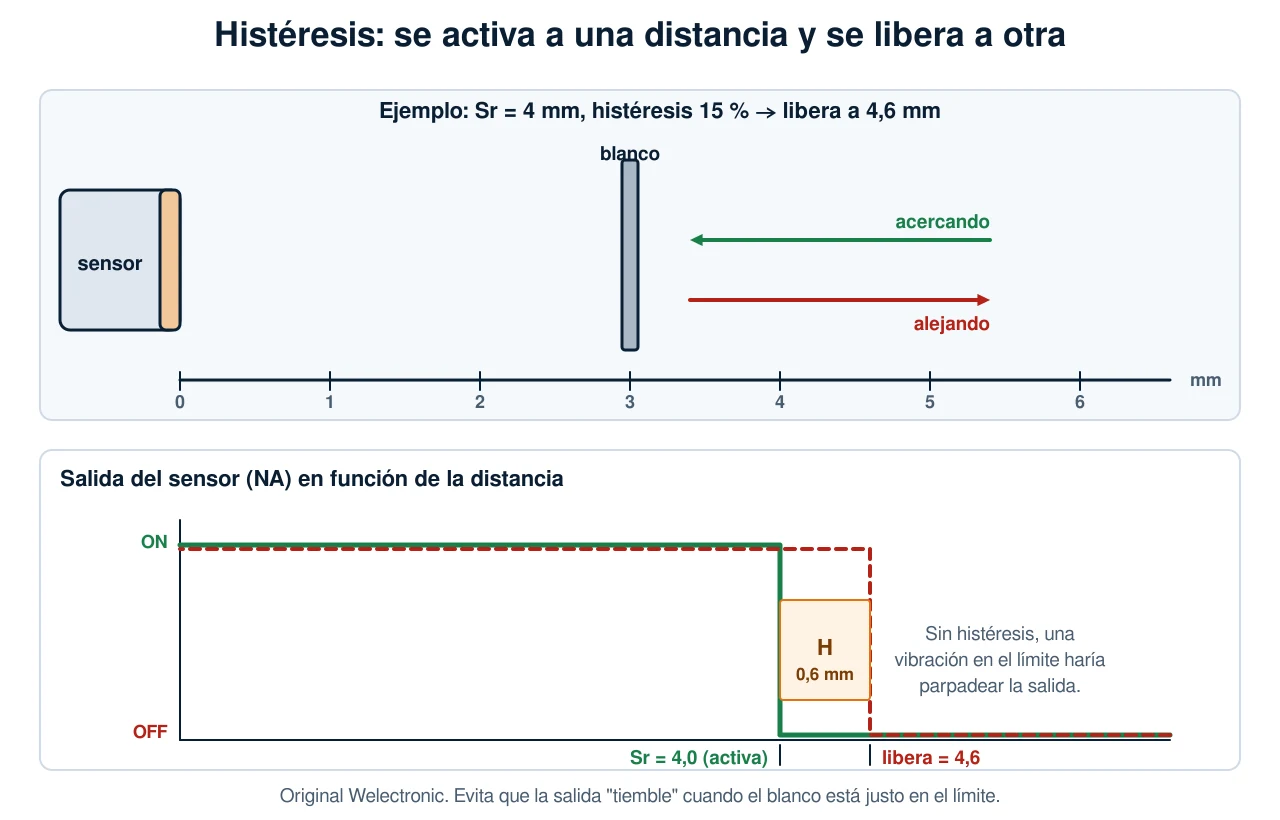
Histéresis (H). Es la diferencia entre la distancia a la que el sensor se activa al acercar el blanco y la distancia a la que se libera al alejarlo. Sin ella, un blanco que vibra justo en el límite haría que la salida "temblara". La norma fija como máximo H ≤ 20 % de Sr; en muchos catálogos es de 5 a 10 %. Con Sr = 4 mm y H = 15 %, el sensor se activa a 4,0 mm y se libera a 4,6 mm.
Repetibilidad (R). Qué tanto varía Sr de una medición a otra en condiciones iguales (la norma exige un máximo de 10 % de Sr en 8 horas). Un sensor con buena repetibilidad es el que se puede ajustar una vez y olvidar.
Frecuencia de conmutación (f). Es el número máximo de ciclos activado-desactivado por segundo (Hz) que el sensor puede seguir con precisión. Si un blanco pasa más rápido que lo que el sensor "alcanza a responder", se pierden pulsos. Valores típicos de orden de magnitud: de cientos de hertz a unos pocos kHz en inductivos y decenas de hertz en capacitivos (a validar con el catálogo). Para contar dientes de una rueda:
f (Hz) = rpm ÷ 60 × número de dientes
Y no es solo el sensor: la entrada del PLC tiene un filtro (por ejemplo, 3 ms) que descarta pulsos más cortos, y un programa que lee la entrada una vez por ciclo de 10 ms no ve más de 50 Hz. Para frecuencias altas se usan contadores rápidos (HSC) o entradas rápidas de la CPU.
8. Sensores de 2, 3 y 4 hilos y colores de cable
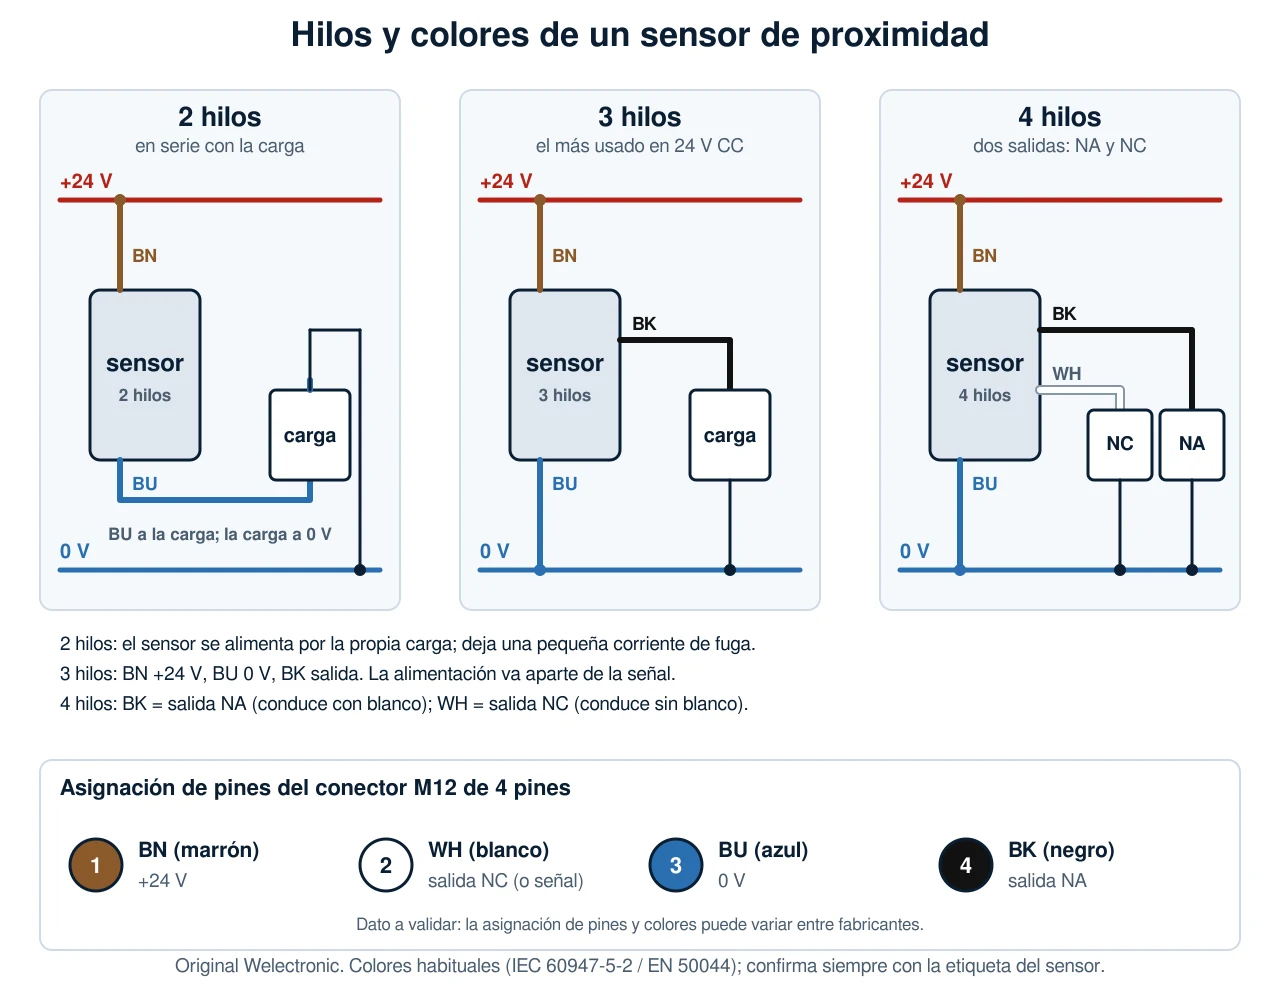
- 2 hilos: el sensor se conecta en serie con la carga, como un interruptor. Se alimenta por la propia carga, por eso deja pasar una pequeña corriente de fuga cuando está apagado y presenta una caída de tensión cuando conduce (sección 11). Hay modelos de CC (con o sin polaridad) y de CA/CC.
- 3 hilos: el más usado en 24 VCC. Dos hilos alimentan el sensor y el tercero es la salida. Su fuga es despreciable y la caída es pequeña.
- 4 hilos: igual que el de 3 hilos, pero con dos salidas complementarias: una NA y otra NC. Algunos usan el cuarto hilo como entrada de ajuste o de enseñanza (consulta el catálogo).
| Color | Abreviatura | Función habitual | Pin M12 (4 pines) |
|---|---|---|---|
| Marrón | BN | + alimentación (+24 V) | 1 |
| Blanco | WH | Salida complementaria (NC) o señal adicional | 2 |
| Azul | BU | 0 V (negativo) | 3 |
| Negro | BK | Salida (NA en el de 4 hilos) | 4 |
Corrección técnica: "azul siempre es negativo y marrón siempre es positivo" es válido para los sensores de 3 y 4 hilos de CC, pero en un sensor de 2 hilos (sobre todo de CA o de CC sin polaridad) los hilos marrón y azul son simplemente los dos extremos de un interruptor en serie con la carga; no hay "positivo" ni "negativo" que respetar en los modelos sin polaridad. Los colores y los pines pueden variar según el fabricante: confirma con la etiqueta del sensor.
9. Salida PNP y NPN, contacto NA y NC
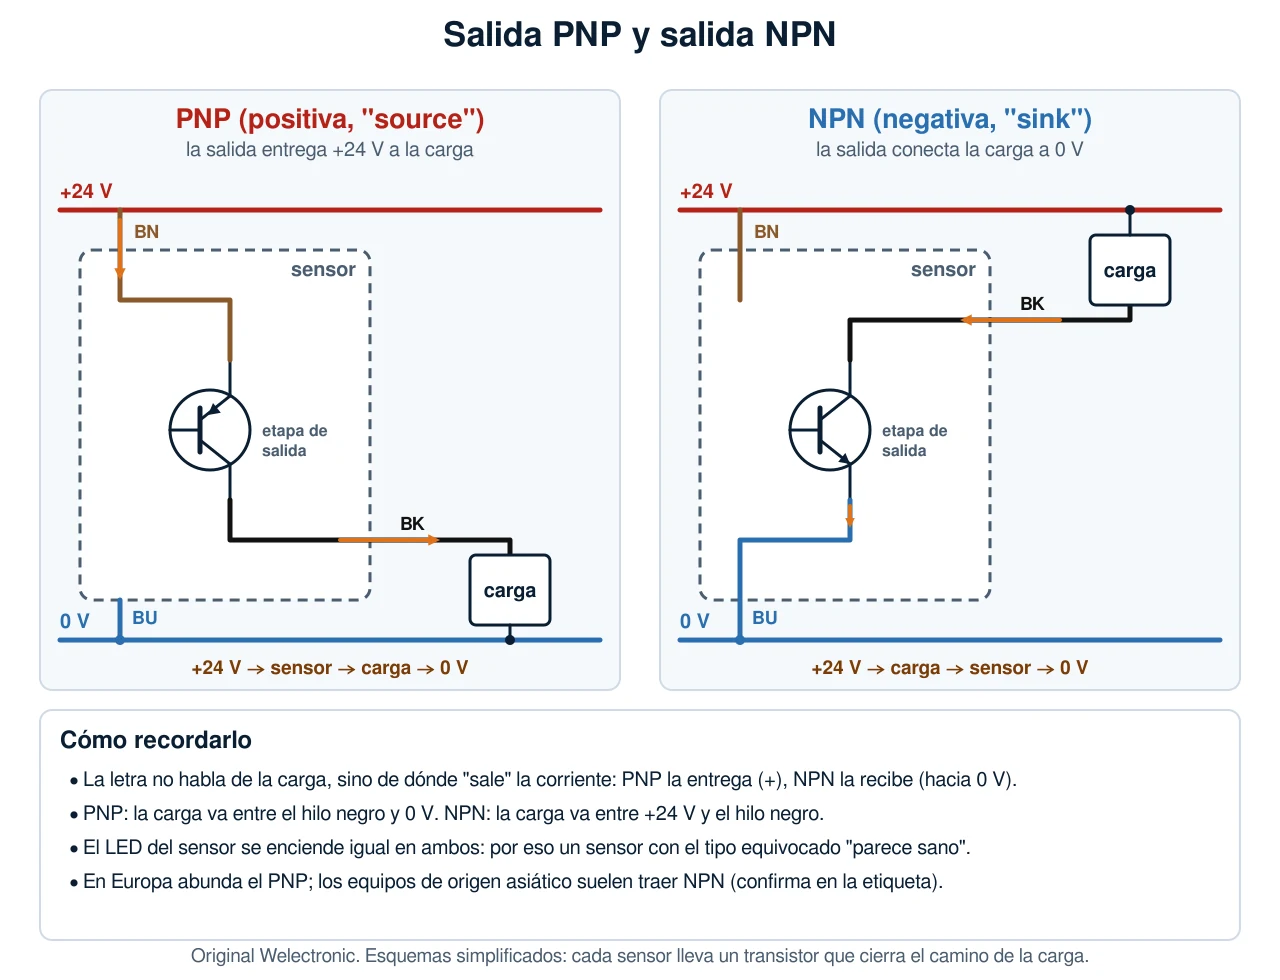
La etapa final de un sensor de 3 hilos es un transistor que actúa como un interruptor electrónico.
- PNP (positiva, source): al activarse, el transistor entrega +24 V por el hilo negro. La carga se conecta entre el hilo negro y 0 V. La corriente sale del sensor hacia la carga.
- NPN (negativa, sink): al activarse, el transistor conecta el hilo negro a 0 V. La carga se conecta entre +24 V y el hilo negro. La corriente entra al sensor desde la carga.
Para recordarlo: la letra describe la dirección de la corriente en la salida. PNP la entrega (positivo hacia la carga) y NPN la recibe (hacia 0 V). En Europa y en gran parte de la industria peruana abundan los PNP; en equipos de origen asiático es frecuente encontrar NPN. Verifica la etiqueta.
NA y NC. Describen el estado de la salida cuando no hay blanco delante del sensor, pero con el sensor alimentado:
- NA (normalmente abierto, NO): sin blanco la salida no conduce; al llegar el blanco, conduce.
- NC (normalmente cerrado, NC): sin blanco la salida conduce; al llegar el blanco, deja de conducir.
Con esto hay cuatro variantes: PNP-NA, PNP-NC, NPN-NA y NPN-NC. En un sensor de 4 hilos tienes NA y NC a la vez. La salida NC se usa cuando conviene que una falla (cable cortado, sensor sin alimentación) produzca el mismo efecto que "blanco presente", lo que da una pequeña detección de falla; es el mismo criterio con el que se prefiere un contacto NC de paro en un pulsador de parada.
Corrección técnica: "NA/NC" no se refiere al sensor sin alimentar. Un sensor desenergizado nunca conduce, sea NA o NC. El nombre se refiere a la salida con el sensor alimentado y sin blanco. Además, el LED indica salida activa y no "blanco presente": en un NC el LED está encendido cuando NO hay blanco.
10. Conexión a PLC y a relé de interfaz
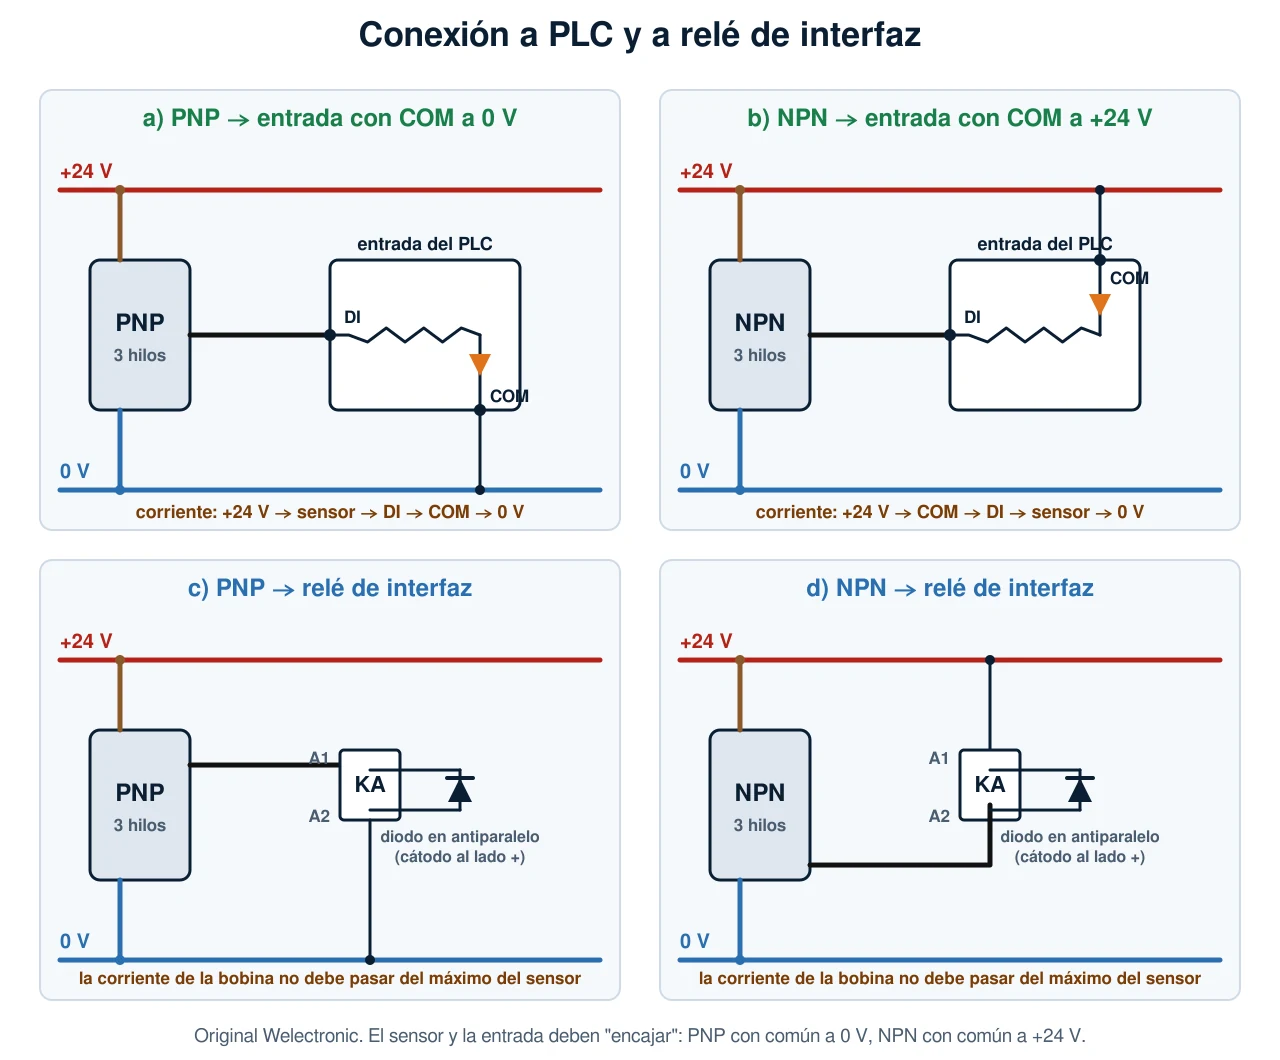
10.1 Entrada de PLC
Una entrada digital de 24 V tiene un terminal de señal (DI) y un común (COM); por dentro, una resistencia y el LED de un optoacoplador. Para que circule corriente, el sensor y la entrada deben "encajar":
- Sensor PNP: entrega +24 V al terminal DI. El COM debe ir a 0 V.
- Sensor NPN: lleva el terminal DI a 0 V. El COM debe ir a +24 V.
Un error de este tipo produce una falla muy confusa: el LED del sensor se enciende, pero el PLC no lee nada. La nomenclatura "sink / source" de las entradas de PLC cambia según la marca (en algunas se refiere a la entrada y en otras al sensor), así que confirma el esquema de tu módulo en su manual. Muchos módulos de entrada permiten elegir el lado del COM por grupo de canales.
Tipos de entrada: la norma IEC 61131-2 define los niveles de las entradas digitales de 24 V. En una entrada tipo 1, el estado alto típicamente se reconoce a partir de unos 15 V (con corriente de al menos 2 mA) y el estado bajo hasta unos 5 V; estos umbrales y la corriente máxima en estado bajo (cerca de 1,5 mA) son los que condicionan el análisis de la sección 11. (Valores típicos, a validar con la edición vigente de la norma y con el manual del módulo.)
10.2 Relé de interfaz
Cuando la carga es mayor que lo que el sensor puede entregar (o es de otra tensión), el sensor puede energizar la bobina de un relé de interfaz (ver relé de interfaz y diodo de rueda libre), y los contactos del relé manejan la carga.
- Con PNP, la bobina va entre el hilo negro (A1) y 0 V (A2).
- Con NPN, la bobina va entre +24 V (A1) y el hilo negro (A2).
- Coloca un diodo en antiparalelo con la bobina (cátodo del lado positivo) para absorber el pico al desenergizar. Algunos sensores ya lo incluyen, pero un diodo externo no estorba.
- Revisa que la corriente de la bobina (por ejemplo, 50 mA para una bobina de 24 V y 1,2 W) no pase del máximo del sensor (típicamente 100 a 250 mA, a validar con el catálogo). No conectes varias bobinas en paralelo sin hacer la suma.
Recuerda que el sensor "se queda" con entre 0,5 y 2 V (sección 11): la bobina debe seguir recibiendo más del 80 % de su tensión nominal para cerrar con seguridad (valor usual, a validar con el relé).
11. Caída de tensión residual y corriente de fuga
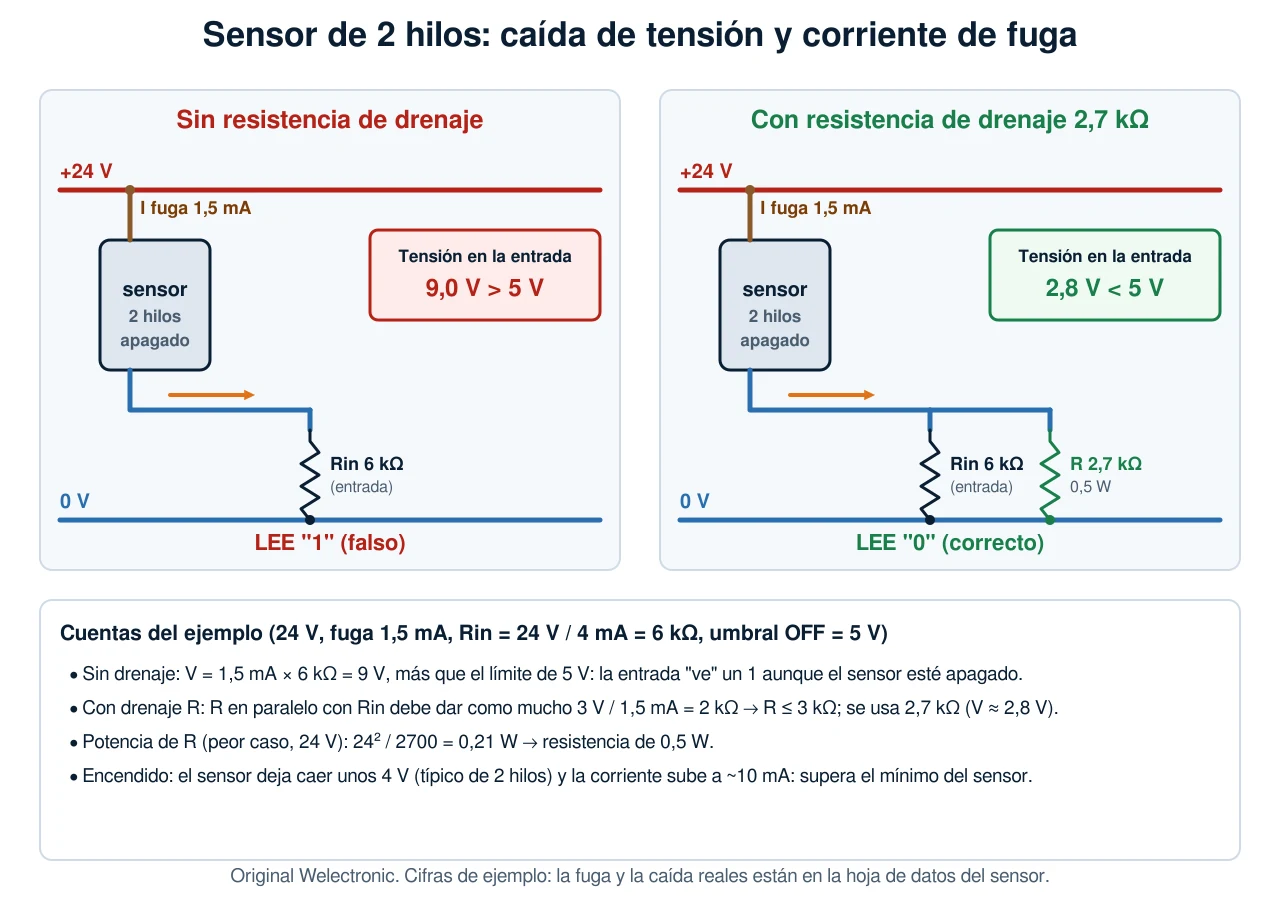
Un sensor no es un interruptor perfecto. Tiene dos "defectos" medibles:
- Tensión residual (caída de tensión) Ud: cuando conduce, el transistor no es un cortocircuito: en los de 3 hilos suele caer algo menos de 2 V a plena carga; en los de 2 hilos puede caer varios voltios (típicamente 3 a 5 V, a validar). La carga recibe esa tensión menos.
- Corriente de fuga (residual) Ir: cuando está apagado, un sensor de 2 hilos todavía deja pasar una pequeña corriente (de fracciones de mA hasta unos pocos mA) para alimentar su propia electrónica. En los de 3 hilos es de microamperios.
La fuga es inocua con cargas "duras" (un contactor o una lámpara), pero conectada a una entrada de PLC de alta impedancia puede producir una tensión suficiente para que el PLC lea "1" con el sensor apagado:
Ventrada = Ifuga × Rentrada
Ejemplo: fuga de 1,5 mA y entrada de 6 kΩ (una entrada de 24 V que toma 4 mA) dan 1,5 mA × 6 kΩ = 9 V, que supera el límite de 5 V del estado bajo: la entrada "ve" un 1. La solución es una resistencia de drenaje (bleeder) en paralelo con la entrada, que "desvía" la fuga y baja esa tensión. Su valor se calcula para que R en paralelo con la entrada dé como máximo 3 V (con margen):
- (R ∥ Rin) ≤ 3 V ÷ 1,5 mA = 2 kΩ
- R ≤ 1 ÷ (1/2 kΩ − 1/6 kΩ) = 3 kΩ; se elige 2,7 kΩ (valor comercial).
- Potencia en el peor caso (24 V): 24² ÷ 2 700 = 0,21 W, así que sirve una resistencia de 0,5 W.
Pero cuidado con el extremo contrario: el sensor de 2 hilos también necesita una corriente mínima de carga (a menudo de 3 a 5 mA, a validar) para mantenerse conduciendo. Una entrada muy ligera (por ejemplo, 12 kΩ, que toma menos de 2 mA a 20 V) puede hacer que el sensor "suelte" o parpadee; la misma resistencia de drenaje que arregla la fuga arregla este problema, porque sube la corriente total.
Corrección técnica: algunos manuales rápidos calculan la resistencia de drenaje como R = 24 V ÷ Ifuga (por ejemplo, 12 kΩ). Eso no verifica la tensión que queda en la entrada: con 10 kΩ en paralelo con una entrada de 6 kΩ y una fuga de 2 mA quedan 2 mA × 3,75 kΩ = 7,5 V, todavía por encima de 5 V. El cálculo correcto parte de la tensión máxima permitida en estado bajo (la fórmula de arriba) y luego comprueba la potencia y la corriente en estado activo.
Para evitarlo todo, la opción más simple es usar sensores de 3 hilos con entradas de PLC, y reservar los de 2 hilos para cargas que tomen una corriente suficiente.
12. Instalación, prueba y mantenimiento
- Seguridad: trabaja con el tablero desenergizado, bajo bloqueo y etiquetado (LOTO), y verifica la ausencia de tensión antes de tocar bornes.
- Montaje mecánico: fíjalo con las tuercas incluidas (sin apretar de más), respeta la zona libre si es no empotrado y deja una distancia de trabajo dentro de Sa, con un margen de seguridad para vibraciones y holguras.
- Protege la cara activa: evita golpes del blanco. Si el blanco puede chocar, usa un tope mecánico: el sensor es una detección, no un tope.
- Cableado: respeta los colores y verifica la tensión de alimentación (en general de 10 a 30 VCC, a validar). Usa cable apantallado o separado de los cables de potencia y de los variadores, para evitar ruido. En entornos agresivos, prefiere conectores M12 con IP67.
- Prueba: con el sensor alimentado, acerca el blanco real y comprueba el LED; mide, con instrumento y procedimiento adecuados, el hilo negro respecto del azul (verás cerca de 24 V o cerca de 0 V según el tipo y el estado); confirma que el PLC cambia el bit esperado.
- Documentación: anota la distancia de montaje, el tipo (PNP/NPN, NA/NC) y la etiqueta del sensor en el plano y en el tablero.
- Mantenimiento: limpia la cara activa (viruta, polvo, humedad), revisa el apriete, el estado del cable y del conector, y que no haya aflojado la fijación. Los sensores en zonas de lavado merecen revisión periódica del sellado.
13. Errores comunes
- Montar el blanco a la distancia nominal Sn en lugar de dentro de Sa.
- Olvidar el factor de corrección: el catálogo dice 4 mm, pero el blanco es de aluminio.
- Usar un sensor inductivo para detectar plástico o agua (hace falta un capacitivo).
- Confundir PNP y NPN y conectar la carga o el COM del PLC al lado equivocado.
- Creer que el LED encendido significa que todo está bien. Solo indica que la salida del sensor está activa.
- Conectar un sensor de 2 hilos a una entrada de PLC sin revisar la fuga ni la resistencia de drenaje.
- Sobrecargar la salida (varias bobinas en paralelo) o no poner diodo en una carga inductiva.
- Montar un no empotrado enterrado en metal o dos sensores enfrentados.
- Capacitivo sin ajustar la sensibilidad en un ambiente húmedo o con espuma.
- Pasar el cable del sensor junto a cables de motor o de variador sin separación ni pantalla.
14. Diagnóstico de fallas
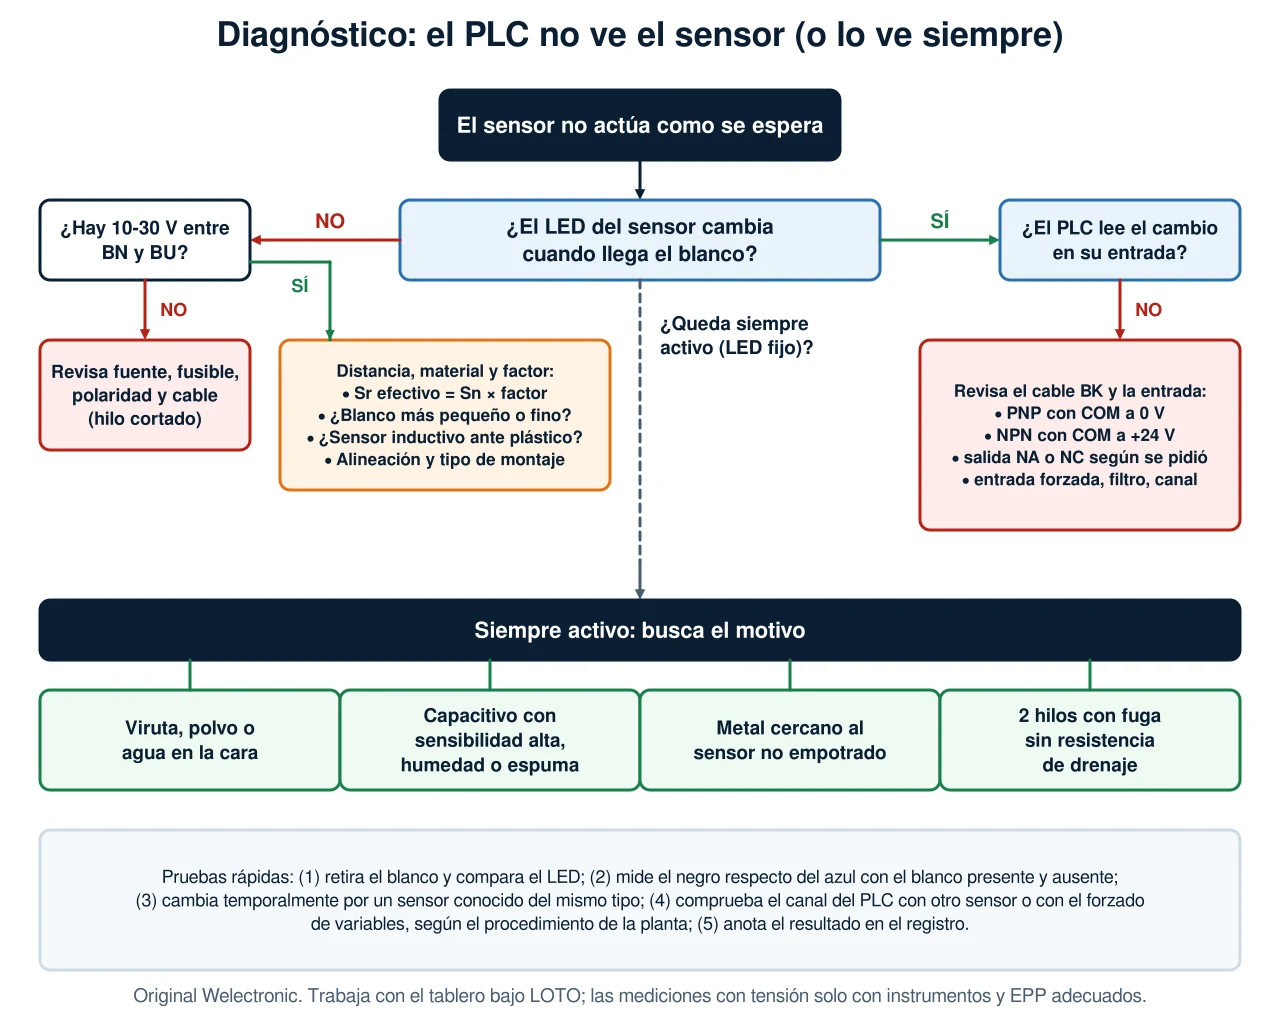
Antes de intervenir: bloqueo y etiquetado, verificación de ausencia de tensión y EPP. Si debes medir con el circuito energizado, usa instrumentos con la categoría de medición adecuada y sigue el procedimiento de tu planta. Resumen de síntomas:
| Síntoma | Causa probable | Qué hacer |
|---|---|---|
| El LED no se enciende nunca | Sin alimentación, polaridad invertida, cable cortado, blanco fuera de alcance o de otro material | Medir entre BN y BU; revisar fuente y fusible; comprobar Sr efectivo = Sn × factor |
| El LED se enciende, pero el PLC no lee | PNP/NPN contra el COM equivocado, hilo negro suelto, canal o filtro | Revisar el tipo de sensor y el común de la entrada; medir el negro respecto de 0 V; probar otro canal |
| Siempre activo (LED fijo) | Viruta, polvo o agua en la cara; metal cercano en un no empotrado; capacitivo con sensibilidad alta; blanco demasiado cerca | Limpiar; reubicar; bajar la sensibilidad; verificar la zona libre |
| Intermitente | Vibración del blanco en el límite de Sr, alimentación inestable, cable fatigado, ruido de variadores | Acercar o alejar el sensor dentro de Sa; revisar la fuente; sustituir el cable; separar y apantallar |
| El PLC lee 1 con el sensor apagado (2 hilos) | Corriente de fuga | Resistencia de drenaje o cambiar a 3 hilos |
| Detecta acero pero no aluminio | Factor de corrección | Acercar el sensor, usar uno de mayor Sn o de factor 1 |
| Se calienta o se quema | Sobrecarga, cortocircuito, tensión excesiva | Revisar la carga y el máximo de corriente; usar un relé de interfaz |
Mediciones útiles (con el sensor alimentado y respetando la seguridad): en un PNP con carga, el hilo negro medido contra 0 V muestra cerca de 0 V en reposo y casi la tensión de alimentación con la salida activa; en un NPN con carga, es al revés: cerca de 24 V en reposo y casi 0 V con la salida activa. Esa lectura te dice de inmediato si el sensor conmuta, aunque el PLC no lo vea.
15. Cómo elegir un sensor de proximidad
| Pregunta | Qué decidir |
|---|---|
| ¿Qué material es el blanco? | Metal: inductivo (ojo con el factor). Plástico, vidrio, líquidos, polvos: capacitivo. Todos los metales con el mismo alcance: modelo de "factor 1". |
| ¿Qué distancia de trabajo se necesita? | Elegir Sn de modo que el blanco quede dentro de Sa, con Sn × factor × 0,81 y un margen. |
| ¿Hay metal alrededor? | Empotrado si el sensor va enterrado en metal; no empotrado si hay espacio libre y se busca más alcance. |
| ¿Qué velocidad de conmutación hay? | Comparar la frecuencia necesaria (rpm ÷ 60 × dientes) con la del catálogo y con la entrada del PLC. |
| ¿Cuál es la salida? | PNP o NPN según el PLC; NA o NC según la lógica de falla; 3 hilos para PLC; 2 hilos solo con cuidado. |
| ¿Qué conexión? | Cable fijo de 2 m o conector M12; longitud y tipo de cable. |
| ¿Cuál es el ambiente? | Protección IP67 o mayor, rango de temperatura, resistencia química y al lavado, vibración. |
| ¿Qué tamaño? | M8, M12, M18 y M30 (cilíndricos) o rectangulares; los más grandes tienen mayor alcance. |
| ¿Área clasificada? | Hay sensores especiales (por ejemplo, de seguridad intrínseca); no se improvisa. Consulta al fabricante y a la normativa del área. |
Por ejemplo, para la posición de un cilindro neumático con imán en el émbolo se usan sensores magnéticos (no inductivos); para el nivel de un tanque de agua de plástico conviene un capacitivo; y para contar los dientes de una rueda de acero, un inductivo rápido. Si la señal alimenta un indicador, revisa también las torres y señalizadores.
16. Casos reales (ilustrativos)
Los números de estos casos están construidos con el modelo del simulador de esta publicación para practicar el razonamiento; no son mediciones de una planta determinada.
Caso 1: la tapa de aluminio que a veces no se detecta
- Planta y síntoma
- En una línea de envasado, un sensor inductivo M12 empotrado (Sn = 4 mm) cuenta tapas de aluminio. Se instaló a 3 mm "porque el catálogo dice 4 mm". La cuenta pierde tapas, sobre todo por las tardes.
- Diagnóstico
- El factor del aluminio es de 0,4: Sr efectivo = 4 × 0,4 = 1,6 mm y la zona asegurada es de 0,81 × 1,6 ≈ 1,3 mm. A 3 mm el sensor estaba fuera de alcance, y solo detectaba cuando la tapa pasaba pegada.
- Solución
- Se bajó la distancia de montaje a 1 mm y, en la renovación, se cambió por un sensor "factor 1" de la misma rosca. Con el nuevo montaje no se pierde ninguna tapa.
- Lección
- La distancia de trabajo sale de Sn × factor × 0,81, no del número del catálogo.
Caso 2: el sensor NPN que "no llega" al PLC
- Planta y síntoma
- Una máquina importada trae sensores NPN. En un tablero con entradas de PLC cableadas con el COM a 0 V, el LED del sensor se enciende, pero el bit nunca cambia.
- Diagnóstico
- Medido con el multímetro, el hilo negro respecto de 0 V mostraba 24 V sin blanco y menos de 1 V con blanco: el sensor conmutaba bien. Pero un NPN solo lleva el negro a 0 V, y la entrada, con el COM a 0 V, no tenía diferencia de tensión para circular corriente.
- Solución
- Se reasignó el grupo de entradas con el COM a +24 V (el módulo lo permitía). Alternativa: reemplazar los sensores por PNP o intercalar relés de interfaz.
- Lección
- El LED del sensor no prueba la conexión: hay que verificar que el tipo de sensor y el COM del módulo "encajen".
Caso 3: el capacitivo que veía un tanque lleno
- Planta y síntoma
- Un capacitivo pegado a la pared de un tanque de plástico indica "nivel alto" aunque el tanque está a la mitad. Pasa más cuando hay espuma y condensación.
- Diagnóstico
- La sensibilidad estaba al máximo. La espuma y la película de humedad en la pared interior tenían una constante dieléctrica suficiente para activar el sensor, que ya "veía" más que el líquido.
- Solución
- Se bajó el potenciómetro hasta que el sensor dejaba de activarse con la pared vacía y mojada, y se subió solo lo necesario para detectar el líquido. Además se reubicó el sensor lejos del punto donde cae el chorro.
- Lección
- Un capacitivo se calibra en sitio, con las condiciones reales de humedad, espuma y suciedad.
Caso 4: el sensor de 2 hilos "siempre en 1"
- Planta y síntoma
- Un sensor de proximidad de 2 hilos conectado a una entrada de PLC mantiene el bit en 1 aunque no haya blanco.
- Diagnóstico
- La hoja de datos indica una fuga de 2 mA. La entrada toma 5 mA a 24 V (Rin = 4,8 kΩ). La tensión en la entrada con el sensor apagado es 2 mA × 4,8 kΩ = 9,6 V, mayor que los 5 V de umbral del estado bajo.
- Solución
- Para que (R ∥ Rin) ≤ 3 V ÷ 2 mA = 1,5 kΩ, R ≤ 2,18 kΩ. Se instaló una resistencia de 2 kΩ y 0,5 W en paralelo con la entrada: la tensión en estado bajo pasó a unos 2,8 V y el bit volvió a 0. En estado activo, la corriente sube a unos 14 mA, bien por encima del mínimo del sensor.
- Lección
- La fuga de los sensores de 2 hilos se resuelve con cálculo, no a ojo, y se comprueba la potencia de la resistencia.
17. Simulador: laboratorio de sensores de proximidad
Aquí puedes tocar todo sin riesgo. Empieza por la caja de instrucciones y luego pulsa «Demostración guiada».
Cómo usar este simulador
Qué simula
Cuatro bancos de prueba: 1) un sensor inductivo o capacitivo frente a un blanco de acero, aluminio, plástico o agua que se acerca, con su alcance efectivo y su histéresis; 2) la conexión de un sensor PNP o NPN, NA o NC, a una lámpara, a un relé o a la entrada de un PLC; 3) un sensor de 2 hilos con su fuga y su resistencia de drenaje; 4) la frecuencia de conmutación al contar dientes de una rueda.
Pasos
- Pulsa «Demostración guiada» y sigue los pasos con el botón «Siguiente paso». Un recuadro naranja te indica el control que debes mirar.
- Después, en el banco «1 · Distancia y material», elige un escenario (por ejemplo, «Aluminio: alcance corto») o mueve el control «Distancia del blanco».
- Pulsa «Acercar el blanco» y mira en el historial cuándo se activa la salida y cuándo se libera al alejarlo.
- Cambia el sensor y el material y compara el alcance Sr con el valor de Sn.
- En el banco 2, cambia entre PNP y NPN y mueve la carga entre «A 0 V» y «A +24 V». Lee la corriente y la tensión del hilo negro.
- En los bancos 3 y 4, pulsa un escenario y modifica la fuga, la resistencia de drenaje, los dientes o las rpm.
Qué observar
- Que el alcance Sr es Sn multiplicado por el factor del material, y que la salida se libera un poco más lejos (histéresis).
- Que con la carga en el lado equivocado el LED del sensor se enciende, pero no circula corriente.
- Que la fuga de un sensor de 2 hilos puede hacer que la entrada lea 1 y que una resistencia de drenaje lo corrige.
- Que la frecuencia necesaria se compara con tres límites: el sensor, el filtro y el ciclo del PLC.
Controles
- Pestañas 1 a 4
- cambian de banco de prueba.
- Escenarios con nombre
- cargan una situación lista para observar.
- Sensor, blanco y distancia
- definen la detección en el banco 1.
- Acercar / Alejar / Detener
- mueven el blanco de forma automática.
- PNP/NPN, NA/NC, carga y lado
- definen la conexión en el banco 2.
- Opciones avanzadas
- histéresis, sensibilidad, blanco pequeño, número de bobinas y filtro del PLC.
Si te pierdes, pulsa «Restablecer».
Cómo funciona el modelo: el alcance efectivo es Sr = Sn × factor del material (inductivo: acero 1, aluminio 0,4, plástico y agua 0; capacitivo: metales y agua 1, plástico 0,45), por la sensibilidad en los capacitivos y por 0,7 si el blanco es pequeño. La salida se activa cuando la distancia es menor o igual a Sr y se libera cuando es mayor o igual a Sr × (1 + H). En la conexión, la caída del sensor es 0,8 V más 3,5 Ω por la corriente, con un máximo de 200 mA (si se excede, la salida se abre); la lámpara es de 24 V y 2,4 W, cada bobina de relé de 24 V y 1,2 W y la entrada del PLC de 24 V y 4 mA, y lee 1 con al menos 15 V y 2 mA. El sensor solo puede conducir si la carga está del lado que le corresponde (PNP a 0 V, NPN a +24 V). En el sensor de 2 hilos, la tensión en la entrada apagado es la fuga por la resistencia en paralelo; encendido caen 4 V y se exigen 3 mA. En la frecuencia, f = rpm ÷ 60 × dientes, y el filtro admite 1 ÷ (2 × filtro). Todos los valores son didácticos.
18. Resumen, glosario y fuentes
Cheat-sheet
- Inductivo: solo metales (corrientes parásitas). Capacitivo: casi cualquier material (cambio de capacidad); se calibra en sitio.
- Sn nominal; Sr real (0,9 a 1,1 Sn); Su utilizable (0,9 a 1,1 Sr); Sa asegurada (hasta 0,81 Sn). Trabaja dentro de Sa.
- Alcance efectivo = Sn × factor: acero 1, inoxidable 0,6 a 1, latón 0,35 a 0,5, aluminio 0,3 a 0,45, cobre 0,25 a 0,45.
- Empotrado: menor alcance, se puede enterrar en metal. No empotrado: mayor alcance, zona libre.
- Histéresis: se libera más lejos de lo que se activa (máximo 20 % de Sr).
- 3 hilos: BN +24 V, BU 0 V, BK salida. 4 hilos: BK NA y WH NC.
- PNP: carga entre negro y 0 V; COM de la entrada a 0 V. NPN: carga entre +24 V y negro; COM a +24 V.
- NA/NC se define con el sensor alimentado y sin blanco.
- 2 hilos: fuga y caída; resistencia de drenaje con R ∥ Rin ≤ 3 V ÷ Ifuga y revisión de la potencia.
- f = rpm ÷ 60 × dientes; compara con el sensor, el filtro y el ciclo del PLC.
Glosario
- Blanco: el objeto que el sensor debe detectar.
- Distancia nominal Sn: valor convencional de catálogo medido con el blanco estándar.
- Factor de corrección: número por el que se multiplica Sn según el material del blanco.
- Empotrado / no empotrado: sensor con la cara blindada o sin blindar, que cambia el alcance y la zona libre.
- Histéresis: diferencia entre las distancias de activación y de liberación.
- PNP / NPN: salida que entrega (+) o recibe (hacia 0 V) la corriente de la carga.
- NA / NC: salida que no conduce (NA) o conduce (NC) con el sensor alimentado y sin blanco.
- Corriente de fuga: la pequeña corriente que deja pasar un sensor de 2 hilos apagado.
- Resistencia de drenaje: resistencia en paralelo con la entrada que desvía la fuga.
- Frecuencia de conmutación: máximo de ciclos por segundo que el sensor puede seguir.
Fuentes y qué debes validar
- IEC 60947-5-2 (aparamenta de baja tensión: interruptores de proximidad), con las definiciones de Sn, Sr, Su, Sa, histéresis, repetibilidad y blanco estándar. Resumen de estas definiciones en el material técnico de Pepperl+Fuchs. Consulta la edición vigente y si fue adoptada como NTP por INACAL.
- Factores de corrección típicos: tabla de factores de corrección de Autosen y el material de Pepperl+Fuchs; ejemplo de sensor "factor 1" en la hoja de datos de un modelo de Baumer.
- IEC 61131-2 (controladores programables: requisitos de los equipos), para los niveles de entradas digitales de 24 V; fugas típicas de 1 a 3 mA en sensores de 2 hilos en esta nota técnica (úsala solo como referencia de orden de magnitud: su cálculo de la resistencia de drenaje no verifica la tensión de entrada, como explicamos en la sección 11).
- Código Nacional de Electricidad (Utilización) del Perú: confirma las secciones aplicables a circuitos de control y a conductores.
- Franco debe validar: los factores de corrección y los rangos de la tabla (incluidos los del capacitivo, 0,45 para PVC); las distancias de montaje entre sensores y metal (2 diámetros, 1,5 a 3 diámetros); las frecuencias de conmutación típicas (2 000, 1 000 y 100 Hz del simulador); la corriente máxima de salida (200 mA) y la caída residual (0,8 V + 3,5 Ω × I); la fuga y la caída de 2 hilos (1 a 3 mA, 3 a 5 V) y la corriente mínima (3 mA); los umbrales de la entrada de PLC (15 V, 5 V, 2 mA, 1,5 mA) según la edición de IEC 61131-2 y el manual de tu módulo; la asignación de colores y pines M12; los valores constructivos del simulador (lámpara de 240 Ω, bobina de 480 Ω, entrada de 6 kΩ, filtro de 3 ms, ciclo de 10 ms).
✅ 5 Problemas Resueltos
Todos los problemas se resuelven a mano.
Solución:
Sr efectivo = Sn × factor = 8 × 0,4 = 3,2 mm.
Distancia asegurada ≈ 0,81 × 3,2 = 2,59 ≈ 2,6 mm. Es la distancia máxima a la que conviene montar el blanco de aluminio (con margen adicional para vibraciones).
Solución:
H = 0,15 × 4 = 0,6 mm. Se libera a 4 + 0,6 = 4,6 mm.
El máximo de la norma es 20 % de Sr = 0,8 mm; como 0,6 mm ≤ 0,8 mm, cumple.
Solución:
Resistencia de la bobina: R = V² / P = 24² / 1,2 = 480 Ω (corriente nominal 1,2 / 24 = 50 mA).
Tensión en la bobina = 24 − 1,5 = 22,5 V.
Corriente = 22,5 / 480 = 46,9 mA, muy por debajo de los 200 mA del sensor.
Porcentaje = 22,5 / 24 = 93,75 %, mayor que el 80 % usual para el cierre seguro del relé (valor a validar con el relé).
Solución:
Rin = 24 / 0,004 = 6 kΩ. Tensión con el sensor apagado = 1,5 mA × 6 kΩ = 9 V > 5 V: el PLC lee 1 (falla).
Para 3 V: (R ∥ Rin) = 3 / 1,5 mA = 2 kΩ, por lo que 1/R = 1/2 000 − 1/6 000 = 1/3 000 y R ≤ 3 kΩ. Con 2,7 kΩ: R ∥ Rin = 1,862 kΩ y V = 1,5 mA × 1,862 kΩ ≈ 2,8 V (lee 0).
Potencia máxima: 24² / 2 700 = 0,21 W; se usa una resistencia de 0,5 W.
Solución:
f = rpm / 60 × dientes = 900 / 60 × 8 = 120 Hz (período 8,33 ms).
Sensor: 120 Hz < 1 000 Hz, cumple. Filtro de 3 ms: f máx = 1 / (2 × 0,003) = 167 Hz, cumple (120 Hz < 167 Hz).
Ciclo de lectura de 10 ms: f máx = 1 / (2 × 0,010) = 50 Hz, no cumple. Hay que usar un contador rápido (HSC) o una entrada rápida de la CPU; leerlo en el ciclo normal perdería pulsos.