¡Bienvenidos nuevamente al blog de Welectronic! En una faja de empaque, en una línea de embotellado o en el portón de un almacén hay un ojo que nunca parpadea: el sensor fotoeléctrico. Cuenta cajas, detecta que llegó una pieza, avisa que falta una tapa o confirma que el pallet está en su posición. Parece sencillo (hay luz o no hay luz), pero detrás de ese LED que se enciende hay decisiones importantes: qué modo elegir (barrera, réflex, difuso o supresión de fondo), cuánto margen de ganancia dejar para que el polvo no lo deje ciego, qué hacer con objetos oscuros, brillantes o transparentes, cómo se conecta su salida PNP, NPN o relé, cómo se alinea y por qué nunca debe confundirse con una cortina de seguridad. Aquí lo estudiamos como un curso completo, con casos reales, problemas resueltos y un simulador con faja, gráfico de margen y práctica de alineación.
Lo que vas a aprender
- Explicar cómo un sensor fotoeléctrico convierte la luz que llega al receptor en una señal de salida.
- Distinguir y elegir entre barrera, réflex polarizado, difuso y supresión de fondo.
- Aplicar la lógica de salida con luz (light-on) y con oscuridad (dark-on) y saber qué verá el PLC.
- Calcular el margen de ganancia y el alcance útil según la distancia y la suciedad.
- Elegir luz roja, infrarroja o láser y proteger el sensor de polvo, sol y agua.
- Resolver los casos de objetos oscuros, brillantes y transparentes.
- Conectar sensores PNP, NPN y a relé y evitar la incompatibilidad con la entrada del PLC.
- Alinear, probar y diagnosticar un sensor, y reconocer por qué no es un dispositivo de seguridad.
1. ¿Qué es un sensor fotoeléctrico y para qué sirve?
Un sensor fotoeléctrico (también llamado detector óptico o, de forma muy general, "ojo electrónico") es un dispositivo de campo que detecta la presencia, la ausencia o la posición de un objeto sin tocarlo, usando un haz de luz. Es un tipo de sensor de proximidad sin contacto, junto con los inductivos y capacitivos que se estudian en la sección de dispositivos de campo. Su gran ventaja frente a ellos es el alcance: mientras un inductivo detecta a pocos milímetros y solo metales, un fotoeléctrico puede detectar casi cualquier material a distancias de centímetros hasta decenas de metros (según el modelo).
Sirve para:
- Contar cajas, botellas o piezas en una faja.
- Detectar presencia: hay o no hay pieza en un puesto, un pallet en su posición, una tapa colocada.
- Posicionar: parar una faja cuando la caja llega al tope, o disparar una cámara de inspección.
- Vigilar: faja vacía, atasco de producto, desborde de una tolva.
- Marcar referencias en máquinas de etiquetado o de corte.
Es un componente de mando (señal de baja potencia): su salida casi siempre va a una entrada de PLC o a un relé de interfaz, y se alimenta con la fuente de 24 V CC del tablero. Si necesitas repasar la diferencia entre circuito de fuerza y de mando, revisa circuitos de fuerza y mando.
2. Cómo funciona por dentro
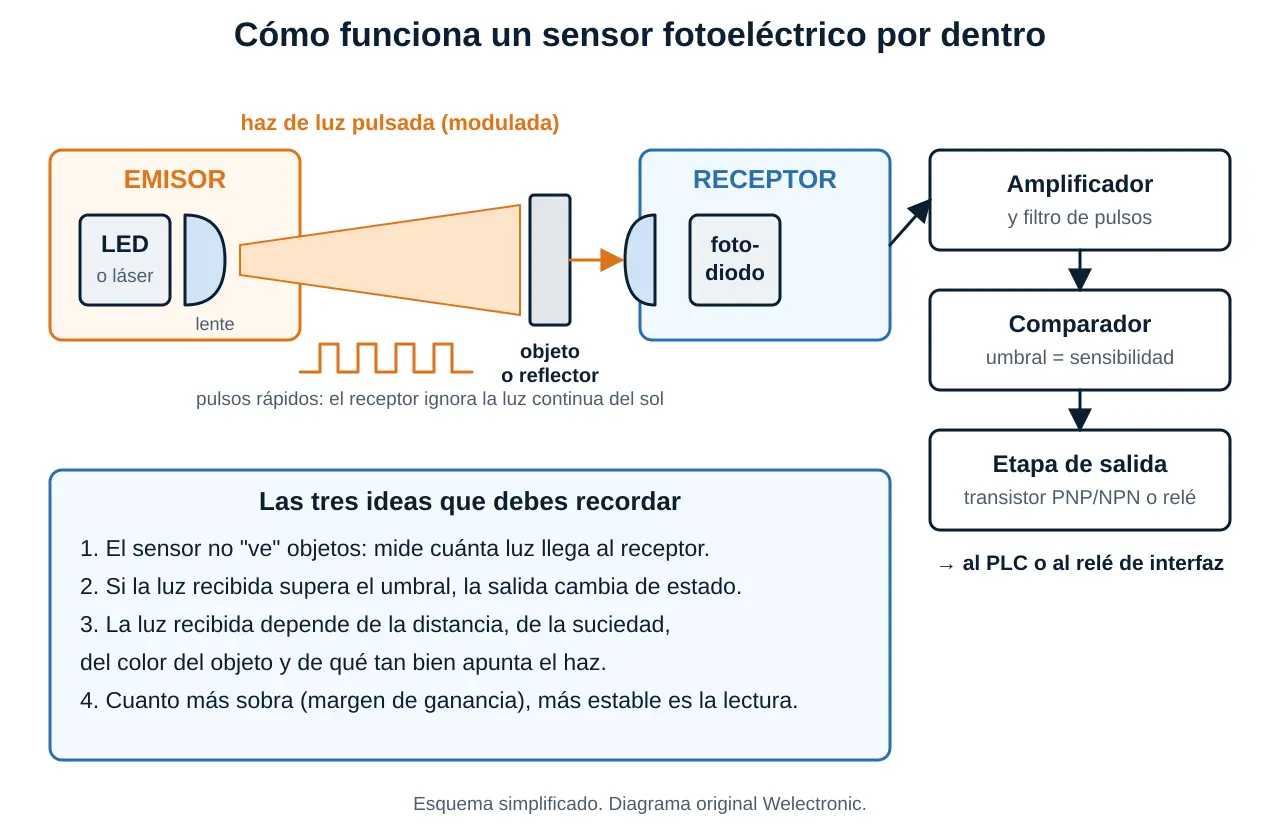
Todos los sensores fotoeléctricos tienen las mismas piezas básicas:
- Emisor: un LED (o un diodo láser) con una lente que forma el haz. La luz no sale continua, sino en pulsos muy rápidos (modulada).
- Receptor: un fotodiodo o fototransistor con su lente. Junto con un filtro electrónico, solo "escucha" la luz que viene pulsada al mismo ritmo del emisor. Por eso la luz continua del sol o de una lámpara no lo ciega (hasta cierto nivel).
- Comparador y umbral: la señal recibida se compara con un nivel fijo (el umbral). Si lo supera, el receptor "ve luz". El potenciómetro de sensibilidad que traen muchos modelos mueve ese umbral.
- Etapa de salida: convierte la decisión en una salida eléctrica: un transistor PNP o NPN, o un relé. Casi todos tienen un LED indicador y, algunos, una barra de varios LED (bargraph) que muestra la intensidad de señal.
La idea clave: el sensor no "ve" objetos; mide luz. Todo lo que cambie la luz que llega al receptor (suciedad, distancia, color, ángulo, brillo del objeto) cambia lo que el sensor "decide".
3. Los modos de detección
3.1 Barrera (emisor y receptor separados)
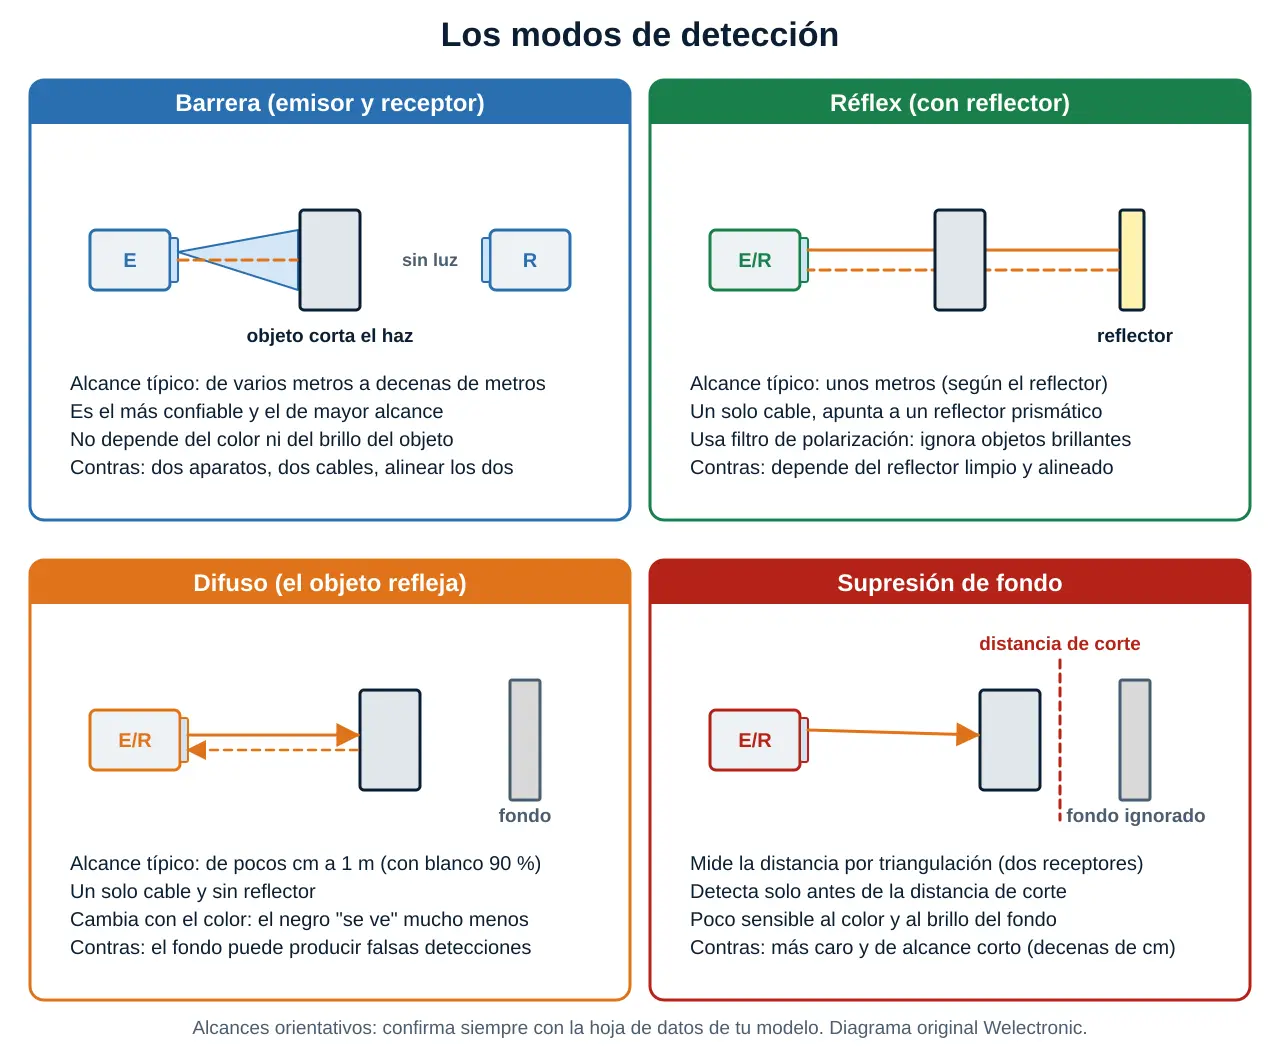
El emisor y el receptor son dos cuerpos enfrentados. El objeto se detecta cuando corta el haz. Es el modo más confiable y de mayor alcance (de varios metros hasta decenas de metros, según el modelo), porque la luz hace un solo viaje y llega directamente al receptor. No depende del color ni del brillo del objeto. Contras: son dos aparatos, dos cables y dos alineaciones. Además, un objeto muy pequeño puede pasar sin cortar todo el haz: el objeto debe ser mayor que el diámetro del haz en el punto donde cruza.
3.2 Réflex (retrorreflexivo)
Un solo cuerpo lleva emisor y receptor, y enfrente hay un reflector prismático (como el ojo de gato de una bicicleta) que devuelve el haz hacia el sensor. El objeto se detecta cuando corta el haz entre sensor y reflector. Ahorra un cable y alinea más fácil que una barrera. Su alcance es menor que el de la barrera (unos pocos metros). Un reflector sucio, doblado o desalineado produce el mismo efecto que un objeto.
3.3 Difuso (reflexión sobre el objeto)
Un solo cuerpo, sin reflector: la luz rebota en el propio objeto y una parte vuelve al receptor. Es el más simple de instalar, pero el más sensible a las condiciones: el color del objeto, su brillo, su ángulo y el fondo cambian cuánta luz regresa. Su alcance se especifica sobre un blanco estándar de 90 % de reflectividad (a validar según el fabricante); un objeto negro necesita estar mucho más cerca.
3.4 Supresión de fondo (difuso con corte)
Es un difuso que mide la distancia por triangulación (dos elementos receptores) y solo responde si el objeto está antes de una distancia de corte ajustable. Todo lo que esté más allá (la pared, la baranda, la faja) se ignora. Es mucho menos sensible al color y al fondo. Contras: es más caro y su alcance es corto (decenas de centímetros). Existe también la supresión de primer plano, que hace lo contrario (ignora lo cercano).
| Modo | Alcance típico (orientativo) | Cables y aparatos | Sensible al color | Mejor uso | Punto débil |
|---|---|---|---|---|---|
| Barrera | Metros a decenas de metros | Dos aparatos | No | Distancias largas, polvo, objetos de cualquier color | Alinear dos extremos; objetos muy pequeños |
| Réflex polarizado | Unos metros | Un aparato + reflector | Poco | Contar cajas y latas en faja con un solo cable | Reflector sucio; film transparente |
| Difuso | Centímetros a ~1 m | Un aparato | Mucho | Presencia cercana sin acceso al otro lado | Fondo, color y brillo |
| Supresión de fondo | Decenas de centímetros | Un aparato | Poco | Objetos de color variable con fondo cercano | Costo; alcance corto |
Corrección técnica: es común decir que "el alcance de un sensor es el que dice el catálogo". El alcance nominal se mide en condiciones ideales (lentes limpios, objeto estándar). En una planta con polvo, el alcance útil es una fracción del nominal (ver la sección 6). Los alcances de la tabla son órdenes de magnitud; el real sale de la hoja de datos de tu modelo.
4. Réflex y polarización: el engaño del objeto brillante
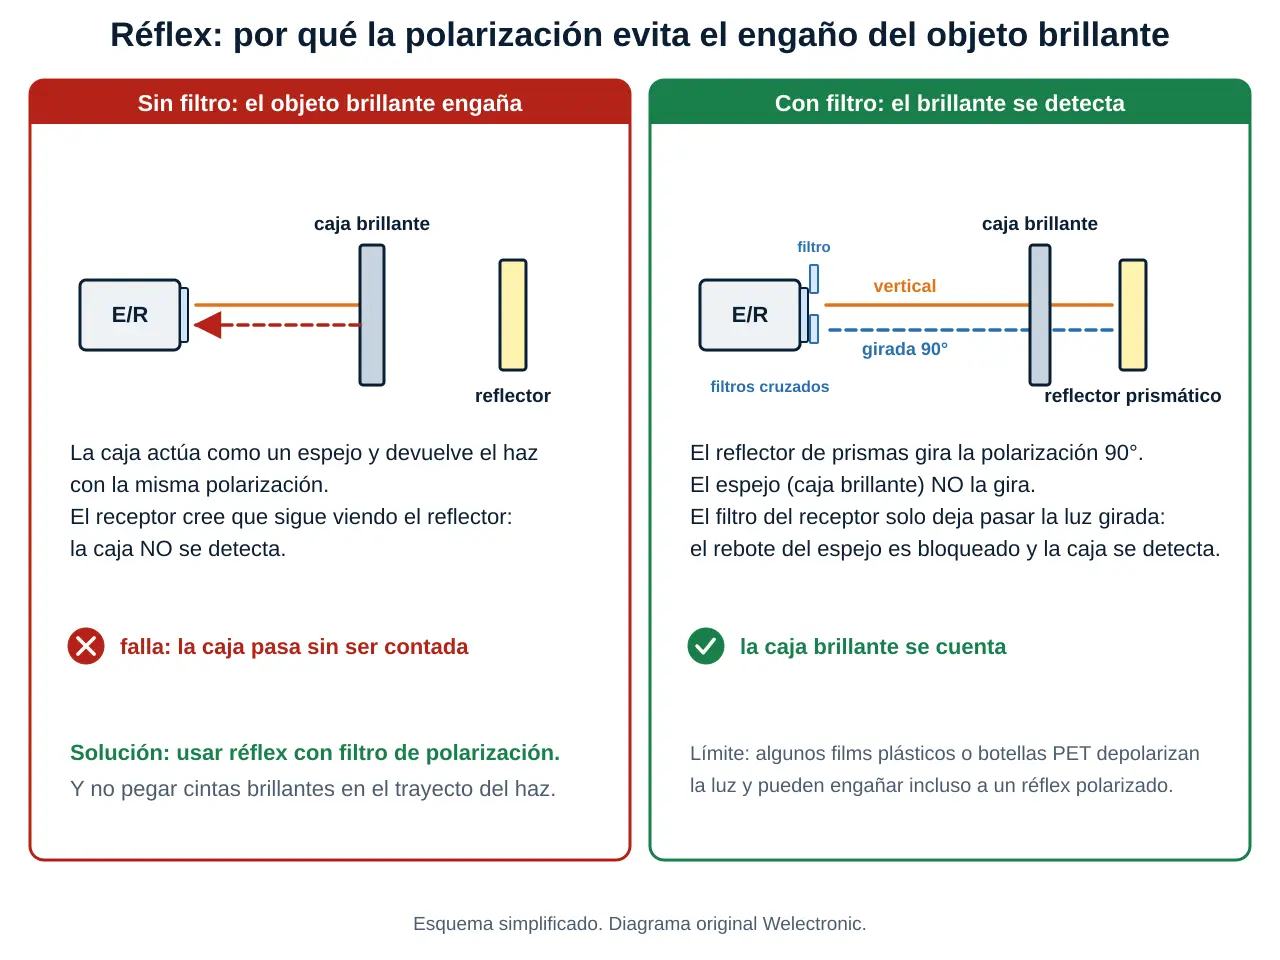
Un réflex "básico" (sin polarización) tiene un problema: si el objeto es brillante (una lata cromada, una chapa pulida, un film metalizado), actúa como un espejo y devuelve el haz al sensor como si fuera el reflector. El sensor concluye "no hay nada" y la caja pasa sin ser contada.
La solución es el réflex polarizado. El emisor lleva un filtro que deja salir luz con una sola orientación (por ejemplo, vertical). El reflector prismático gira esa polarización 90° al devolver la luz. El receptor lleva otro filtro orientado a 90° del primero, de modo que solo deja pasar la luz que volvió girada. Un espejo, en cambio, devuelve la luz sin girarla y el filtro del receptor la bloquea: el objeto brillante se detecta.
Detalles prácticos:
- Usa el reflector que indica el fabricante (generalmente prismático, no una cinta o un espejo plano). Un espejo plano no gira la polarización y el sensor no funciona.
- Algunos films plásticos y botellas PET pueden despolarizar la luz y engañar incluso a un réflex polarizado. Hay modelos y reflectores especiales para transparentes.
- Pega el reflector en una superficie firme y rígida, bien alineada y fácil de limpiar. Un reflector rayado o empañado baja el margen.
- Hay una zona cercana (unos centímetros delante del sensor) donde el réflex no detecta bien (a validar con la hoja de datos).
5. Luz y oscuridad: light-on y dark-on
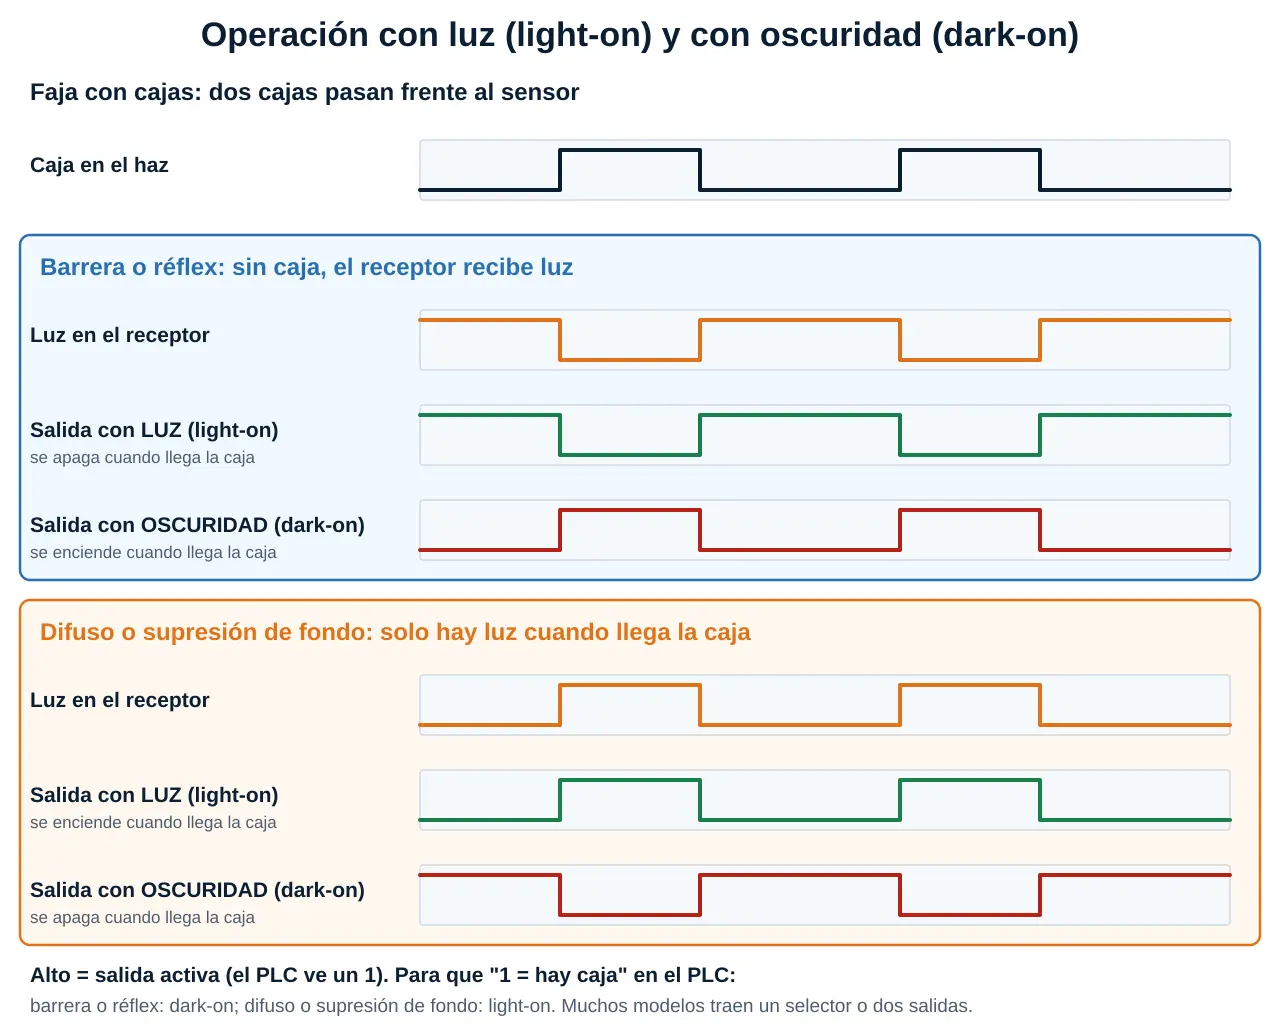
La "luz" y la "oscuridad" son las dos posibilidades de cuándo se activa la salida:
- Salida con luz (light-on): la salida está activa cuando el receptor recibe luz.
- Salida con oscuridad (dark-on): la salida está activa cuando el receptor no recibe luz.
Lo que importa es qué quieres que "vea" el PLC. Si el PLC debe leer 1 cuando hay caja:
- Barrera o réflex: la caja quita la luz, así que necesitas dark-on.
- Difuso o supresión de fondo: la caja trae la luz, así que necesitas light-on.
Muchos modelos traen un selector LO/DO o dos salidas complementarias (una con luz y otra con oscuridad). También puedes invertir la lógica en el programa del PLC, pero hacerlo en el sensor es más claro para quien da mantenimiento.
Corrección técnica: light-on / dark-on no es lo mismo que NA / NC. NA y NC describen el estado eléctrico de la salida sin detección (normalmente abierta o cerrada). Light-on y dark-on describen cuándo se activa la salida en función de la luz. Algunos catálogos usan los términos mezclados; lee siempre el diagrama de tiempos o el esquema de conexión de tu modelo.
Piensa también en la falla segura: si se corta el cable o falla el sensor, la salida deja de estar activa. Si "presencia" significa salida activa y el cable se corta, el PLC concluirá "no hay nada", lo que puede ser peligroso o no según la aplicación. Elige la lógica con ese criterio, y recuerda que esto no convierte al sensor en un dispositivo de seguridad (sección 11).
6. Margen de ganancia, distancia y suciedad
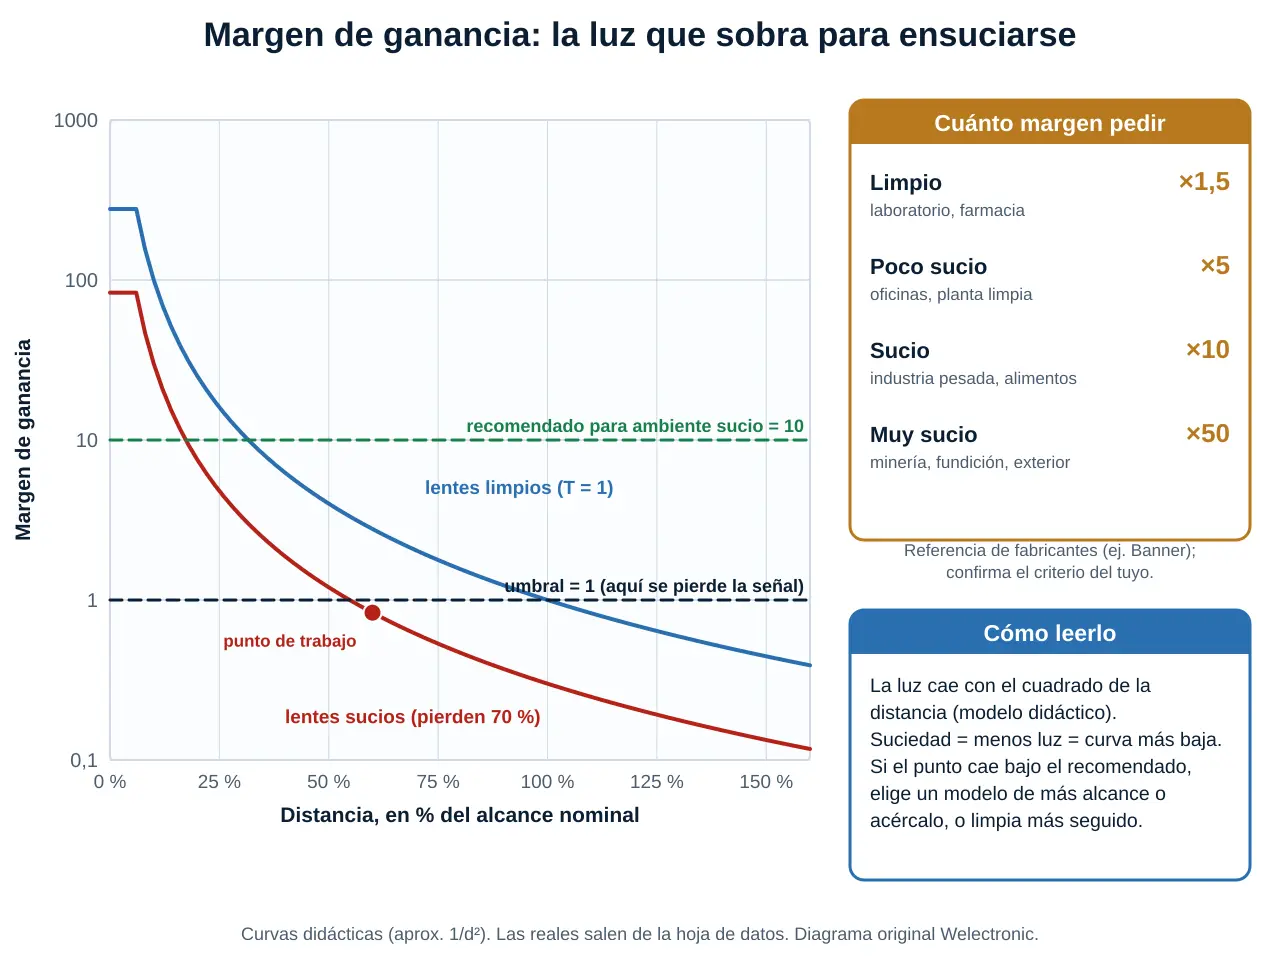
El margen de ganancia (en inglés excess gain) es cuánta luz recibe el sensor de más respecto del mínimo que necesita para conmutar. Se define como la luz que llega al receptor dividida entre el umbral del amplificador. Con margen 1 el sensor está "justo en el límite": cualquier pérdida de luz lo hace fallar. Con margen 10, puedes perder 9 de cada 10 partes de luz y seguir funcionando.
En un modelo sencillo, la luz recibida cae con el cuadrado de la distancia. Si el alcance nominal es S y tu sensor está a una distancia d (con lentes limpios), el margen es aproximadamente (S / d)². Entonces:
- A la distancia nominal (d = S), el margen es 1: justo en el límite.
- A la mitad de la distancia, el margen es 4.
- A un tercio de la distancia, el margen es 9.
La suciedad reduce la luz en cada superficie óptica por la que pasa. Una barrera tiene dos lentes (emisor y receptor), un réflex tiene lente y reflector con ida y vuelta (cuatro pasadas) y un difuso tiene su lente de ida y de vuelta. En el simulador se modela así: si cada superficie deja pasar una fracción T de la luz, el margen se multiplica por T² (barrera y difuso) o por T⁴ (réflex).
Una regla práctica de varios fabricantes (por ejemplo, Banner Engineering) es pedir un margen mínimo según el ambiente:
| Ambiente | Margen recomendado | Ejemplos |
|---|---|---|
| Limpio | ×1,5 | Laboratorio, farmacia, semiconductores |
| Poco sucio | ×5 | Oficinas, planta limpia con limpieza regular |
| Sucio | ×10 | Industria pesada, alimentos, automotriz |
| Muy sucio | ×50 | Fundición, minería, hornos, uso exterior |
Con el modelo (S / d)² puedes despejar el alcance útil: la distancia máxima a la que puedes instalar el sensor y conservar el margen recomendado M con lentes limpios es d = S / √M. Por ejemplo, una barrera de 10 m en ambiente sucio (M = 10) debe instalarse a no más de 10 / √10 ≈ 3,2 m, aunque el catálogo diga 10 m.
Corrección técnica: el modelo (S / d)² es una aproximación didáctica; las curvas reales de cada sensor se parecen a él en distancias medias, pero tienen zona muerta cercana y variaciones. Las curvas reales (excess gain curves) figuran en la hoja de datos. Además, con márgenes muy altos (sobre unas 50 veces) el sensor puede empezar a "ver a través" de papel o de objetos finos, que es otro motivo para no subir la sensibilidad sin criterio.
7. Luz roja, infrarroja o láser, y el ambiente
7.1 La fuente de luz
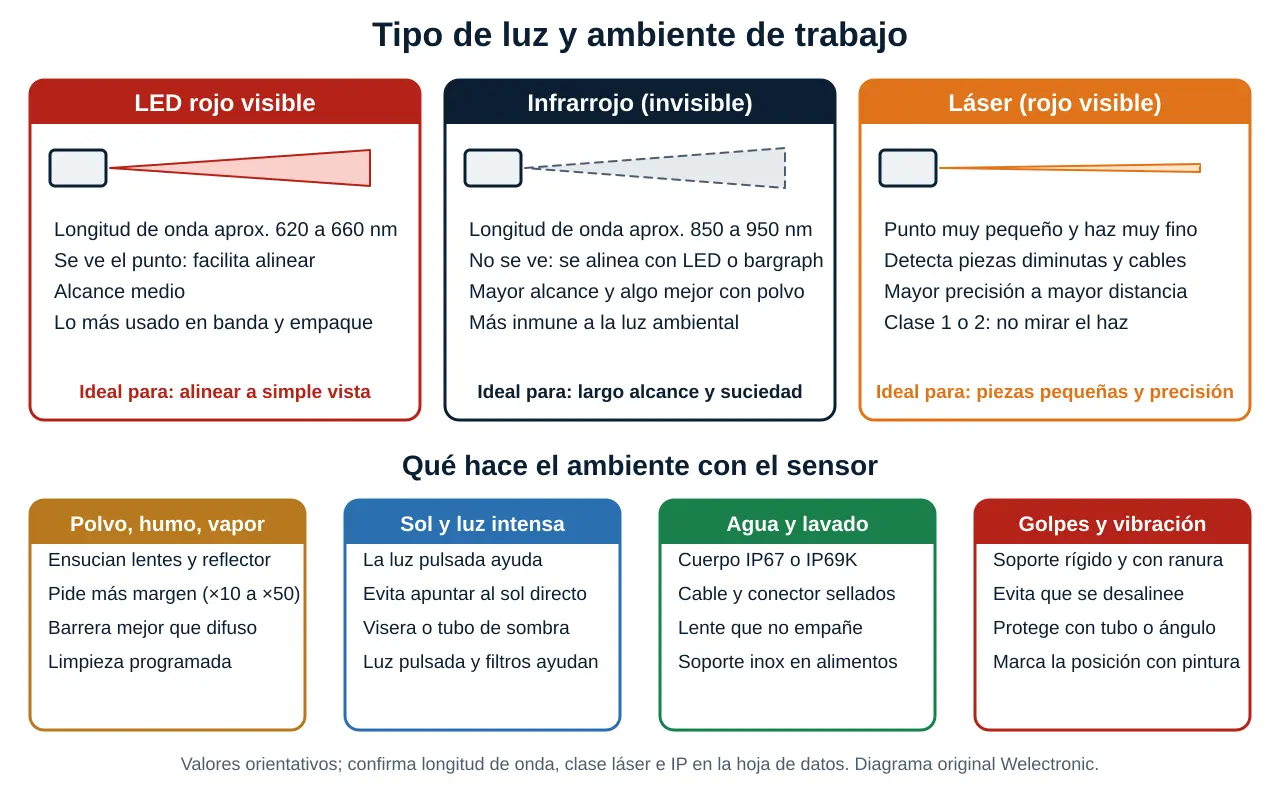
- LED rojo visible (alrededor de 620 a 660 nm): permite ver el punto y alinear a simple vista. Es muy usado en banda y empaque.
- Infrarrojo (alrededor de 850 a 950 nm): invisible. Suele dar mayor alcance y algo más de inmunidad a la luz ambiental y al polvo, pero se alinea con el LED o el bargraph, no a simple vista.
- Láser (generalmente rojo visible): punto muy pequeño y haz muy fino. Detecta piezas diminutas y cables, y mantiene precisión a mayor distancia. Los sensores láser industriales suelen ser clase 1 o 2 (IEC 60825-1); la clase 2 es visible y de baja potencia, pero no se debe mirar directamente al haz ni apuntarlo a los ojos.
7.2 El ambiente
- Polvo, humo y vapor: ensucian lentes y reflector. Pide más margen (×10 a ×50), prefiere barrera, programa la limpieza y considera soplado de aire.
- Sol y luz intensa: la luz pulsada ayuda, pero evita apuntar el receptor al sol directo. Una visera o un tubo de sombra resuelve casos difíciles (la luz ambiental máxima admitida figura en la hoja de datos).
- Agua y lavado: en alimentos o puertos exige cuerpos IP67 o IP69K, cables y conectores sellados y soportes de acero inoxidable (valores de IP a validar con la hoja de datos).
- Golpes y vibración: un soporte flojo o blando desalinea el sensor. Usa soporte rígido, protege con tubo o ángulo y marca la posición con pintura.
- Interferencia entre sensores vecinos: dos sensores del mismo tipo muy cerca pueden confundirse. Sepáralos, cambia el modelo o usa funciones anti-interferencia (a validar con el fabricante).
8. Objetos difíciles: oscuros, brillantes y transparentes
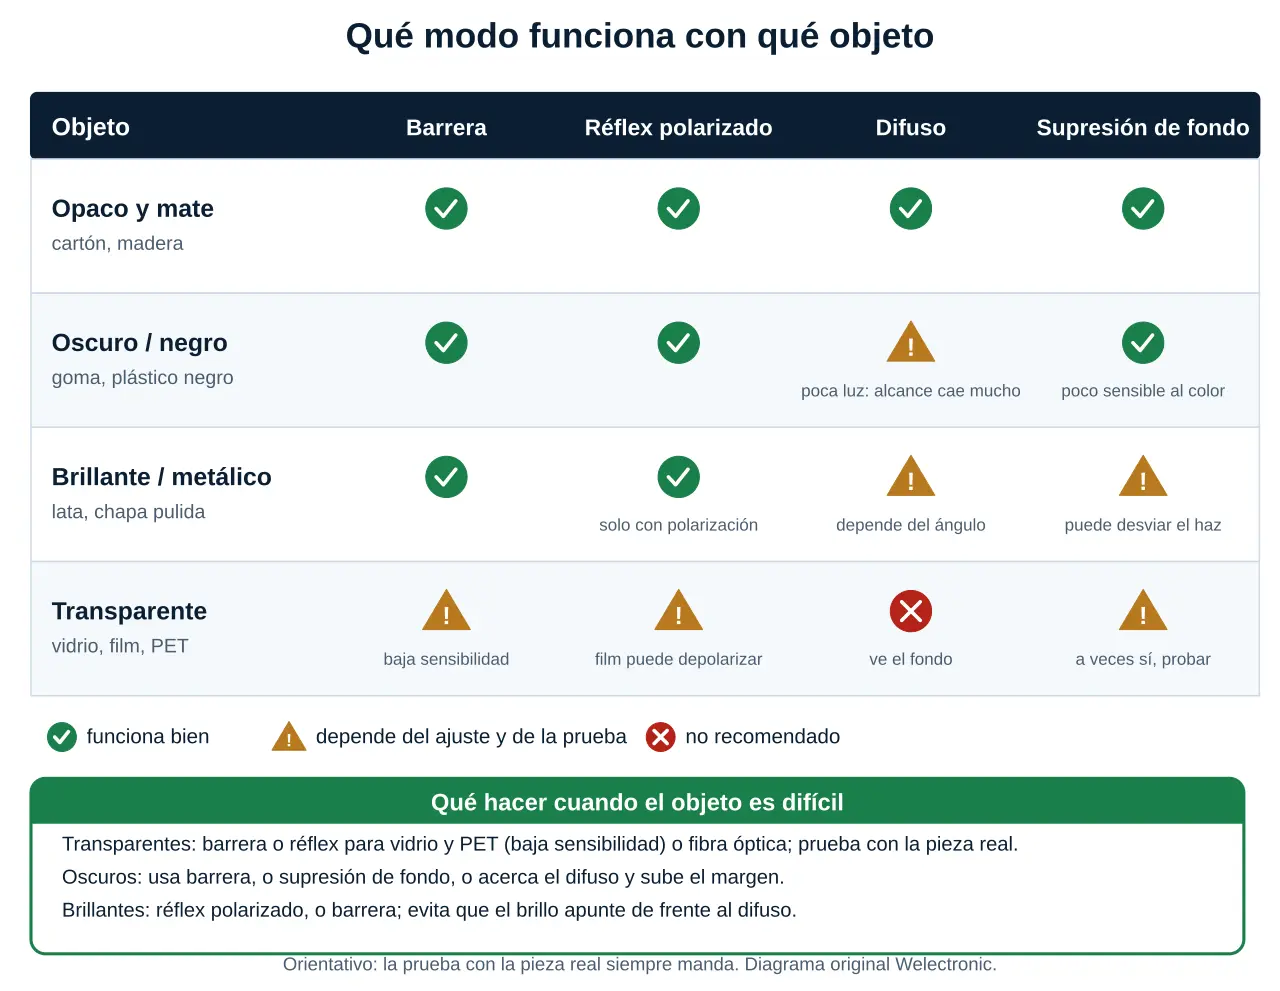
- Objetos oscuros o negros: reflejan muy poca luz. En difuso el alcance cae mucho: un objeto de 6 % de reflectividad devuelve unas 15 veces menos luz que uno blanco de 90 %. La barrera no sufre (corta el haz sin importar el color) y la supresión de fondo es poco sensible al color.
- Objetos brillantes o metálicos: el reflejo depende del ángulo. En difuso y en supresión de fondo, una chapa pulida puede devolver mucha luz o ninguna según esté inclinada. En réflex sin polarización engañan al sensor; con polarización o con barrera no hay problema.
- Objetos transparentes (vidrio, film, botellas PET): la luz los atraviesa, así que la barrera "ve" casi la misma luz con y sin objeto. Requieren poca sensibilidad (para que la pequeña pérdida de luz sea suficiente), sensores diseñados para transparentes, o fibra óptica. El difuso ve el fondo a través del objeto. Prueba siempre con la pieza real.
Corrección técnica: subir la sensibilidad al máximo es la reacción más común ante un objeto que "no se detecta", y suele ser un error. En un difuso, más sensibilidad hace que el sensor vea también el fondo; en una barrera para transparentes, más sensibilidad hace que se vea a través del objeto. Primero cambia de modo o de ubicación; la sensibilidad es el último ajuste.
9. Salida PNP, NPN y relé: conexión
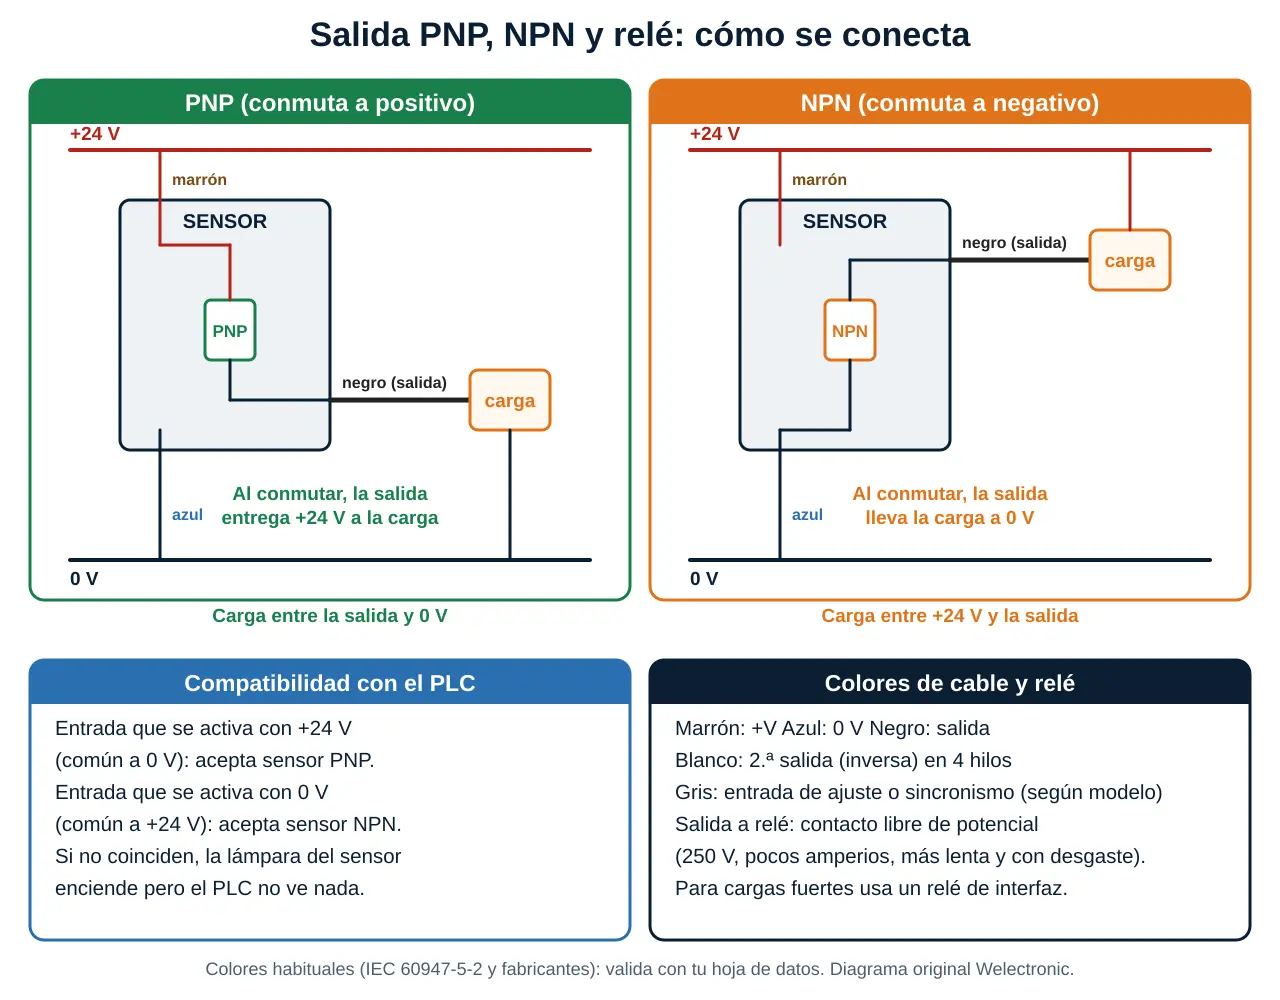
Los sensores de 3 hilos de corriente continua (lo más común, de unos 10 a 30 V CC, a validar con la hoja de datos) tienen los cables:
- Marrón: +V (por ejemplo +24 V).
- Azul: 0 V.
- Negro: salida.
Los de 4 hilos agregan un cable blanco con la salida complementaria (la inversa del negro), y en conectores M12 de 4 o 5 pines suele haber un quinto cable gris para una función auxiliar (ajuste, sincronismo, según el modelo). Los colores son los usuales (referencia IEC 60947-5-2 y fabricantes); verifica siempre la hoja de datos.
9.1 PNP y NPN
- PNP (conmuta a positivo): al activarse, la salida entrega +V a la carga, que va conectada entre la salida y 0 V.
- NPN (conmuta a negativo): al activarse, la salida lleva la carga a 0 V; la carga va conectada entre +V y la salida.
La entrada del PLC debe corresponder: una entrada que se activa con +24 V (común a 0 V) acepta sensores PNP; una entrada que se activa con 0 V (común a +24 V) acepta sensores NPN. Si no coinciden, el LED del sensor se enciende, pero el PLC no ve nada. Algunos módulos de entradas permiten elegir la polaridad por cableado del común.
9.2 Salida a relé
Algunos modelos traen un relé interno con un contacto libre de potencial. Sirve para manejar cargas en otra tensión o en corriente alterna, o para aislar. Son más lentos, de menor vida mecánica y de corrientes bajas (a validar con la hoja de datos). Para cargas más exigentes, es preferible un sensor con salida a transistor y un relé de interfaz con diodo de rueda libre.
9.3 Corriente y protección
- La salida de un sensor típico maneja del orden de 100 a 250 mA (a validar). Una bobina de relé o una lámpara pequeña caben; un contactor, no.
- Protege la línea con el fusible o la protección de la fuente (ver fuente de 24 V CC).
- Los sensores traen protección contra inversión de polaridad y cortocircuito en muchos modelos, pero no debes contar con ella para conectar "a prueba y error".
- Respeta los colores y usa conectores M12 en zonas húmedas o con vibración.
10. Cómo elegir el sensor correcto
Haz estas preguntas, en este orden:
- ¿Puedo poner algo al otro lado? Si sí y necesito alcance o fiabilidad, barrera. Si hay espacio para un reflector y solo un cable, réflex polarizado.
- ¿Solo tengo acceso por un lado? Difuso si el objeto y el fondo son predecibles; supresión de fondo si el color varía o el fondo está cerca.
- ¿Qué objeto es? Tamaño mínimo, color, brillo, transparencia (sección 8).
- ¿Qué distancia y qué ambiente? Calcula el alcance útil con el margen recomendado (sección 6) y elige un modelo cuyo alcance nominal lo supere.
- ¿Qué luz? Roja si quieres alinear a ojo; infrarroja si necesitas alcance; láser si el objeto es pequeño.
- ¿Qué salida y qué lógica? PNP o NPN según el PLC, y luz u oscuridad según qué quieres leer.
- ¿Qué velocidad? El tiempo de respuesta (o frecuencia de conmutación) debe ser mucho menor que el tiempo que el objeto está frente al sensor (problema 5).
- ¿Qué protección y qué montaje? IP, material, conector M12 o cable, tipo de soporte.
| Necesidad | Primera opción | Por qué |
|---|---|---|
| Contar cajas en una faja de 1 m de ancho | Réflex polarizado | Un solo cable, ignora cajas brillantes |
| Larga distancia en ambiente polvoso | Barrera infrarroja | Máximo alcance y margen |
| Piezas pequeñas (pocos milímetros) | Barrera láser | Haz fino |
| Cajas de color variable con una baranda detrás | Supresión de fondo | Ignora la baranda y el color |
| Presencia de una pieza sin acceso al otro lado, color constante | Difuso | Simple y económico |
| Botellas transparentes | Barrera o réflex para transparentes, o fibra óptica | Detectan pequeñas pérdidas de luz |
11. No es un dispositivo de seguridad
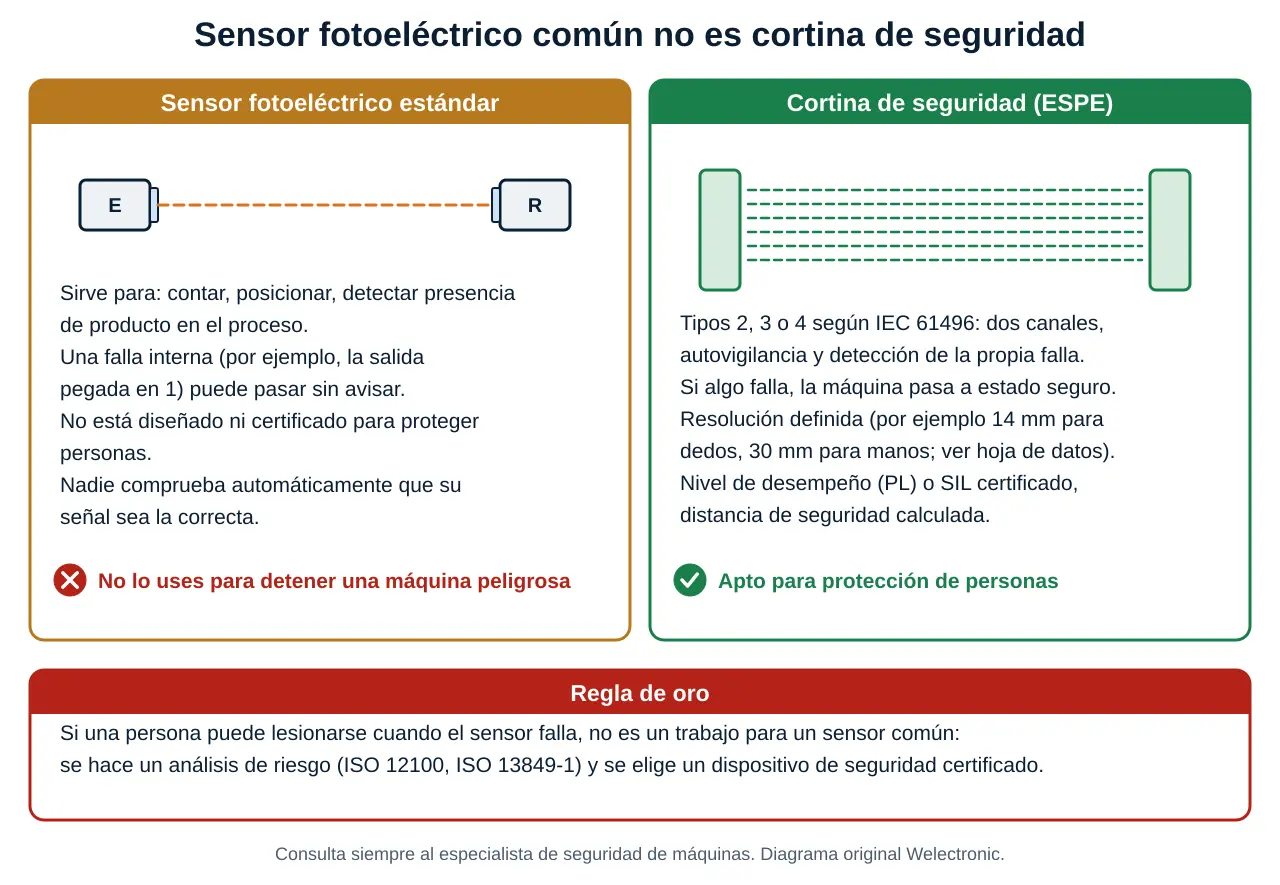
Una cortina de luz de seguridad parece una "barrera múltiple", pero es un dispositivo muy distinto. Se diseña y certifica como equipo de protección electrosensible (ESPE, normas de la familia IEC 61496), con tipos 2, 3 y 4. Tiene dos canales redundantes, autovigilancia y detección de sus propias fallas: si algo falla, la máquina pasa a estado seguro. Tiene una resolución definida (por ejemplo, para detectar dedos o manos; los valores concretos están en la hoja de datos) y un nivel de desempeño (PL, ISO 13849-1) o de integridad (SIL, IEC 62061) certificado. Además, la distancia de seguridad a la zona peligrosa se calcula con la norma.
Un sensor fotoeléctrico estándar no tiene nada de eso: una falla interna (por ejemplo, la salida pegada en 1) puede pasar sin avisar, y no está certificado para proteger personas.
Regla de oro: si una persona puede lesionarse cuando el sensor falla, no es trabajo para un sensor común. Se hace un análisis de riesgo (ISO 12100) y se elige un dispositivo de seguridad certificado. Antes de intervenir una máquina, aplica el bloqueo y etiquetado (LOTO). No uses un sensor común "en serie con otro" para improvisar una protección: no reemplaza el análisis de riesgo.
12. Instalación, alineación y ajuste
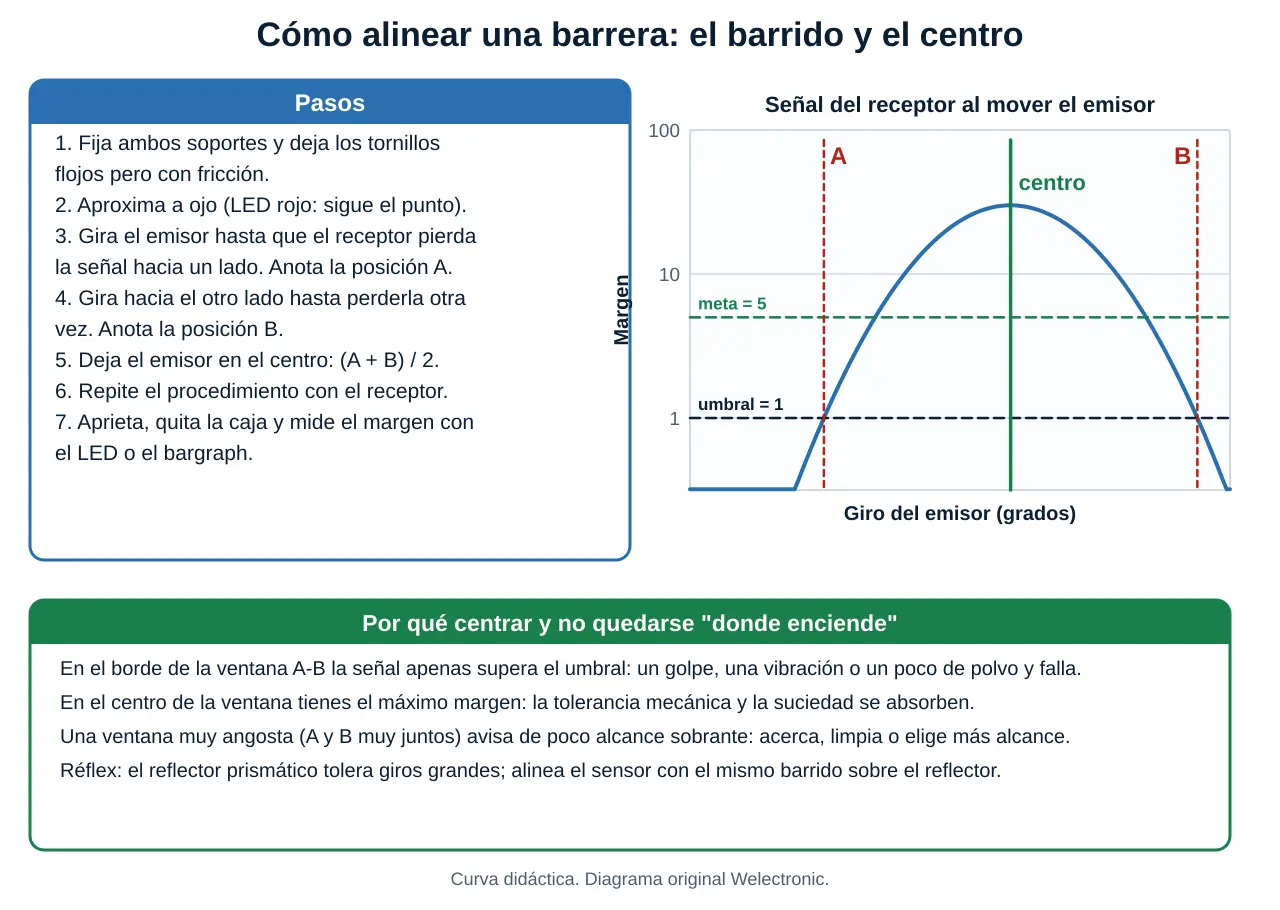
- Seguridad: trabaja sin tensión o bajo LOTO si vas a cablear; verifica ausencia de tensión. Si solo ajustas, ten cuidado con piezas en movimiento.
- Montaje: soporte rígido, con ranura para ajuste fino, lejos de golpes y de la luz directa del sol. Deja espacio para limpiar las lentes.
- Cableado: marrón a +V, azul a 0 V, negro a la entrada del PLC (tipo PNP o NPN correcto) y blanco, si lo usas, a su función. Cierra y protege el conector M12.
- Aproximación a ojo: con luz roja, sigue el punto; con infrarrojo, mira el LED o el bargraph.
- Método del barrido en una barrera: gira el emisor hasta que el receptor pierda la señal de un lado (posición A); gira hacia el otro lado hasta perderla otra vez (posición B); deja el emisor en el centro (A + B) / 2. Repite con el receptor. Un par de pasadas bastan.
- Réflex: haz el mismo barrido moviendo el sensor sobre el reflector. El reflector prismático tolera giros grandes, pero aun así hay que apuntar el haz sobre su centro.
- Prueba de margen: con el LED o el bargraph, verifica que la señal sea estable; con un objeto del tamaño más pequeño, comprueba que se detecte; con sensibilidad, ajusta el potenciómetro a mitad entre "falla" y "falsa detección".
- Documentación: anota la posición, la sensibilidad, la lógica y la fecha. Marca el soporte con pintura para detectar desalineaciones.
Por qué centrar: en el borde de la ventana A-B la señal apenas supera el umbral: un golpe, una vibración o un poco de polvo y falla. En el centro está el máximo margen.
13. Diagnóstico de fallas
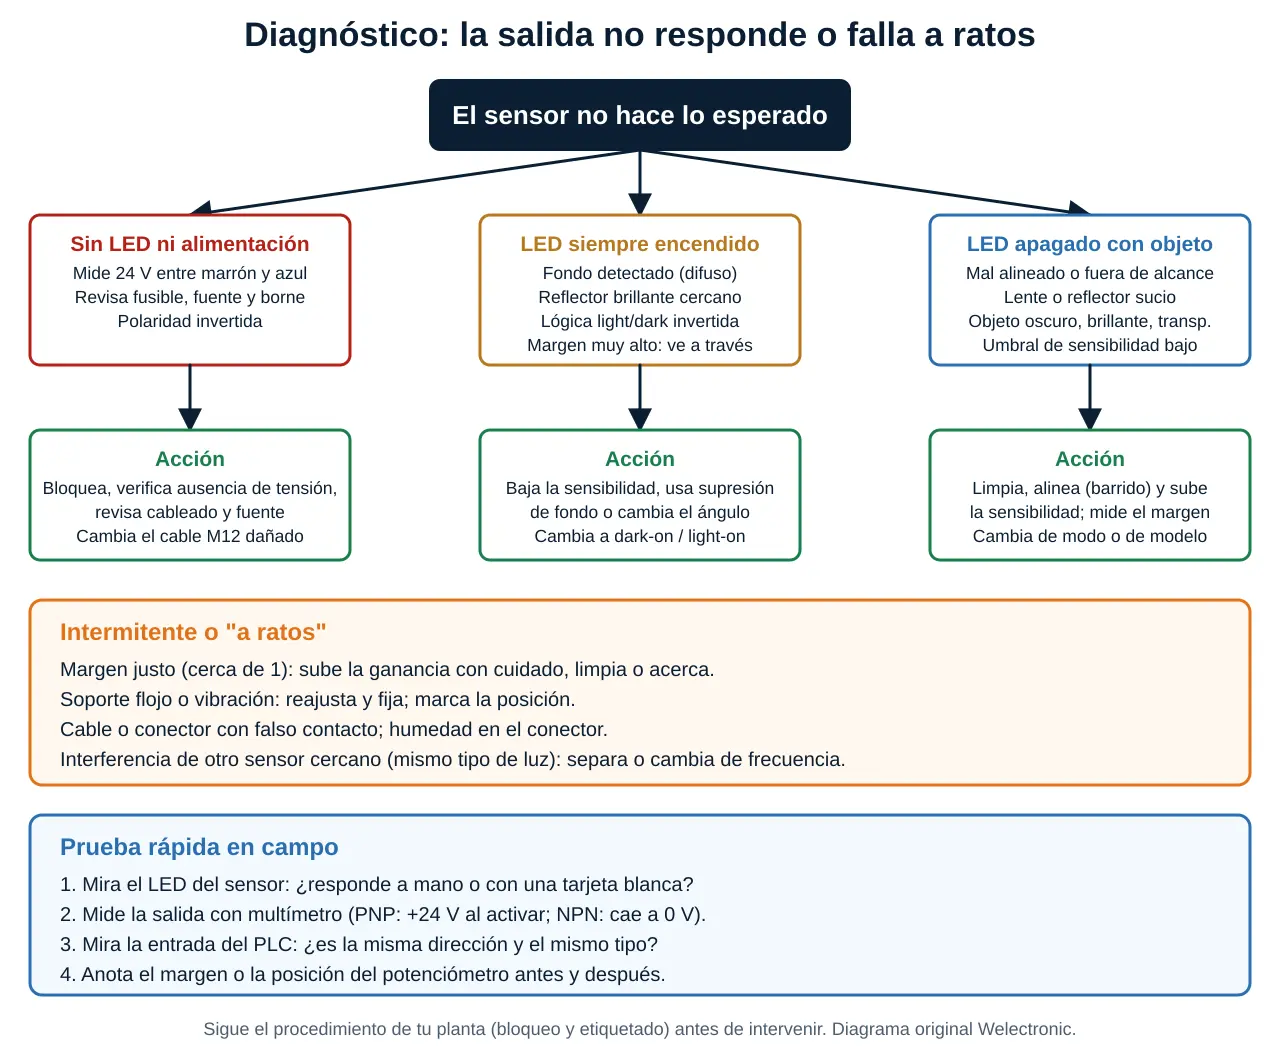
Antes de intervenir: bloqueo y etiquetado, verificación de ausencia de tensión y EPP, según el procedimiento de tu planta. Resumen de síntomas:
| Síntoma | Causa probable | Qué hacer |
|---|---|---|
| LED apagado, sin salida | Sin tensión, polaridad invertida, cable dañado, fusible | Medir 24 V entre marrón y azul; revisar fusible y fuente |
| LED siempre encendido | Difuso que ve el fondo, reflector brillante cercano, sensibilidad excesiva, margen muy alto | Bajar sensibilidad, usar supresión de fondo, cambiar de ángulo o de lógica |
| LED apagado con objeto presente | Desalineado, lente o reflector sucio, objeto oscuro, brillante o transparente, sensibilidad baja | Limpiar, alinear por barrido, cambiar de modo o de modelo |
| Funciona a ratos | Margen cerca de 1, soporte flojo, vibración, conector con falso contacto o humedad | Ganar margen (acercar, limpiar, más alcance), reajustar y fijar, cambiar el cable |
| El LED responde pero el PLC no | Entrada PNP/NPN incompatible, dirección equivocada, cable al PLC cortado | Medir la salida con multímetro y revisar el tipo de entrada del PLC |
| Cuenta de más o de menos | Rebotes por señal justa, lógica invertida, filtro de entrada del PLC inadecuado | Mejorar margen, revisar lógica, ajustar el filtro o el tiempo de respuesta |
| Se calienta o huele a quemado | Sobretensión, cortocircuito, carga excesiva | Desconectar, revisar carga y fusible, reemplazar |
Prueba rápida en campo: (1) mira el LED del sensor y pasa la mano o una tarjeta blanca; (2) mide la salida con multímetro (en PNP sube a +24 V al activarse; en NPN cae a 0 V); (3) confirma en el PLC que la dirección y el tipo de entrada son los correctos; (4) anota el margen o la posición del potenciómetro antes y después del ajuste.
14. Errores comunes
- Confiar en el alcance del catálogo sin descontar suciedad: pide margen y calcula el alcance útil.
- Subir la sensibilidad al máximo para "que detecte": el fondo o el objeto transparente terminan engañando al sensor.
- Usar difuso con objetos de color variable o con el fondo cerca: se debe usar supresión de fondo o barrera.
- Réflex sin polarización con objetos brillantes (latas, chapas, films metalizados).
- Reflector inadecuado: espejo, cinta o plástico sin prismas.
- Lógica luz/oscuridad equivocada: el PLC "ve caja" cuando no hay caja.
- PNP con entrada NPN (o al revés), y confundir NA/NC con light-on/dark-on.
- Soporte flojo o flexible que se desalinea con la vibración.
- No limpiar lentes y reflector con la frecuencia que pide el ambiente.
- Usar un sensor común como protección de personas. Nunca.
15. Casos reales (ilustrativos)
Los números de estos casos están construidos con el modelo del simulador de esta publicación para practicar el razonamiento; no son mediciones de una planta determinada.
Caso 1: las cajas negras que el PLC no contaba
- Planta y síntoma
- En una línea de empaque, un sensor difuso a 300 mm contaba bien las cajas de cartón, pero un lote de cajas negras pasaba sin ser contado. La cuenta del PLC quedaba muy por debajo de la real.
- Diagnóstico
- El difuso tiene un alcance nominal de 500 mm sobre blanco de 90 %. Una caja negra de 6 % de reflectividad a 300 mm da un margen de (500 / 300)² × (0,06 / 0,9) = 2,78 × 0,067 ≈ 0,19: menos de un quinto de lo necesario. El cartón (55 %) daba ≈ 1,7 y funcionaba.
- Solución
- Subir la sensibilidad lo suficiente para "ver" la caja negra (más de ×5) hacía que el sensor viera también la pared del fondo (a 450 mm), con luz permanente. Se cambió a un sensor de supresión de fondo con corte en 380 mm: el margen con la caja negra pasó a ≈ 1,8 y la pared quedó ignorada.
- Lección
- El difuso depende del color; cuando el color varía y hay fondo cerca, la supresión de fondo (o una barrera) es la respuesta, no la sensibilidad.
Caso 2: la barrera que se quedaba ciega cada tarde
- Planta y síntoma
- En una planta con mucho polvo, una barrera de 10 m instalada a 6 m detectaba bien a primera hora de la mañana y perdía la señal por la tarde, lo que paraba la faja.
- Diagnóstico
- Con lentes limpios, el margen era (10 / 6)² = 2,8. Con 50 % de suciedad (cada lente deja pasar 55 %), el margen cae a 2,8 × 0,55² ≈ 0,84: por debajo del umbral. El ambiente exigía ×10 y el sensor nunca lo tuvo.
- Solución
- Se cambió por una barrera infrarroja de 30 m de alcance: a 6 m el margen limpio es (30 / 6)² = 25, y con la misma suciedad queda en ≈ 7,6, mucho más cerca de lo que pedía el ambiente. Se añadió una limpieza programada semanal.
- Lección
- El alcance del catálogo no es el alcance de la planta. Elige el modelo por el margen que necesitas, no por la distancia.
Caso 3: las latas brillantes que desaparecían
- Planta y síntoma
- En una línea de latas de aluminio, un réflex a 2 m contaba solo la mitad de las latas. Las que se perdían eran, curiosamente, las que pasaban "bien alineadas" frente al sensor.
- Diagnóstico
- El sensor no tenía filtro de polarización. Una lata que mira de frente al sensor actúa como un espejo: devuelve el haz con su propia polarización y el sensor cree ver el reflector. Las latas inclinadas desviaban el reflejo y sí se detectaban.
- Solución
- Se reemplazó por un réflex polarizado con su reflector prismático original: el espejo ya no gira la polarización y el filtro del receptor lo bloquea. La cuenta del PLC igualó la real.
- Lección
- Con objetos brillantes, el réflex debe ser polarizado. Si falla "solo cuando todo está bien alineado", sospecha de un espejo.
Caso 4: el LED que enciende y el PLC que no ve nada
- Planta y síntoma
- Un técnico reemplazó un sensor averiado por uno de otra marca. El LED del sensor encendía al pasar la caja, pero el PLC no registraba nada.
- Diagnóstico
- El sensor original era NPN y el de reemplazo, PNP. La entrada del PLC estaba cableada con el común a +24 V (se activa con 0 V), por lo que no reconocía la salida que sube a +24 V.
- Solución
- Se reemplazó por un sensor NPN equivalente y se anotó en el plano el tipo de salida y de lógica (luz u oscuridad) de cada sensor. La alternativa habría sido cambiar el cableado del común del módulo, si el módulo lo permitía.
- Lección
- Antes de reemplazar, confirma tipo de salida (PNP o NPN), tensión, lógica y alcance. El LED del sensor solo prueba que el sensor detecta, no que el PLC lo entienda.
16. Simulador: laboratorio del sensor fotoeléctrico
Aquí puedes tocar todo sin riesgo. Empieza por la caja de instrucciones y luego pulsa «Demostración guiada».
Cómo usar este simulador
Qué simula
Un sensor fotoeléctrico con sus cuatro modos (barrera, réflex polarizado, difuso y supresión de fondo) sobre una faja con cajas, un gráfico de margen de ganancia contra distancia y suciedad, y un banco de alineación por barrido. Todo con números didácticos.
Pasos
- Pulsa «Demostración guiada» y sigue los pasos con «Siguiente paso». Un recuadro naranja te indica el control que debes mirar.
- En la pestaña «1 · Faja con cajas», elige un escenario preparado (por ejemplo «Caja negra con difuso») y deja pasar algunas cajas.
- Compara «Cajas que pasaron» con «Cuenta del PLC»: si no coinciden, lee la frase de «Qué está pasando».
- Prueba a corregir: cambia el modo, la sensibilidad, la suciedad o la lógica luz/oscuridad.
- En la pestaña «2 · Margen de ganancia», mueve la distancia y la suciedad y mira cómo baja el punto sobre la curva.
- En la pestaña «3 · Alineación», pulsa «Barrido automático» y deja el extremo en el centro (A + B) / 2.
Qué observar
- Que el sensor no «ve» cajas: mide luz; con la luz de más (margen) todo es estable.
- Que un difuso con sensibilidad alta ve el fondo, y que la supresión de fondo lo evita.
- Que la suciedad y la distancia bajan el margen, y que la ventana de alineación se estrecha.
Controles
- Escenarios
- configuran un problema típico (caja negra, brillante, botella, lentes sucios...).
- Modo, objeto, distancia
- cambian el sensor, lo que pasa por la faja y dónde está montado.
- Sensibilidad y suciedad
- potenciómetro del sensor y suciedad de lentes o reflector.
- Luz u oscuridad
- cuándo se activa la salida; define lo que ve el PLC.
- Pausar / Parar la faja
- detienen el tiempo o la faja para que puedas leer.
- Opciones avanzadas
- filtro de polarización, PNP/NPN, entrada del PLC, fondo y velocidad.
Si te pierdes, pulsa «Restablecer».
Cómo funciona el modelo: el margen de ganancia es la luz recibida dividida entre el umbral. En la barrera es g · (10 m / d)² · T²; en el réflex, g · (4 m / d)² · T⁴; en el difuso, g · (500 mm / d)² · (r / 0,9) · T²; y en la supresión de fondo, g · (600 mm / d)² · (r / 0,9)0,3 · T², con detección solo si d es menor o igual que la distancia de corte. Aquí g es la sensibilidad (de ×0,25 a ×8; ×1 es el ajuste normal), r la reflectividad del objeto (cartón 0,55; negro 0,06; brillante hasta 0,9 según su inclinación; transparente 0,08, dejando pasar 75 % por pasada) y T = 1 − 0,9 · suciedad. El fondo está a d + 150 mm. En el banco de alineación, la señal baja como una campana en cada ángulo y el centro óptimo (oculto) depende de la distancia. Todos los valores son didácticos.
17. Resumen, glosario y fuentes
Cheat-sheet
- Sensor fotoeléctrico = emisor + receptor + umbral + salida. Mide luz, no objetos.
- Barrera: más alcance y fiabilidad. Réflex polarizado: un cable, ignora brillos. Difuso: simple pero sensible a color y fondo. Supresión de fondo: ignora lo lejano.
- PLC lee «1 = caja»: barrera y réflex con dark-on; difuso y supresión de fondo con light-on.
- Margen de ganancia: (S / d)²; ×1,5 limpio, ×5 poco sucio, ×10 sucio, ×50 muy sucio.
- Alcance útil = S / √M (modelo simple, lentes limpios).
- Brillante: réflex polarizado o barrera. Oscuro: barrera o supresión de fondo. Transparente: poca sensibilidad, sensor especial o fibra.
- PNP entrega +V; NPN lleva a 0 V; la entrada del PLC debe corresponder. Marrón +, azul −, negro salida.
- Alinea por barrido: A, B y centro (A + B) / 2.
- Un sensor común no es de seguridad.
Glosario
- Barrera: modo con emisor y receptor enfrentados.
- Réflex (retrorreflexivo): sensor con emisor y receptor en un cuerpo y reflector enfrente.
- Difuso: sensor que detecta la luz reflejada por el propio objeto.
- Supresión de fondo (BGS): difuso por triangulación que ignora el fondo más allá del corte.
- Margen de ganancia (excess gain): luz recibida entre el umbral.
- Light-on / dark-on: salida activa con luz / con oscuridad.
- Polarización: orientación de la luz; el filtro permite ignorar espejos.
- PNP / NPN: salida que entrega +V / lleva a 0 V.
- ESPE: equipo de protección electrosensible (por ejemplo, cortina de seguridad).
- Distancia de corte: límite de la supresión de fondo.
Fuentes y qué debes validar
- Banner Engineering, «What is Excess Gain and How to Use It to Choose a Sensor»: definición de margen de ganancia y valores recomendados 1,5 / 5 / 10 / 50 por ambiente.
- IEC 60947-5-2 (interruptores de proximidad; incluye ensayos y marcado), referencia: Genorma (EN IEC 60947-5-2:2020) y IEC Webstore (extracto). Confirma la edición vigente y su adopción como NTP por INACAL.
- IEC 61496 (equipos de protección electrosensibles), ISO 13849-1, IEC 62061 e ISO 12100 (análisis de riesgo): para protección de personas, consulta al especialista de seguridad de máquinas. IEC 60825-1 (clasificación de láseres). Código Nacional de Electricidad (Utilización) del Perú para la instalación de los circuitos de mando.
- Franco debe validar: el alcance típico de cada modo (barrera: metros a decenas de metros; réflex: unos metros; difuso: hasta ~1 m; supresión de fondo: decenas de cm); la reflectividad de referencia de 90 % (blanco estándar) y de 6 % para negro; las longitudes de onda de luz roja e infrarroja y las clases de láser de los modelos de planta; la tensión de alimentación (10 a 30 V CC) y la corriente de salida (100 a 250 mA); los colores de cable (marrón, azul, negro, blanco, gris) según la marca; el tiempo de respuesta y la frecuencia de conmutación de tus sensores; los valores de IP (IP67, IP69K); la zona cercana del réflex; la resolución y el tipo de cortina de seguridad que corresponda; el valor ×50 como "muy sucio"; y los parámetros didácticos del simulador (alcances de 10 m, 4 m, 500 mm y 600 mm, fondo a +150 mm, exponente 0,3 en supresión de fondo, centro óptimo de alineación).
✅ 5 Problemas Resueltos
Todos los problemas se resuelven a mano.
Solución:
Con lentes limpios: (10 / 4)² = 2,5² = 6,25.
Con suciedad (dos lentes, T = 0,7): 6,25 × 0,7² = 6,25 × 0,49 = 3,06. No llega a 10 (ni a 5).
Distancia máxima para margen 10: d = 10 × √(0,49 / 10) = 10 × √0,049 = 10 × 0,2214 = 2,21 m.
Solución:
Factor de suciedad: 0,8⁴ = 0,4096.
Margen = (4 / 3)² × 0,4096 = 1,778 × 0,4096 = 0,73: menor que 1, no funciona.
Para margen 5: d = 4 × √(0,4096 / 5) = 4 × √0,08192 = 4 × 0,2862 = 1,145 m (aprox. 1,15 m).
Solución:
Margen a 200 mm = (500 / 200)² × (0,06 / 0,9) = 6,25 × 0,0667 = 0,42: no detecta.
Para margen 1: d = 500 × √0,0667 = 500 × 0,2582 = 129 mm.
Para margen 5: d = 500 × √(0,0667 / 5) = 500 × 0,1155 = 58 mm.
Solución:
Corriente de la bobina = P / V = 1,2 / 24 = 0,05 A = 50 mA.
La salida solo entrega los 50 mA de la bobina (el consumo propio de 15 mA viene directo de la alimentación). Total desde la fuente = 15 + 50 = 65 mA.
Margen en la salida: 200 − 50 = 150 mA (la bobina usa un 25 % del límite).
Solución:
Tiempo de la caja = 0,15 / 2 = 75 ms. Tiempo del hueco = 0,10 / 2 = 50 ms.
Periodo = 125 ms ⇒ frecuencia = 1 / 0,125 = 8 Hz.
Cajas por minuto = 60 / 0,125 = 480 cajas/min.
Un sensor que responde en milisegundos y un filtro de entrada de pocos milisegundos sobran para este ritmo (a validar con tus equipos).