¡Bienvenidos nuevamente al blog de Welectronic! Hasta ahora, en el taller virtual, vimos qué es un CNC, cómo se nombran sus ejes y cómo se escribe un programa: la publicación 19 explicó los ejes y el sistema de coordenadas, la 20 los códigos G y M y la 45 los parámetros de corte. Falta la pieza que une todo eso con la máquina real: ¿desde dónde cuenta el control las coordenadas? Un programa que dice "X45 Y30" no significa nada hasta que alguien le diga al control a cuántos milímetros de la máquina está la pieza. De eso trata la hoja 33 de la serie (la ficha impresa lleva el número 83 en el pie): las referencias de trabajo, es decir, el cero máquina, el retorno a referencia, el cero pieza, los sistemas de trabajo y la verificación segura antes de tocar el botón de ciclo. Esta publicación abre un bloque dedicado a la puesta en marcha del CNC, y se apoya en las anteriores del curso de mecanizado y CNC, que conviene tener presentes.
Qué vas a aprender
- Qué es el cero máquina y en qué se diferencia del punto de referencia, con sus coordenadas de máquina y su relación con los recorridos.
- Cómo funciona el retorno a referencia: interruptor, leva y marca del encoder, y por qué un encoder incremental obliga a referenciar en cada arranque.
- Cómo se elige el cero pieza a partir del plano, de la sujeción y del bruto, y cómo se palpa sin cometer el error del radio.
- Los sistemas de trabajo (G54 a G59 y los ampliados), su diferencia con G53, G92 y G52, y cómo permiten varias mordazas con un mismo programa.
- La pieza que la ficha deja fuera y que más choques causa: la longitud de herramienta (G43 y H) y los demás compensadores.
- Una verificación segura en orden: lista previa, simulación, prueba en seco, override y distancia de detención.
- Un laboratorio interactivo con cuatro mesas: del cero máquina a la pieza, palpado, longitud de herramienta y primera pieza segura.
Mapa visual del tema
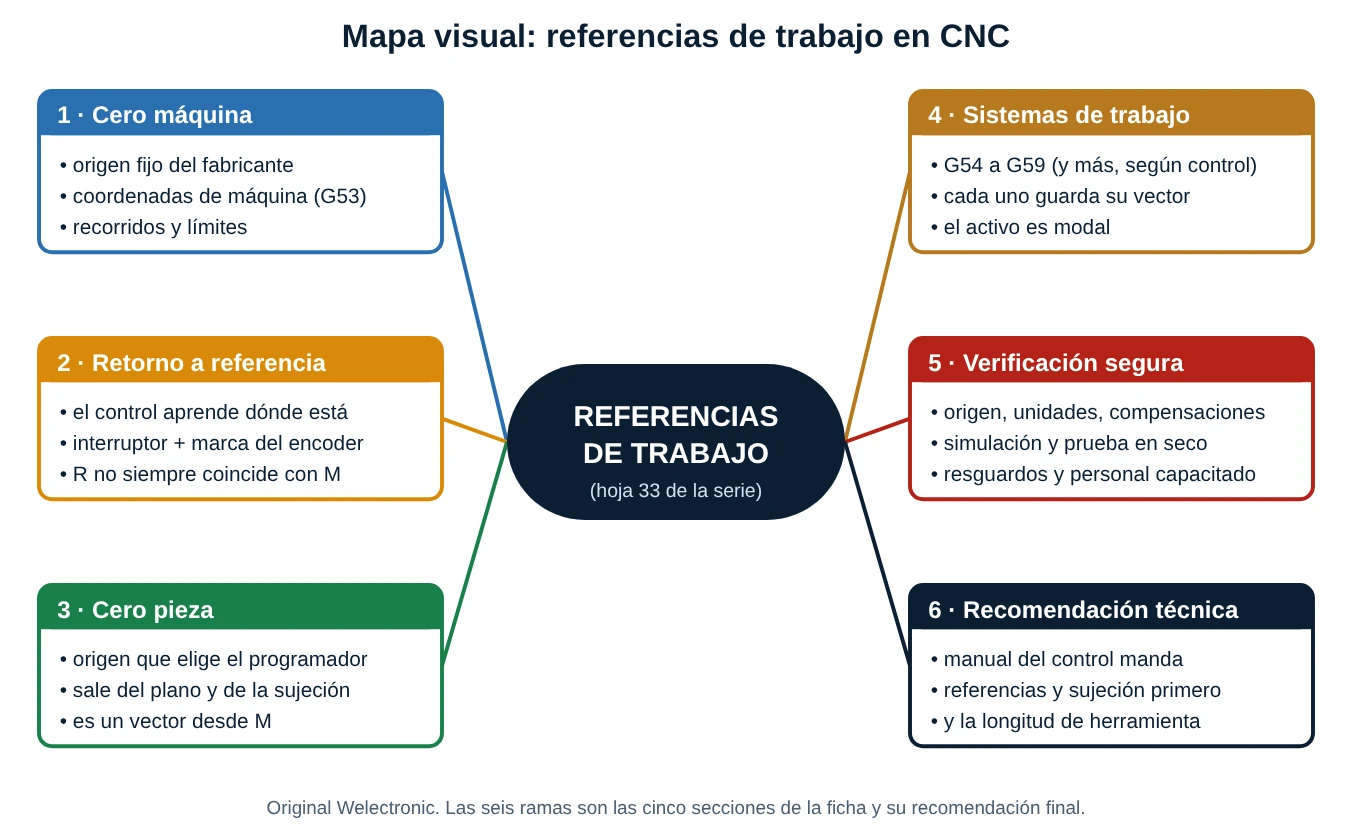
Las cinco primeras ramas son las cinco secciones de la ficha y la sexta es su recomendación final. La idea central cabe en una frase: el control solo conoce posiciones medidas desde un origen, y el programador solo conoce cotas medidas desde la pieza. Todo lo que sigue es el puente entre ambas.
La base de todo: tres ideas
- La máquina sabe dónde está; la pieza, no. Los encoders y las reglas miden la posición de cada eje respecto a un origen fijo de la máquina. La pieza se coloca a mano en una mordaza y su posición exacta cambia en cada montaje.
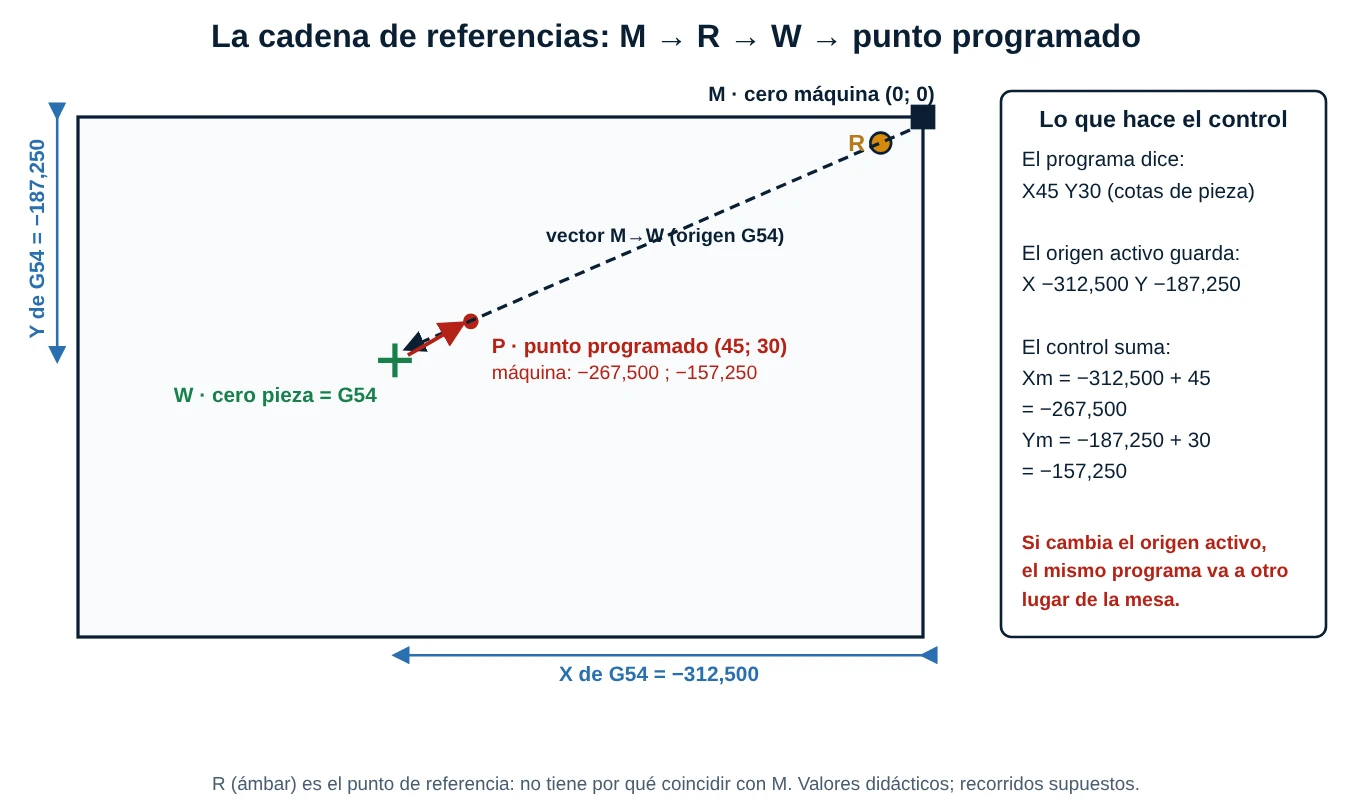
- El cero pieza es un vector. No es "un punto en la pieza", es la distancia, eje por eje, desde el cero máquina hasta el origen que escogimos. El control la guarda en una tabla y la suma a cada coordenada programada.
- Un error de referencia no da alarma. Un error de sintaxis se detiene con una alarma; un origen mal registrado deja que la máquina ejecute con total normalidad... en el lugar equivocado. Por eso la verificación importa tanto como el programa.
1. Cero máquina
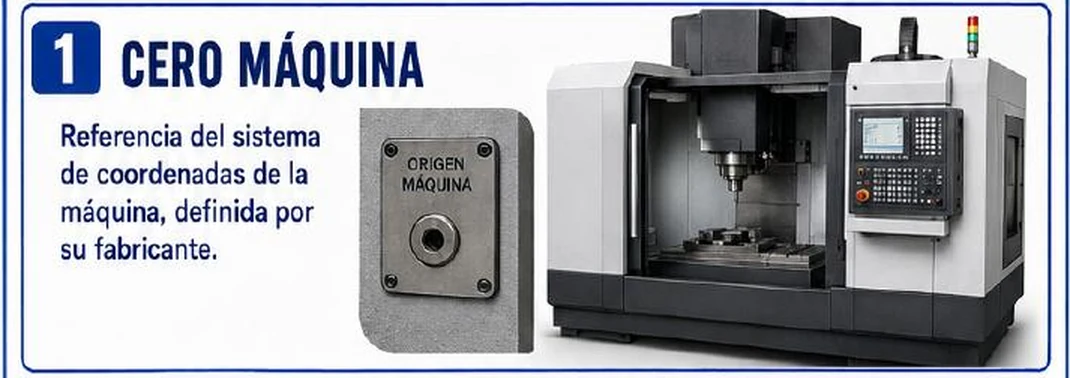
El cero máquina (símbolo M) es el origen del sistema de coordenadas propio de la máquina. Lo fija el fabricante al construirla y calibrarla; el usuario no lo mueve. Es el origen contra el que se miden los recorridos, los límites de carrera por software y las posiciones fijas (cambio de herramienta, parqueo, medición). Cuando el control muestra la pantalla de posición de máquina, está mostrando coordenadas respecto a M.
1.1 Dónde está M y hacia dónde van los ejes
Según la norma de ejes (ISO 841, equivalente a la RS-274 de los controles), el eje Z coincide con el husillo y su sentido positivo es el que aleja la herramienta de la pieza; X es el eje principal de la mesa e Y completa el triedro derecho (regla de la mano derecha, publicación 19). Con ello, en muchas fresadoras verticales el cero máquina se sitúa en el extremo positivo de los tres recorridos (mesa a un lado, husillo arriba), de modo que todas las posiciones de trabajo tienen coordenadas de máquina negativas. Otras máquinas lo sitúan en otro lugar; no existe una regla universal, la define el fabricante en la documentación y en los parámetros.
| Concepto | Quién lo define | ¿Cambia? | Para qué sirve |
|---|---|---|---|
| Cero máquina (M) | El fabricante | No, salvo recalibrar la máquina | Referencia absoluta de todos los movimientos y límites |
| Punto de referencia (R) | El fabricante (interruptor y parámetro) | No | Posición donde el control "se orienta" al referenciar |
| Cero pieza (W) | El programador u operario | Con cada montaje | Origen de las cotas del programa |
| Cero herramienta | El control (punto de calibre del husillo) | No | Base de las longitudes H |
1.2 Coordenadas de máquina y G53
Si la posición se lee en pantalla como X −267,500 en la ventana "máquina", eso significa que el eje está a 267,5 mm de M, en el sentido negativo. Para ordenar un movimiento en coordenadas de máquina existe el código G53, que es no modal: solo vale para el bloque donde se escribe y deja vigente el sistema de trabajo anterior. Se usa para movimientos seguros, como llevar el husillo a la posición de cambio de herramienta o retirar la mesa para cargar la pieza.
Corrección técnica 1 (el origen "físico" y la placa): la imagen muestra una placa grabada "origen máquina" con un orificio, como si el cero máquina fuese una marca física en la bancada. En una máquina real el cero máquina no es una marca que se pueda tocar: es una posición que el control calcula a partir de la lectura del encoder, de la marca de referencia y de un parámetro de desplazamiento. En algunas máquinas puede haber una referencia mecánica (un tope o un orificio de verificación), pero eso es una ayuda del fabricante, no la definición. Además, la ficha dice que lo define el fabricante, y es correcto, pero conviene precisar que no siempre coincide con el punto de referencia que se alcanza al referenciar (se explica en la sección siguiente) y que sus coordenadas de recorrido pueden ser negativas.
2. Retorno a referencia
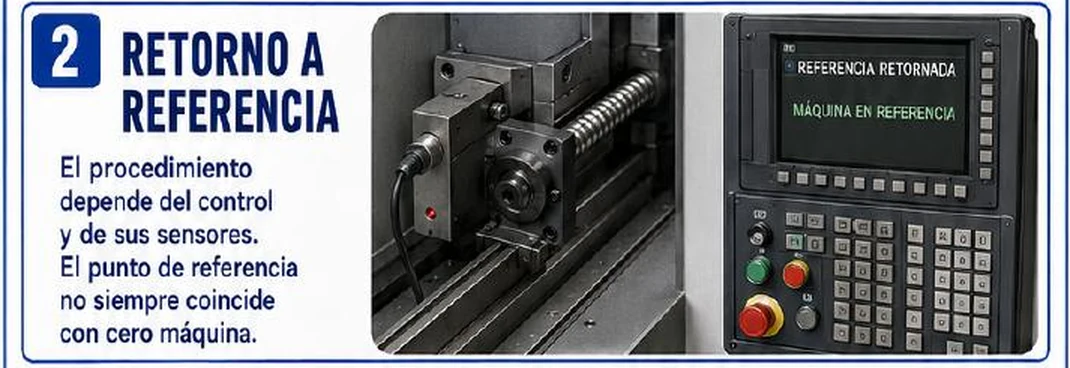
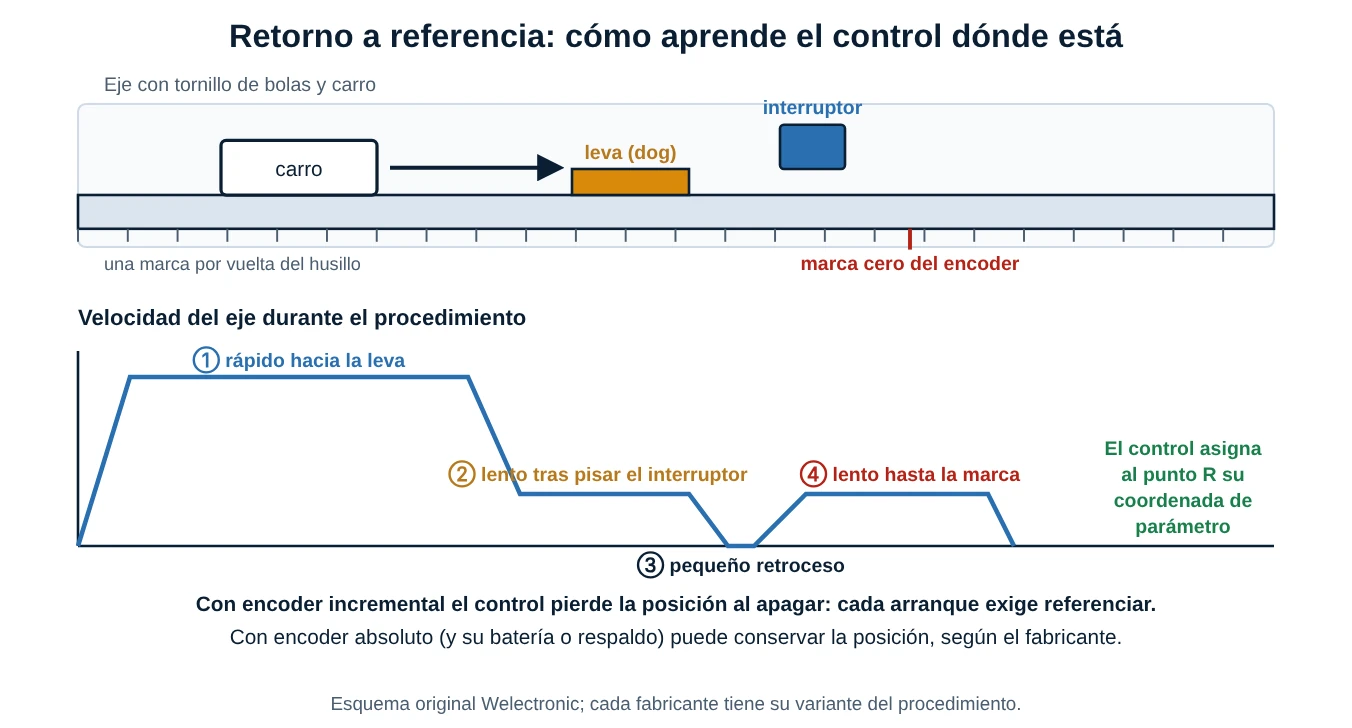
Al encender el control, los encoders incrementales (los más comunes en ejes de máquina) solo saben contar pulsos desde ahora: cuánto se movió el eje desde que se encendió, pero no dónde estaba. El retorno a referencia (también llamado homing o "buscar la referencia") es el procedimiento que le enseña al control su posición absoluta. Hasta que se hace, el control no conoce las coordenadas de máquina, no puede aplicar los límites de recorrido por software y, por seguridad, suele bloquear el funcionamiento automático.
2.1 La secuencia típica
- El eje avanza rápido hacia el lado de referencia hasta que una leva acciona un interruptor (o sensor de proximidad).
- Al activarse, el control reduce la velocidad y retrocede o continúa despacio para salir del interruptor.
- Busca la marca cero del encoder (una señal por vuelta del husillo, o la marca codificada de una regla), que da la precisión final.
- En esa marca, el control asigna al punto R el valor de coordenada guardado en sus parámetros: desde ahí cuenta todo.
Usar el interruptor y la marca juntos es lo que da repetibilidad: el interruptor puede variar décimas con la temperatura y el desgaste, pero la marca del encoder siempre cae en el mismo punto del husillo. El control exige que el interruptor se suelte lo bastante lejos de la marca para no quedar "al borde"; por eso el procedimiento incluye el retroceso.
2.2 Punto de referencia frente a cero máquina
El punto R es la posición donde ocurre el referenciado. El cero máquina M es el origen del sistema de coordenadas. Ambos pueden coincidir o no: en algunos controles R es el cero (todas las posiciones de máquina se miden desde él), mientras que en otros R tiene un valor propio en los parámetros (por ejemplo, unos milímetros respecto a M) o hay un segundo punto de referencia. Por eso la ficha dice "no siempre coincide". El comando G28 (volver al punto de referencia pasando por un punto intermedio) y G30 (segundo punto) utilizan estos puntos desde el programa.
2.3 Encoders absolutos y otras variantes
- Con encoder absoluto (con respaldo de batería o de varias vueltas), el control conserva la posición al apagar y puede no necesitar referenciar cada vez; igualmente se verifica tras cambiar baterías o mover un eje a mano.
- Con reglas de marcas codificadas, basta recorrer unos milímetros para que el control deduzca la posición.
- En tornos la secuencia es la misma, pero el orden de ejes (primero X para sacar la herramienta, luego Z) evita chocar con la contrapunta o el plato.
2.4 Precauciones al referenciar
- Comprobar que el camino está libre: herramienta, pieza, bridas y la mordaza pueden estar en la trayectoria del eje hacia su referencia.
- Referenciar el eje Z primero (retira la herramienta hacia arriba) y luego X e Y, salvo que el fabricante indique otro orden.
- Con el override de rápido bajo la primera vez tras una intervención, y atento al botón de parada de emergencia.
- Si el eje estaba parado por parada de emergencia o alarma de límite, el control puede pedir un procedimiento propio para "salir del límite".
Corrección técnica 2 (la pantalla "referencia retornada" no basta): la imagen muestra la pantalla con el mensaje "referencia retornada" y "máquina en referencia", como si ese aviso garantizara que todo está bien. En realidad el mensaje indica solo que cada eje encontró su referencia; no verifica que el origen de trabajo, la herramienta o los compensadores sean los correctos. Falta decir, además, que el procedimiento depende del tipo de encoder (incremental o absoluto) y que, con encoder incremental, hay que referenciar en cada arranque, también después de una parada de emergencia que apague el servo, y que se hace con la trayectoria libre. El sensor de la imagen, junto al tornillo de bolas, es un sensor de proximidad típico del interruptor de referencia.
3. Cero pieza
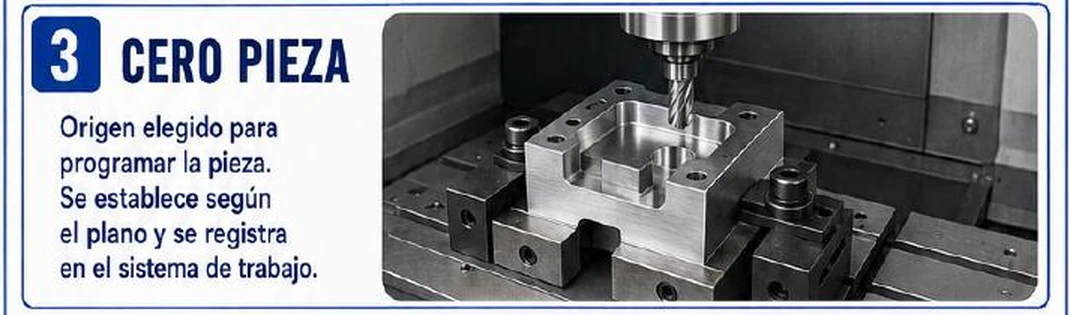
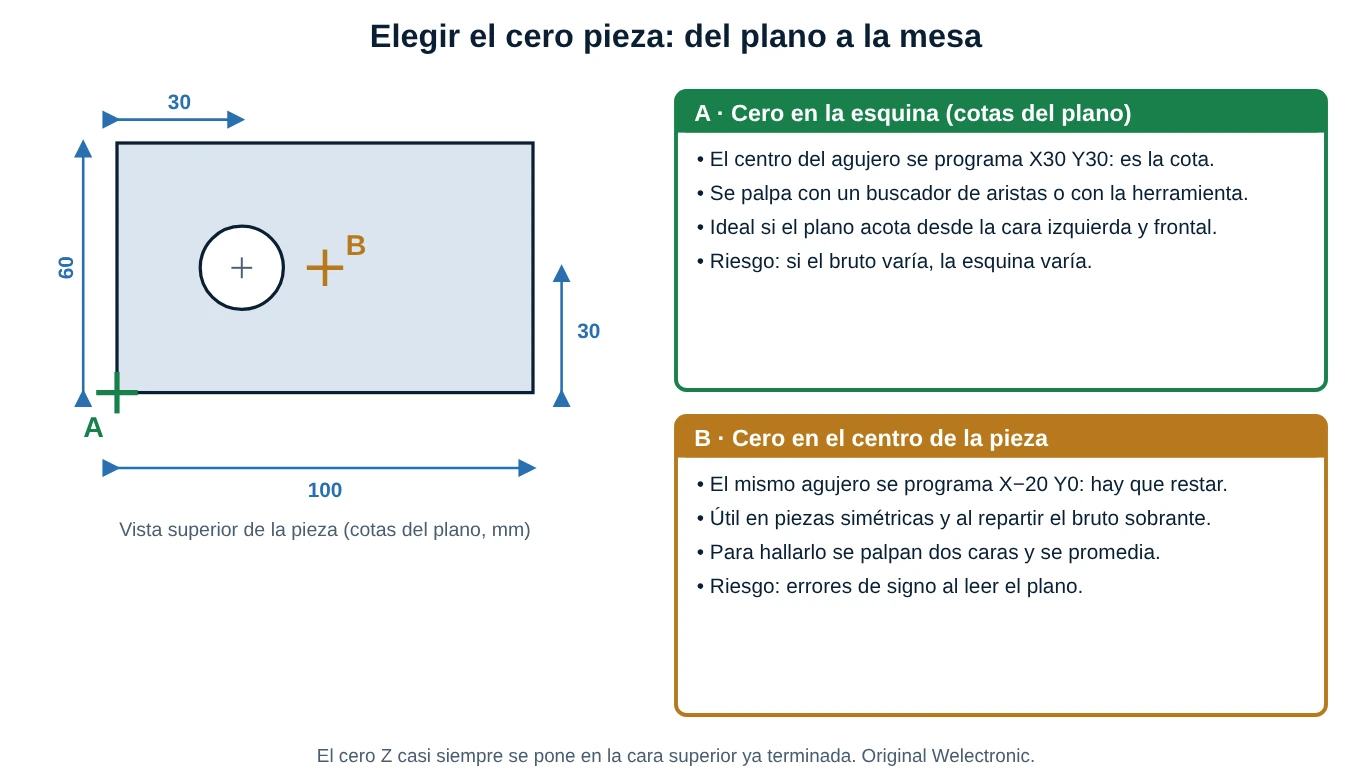
El cero pieza (W) es el origen que usa el programador para escribir las coordenadas. Se elige para que las cotas del plano se vuelvan coordenadas con la menor cuenta posible: si el plano acota todo desde la esquina inferior izquierda, el cero cómodo es esa esquina; si la pieza es simétrica, su centro.
3.1 Criterios para elegirlo
- Referencia de diseño. El origen del plano (la cara o el eje del que parten las cotas) evita tener que sumar o restar al programar.
- Accesible y estable. Una cara que el palpador pueda tocar con la pieza ya sujeta, y que no cambie entre piezas (una cara ya mecanizada o una mordaza fija).
- Repetible entre piezas. Si las piezas se apoyan contra un tope, el cero se pone respecto a ese tope y no hay que volver a palpar en cada pieza.
- Eje Z en una cara terminada. Casi siempre es la cara superior ya planeada: así las profundidades son negativas (Z −5 es "5 mm hacia dentro").
- Pensar en la segunda operación. Si la pieza se dará la vuelta, conviene escoger referencias que se puedan recuperar (un orificio, un tope o un plano de ref. común).
3.2 Cómo se mide: el palpado
Para registrar el cero se toca la pieza con un instrumento y se lee la posición de máquina. Los métodos, de menor a mayor precisión, son:
| Método | Precisión típica | Observaciones |
|---|---|---|
| Rozar con la herramienta y papel o galga | 0,02 a 0,05 mm | Rápido para Z; la galga se resta |
| Buscador de aristas mecánico | 0,01 a 0,02 mm | Diámetro conocido (por ejemplo 10 mm); hay que sumar o restar el radio |
| Palpador electrónico (de contacto) | 0,005 a 0,01 mm | El control compensa el diámetro de la bola; cuida la calibración |
| Palpador con ciclo automático | Mejor que 0,005 mm | Mide caras, esquinas, centros de agujeros y registra solo el origen |
Las precisiones son orientativas; dependen del fabricante, de la máquina y de la limpieza de las superficies.
3.3 La cuenta que no se debe olvidar
Cuando la herramienta o el buscador toca una cara, el eje de la herramienta no está en la cara: está a un radio de distancia. Si la herramienta está a la izquierda de la cara y avanza hacia +X, la cara está en lectura + radio; si está a la derecha, en lectura − radio. Para poner el cero en el centro de la pieza se suma o resta además la mitad del ancho. En Z, si se toca con una galga de espesor t, la superficie está en lectura − t. Un error aquí no da alarma: desplaza toda la pieza.
Corrección técnica 3 (dónde se "registra" el cero pieza): la ficha dice que el cero se "registra en el sistema de trabajo". Es correcto, pero se presta a confusión: lo que se guarda no es la posición de la pieza sino el valor de desplazamiento desde M hasta el origen elegido, en la tabla del sistema de trabajo (G54 y los demás). También conviene precisar que el cero se elige según el plano y según la sujeción (acceso, apoyos, repetibilidad), no solo según el plano; y que, en la imagen, la fresa trabaja la pieza en el vacío de la mordaza: antes de usar un origen hay que comprobar la altura libre de la mordaza y las bridas frente a la herramienta.
4. Sistemas de trabajo
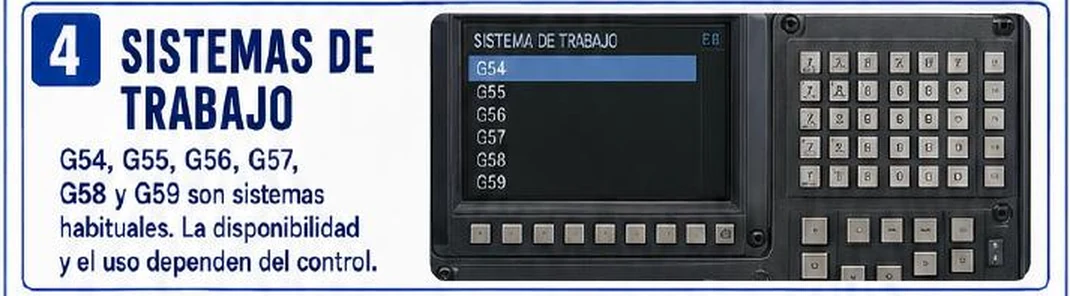
Un sistema de trabajo (en inglés work coordinate system o work offset) es una entrada de la tabla de orígenes: guarda el vector desde M hasta un cero pieza. Los códigos G54 a G59 seleccionan una de esas seis entradas, y la selección es modal: vale hasta que otro código la sustituye. En muchos controles G54 es el sistema activo al encender, aunque se puede configurar.
4.1 Para qué sirven varios sistemas
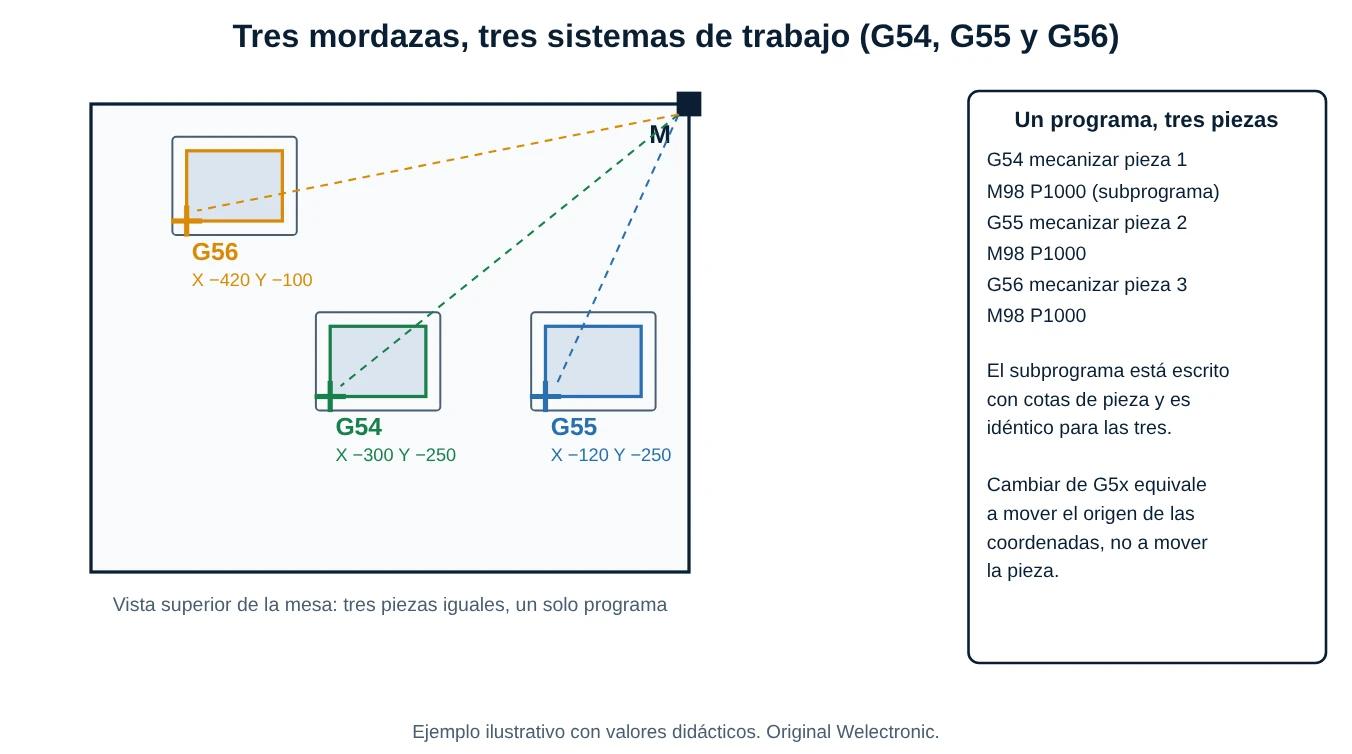
- Varias piezas en una misma mesa. Cada una usa un sistema distinto y se mecaniza con el mismo subprograma.
- Varias operaciones o caras. Un sistema para cada fijación o utillaje, sin reescribir el programa.
- Máquinas con palés o cambiador de piezas. Un origen por palé.
- Reponer rápido un utillaje fijo. Si el útil se monta siempre en el mismo lugar, el origen se mide una vez y se reutiliza.
4.2 Más allá de G54 a G59
La ficha acierta al decir que "la disponibilidad y el uso dependen del control". Algunos ejemplos de variantes (conviene consultarlas en el manual del control):
| Control | Sistemas de trabajo | Observaciones |
|---|---|---|
| Fanuc (estilo ISO) | G54 a G59, y G54.1 P1 a P48 (ampliados) | Existe además un desplazamiento externo común a todos; se escriben con G10 L2 |
| Haas | G54 a G59, y G154 P1 a P99 | Estilo parecido a Fanuc, con su propia tabla |
| Siemens (Sinumerik) | G54 a G57, y G505 a G599; G500 anula el ajustable | Los desplazamientos programables (TRANS) se suman |
| Heidenhain | Tabla de preset y desplazamientos de punto cero | No usa códigos G54; la lógica es la misma |
| LinuxCNC | G54 a G59.3 | Con la tabla de parámetros 5221 y siguientes |
4.3 G53, G92 y G52: no confundir
| Código | Qué hace | Cuándo se usa | Riesgo |
|---|---|---|---|
| G54 a G59 | Selecciona un origen guardado en la tabla | Siempre; es el método normal | Activar uno distinto del que usa el programa |
| G53 | Mueve en coordenadas de máquina solo en ese bloque | Cambio de herramienta, parqueo, carga | Olvidar que es no modal y que ignora el origen activo |
| G92 | Define el origen según la posición actual (y se anula en algunos controles al reiniciar) | Controles antiguos o rutinas especiales | Es fácil de perder o de duplicar; difícil de verificar a simple vista |
| G52 | Desplaza un sistema local dentro del sistema de trabajo | Repetir un patrón dentro de la pieza | Se acumula sobre el origen activo; hay que cancelarlo |
La recomendación habitual es usar los sistemas de la tabla (G54 y siguientes) para los orígenes de pieza, porque son visibles en una pantalla, se pueden revisar y no dependen de dónde esté el eje al ejecutar el bloque.
Corrección técnica 4 (nombre y alcance): la ficha los llama "sistemas de trabajo", que es una buena traducción, pero en la documentación del control aparecen como desplazamientos de origen de trabajo (work offsets). Conviene añadir tres cosas que la ficha no dice: (a) la selección es modal y suele quedar activo el último usado hasta que se cambie o se reinicie, por eso hay que confirmarlo; (b) hay más de seis en muchas máquinas (G54.1 P, G154 P, G505 y siguientes); (c) la imagen de la pantalla muestra solo la lista, pero el valor útil está en la tabla de desplazamientos (X, Y, Z), que es lo que realmente se verifica antes de ejecutar.
5. La pieza que falta: compensación de herramienta
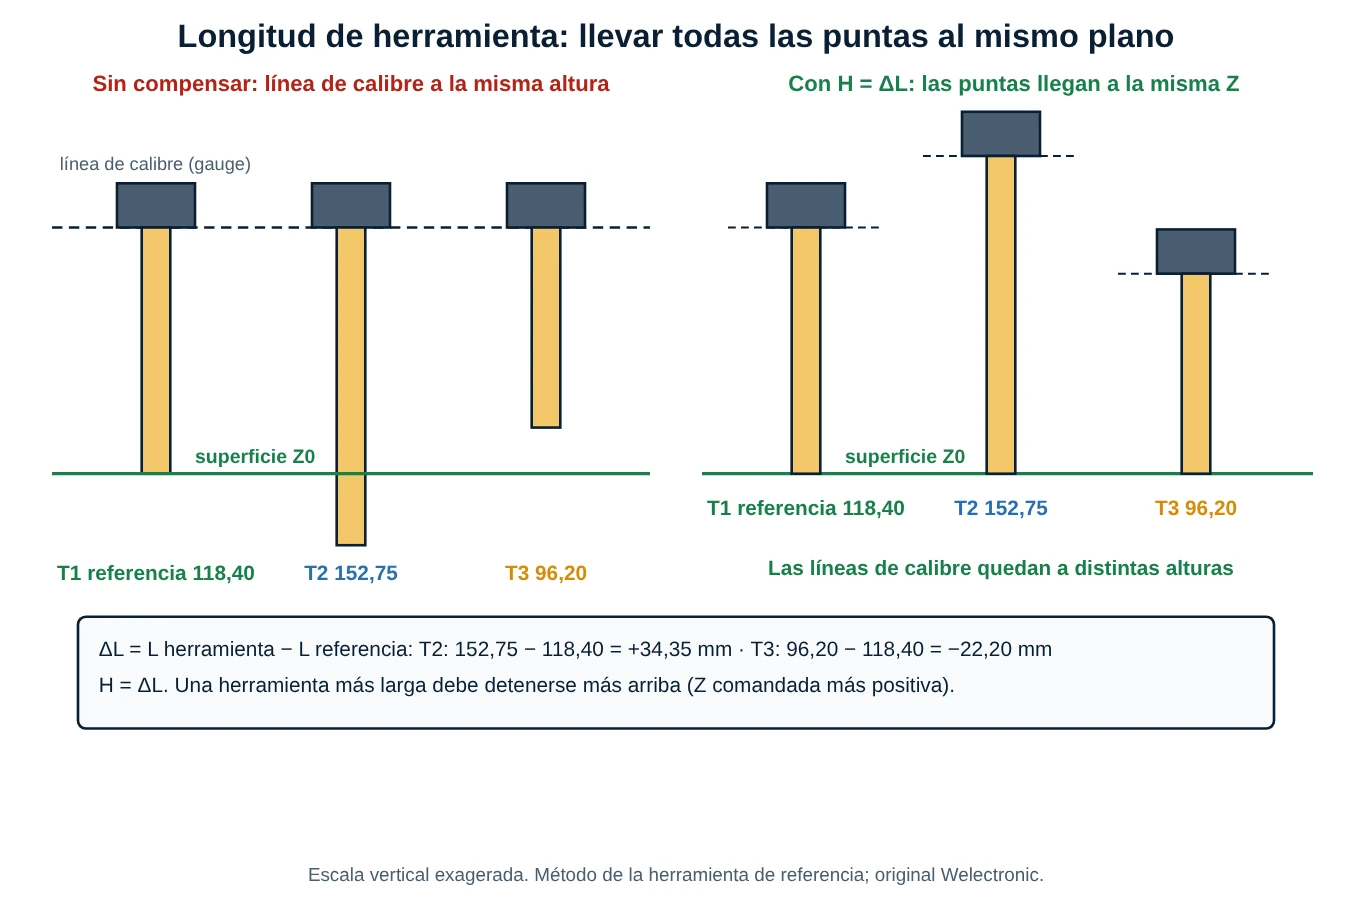
La ficha menciona las "compensaciones" en la lista de verificación pero no las explica; sin ellas el cero Z no sirve. El origen Z se mide con una herramienta; las demás herramientas tienen otras longitudes. La compensación de longitud (G43 con el número H; G49 la cancela) le dice al control cuánto más larga o más corta es cada una respecto a la referencia, para que todas lleguen a la misma Z programada.
5.1 El método de la herramienta de referencia
- Se palpa la cara superior de la pieza con la herramienta de referencia y se registra la lectura (menos el espesor de la galga) como Z del origen del sistema de trabajo.
- Se mide la longitud de cada herramienta (en un presetter fuera de la máquina o tocando en la propia máquina) y se calcula ΔL = L herramienta − L referencia.
- Se teclea ΔL en la tabla como H de cada herramienta y se activa con G43 Hn en el programa, junto con la Z de aproximación.
Con este convenio, una herramienta más larga tiene H positivo: el husillo debe detenerse más arriba. Otros controles y otros métodos (por ejemplo, medir cada herramienta contra la mesa y dejar la Z del origen en cero) cambian los signos; lo importante es seguir un único convenio y comprobarlo con un movimiento de prueba.
5.2 Otras compensaciones
- Radio (D) con G41 y G42: el control desplaza la trayectoria el radio de la fresa a un lado o a otro; un radio mal tecleado deja la pieza con la cota equivocada.
- Desgaste: se corrigen décimas de milímetro tras medir la primera pieza, sin tocar el valor geométrico de la herramienta.
- Unidades: G21 (milímetros) y G20 (pulgadas) cambian la interpretación de todas las coordenadas; un programa en milímetros ejecutado en modo pulgadas multiplica cada movimiento por 25,4.
Corrección técnica 5 (lo que la lista omite): la ficha muestra una lista "verificación previa" con origen, unidades, compensaciones, sujeción, simulación y resguardos, y está bien, pero faltan tres controles que evitan los choques más frecuentes: (a) referencia hecha (sin ella, nada de lo demás vale), (b) longitud de herramienta con su signo comprobado, y (c) altura libre de mordazas y bridas. "Compensaciones" resume en una palabra varios datos (H, D y desgaste) y debe desglosarse al verificar.
6. Verificación segura
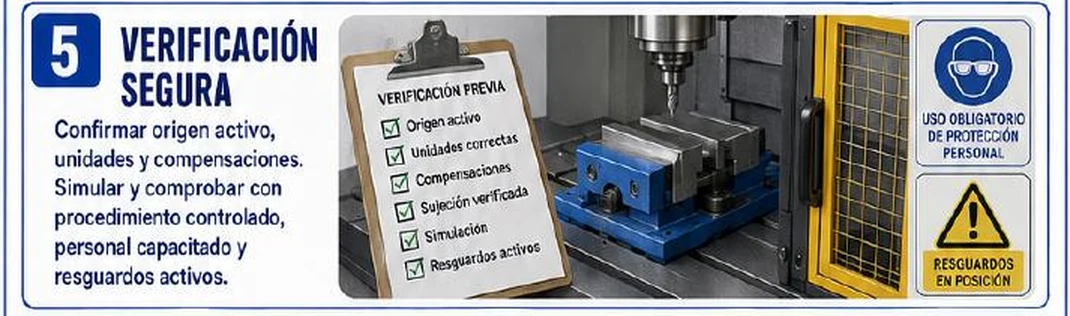
La verificación segura es la última barrera antes del primer corte. Su idea es sencilla: asumir que algo está mal y comprobarlo con la máquina en la condición menos peligrosa posible.
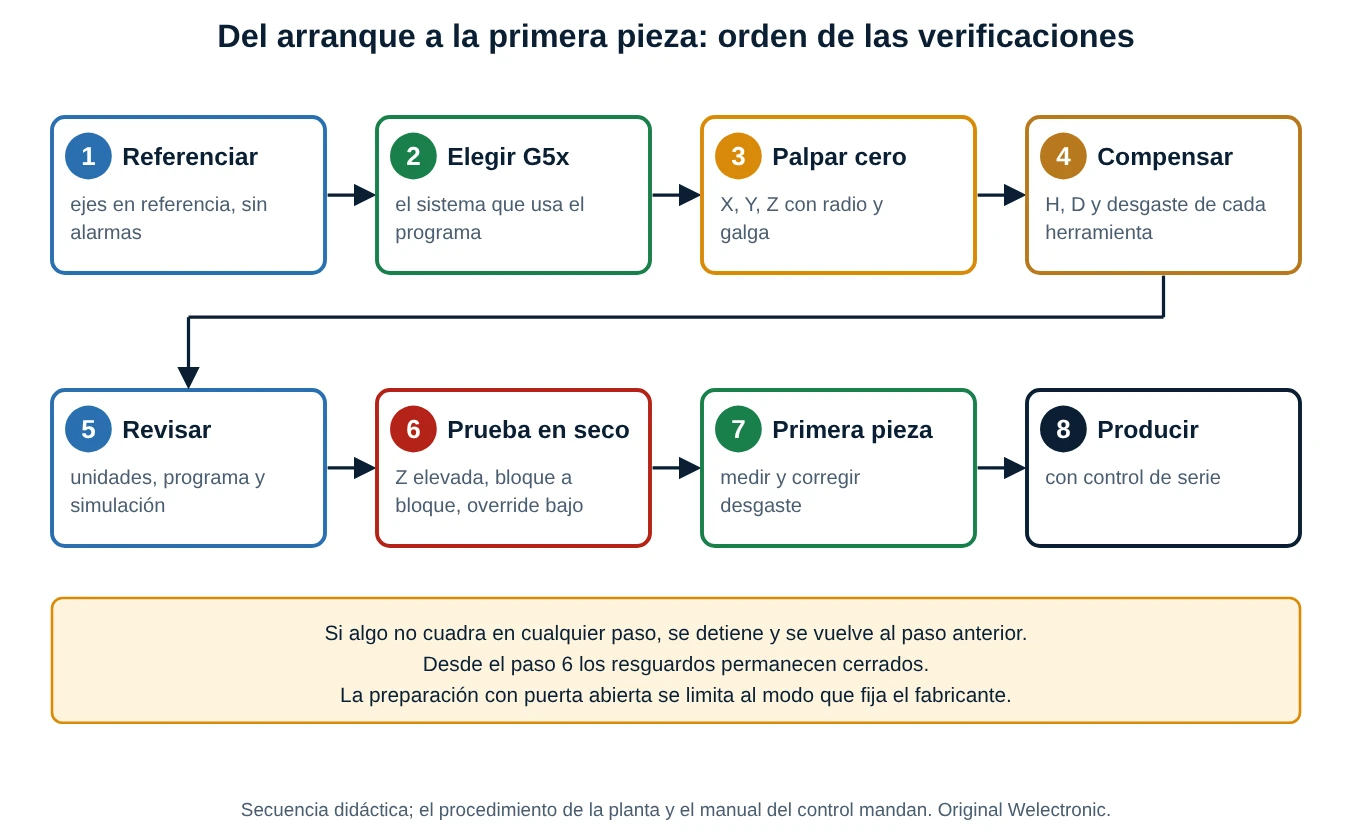
6.1 La prueba en seco
- Sin pieza o con la Z desplazada hacia arriba (por ejemplo +50 mm en el desplazamiento de trabajo) y con la herramienta sin girar o con el husillo parado; se recorre todo el programa viendo que las trayectorias tienen sentido.
- Bloque a bloque (modo "single block") en los primeros movimientos y en cada cambio de herramienta.
- Override de rápido bajo (25 % o menos). El control muestra distancia por recorrer: el operario compara lo que falta con lo que ve.
- Mano cerca de la parada y atención a la ventana de coordenadas de máquina, que es la que importa para un choque.
6.2 Por qué el override salva piezas
Un eje con rápido de 30 m/min se desplaza a 500 mm/s. Entre que el operario ve el problema y consigue detener el movimiento transcurre un tiempo de reacción (con las manos cerca, de 0,5 a 1 s o más): a 500 mm/s son 250 mm o más, es decir, más que la altura de una mordaza. Con un override del 25 % la velocidad baja a 125 mm/s y la misma reacción solo consume unos 60 mm. El laboratorio de esta publicación incluye una mesa para calcularlo.
6.3 Resguardos, personal y protección
- Resguardos activos significa que las puertas y pantallas están cerradas y que los enclavamientos funcionan; no se puentean ni se anulan.
- Personal capacitado: solo quien conoce la máquina y el procedimiento hace el primer ciclo.
- Protección personal: gafas de seguridad, y calzado y ropa adecuados, sin guantes cerca de piezas giratorias ni mangas sueltas.
- Comprobación con la puerta abierta solo en el modo de preparación que prevé el fabricante, con velocidad de husillo y de ejes limitada y con pulsador de hombre muerto; nunca para ejecutar el programa.
Corrección técnica 6 (la imagen y los resguardos): la foto muestra la mordaza y la herramienta con la zona de trabajo a la vista, junto a una reja amarilla de protección y el cartel "resguardos en posición"; por sí sola la imagen no permite saber si el resguardo está cerrado. Es importante aclarar que "resguardos activos" no admite ejecutar el programa con la puerta abierta: la verificación visual de las trayectorias se hace con simulación, con la puerta cerrada o en el modo de preparación del fabricante. Además, la ficha dice "simular y comprobar con procedimiento controlado" sin precisar: el procedimiento es la prueba en seco con override bajo y bloque a bloque. Por último, la protección ocular es necesaria pero no sustituye a los resguardos.
7. Recomendación técnica
La recomendación recoge dos hábitos de oficio: el manual del control manda (cada fabricante tiene su forma de referenciar, de registrar orígenes y de numerar sistemas) y referencias y sujeción se verifican antes de ejecutar. Se podría añadir un tercero: la longitud de herramienta, que la imagen sugiere con el portaherramientas cónico pero que el texto no menciona.
La sujeción merece una línea propia: una referencia perfecta con una pieza mal sujeta solo asegura que el desastre sea exacto. Se comprueba el apriete, el apoyo de la pieza, la altura que sobresale de la mordaza y que la herramienta, el portaherramientas y el husillo no choquen con las mordazas ni con las bridas.
8. Procedimientos paso a paso
8.1 Referenciar la máquina
- Revisa que la mesa y el recorrido estén libres y que no haya herramientas largas colgando.
- Baja el override de rápido y ten a mano la parada de emergencia.
- Selecciona el modo de referencia y envía primero el eje Z, después X e Y (salvo otro orden indicado por el fabricante).
- Espera la confirmación de cada eje; si alguno da alarma, no insistas: busca la causa (sensor, leva, cable, obstrucción).
- Comprueba que la ventana de máquina muestra posiciones coherentes (por ejemplo, Z en su extremo).
8.2 Palpar X e Y y registrar el origen
- Sujeta la pieza y comprueba que el apoyo y el apriete son correctos.
- Instala el buscador o el palpador; si es mecánico, anota su diámetro.
- Acércate a la cara en modo manual por pasos; al tocar, lee la posición de máquina.
- Calcula la cara: lectura ± radio, según el lado; añade la mitad del ancho si el cero va al centro.
- Teclea el valor en la tabla del sistema (G54, por ejemplo), en el eje correspondiente.
- Repite en el otro eje y comprueba volviendo al origen con un movimiento en G54 y viendo que la herramienta queda donde debe.
8.3 Z y longitudes de herramienta
- Con la herramienta de referencia, toca la cara superior con la galga y lee la Z de máquina.
- Resta el espesor de la galga y teclea el resultado como Z del sistema de trabajo.
- Mide las demás herramientas y calcula ΔL = L herramienta − L referencia.
- Teclea ΔL en la tabla de H y comprueba con un movimiento de prueba a unos milímetros de la superficie (por ejemplo Z +5) antes de bajar.
8.4 Primera pieza
- Completa la lista de verificación (origen, unidades, compensaciones, sujeción, simulación, resguardos).
- Ejecuta la prueba en seco con la Z desplazada hacia arriba, bloque a bloque.
- Quita el desplazamiento y repite las primeras pasadas con override bajo y atención a la distancia por recorrer.
- Mide la pieza y corrige solo el desgaste (no el origen) para ajustar las cotas.
9. Casos reales de planta
Los casos siguientes son ilustrativos: reúnen situaciones típicas de taller, redactadas para enseñar, y no corresponden a registros de una instalación concreta.
Caso 1 (ilustrativo) · El programa que se fue a la mordaza vecina
Tras mecanizar la pieza del lado derecho con G55, el operario cargó un programa escrito para G54 sin comprobar el sistema activo. La herramienta bajó 192,5 mm hacia el lado de la otra mordaza y se detuvo en una brida. El control no dio ninguna alarma, porque el punto estaba dentro del recorrido. Lección: el sistema de trabajo es modal; el programa debe empezar siempre llamando explícitamente a su sistema, y el operario lo comprueba en pantalla.
Caso 2 (ilustrativo) · La pieza 8 mm desplazada
Un técnico nuevo palpó las caras con una fresa de 16 mm de diámetro sin sumar el radio. Toda la pieza salió desplazada 8 mm hacia un lado: los agujeros estaban bien entre sí, pero fuera de posición respecto al borde. Se salvó la pieza porque la primera pasada se midió con un pie de rey. Lección: la primera pieza se mide, y el radio del buscador se anota en una etiqueta pegada a su caja.
Caso 3 (ilustrativo) · El signo del H
Al tecleer la longitud de una broca más larga que la referencia, se escribió el valor con signo negativo. En el programa, la aproximación a Z +5 llevó la punta 63,7 mm por debajo de la superficie, atravesó la pieza y llegó a la mordaza. La prueba en seco con la Z elevada y la lectura de coordenadas de máquina habrían mostrado el error. Lección: con un convenio claro de signos, se comprueba cada H con un movimiento de prueba sobre la superficie.
10. Errores comunes que conviene evitar
- No referenciar tras un apagado, o referenciar con herramienta o pieza en el camino.
- Suponer que el sistema activo es el correcto sin mirarlo en pantalla.
- Olvidar el radio del buscador o el espesor de la galga al palpar.
- Usar G92 como atajo y olvidar que depende de la posición del eje en ese momento.
- Teclear H con el signo cambiado, o tomar la longitud contra una superficie distinta de la del origen.
- Ejecutar en pulgadas un programa en milímetros (o al revés), con movimientos 25,4 veces mayores o menores.
- Hacer la primera pasada con override al 100 % y las manos lejos de la parada.
- Puentear un enclavamiento para ver mejor el corte.
- No anotar los orígenes: tras una parada de emergencia, nadie recuerda qué valores había.
Resumen rápido (cheat-sheet)
| Concepto | Qué es | Cómo se calcula o se registra | Error típico |
|---|---|---|---|
| Cero máquina M | Origen fijo de la máquina | Parámetros del fabricante | Creer que es una marca física |
| Referencia R | Posición donde el control se orienta | Interruptor + marca del encoder | Confundirla con M |
| Cero pieza W | Origen de las cotas del programa | Lectura de máquina ± radio ± mitad del ancho | Olvidar el radio |
| G54 a G59 | Tabla de orígenes | Valor en X, Y y Z; selección modal | Sistema activo equivocado |
| Coordenada de máquina | Posición real respecto a M | Origen + coordenada programada | Salirse del recorrido |
| H (G43) | Diferencia de longitud | ΔL = L herramienta − L referencia | Signo cambiado |
| Override | Porcentaje del rápido | v = v rápido × override | 100 % en la primera pasada |
Glosario breve
- Cero máquina (M): origen del sistema de coordenadas propio de la máquina.
- Punto de referencia (R): posición del eje donde el control asigna su coordenada de referencia.
- Cero pieza (W): origen elegido para programar la pieza.
- Work offset: entrada de la tabla que guarda el vector M→W (G54 y siguientes).
- Encoder incremental: sensor que cuenta pulsos desde el encendido y exige referenciar.
- Encoder absoluto: sensor que conserva la posición al apagar.
- G53: movimiento en coordenadas de máquina solo en el bloque donde se escribe.
- G43 Hn: activa la compensación de longitud de la herramienta n.
- Override: porcentaje con que el operario modifica la velocidad programada.
- Prueba en seco: ejecución de comprobación sin cortar, con Z elevada y velocidad reducida.
Normas y datos a validar
- Los sistemas ampliados (G54.1 P1 a P48 en Fanuc, G154 P1 a P99 en Haas, G505 a G599 en Siemens) y las tablas de otros fabricantes deben confirmarse en el manual del control y de la máquina concretos.
- El sentido de los ejes (ISO 841) y la ubicación del cero máquina (extremo positivo de los recorridos, con coordenadas de trabajo negativas) es habitual en fresadoras verticales de estilo Fanuc, pero no es universal; los recorridos del laboratorio (X −500..0, Y −400..0, Z −400..0) son supuestos didácticos.
- Las precisiones de palpado de la tabla son orientativas; dependen del instrumento, la máquina y la limpieza.
- El procedimiento exacto de retorno a referencia, el orden de los ejes y el comportamiento de G28 y G30 dependen del control y de los parámetros.
- El convenio de signos de H (positivo si la herramienta es más larga que la de referencia) corresponde al método de la herramienta de referencia con Z positiva hacia arriba; otros métodos usan otro convenio.
- Los valores de velocidad rápida (30 m/min), de tiempo de reacción (0,5 a 1 s) y de override recomendado (25 %) son ejemplos; deben fijarse según el procedimiento de la planta.
- Las normas citadas (ISO 841, ISO 6983, y los requisitos de seguridad de máquinas herramienta) deben consultarse en su última versión.
- El número impreso al pie de la ficha (83) es el de la página del libro; en la serie del blog es la hoja 33.
11. Laboratorio de referencias CNC
El laboratorio tiene cuatro mesas. En Cero máquina → pieza editas la tabla de orígenes G54 a G59, eliges qué sistema está activo y para cuál se escribió el programa, y ves dónde llega la herramienta y cuánto se desvía. En Palpado introduces la lectura de máquina, el lado, el radio y el ancho, y obtienes el origen que debes teclear. En Longitud H ves, de lado, hasta dónde baja la punta cuando el H tiene un error. En Primera pieza calculas cuánto recorre el eje antes de detenerse y completas la lista de verificación.
Pruebas sugeridas:
- En la primera mesa pulsa G55 activo, programa para G54: observa la línea roja y la desviación de 180 mm en X (diferencia entre los orígenes G55 y G54 de la tabla).
- Pulsa Punto fuera de recorrido y mira qué eje se pasa del límite.
- En Palpado compara Ejemplo del curso con Olvidé el radio: el cero se mueve exactamente un radio.
- En Longitud H prueba Signo invertido: la punta baja el doble de la diferencia de longitud.
- En Primera pieza compara el override del 100 % con el del 25 % y completa la lista para ver el mensaje de "listo".
Qué hace el modelo: la coordenada de máquina es el origen del sistema activo más la coordenada programada, eje por eje; el error por un sistema equivocado es la diferencia entre los dos orígenes. En el palpado, la cara es la lectura más el radio (herramienta a la izquierda) o menos el radio (a la derecha), el centro suma o resta la mitad del ancho y la galga se resta en Z. En la longitud, ΔL = L herramienta − L referencia, el error de punta es H − ΔL y la Z comandada es el origen más la Z programada más H. En la primera pieza, la distancia recorrida es la velocidad con override por el tiempo de reacción. Es un modelo didáctico con recorridos supuestos; no sustituye el manual del control ni el procedimiento de la planta.
Ejercicios
✅ 5 Problemas Resueltos
Solución:
(a) Coordenada de máquina = origen + coordenada programada. X: −312,500 + 45 = −267,500. Y: −187,250 + 30 = −157,250. Z: −298,000 − 5 = −303,000.
(b) −267,5 está entre −500 y 0; −157,25 entre −400 y 0; −303 entre −400 y 0: sí está dentro en los tres ejes.
(c) Con G55: X = −120,000 + 45 = −75,000; Y y Z no cambian. La diferencia en X es −75,000 − (−267,500) = +192,500 mm; la herramienta llega 192,5 mm más hacia el lado del cero máquina. El punto sigue dentro del recorrido, por lo que el control no avisa.
Solución:
(a) Radio = 16 / 2 = 8 mm. La herramienta está a la izquierda de la cara, así que la cara está en lectura + radio = −341,380 + 8 = −333,380.
(b) Cero en la cara tocada: X de G54 = −333,380.
(c) El centro está 100 / 2 = 50 mm hacia +X de la cara: −333,380 + 50 = −283,380.
(d) Sin radio se teclearía −341,380: el origen quedaría 8 mm más a la izquierda (error de 8 mm) y toda la pieza se mecanizaría desplazada 8 mm hacia −X.
Solución:
(a) La superficie está por debajo de la punta una galga: −246,350 − 0,10 = −246,450.
(b) ΔL₂ = 152,75 − 118,40 = +34,35 mm; ΔL₃ = 96,20 − 118,40 = −22,20 mm.
(c) Z comandada = origen + Z programada + H. T2: −246,450 − 12 + 34,35 = −224,100. T3: −246,450 + 0 − 22,20 = −268,650. La herramienta larga se detiene más arriba; la corta debe bajar más.
Solución:
(a) Error = H tecleado − ΔL real = −34,35 − 34,35 = −68,70 mm (la punta baja 68,7 mm de más).
(b) Profundidad = Z programada + error = 5 − 68,70 = −63,70 mm: 63,7 mm por debajo de la superficie.
(c) 63,70 − 40 = 23,70 mm por debajo de la cara inferior de la pieza, es decir, dentro de la mordaza. En una prueba en seco con la Z elevada +50 mm, la punta habría quedado en 50 − 68,70 = −18,70 mm: a 18,7 mm dentro de la pieza, un movimiento visiblemente absurdo en la ventana de coordenadas y en la "distancia por recorrer".
Solución:
(a) 24 m/min = 24 000 / 60 = 400 mm/s. Con override 100 %: 400 × 0,8 = 320 mm. Con 25 %: 100 mm/s × 0,8 = 80 mm.
(b) En ambos casos supera los 30 mm: no se llega a detener. Con 25 % recorrería 50 mm más de los 30 disponibles; con 100 %, 290 mm más. Para que se detenga en 0,8 s hacen falta 30 / 0,8 = 37,5 mm/s, es decir, un override de 37,5 / 400 = 9,4 % o menos (en la práctica, el 5 % o la aproximación manual).
(c) 50 pulgadas = 50 × 25,4 = 1270 mm, veinticinco veces más de lo previsto; si los límites de software están activos, el control da alarma por salirse del recorrido; si no lo están, la máquina intenta el movimiento.