¡Bienvenidos nuevamente al blog de Welectronic! Casi todo lo que falla en una máquina rotativa (un rodamiento, un acople, un perno flojo, un rotor desbalanceado) se anuncia antes con vibración. Aprender a leer esa vibración es la base del mantenimiento predictivo: medir, comparar con una referencia y decidir cuándo intervenir. En esta publicación verás los fundamentos de la vibración, las cuatro causas más frecuentes y sus síntomas, dónde y cómo medir, cómo evaluar la severidad con la norma ISO y qué corrección aplicar. Al final hay un simulador para jugar con amplitud, frecuencia y fase y ver la severidad en tiempo real.
1. Fundamentos de la vibración
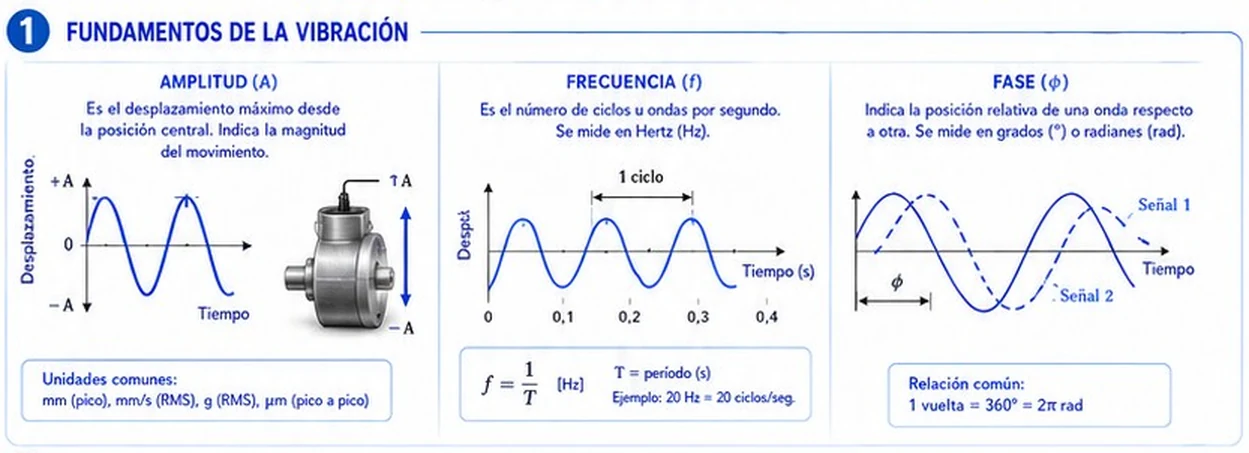
Una vibración es un movimiento oscilatorio alrededor de una posición de equilibrio. La más simple es la senoidal, que se describe con tres datos:
- Amplitud (A): qué tan grande es el movimiento. Se puede dar como valor pico (desde el centro hasta el máximo), pico a pico (de un máximo al mínimo, el doble del pico) o RMS (valor eficaz, 0,707 veces el pico en una senoidal).
- Frecuencia (f): cuántos ciclos ocurren por segundo, en hercios (Hz). Es el inverso del período: f = 1/T. Una máquina que gira a 1.480 rpm gira a 1.480/60 = 24,67 vueltas por segundo, es decir 24,67 Hz; esa es su frecuencia de giro, llamada 1×.
- Fase (φ): la posición relativa de una onda respecto de otra o de una referencia. Se mide en grados o radianes; una vuelta completa son 360° = 2π rad. La fase es la que permite distinguir un desbalance de una desalineación o de una holgura.
pico a pico = 2 · pico RMS = pico / √2 ≈ 0,707 · pico
Desplazamiento, velocidad y aceleración
La vibración se puede medir como desplazamiento (cuánto se mueve la pieza), velocidad (qué tan rápido se mueve) o aceleración (cuánto cambia esa velocidad). Las tres son la misma señal vista de distinta forma y se relacionan por la frecuencia:
a = ω · v = (2π·f)² · d
(valores pico; en la senoidal, la velocidad adelanta 90° al desplazamiento y la aceleración otros 90° a la velocidad)
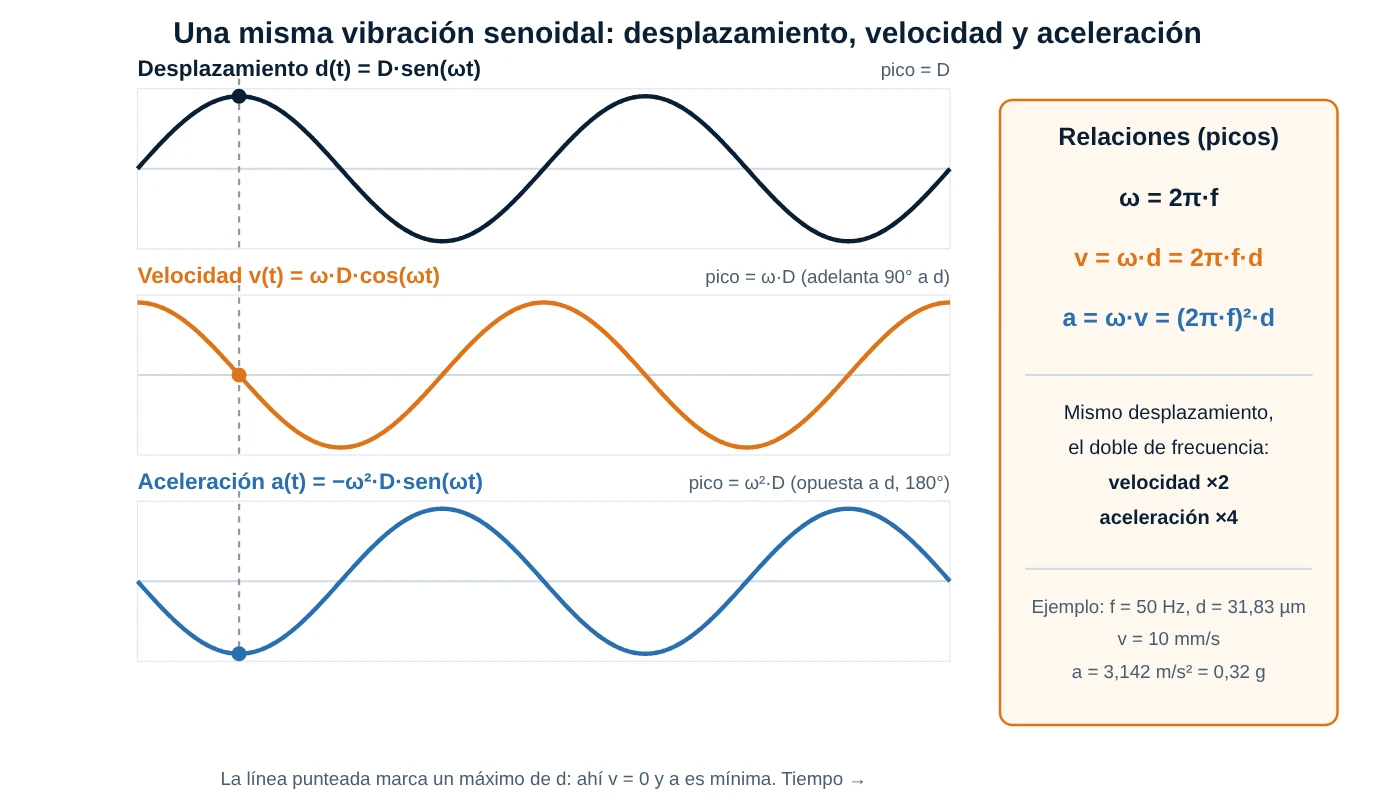
De ahí sale una regla muy útil: a igual desplazamiento, si la frecuencia se duplica la velocidad se duplica y la aceleración se multiplica por cuatro. Por eso cada magnitud sirve para un rango distinto:
- Desplazamiento (µm o mm, pico a pico o pico): domina a baja frecuencia; es lo que mide un sensor de proximidad sobre el eje, y se usa en máquinas de baja velocidad y turbomaquinaria.
- Velocidad (mm/s RMS): la más usada para evaluar la severidad de máquinas industriales, porque está relacionada con la energía de vibración en el rango de 10 a 1.000 Hz.
- Aceleración (g RMS o m/s²): da más peso a las altas frecuencias; es la preferida para rodamientos y engranes, porque sus fallas excitan frecuencias elevadas.
Corrección respecto al póster: (1) La gráfica de frecuencia del póster muestra ciclos de unos 0,12 s (aprox. 8 Hz), pero el ejemplo escrito dice «20 Hz = 20 ciclos/s», que correspondería a T = 0,05 s. El ejemplo textual es el correcto como definición; la gráfica es solo ilustrativa. (2) El póster define la amplitud como «desplazamiento máximo»; eso solo vale si la magnitud medida es el desplazamiento: la amplitud también puede darse en velocidad o aceleración. (3) 1 g = 9,81 m/s² es la aproximación habitual; el valor normalizado es 9,80665 m/s².
2. Causas frecuentes y síntomas
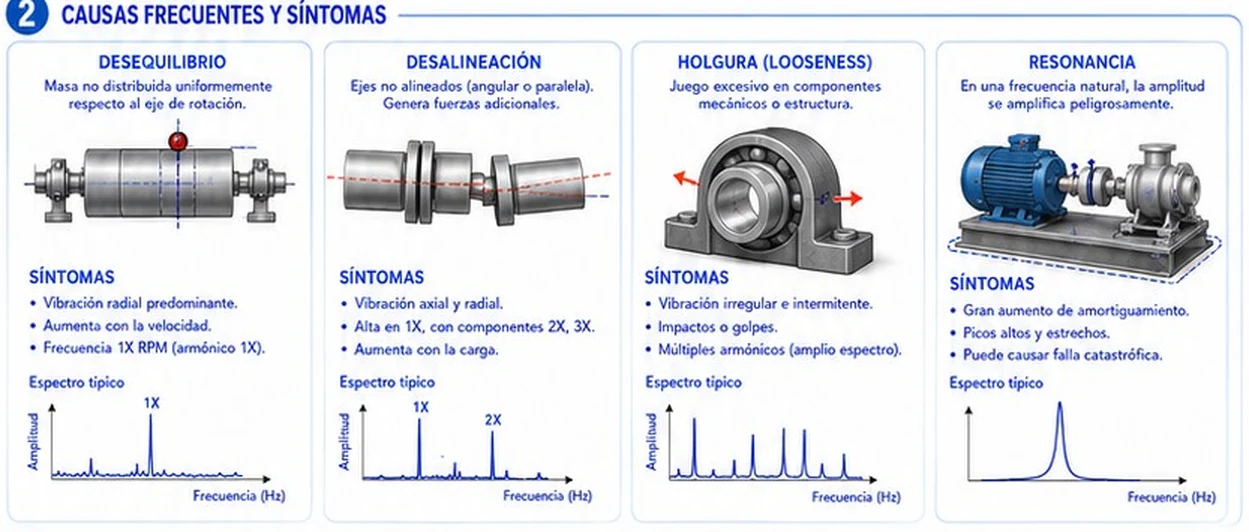
Desequilibrio (desbalance)
La masa del rotor no está distribuida de forma uniforme alrededor del eje, de modo que su centro de masa no coincide con el centro de giro. Genera una fuerza centrífuga F = m·r·ω² que gira con el eje.
- Vibración radial predominante, con un pico claro en 1× rpm y poca energía en los armónicos.
- La amplitud crece con la velocidad (con el cuadrado de ella, mientras no haya resonancia cerca).
- La fase es estable y repetible; las lecturas horizontal y vertical difieren en unos 90°.
Desalineación
Los ejes acoplados no están en línea: pueden tener un error angular, paralelo (offset) o una combinación. El acople transmite fuerzas adicionales que cargan rodamientos y sellos.
- Vibración axial y radial; el pico principal puede estar en 1×, con componentes de 2× y 3×. Una regla práctica es sospechar desalineación cuando 2× supera aproximadamente la mitad de 1×.
- En la desalineación angular destaca la vibración axial a 1×; en la paralela, la radial a 2×. A través del acople, las fases de los dos lados suelen estar cerca de 180° de diferencia.
- Aumenta con la carga y también con la temperatura (por la dilatación térmica de la máquina).
Holgura (looseness)
Hay juego excesivo en un componente o en la estructura: pernos de anclaje flojos, base agrietada, cojinete con luz excesiva o rodamiento flojo en su alojamiento.
- Vibración irregular e intermitente, con impactos o golpes.
- Espectro con múltiples armónicos de 1× (a veces hasta 10× o más) y, en holgura severa, también subarmónicos (½×, 1½×).
- La fase es inestable y cambia entre mediciones.
Resonancia
Cuando una fuerza excita a una máquina o estructura en una de sus frecuencias naturales, la respuesta se amplifica enormemente. Con un amortiguamiento bajo, la amplificación en resonancia es del orden de Q = 1/(2ζ): con ζ = 2 % la amplitud es unas 25 veces la estática.
- Pico alto y estrecho cerca de una frecuencia natural; la amplitud cae al alejarse de ella en velocidad o en frecuencia.
- Al pasar por la resonancia la fase cambia 180° (90° justo en el pico). Se confirma con una prueba de impacto o con un arranque/parada registrando amplitud y fase.
- Puede causar una falla catastrófica si se opera en ella.
Corrección respecto al póster: en el recuadro de resonancia el póster dice «gran aumento de amortiguamiento». Es lo contrario: la resonancia es peligrosa precisamente por el bajo amortiguamiento y produce un gran aumento de la amplitud. Además, la holgura aparece en el póster con un espectro de picos irregulares; en la práctica suele ser una familia de armónicos y subarmónicos, como se explica arriba.
3. Puntos de medición y monitoreo
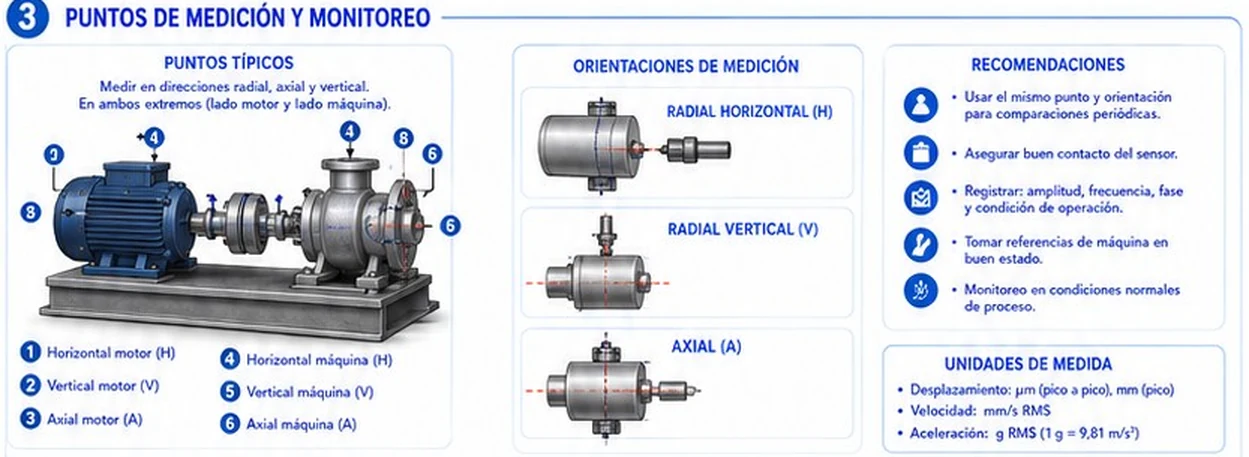
En cada rodamiento del tren (lado motor y lado máquina) se mide en tres direcciones: radial horizontal (H), radial vertical (V) y axial (A). El eje axial es el paralelo al eje de giro. Esto da seis puntos para un conjunto motor-bomba sencillo. Las medidas se toman sobre la carcasa del cojinete o lo más cerca posible, sobre una superficie firme y metálica, nunca sobre una tapa delgada o una chapa.
- Usa siempre el mismo punto y la misma orientación: la comparación periódica solo es válida si las medidas son repetibles. Marca los puntos con pintura o un taco de montaje.
- Asegura un buen contacto del sensor (magnético, adhesivo o espárrago).
- Registra amplitud, frecuencia, fase y la condición de operación (carga, rpm, temperatura).
- Toma una referencia con la máquina en buen estado y mide en condiciones normales de proceso.
Unidades: desplazamiento en µm (pico a pico) o mm (pico); velocidad en mm/s RMS; aceleración en g RMS.
Corrección respecto al póster: en la ilustración del póster los números de los puntos están repetidos (aparecen dos «4», dos «6» y un «8») y no coinciden con la lista de 1 a 6. Úsala como referencia de la lista: 1 H motor, 2 V motor, 3 A motor, 4 H máquina, 5 V máquina, 6 A máquina.
4. Evaluación de severidad y correcciones
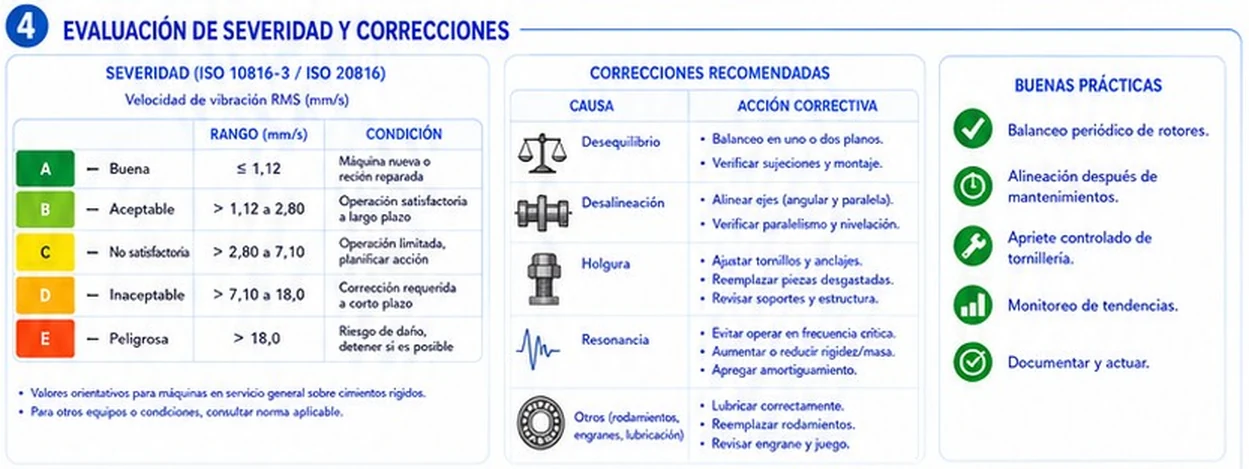
La norma agrupa la vibración en zonas de evaluación según la velocidad RMS medida (en mm/s) en la carcasa de los cojinetes:
- Zona A: máquinas recién puestas en servicio.
- Zona B: aceptable para operación continua a largo plazo.
- Zona C: insatisfactoria para operación continua prolongada; planifica la intervención.
- Zona D: la vibración es suficiente para dañar la máquina; corrige o detén.
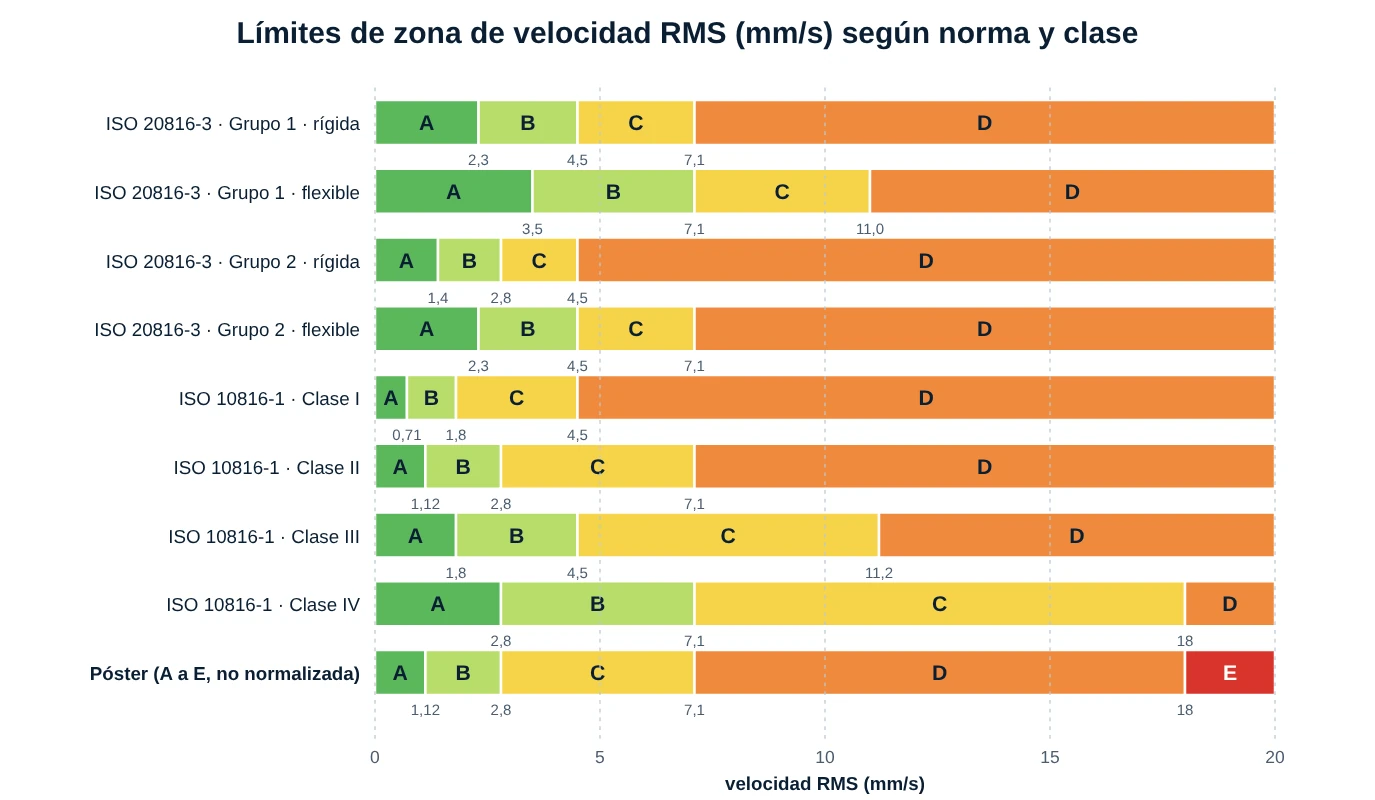
Grupo 1 (>300 kW), cimentación rígida: 2,3 – 4,5 – 7,1; flexible: 3,5 – 7,1 – 11,0
Grupo 2 (15 a 300 kW), cimentación rígida: 1,4 – 2,8 – 4,5; flexible: 2,3 – 4,5 – 7,1
Corrección respecto al póster (importante): la tabla del póster (≤ 1,12 / 2,80 / 7,10 / 18,0 y una zona «E») rotula ISO 10816-3 / ISO 20816, pero esas cifras no pertenecen a esa parte de la norma. Coinciden con la antigua ISO 10816-1, clase II (1,12 – 2,8 – 7,1), y el 18 es el límite C/D de la clase IV. Además, la norma solo tiene cuatro zonas (A a D): no existe una zona E. La parte vigente para máquinas industriales de más de 15 kW es la ISO 20816-3 (que reemplaza a la ISO 10816-3); sus límites dependen del grupo de máquina y de si la cimentación es rígida o flexible (tabla anterior). Úsala, o los límites del fabricante, y no los valores del póster como criterio de aceptación.
Además del valor absoluto, la norma propone un segundo criterio: el cambio respecto de la línea base. Un cambio del orden del 25 % del límite superior de la zona B (aumento o disminución) se considera significativo, aunque el valor siga en una zona aceptable. Por eso se registra la tendencia en el tiempo.
Correcciones recomendadas
- Desequilibrio: balanceo en uno o dos planos; verifica sujeciones y montaje.
- Desalineación: alinea los ejes (angular y paralela); verifica paralelismo y nivelación.
- Holgura: ajusta tornillos y anclajes; reemplaza piezas desgastadas; revisa soportes y estructura.
- Resonancia: evita operar en la frecuencia crítica; aumenta o reduce la rigidez o la masa para desplazar la frecuencia natural; agrega amortiguamiento.
- Otros (rodamientos, engranes, lubricación): lubrica correctamente; reemplaza rodamientos; revisa el engrane y su juego.
Buenas prácticas: balanceo periódico de rotores, alineación después de cada mantenimiento, apriete controlado de tornillería, monitoreo de tendencias, y documentar y actuar.
5. Selección rápida
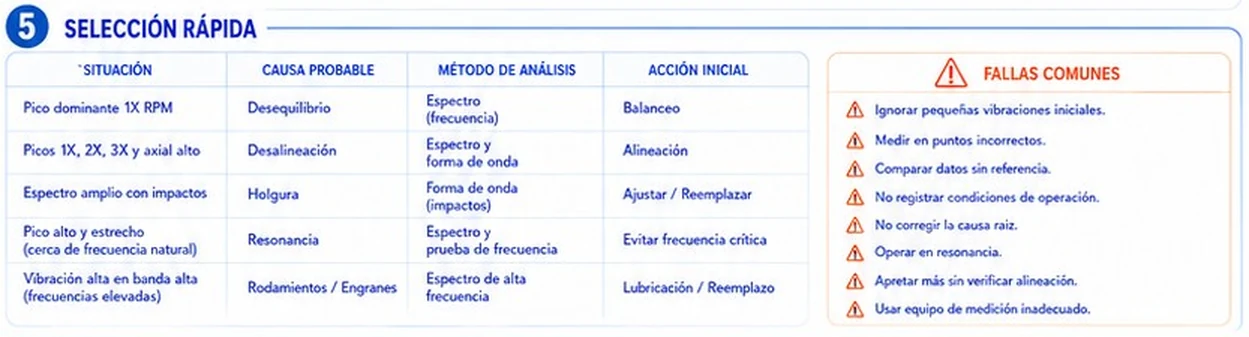
- Pico dominante en 1× rpm → desequilibrio → espectro (frecuencia) → balanceo.
- Picos 1×, 2×, 3× y axial alto → desalineación → espectro y forma de onda → alineación.
- Espectro amplio con impactos → holgura → forma de onda (impactos) → ajustar o reemplazar.
- Pico alto y estrecho cerca de la frecuencia natural → resonancia → espectro y prueba de frecuencia → evitar la frecuencia crítica.
- Vibración alta en banda alta → rodamientos o engranes → espectro de alta frecuencia → lubricación o reemplazo.
Errores comunes que debes evitar: ignorar pequeñas vibraciones iniciales, medir en puntos incorrectos, comparar datos sin referencia, no registrar las condiciones de operación, no corregir la causa raíz, operar en resonancia, apretar más sin verificar la alineación y usar un equipo de medición inadecuado.
La recomendación técnica del póster resume todo: mida, analice, corrija y verifique; la tendencia es su mejor aliado, y una máquina que vibra avisa antes de fallar.
6. Simulador de señal de vibración y severidad ISO
Con este simulador puedes ver cómo se relacionan amplitud, frecuencia y fase, y cómo cambian entre desplazamiento, velocidad y aceleración. Cómo usarlo:
- Elige un ejemplo o escribe una frecuencia (admite coma decimal) y mueve el deslizador de fase.
- Indica qué magnitud conoces (desplazamiento, velocidad o aceleración), si el valor es pico, pico a pico o RMS, y su amplitud. Cambia las unidades de salida (µm, mm, mil; mm/s, in/s; m/s², g) para ver las conversiones.
- Observa las tres ondas: la velocidad adelanta 90° al desplazamiento. Pulsa Animar para verlas desplazarse en cámara lenta.
- Abajo, elige la norma y la clase de máquina: el simulador ubica la velocidad RMS de tu señal en la zona A, B, C o D. Puedes desmarcar la casilla y escribir otra velocidad RMS directamente.
✅ 5 Problemas Resueltos
Solución:
f = 1.480 / 60 = 24,67 Hz
T = 1 / f = 1 / 24,67 = 0,04054 s = 40,5 ms
Solución:
v pico = 4 × √2 = 5,657 mm/s
d pico = v / (2π·f) = 5,657 / (2π × 25) = 36,0 µm
d pico a pico = 2 × 36,0 = 72,0 µm
Solución:
v pico = 7,1 × √2 = 10,04 mm/s
a pico = 2π·f · v = 2π × 50 × 0,01004 m/s = 3,15 m/s² = 0,322 g pico
a RMS = 0,322 / √2 = 0,227 g RMS
Solución:
Límites del grupo 2, cimentación rígida: A/B = 1,4; B/C = 2,8; C/D = 4,5 mm/s.
Como 2,8 < 3,6 ≤ 4,5, la vibración está en la zona C: insatisfactoria para operación continua prolongada. Hay que identificar la causa (espectro, fase) y planificar la corrección.
Solución:
φ = 360° · f · Δt = 360 × 50 × 0,0025 = 45° (la señal 2 va atrasada).
Comprobación: el período es 20 ms y 2,5 ms es 1/8 de ciclo, es decir 360° / 8 = 45°.
🏋️ 5 Ejercicios Propuestos
T = 1 / 59,33 = 16,85 ms
v pico = a / (2π·f) = 19,61 / (2π × 1.000) = 0,003122 m/s = 3,122 mm/s
v RMS = 3,122 / √2 = 2,207 mm/s
Como 4,5 < 5,2 ≤ 7,1, está en la zona C.
Cambio significativo cuando se llega a 1,6 + 0,70 = 2,30 mm/s RMS, aunque siga en la zona B.