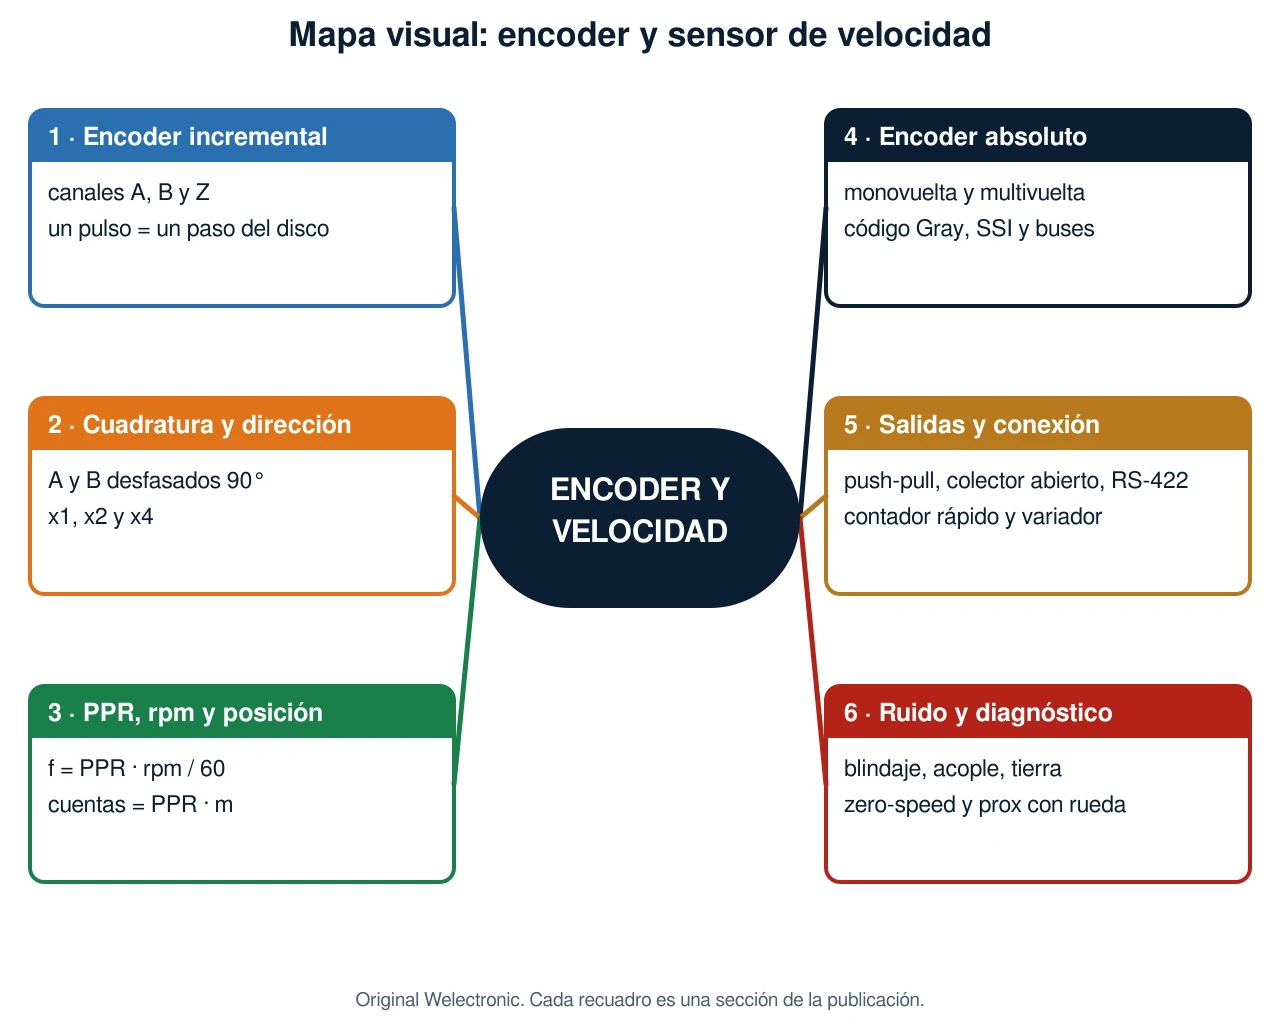
¡Bienvenidos nuevamente al blog de Welectronic! En cualquier máquina que gira (una faja, un ventilador, un tornillo de dosificación, un cargador de barcos) llega el momento de preguntar "¿cuánto ha girado?", "¿a qué velocidad va?" o "¿para qué lado va?". La respuesta la da un pequeño dispositivo montado en el eje: el encoder. En esta publicación lo estudiamos como un curso completo: cómo funciona el encoder incremental (canales A, B y Z, cuadratura y dirección), el encoder absoluto (monovuelta, multivuelta y código Gray), cómo se calculan los pulsos por vuelta (PPR), las rpm, la posición y la frecuencia máxima, qué significan las salidas push-pull, colector abierto y RS-422, cómo se conecta a un PLC con contador rápido o a un variador, cómo se evita el ruido con blindaje y buen acoplamiento, y en qué se diferencia de un sensor de proximidad frente a una rueda dentada y de un relé de velocidad cero. Al final tienes un simulador con disco, señales en cuadratura, contador, límite de frecuencia, ruido y pérdida de pulsos, y una demostración guiada.
Lo que vas a aprender
- Explicar qué mide un encoder y distinguir el incremental del absoluto.
- Leer las señales A, B y Z, deducir la dirección y entender los modos x1, x2 y x4.
- Calcular rpm, posición y frecuencia a partir de los pulsos por vuelta.
- Elegir entre salidas push-pull, colector abierto y RS-422 y conectarlas a un contador rápido o a un variador.
- Reconocer el código Gray y para qué sirven SSI y otros protocolos de forma general.
- Reducir el ruido con cable, blindaje, rutas y acoplamiento mecánico correcto.
- Decidir entre un encoder, un sensor en rueda dentada y un relé de velocidad cero, y diagnosticar fallas.
1. ¿Qué es un encoder y para qué sirve?
Un encoder (también llamado codificador rotativo o generador de pulsos) es un sensor que convierte el giro de un eje en señales eléctricas. Casi siempre es óptico: una luz atraviesa un disco con ventanas y un fotodiodo detecta cada paso. Un tipo menos frecuente es el magnético, que usa un imán y sensores de efecto Hall o magnetorresistivos.
Se usa para tres cosas:
- Posición: saber en qué punto está un eje, una puerta, una grúa o un carro.
- Velocidad: medir las rpm de un motor para un variador en lazo cerrado o para vigilar una faja.
- Dirección: saber si el eje gira adelante o atrás.
Corrección técnica: a veces se dice que "el encoder mide velocidad". En realidad el encoder mide posición (o pasos); la velocidad se obtiene contando esos pasos en un tiempo, y eso lo hace el contador, el PLC o el variador. Por eso la calidad de la velocidad depende tanto del encoder como de quien cuenta.
El motor que mueve el eje suele ser un motor de inducción trifásico. El encoder se acopla al extremo trasero del eje (o a una rueda que toca la faja) y envía sus señales a un PLC o a un variador de frecuencia.
2. Encoder incremental: canales A, B y Z
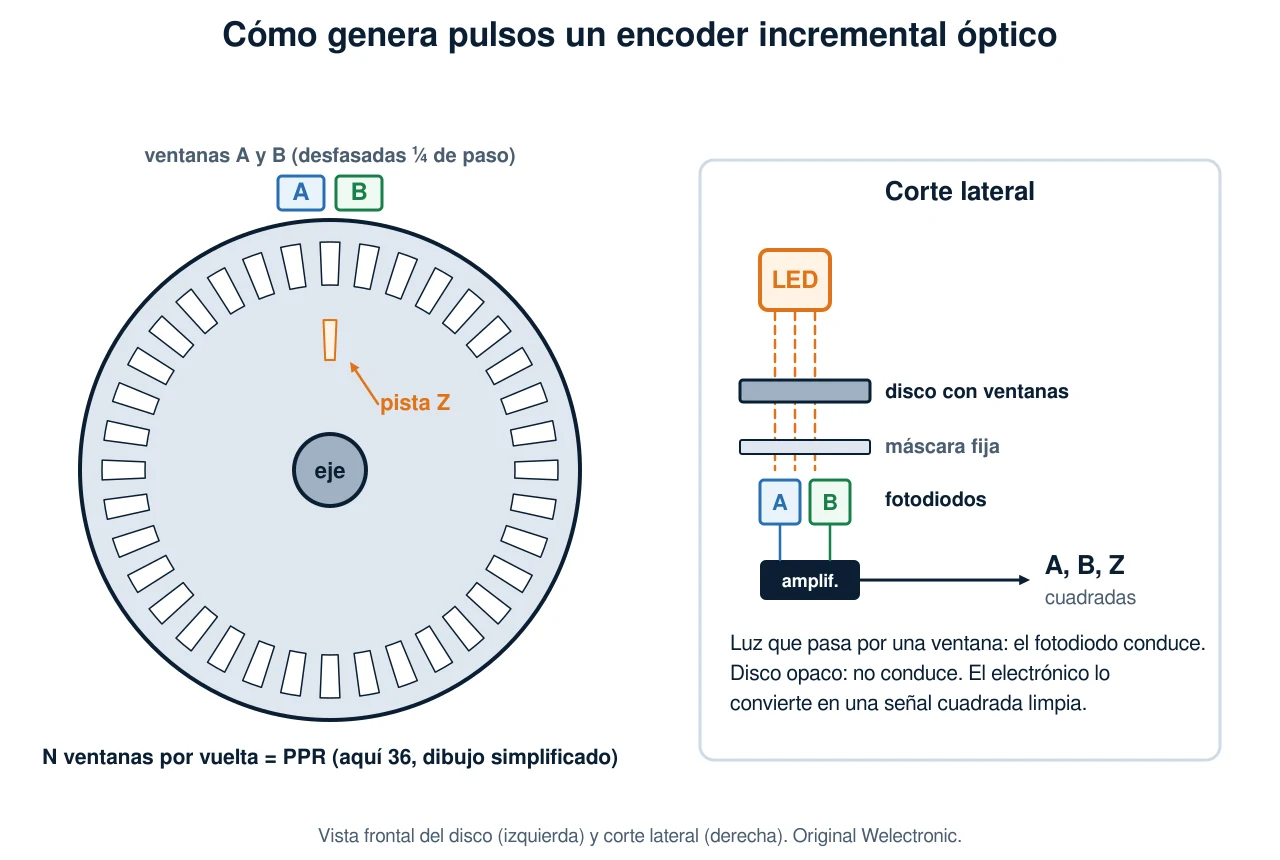
El encoder incremental entrega un pulso por cada paso del disco; no dice "dónde estás", sino "te moviste un paso". Tiene tres canales:
- A y B: dos señales cuadradas con el mismo número de pulsos por vuelta, desfasadas 90° eléctricos (un cuarto de ciclo). Juntas dan el movimiento y la dirección.
- Z (también llamado índice o marca cero): un pulso por vuelta, siempre en la misma posición del eje. Sirve como referencia para "buscar el cero".
- /A, /B y /Z: en los modelos con salida diferencial, las señales complementarias (invertidas). El receptor las compara con A, B y Z para rechazar ruido y detectar fallas del cable.
El número de ventanas del disco es lo que se llama PPR (pulses per revolution, pulsos por vuelta), también llamado resolución o líneas por vuelta. Valores comunes: 100, 360, 500, 1000, 1024, 2048, 5000.
La limitación del incremental es que no recuerda su posición: el contador que suma sus pulsos se pierde si se corta la energía o si se pierden pulsos. Por eso se usa Z o un interruptor de referencia (homing) para "volver a cero" al arrancar.
3. Cuadratura y dirección
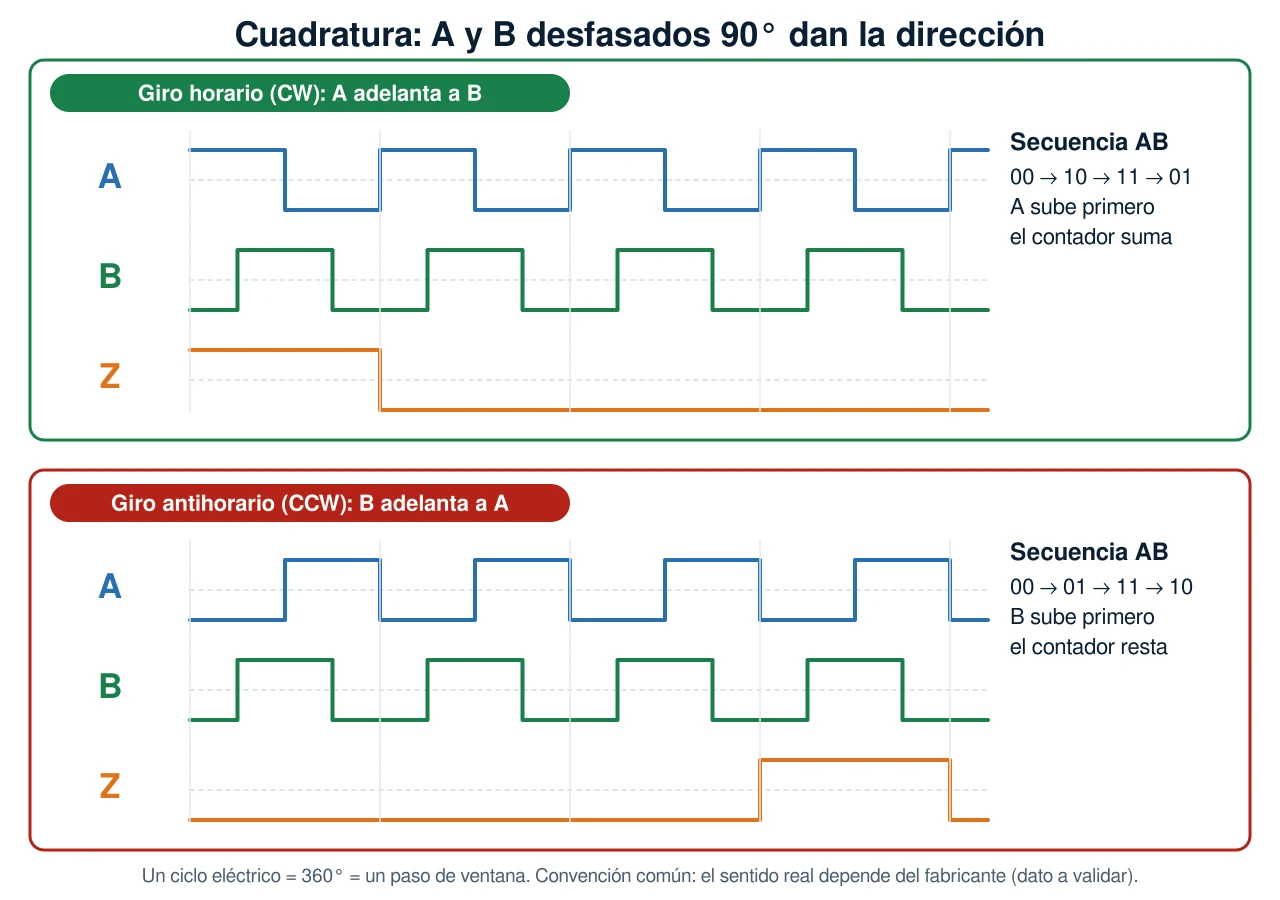
Como A y B están desfasadas un cuarto de ciclo, el orden en que cambian revela el sentido del giro:
- Si A sube antes que B (secuencia de estados AB: 00 → 10 → 11 → 01), el eje gira en un sentido y el contador suma.
- Si B sube antes que A (00 → 01 → 11 → 10), gira al revés y el contador resta.
Con un solo canal no se puede saber la dirección: por eso un sensor de proximidad frente a una rueda dentada solo da velocidad. Se llama cuadratura porque las dos ondas están desfasadas 90°.
Dato a validar: qué sentido es "adelante" (horario o antihorario, visto desde el eje o desde la tapa) depende del fabricante y de cómo conectes A y B. Si el contador cuenta al revés, la solución habitual es intercambiar A y B (o invertir el sentido en el parámetro del PLC o del variador).
4. Multiplicación de cuentas: x1, x2 y x4
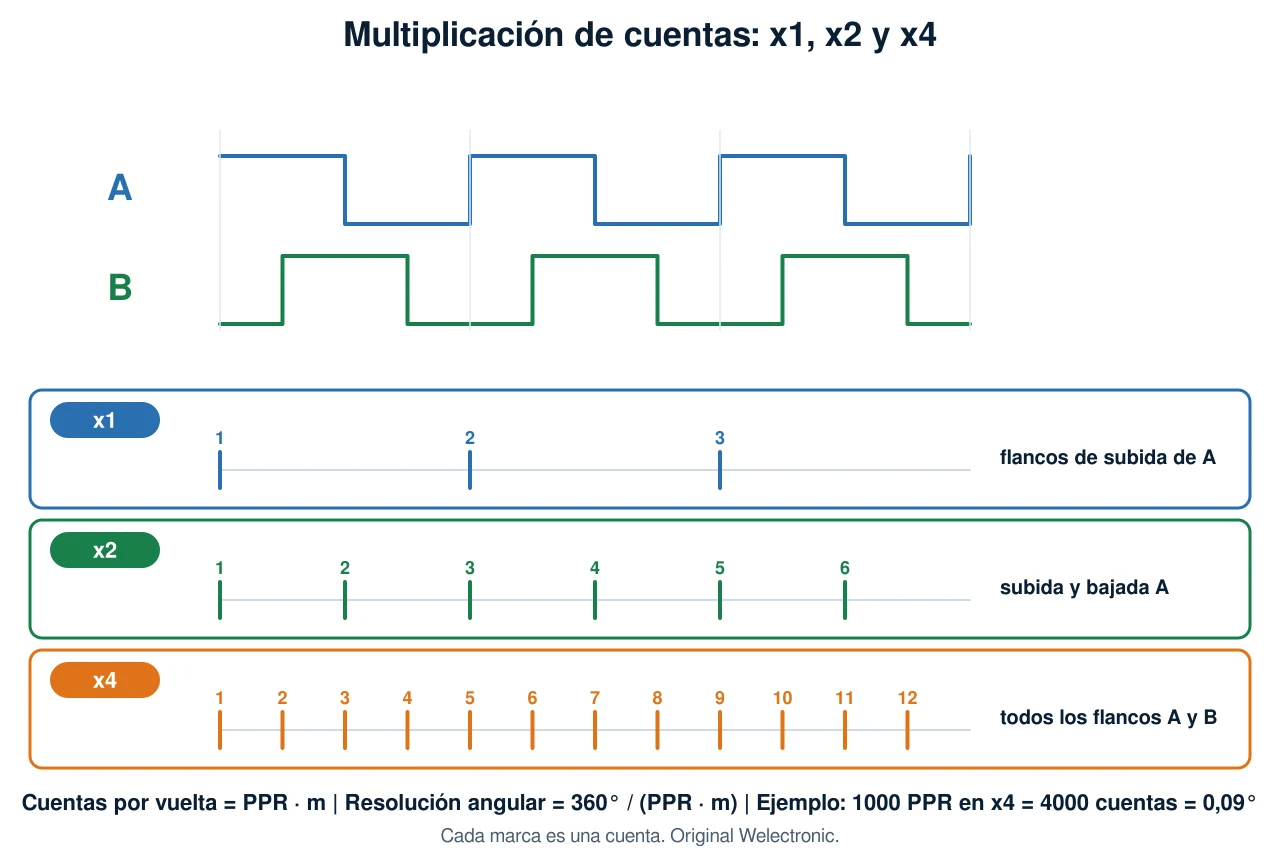
Un contador puede contar solo los flancos de subida de A (x1), los flancos de subida y de bajada de A (x2) o todos los flancos de A y de B (x4). En x4 cada ciclo da cuatro cuentas.
| Modo | Cuentas por vuelta | Resolución angular | Ejemplo con 1000 PPR |
|---|---|---|---|
| x1 | PPR | 360° / PPR | 1000 cuentas, 0,36° |
| x2 | 2 · PPR | 360° / (2 · PPR) | 2000 cuentas, 0,18° |
| x4 | 4 · PPR | 360° / (4 · PPR) | 4000 cuentas, 0,09° |
Corrección técnica: es común confundir PPR con cuentas por vuelta. El PPR es una característica del encoder (cuántos ciclos de A hay en una vuelta). Las cuentas por vuelta dependen también del modo del contador: cuentas por vuelta = PPR × m, con m = 1, 2 o 4. Un "encoder de 1000 pulsos" puede dar 4000 cuentas si el PLC cuenta en x4.
5. PPR, rpm y posición: los cálculos
Hay tres fórmulas que debes saber de memoria:
- Frecuencia de cada canal: f = PPR · rpm / 60 (en Hz).
- rpm a partir de la frecuencia: rpm = 60 · f / PPR.
- Posición: ángulo = cuentas / (PPR · m) · 360°. Si el eje mueve un husillo de paso p (mm por vuelta), el recorrido es cuentas / (PPR · m) · p.
La resolución es el paso mínimo que se puede distinguir: 360° / (PPR · m). Un encoder de 1024 PPR en x4 da 4096 cuentas por vuelta y una resolución de unos 0,088°.
La medición de velocidad tiene dos métodos. Con compuerta de tiempo, el PLC cuenta cuántos pulsos llegan en un tiempo fijo (por ejemplo, 100 ms) y calcula rpm = N · 60 / (PPR · m · tiempo). Es preciso a alta velocidad, pero tiene un paso mínimo: con pocos PPR a baja velocidad la medida sale "escalonada". Con medición de período, se mide el tiempo entre pulsos y se calcula la velocidad; sirve mejor a baja velocidad. Los variadores y algunos módulos usan una mezcla de ambos.
El simulador de esta publicación incluye un banco dedicado a estas cuentas: eliges PPR, rpm, modo, límite de la entrada y tiempo de compuerta, y ves la frecuencia y la medida de rpm.
6. Frecuencia máxima y contador rápido
Cada entrada de un PLC o contador tiene una frecuencia máxima. Si los pulsos llegan más rápido, el equipo pierde cuentas y la posición o la velocidad leídas son falsas, sin ninguna alarma. Dos ideas clave:
- Una entrada digital estándar está diseñada para botones y sensores lentos: tiene filtros de varios milisegundos y su límite está en el orden de decenas a pocos cientos de hercios.
- Un contador rápido (HSC, high speed counter) o un módulo de contaje tiene entradas con filtros mucho más cortos y límites del orden de decenas de kilohercios a megahercios, según el modelo.
Antes de elegir un encoder, calcula la frecuencia que vas a tener. Ejemplo: un encoder de 1024 PPR en un motor de 1750 rpm entrega f = 1024 · 1750 / 60 ≈ 29,9 kHz en cada canal. Con un contador de 100 kHz entra con holgura; con una entrada estándar es imposible. También puedes despejar la velocidad máxima: rpm máx. = 60 · f_máx / PPR.
Dato a validar: algunos fabricantes de PLC dan la frecuencia máxima por canal y otros ya en cuentas (por ejemplo, "200 kHz en x4"). Revisa si el límite de tu equipo es por canal o ya multiplicado, y si cambia al activar el modo x4.
Como regla práctica, deja un margen de al menos 20 a 30 % entre la frecuencia máxima que esperas y el límite del contador, incluyendo el sobreimpulso del motor o del variador.
7. Encoder absoluto: monovuelta y multivuelta
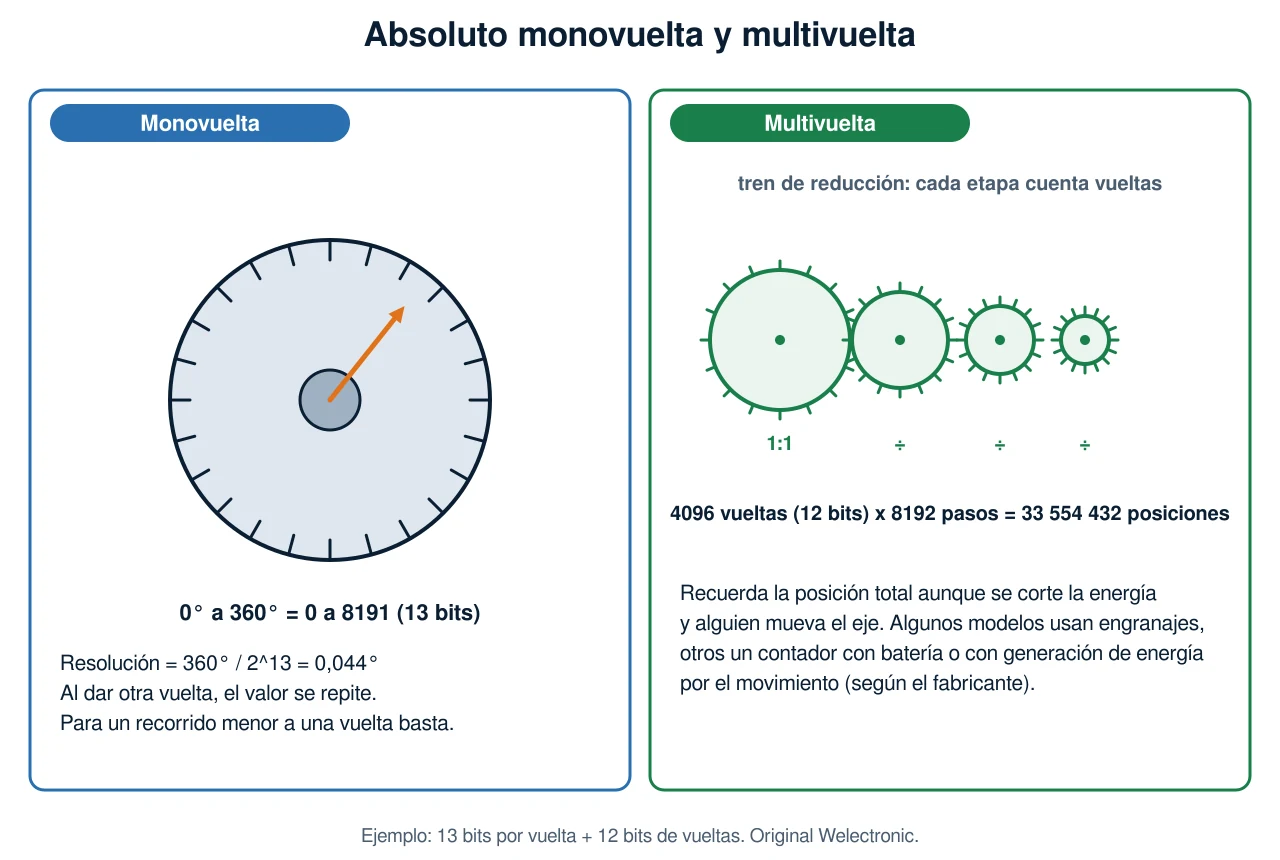
El encoder absoluto entrega, en cada instante, un código único por posición. Al energizarlo ya sabe dónde está: no necesita contar desde cero ni buscar el índice Z. Existen dos tipos:
- Monovuelta: da la posición dentro de una vuelta (0° a 360°). Con 13 bits hay 8192 posiciones por vuelta (unos 0,044°). Al dar la segunda vuelta el valor se repite.
- Multivuelta: además cuenta las vueltas completas, por ejemplo con 12 bits de vueltas (4096 vueltas). La posición total no se repite en todo el recorrido.
El multivuelta recuerda las vueltas aunque se corte la energía y se mueva el eje, mediante un tren de engranajes de reducción (mecánico) o, en otros modelos, un contador con respaldo. Usa un absoluto cuando necesitas conocer la posición al arrancar (grúas, compuertas, válvulas, posicionadores) sin hacer una maniobra de referencia.
Corrección técnica: "multivuelta" no significa "sin batería ni respaldo" en todos los casos. Hay multivuelta mecánico (engranajes), magnético con generación de energía por el propio movimiento y electrónico con batería. Lee la hoja de datos de tu modelo para saber cómo guarda las vueltas y qué mantenimiento necesita.
8. Código Gray y protocolos de salida
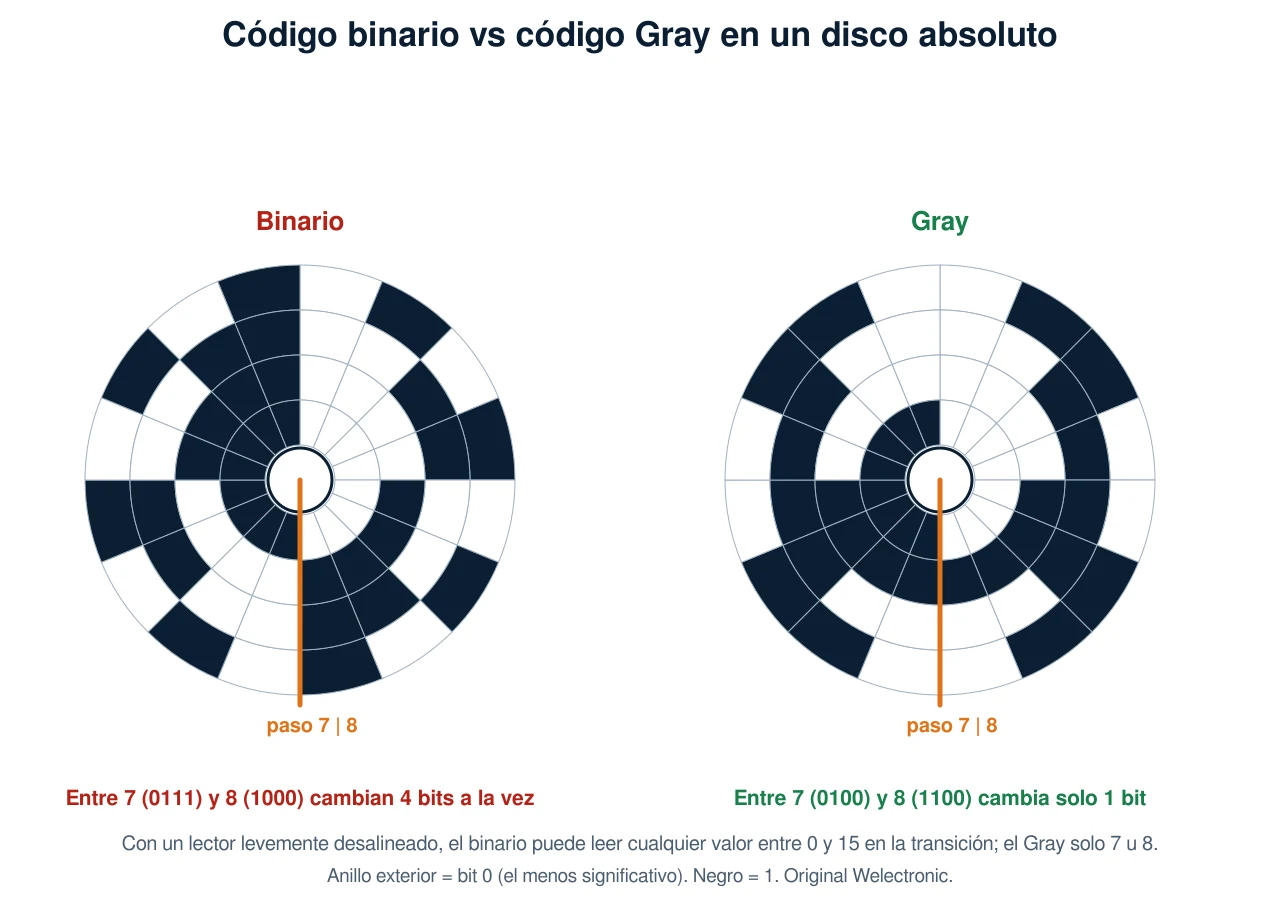
En el disco de un absoluto se graba un código en varios anillos. Si usas el binario normal, entre dos posiciones vecinas pueden cambiar muchos bits a la vez (por ejemplo, de 7 = 0111 a 8 = 1000 cambian los cuatro). Como los lectores no están perfectamente alineados, en la frontera uno puede leer el valor nuevo y otro el viejo, y el resultado puede ser cualquier número.
El código Gray está diseñado para que entre dos posiciones consecutivas cambie un solo bit. En la frontera el peor caso es leer la posición anterior o la siguiente: un error de un paso. Por eso los discos ópticos absolutos usan Gray y luego lo convierten a binario en la electrónica. La conversión es sencilla: el bit más alto es igual; cada bit siguiente del binario es el XOR del bit binario superior con el bit Gray. Binario a Gray: Gray = binario XOR (binario desplazado un bit a la derecha).
La posición se transmite al controlador de varias formas. De manera general:
- Paralela: un hilo por bit. Obsoleta para altas resoluciones por el número de hilos.
- SSI (interfaz serie síncrona): el controlador envía un tren de pulsos de reloj y el encoder devuelve los bits de la posición, en binario o en Gray, sobre pares diferenciales RS-422. Es un estándar de hecho muy extendido.
- Protocolos con diagnóstico y bidireccionales (BiSS, EnDat y otros) y buses de campo industriales (PROFIBUS, PROFINET, CANopen, EtherNet/IP, etc.): permiten leer la posición, parametrizar el encoder y obtener diagnósticos.
- Salidas analógicas (4-20 mA o 0-10 V) en modelos sencillos.
Dato a validar: la frecuencia de reloj admisible en SSI y la longitud máxima del cable dependen del modelo y de la distancia (en general, a mayor longitud, menor frecuencia de reloj). Consulta la hoja de datos del encoder y del módulo del controlador.
9. Tipos de salida: push-pull, colector abierto y RS-422
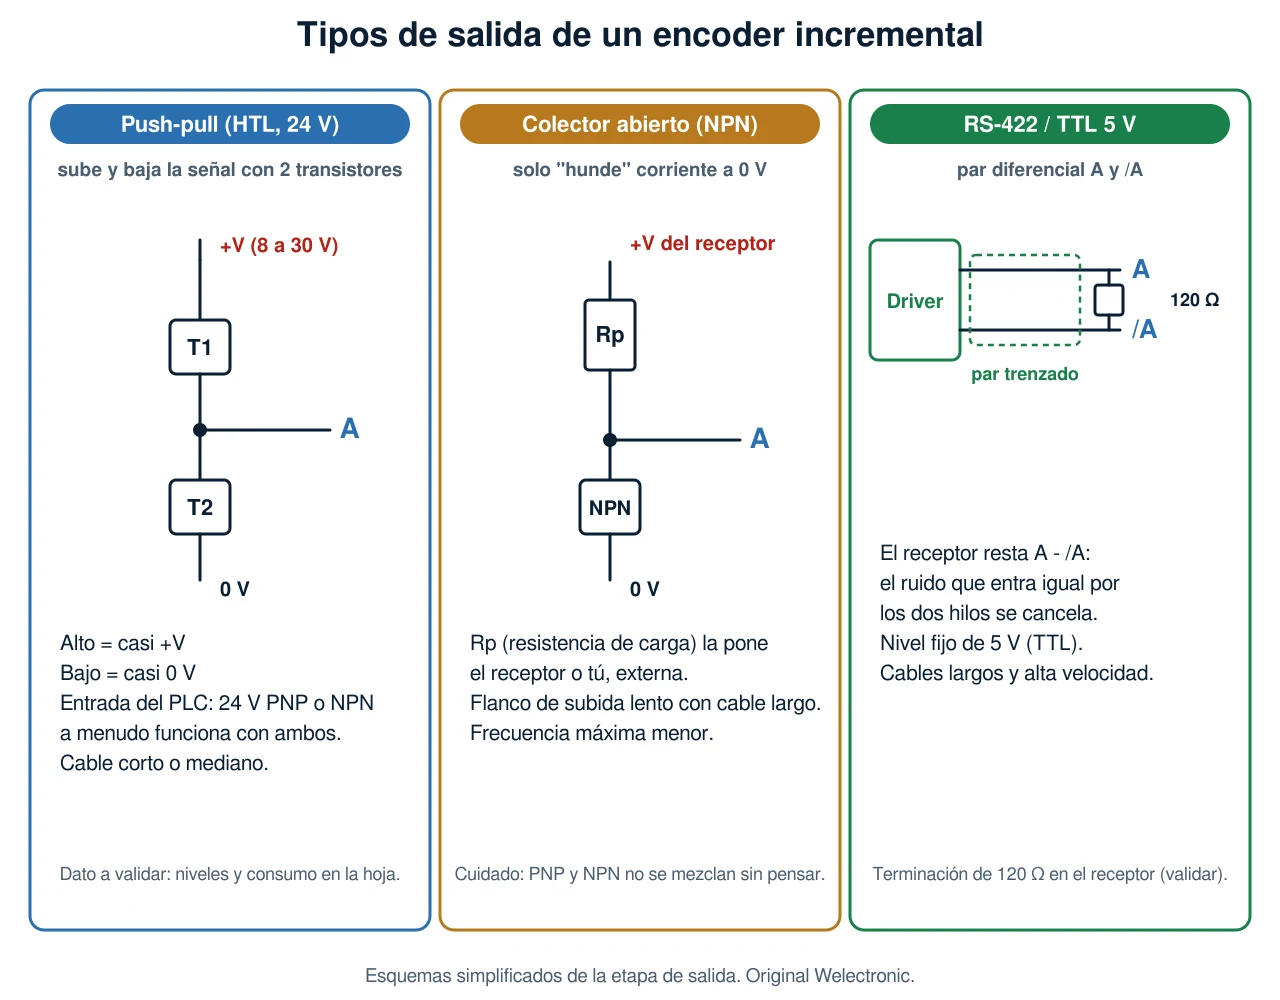
| Salida | Cómo es | Nivel típico | Cuándo usarla | Cuidado |
|---|---|---|---|---|
| Push-pull (HTL) | Dos transistores: uno sube la señal a +V y otro la baja a 0 V | Sigue la alimentación (aprox. 8 a 30 V; típico 24 V) | Entradas de PLC a 24 V; distancias cortas a medias | Más sensible al ruido y a cables largos que el diferencial |
| Colector abierto (NPN o PNP) | Un solo transistor; la señal alta la da una resistencia externa | Según la resistencia y la alimentación del receptor | Sistemas sencillos y lentos; compatibilidad con entradas NPN o PNP | Flancos de subida lentos con cable largo: baja la frecuencia máxima |
| RS-422 / TTL 5 V (diferencial) | Cada señal viaja en un par (A y /A) con un driver diferencial | 5 V diferencial; algunos modelos permiten alimentar con 8 a 30 V | Cables largos, alta frecuencia y ambientes con ruido | Necesita receptor RS-422 y, según el caso, terminación de 120 Ω |
La salida diferencial resta A − /A en el receptor: el ruido que entra por igual en los dos hilos desaparece. Por eso es la mejor opción cuando el cable pasa cerca de variadores y motores.
Dato a validar: los niveles exactos (por ejemplo, alto mínimo de HTL en función de la alimentación) y la longitud máxima del cable dependen del modelo. Algunas guías técnicas citan longitudes de decenas de metros para HTL y de cientos de metros para RS-422, pero en ambiente con variadores esas cifras bajan; confirma con la hoja de datos del fabricante.
10. Conexión a un PLC con contador rápido y a un variador
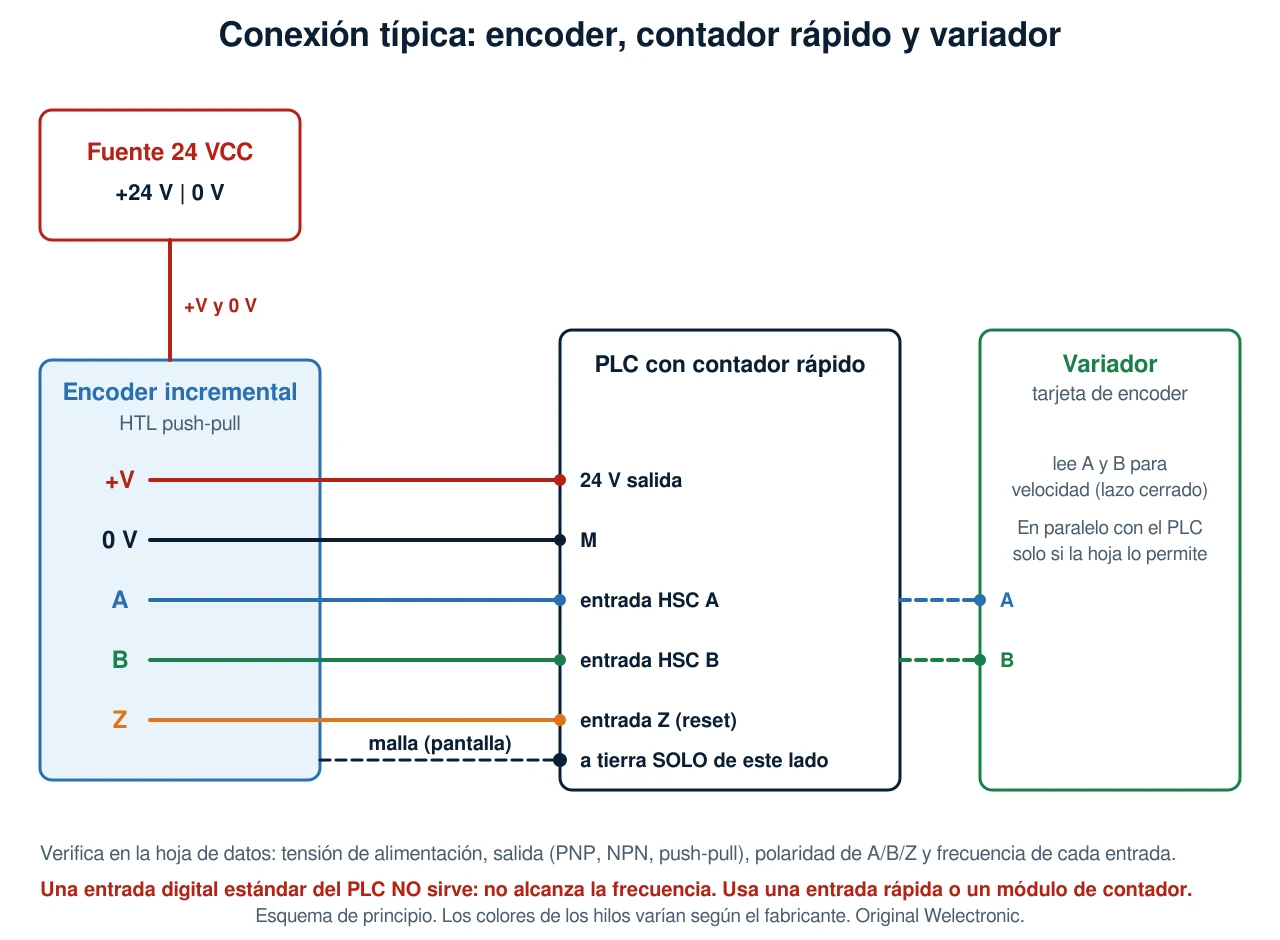
- Alimentación: revisa la tensión (5 V, 8 a 30 V, 24 V). Un encoder de 24 V se puede alimentar de la fuente de 24 VCC del tablero, protegida y con capacidad suficiente. Mide la tensión en el encoder, no solo en la fuente: la caída en un cable largo y delgado puede dejarlo sin tensión suficiente.
- Señales: A y B (y Z si la usas) van a las entradas del contador rápido, no a entradas digitales comunes. El tipo de salida del encoder (PNP, NPN, push-pull, RS-422) debe coincidir con el tipo de entrada del contador.
- Referencia común: conecta el 0 V del encoder al 0 V del contador para que las señales tengan la misma referencia.
- Configuración: en el PLC o módulo, activa el contador de alta velocidad, elige el modo de cuadratura (x1, x2 o x4), define si Z reinicia el contador y verifica el sentido de conteo.
- Variador: para control en lazo cerrado, muchos variadores traen una tarjeta o entrada de encoder. Ajusta el PPR en el parámetro, el tipo de señal y el sentido; luego compara la velocidad que muestra el variador con una medida externa.
Si el mismo encoder debe alimentar al PLC y al variador, se necesita un divisor de señal o un modelo con doble salida, porque conectar los dos receptores en paralelo puede sobrecargar la salida o cambiar los niveles. Revisa el manual de ambos equipos.
Recuerda que el contador solo lee la posición. Para mover la máquina hace falta, además, un circuito de fuerza y mando adecuado; si necesitas repasarlo, revisa circuitos de fuerza y mando.
11. Blindaje, ruido y acoplamiento mecánico
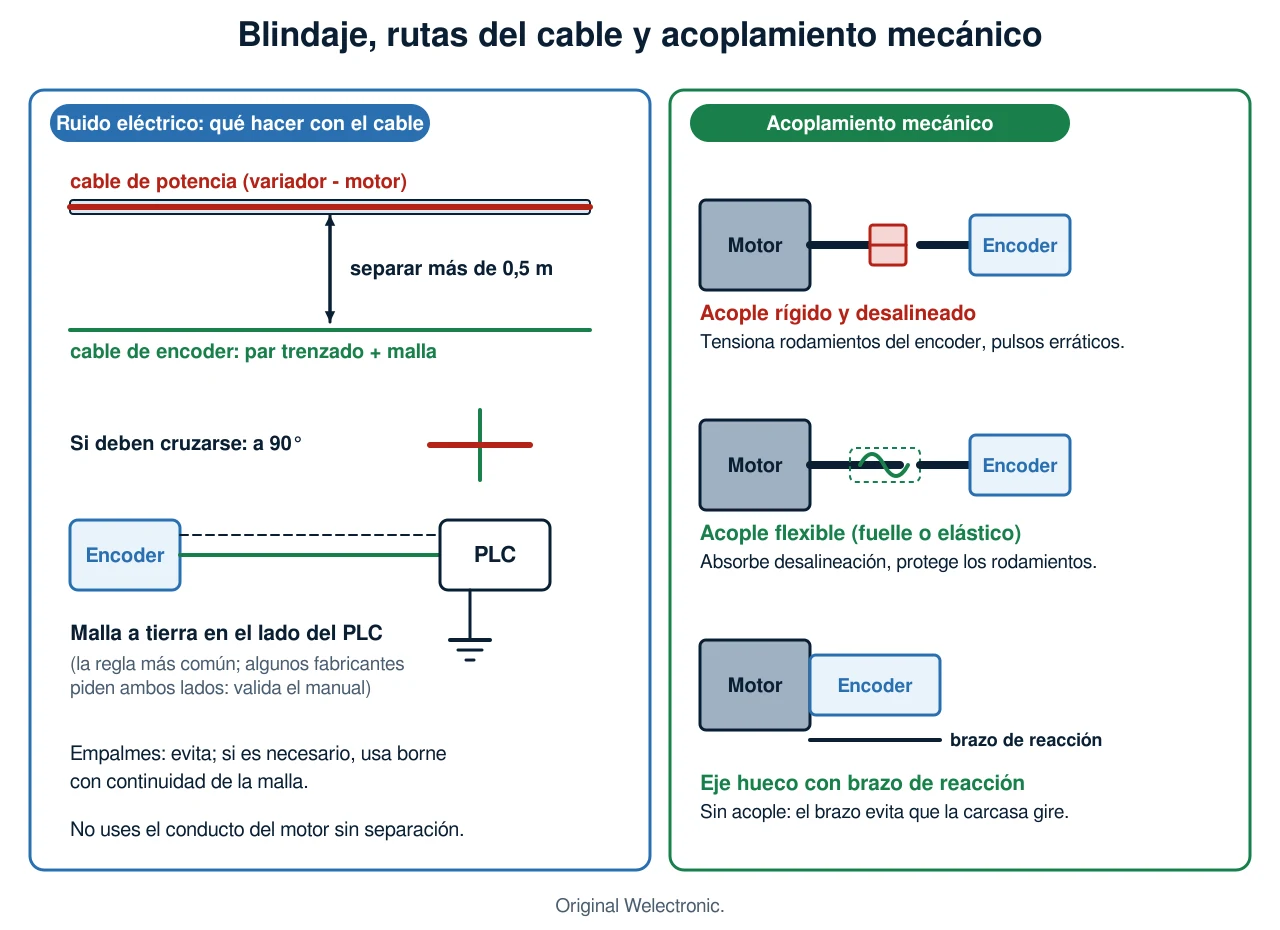
Un encoder entrega señales de baja energía junto a un variador que conmuta cientos de voltios a miles de veces por segundo. Si el cable no está bien instalado, el ruido produce pulsos falsos y errores de posición. Buenas prácticas:
- Usa cable de par trenzado con malla (blindaje) pensado para encoder; en señales diferenciales, cada par (A y /A) va trenzado.
- Conecta la malla a tierra, normalmente solo en el extremo del controlador; algunos fabricantes piden otro esquema (valida el manual).
- Separa el cable del encoder de los cables de potencia (motor, variador, contactores) por más de unos 0,5 m y, si deben cruzarse, hazlo a 90°.
- Evita empalmes. Si hay que hacerlos, mantén la continuidad de la malla y no la uses como conductor de señal.
- Prefiere salida RS-422 para distancias largas o ambientes ruidosos. En entradas rápidas, un filtro demasiado largo "come" pulsos; uno demasiado corto deja pasar ruido.
El acoplamiento mecánico importa tanto como el eléctrico. Un acople rígido con el eje desalineado tensiona los rodamientos del encoder, acorta su vida y genera pulsos erráticos. Usa un acople flexible (de fuelle o elástico) o un encoder de eje hueco con brazo de reacción, que no necesita acople porque se monta directamente sobre el eje del motor.
Corrección técnica: "poner la malla a tierra en ambos lados" no es una regla universal. Puede cerrar un lazo de corriente entre dos tierras distintas y traer más ruido. La práctica más común para cables de señal es conectarla en el lado del controlador, pero el criterio final lo da el manual del fabricante y la instalación (valida en tu planta).
Antes de tocar el acople o el cableado de una máquina, aplica bloqueo y etiquetado según la publicación de aislamiento y bloqueo de energías (LOTO).
12. Encoder, sensor de proximidad en rueda dentada y relé de velocidad cero
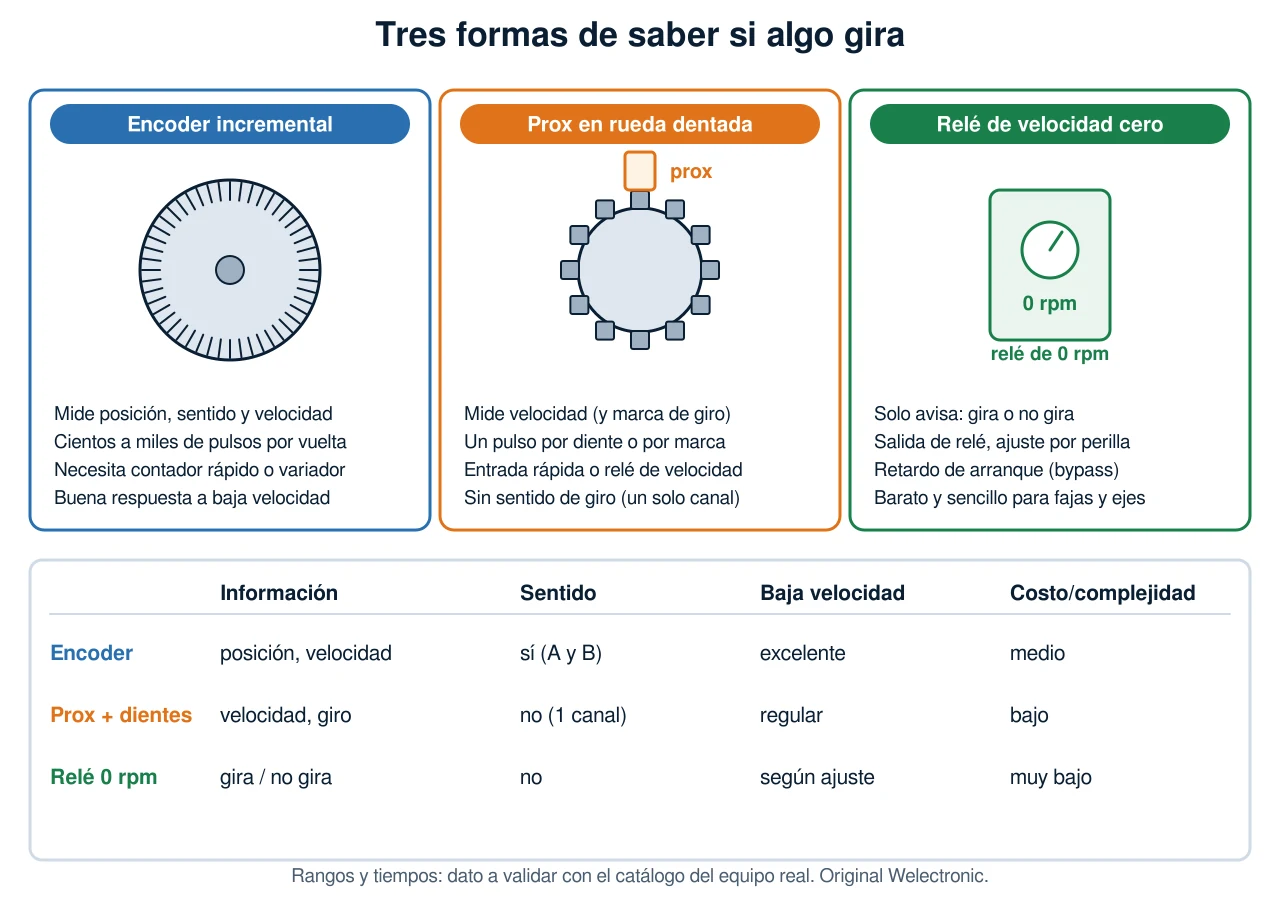
No siempre hace falta un encoder. Hay tres soluciones según lo que necesites saber:
- Encoder incremental: da posición, sentido y velocidad con mucha resolución. Es la mejor opción cuando importa la posición o el control fino de velocidad.
- Sensor de proximidad frente a una rueda dentada: un sensor inductivo da un pulso por diente o por marca. Con un solo canal no da sentido. Es robusto y barato; la frecuencia depende del número de dientes y de la velocidad (f = dientes · rpm / 60), y debe ser menor que la frecuencia de conmutación del sensor. Un sensor fotoeléctrico también puede leer marcas o un disco ranurado.
- Relé de velocidad cero (zero-speed) o monitor de velocidad: recibe los pulsos de un sensor y activa un contacto cuando el eje se detiene (o baja de una velocidad ajustada). Solo dice "gira" o "no gira". Es la solución sencilla para detectar una faja parada, un eje roto o un acople que patina.
Al arrancar, la velocidad es cero por un momento: un relé de velocidad cero conectado a una faja dará falla si no le das tiempo. Por eso se usa un retardo de arranque (bypass), que se puede resolver con un temporizador ON-delay ajustado más largo que el tiempo normal de aceleración. Las guías técnicas hablan de tiempos de detección de entre 1 y 3 s en estos relés, según el modelo (dato a validar).
| Característica | Encoder incremental | Prox en rueda dentada | Relé de velocidad cero |
|---|---|---|---|
| Información | Posición, sentido y velocidad | Velocidad, presencia de giro | Solo gira / no gira |
| Sentido de giro | Sí (A y B) | No (un canal) | No |
| Respuesta a baja velocidad | Muy buena | Regular (pocos pulsos) | Según el ajuste de tiempo |
| Complejidad | Media (contador rápido) | Baja | Muy baja |
13. Errores comunes
- Usar una entrada digital estándar para contar los pulsos del encoder: pierde cuentas a pocas rpm.
- No calcular la frecuencia antes de comprar el encoder (PPR demasiado alto para el contador).
- Confundir PPR con cuentas por vuelta y configurar mal la escala.
- Mezclar niveles: conectar una salida de 5 V a una entrada de 24 V, o una de 24 V a un receptor de 5 V sin adaptador.
- Pasar el cable junto al cable de potencia del motor y variador, o usar cable sin malla.
- Acoplar rígido un eje desalineado o dejar que el encoder reciba la carga radial del eje.
- Olvidar la referencia: con un incremental, no hacer la búsqueda de cero (Z o final de carrera) al arrancar. Un final de carrera puede ser la referencia mecánica.
- No dar retardo de arranque a un relé de velocidad cero.
- Alimentación insuficiente por cable largo o fuente sobrecargada.
14. Diagnóstico de fallas
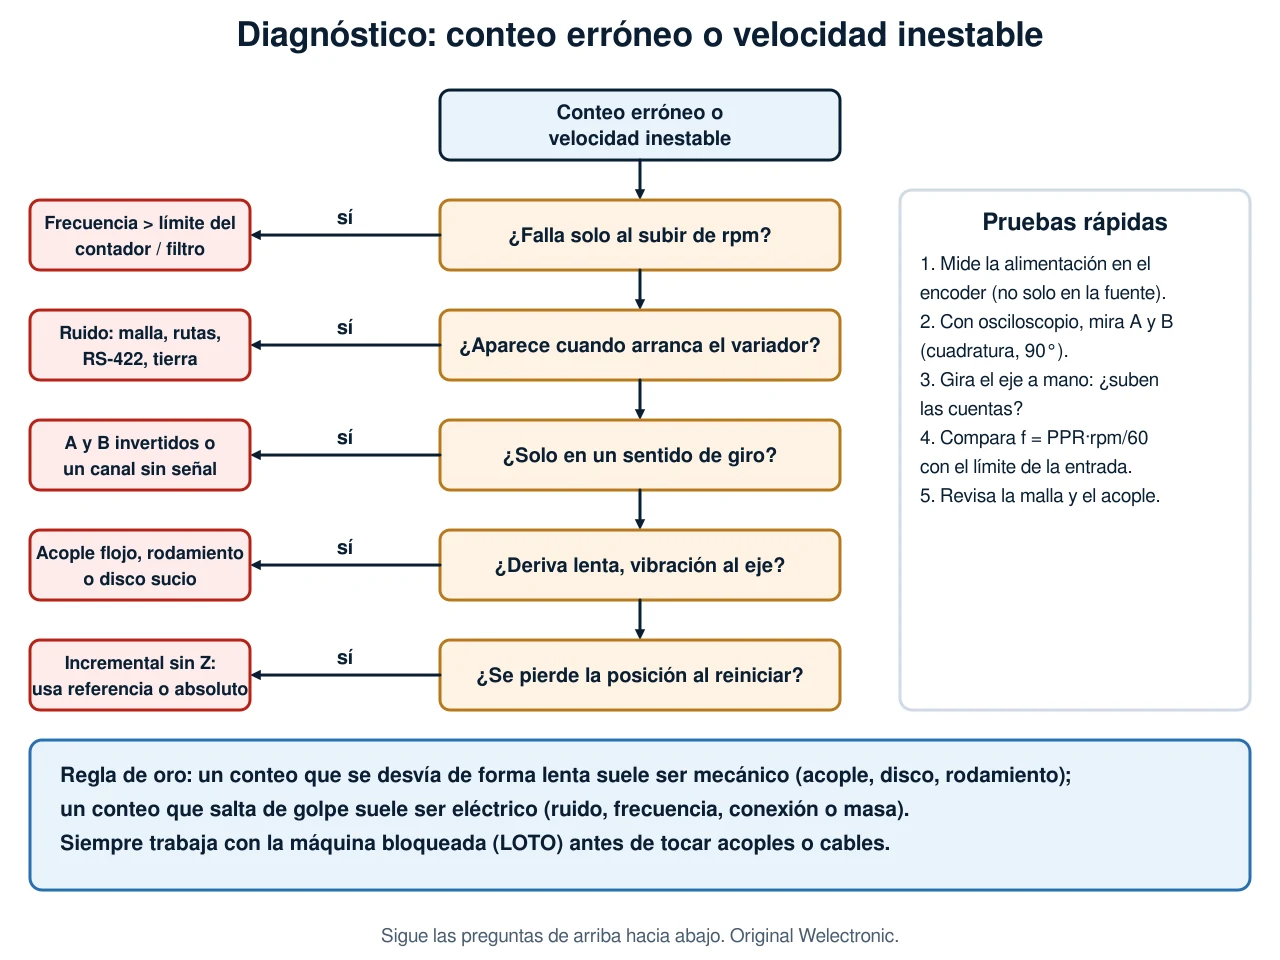
| Síntoma | Causa probable | Prueba y solución |
|---|---|---|
| El conteo se queda corto a alta velocidad | Frecuencia superior al límite de la entrada o filtro demasiado largo | Calcula f = PPR · rpm / 60 y compara con el límite; usa contador rápido o baja el PPR |
| Cuentas extra al arrancar el variador | Ruido en el cable | Revisa malla, separación de cables, tierra; pasa a RS-422 |
| Cuenta al revés | A y B invertidos o sentido mal configurado | Intercambia A y B o invierte el sentido en el parámetro |
| No hay conteo | Sin alimentación, hilo cortado o tipo de salida incompatible | Mide la tensión en el encoder, revisa continuidad y el tipo de salida |
| Deriva lenta de la posición | Acople flojo, disco sucio o rodamiento dañado | Revisa el acople y el eje; limpia o cambia el encoder |
| Se pierde la posición al reiniciar | Incremental sin referencia | Usa Z o final de carrera como referencia, o cambia a absoluto |
| Falla "velocidad cero" al arrancar | Relé sin retardo de arranque | Agrega un temporizador o ajusta el bypass |
Una buena prueba es girar el eje a mano con la máquina bloqueada y mirar si el contador sube y baja sin saltos. Si cuenta bien a mano y mal a velocidad, piensa en frecuencia o en ruido; si cuenta mal a mano, piensa en cableado, acople o disco.
15. Casos reales (ilustrativos)
Los números de estos casos están construidos para practicar el razonamiento; no son mediciones de una planta determinada.
Caso 1: el contador que "perdía vueltas"
- Planta y síntoma
- En una faja transportadora, un encoder de 1024 PPR instalado en un motor de 1750 rpm alimentaba una entrada digital estándar del PLC. La posición del carro de descarga se corría varios centímetros por turno.
- Diagnóstico
- La frecuencia de cada canal es 1024 · 1750 / 60 ≈ 29,9 kHz. La entrada solo admitía unos pocos cientos de hercios: el PLC veía una pequeña fracción de los pulsos.
- Solución
- Se cambió a una entrada de contador rápido de 100 kHz. Antes de activar el modo x4 se verificó en la hoja de datos si el límite del equipo era por canal o ya en cuentas.
- Lección
- Calcula la frecuencia antes de conectar. Si es mayor que la capacidad de la entrada, no hay ajuste de software que lo arregle.
Caso 2: pulsos falsos cerca del variador
- Planta y síntoma
- Un encoder HTL de 24 V a 40 m del PLC ponía cuentas extra solo cuando el variador del mismo motor aceleraba. Parado, no pasaba nada.
- Diagnóstico
- El cable del encoder, sin malla, iba en la misma bandeja que los cables de potencia del motor. Con el osciloscopio se veían espigas en A y B coincidentes con la conmutación del variador.
- Solución
- Se cambió a cable blindado de par trenzado, se separó de la potencia más de 0,5 m con un cruce a 90°, se puso la malla a tierra en el lado del PLC y se pidió un encoder con salida RS-422 en la siguiente parada.
- Lección
- El ruido aparece cuando hay corriente conmutando; busca la coincidencia en el tiempo.
Caso 3: el acople rígido que mató el encoder
- Planta y síntoma
- Un encoder en un ventilador de proceso fallaba cada pocos meses con pulsos erráticos y a veces sin señal.
- Diagnóstico
- Estaba acoplado con un tubo rígido a un eje con desalineación y vibración. Los rodamientos del encoder tenían juego y el disco rozaba.
- Solución
- Se reemplazó el tubo por un acople flexible de fuelle y se alineó el soporte. El encoder nuevo duró varios años.
- Lección
- El encoder no es un soporte mecánico. Aísla la carga radial.
Caso 4: la falla de "velocidad cero" al arrancar
- Planta y síntoma
- Una faja tenía un sensor inductivo frente a una rueda de 30 dientes y un relé de velocidad cero que paraba el sistema por "faja detenida" justo después de pulsar marcha.
- Diagnóstico
- La faja tardaba unos 8 s en acelerar y el relé evaluaba la velocidad desde el primer instante. Con 30 dientes, un giro de 1 rpm da solo 0,5 Hz, y el relé interpretaba "cero".
- Solución
- Se añadió un temporizador ON-delay que habilitaba la vigilancia del relé 12 s después de la orden de marcha, 50 % más que el tiempo de aceleración medido.
- Lección
- La vigilancia de velocidad cero se habilita después de que el equipo tuvo tiempo de acelerar.
16. Simulador: laboratorio del encoder
Cómo usar este simulador
Qué simula
Un encoder incremental con su disco, los canales A, B y Z, un contador y su límite de frecuencia (banco 1); el cálculo de frecuencia, rpm y resolución con un contador real (banco 2); y un encoder absoluto de 4 bits en binario y Gray, con lectores desalineados y corte de energía (banco 3).
Pasos
- Pulsa «Demostración guiada» y sigue los pasos con el botón «Siguiente paso». Un recuadro naranja te indica el control que debes mirar.
- En el banco «1 · Encoder incremental», pulsa «Adelante» y mira cómo A adelanta a B y el contador suma.
- Pulsa «Atrás»: B pasa a adelantar a A y el contador resta. Prueba x1, x2 y x4.
- Elige el escenario «Entrada digital lenta» y observa la barra roja de frecuencia y los pulsos perdidos; luego «Mismo giro con contador rápido».
- Prueba «Ruido del variador» y activa «RS-422 y cable blindado».
- Pasa a los bancos 2 y 3 y usa sus escenarios; lee siempre la frase de «Qué está pasando».
Qué observar
- El orden de subida de A y B decide el sentido y el signo del contador.
- Cuando la frecuencia de A supera el límite de la entrada, el contador se queda corto y la posición se atrasa.
- En Gray, cerca de una frontera de sector solo se equivoca un paso; en binario puede salir cualquier número.
Controles
- Adelante / Parar / Atrás
- sentido del giro; la velocidad se ajusta con el control de rpm.
- Resolución, x1/x2/x4 y entrada
- PPR del encoder, modo de conteo y límite del contador.
- Ruido, pulsos perdidos y RS-422
- fallas reales y su remedio.
- Escenarios con nombre
- casos listos para ver un fenómeno concreto.
- Pausar
- detiene el tiempo para que puedas leer.
- Opciones avanzadas
- cámara lenta, avance por vuelta y bits del encoder absoluto.
Si te pierdes, pulsa «Restablecer».
Cómo funciona el modelo: las señales A y B son cuadradas y desfasadas un cuarto de ciclo; las cuentas son iguales a PPR multiplicado por 1, 2 o 4. El contador deja pasar la fracción límite / frecuencia de los pulsos cuando la frecuencia supera su límite (modelo simple y determinista). El ruido añade pulsos falsos que suman o restan una cuenta; con RS-422 y blindaje, el modelo los reduce al 5 %. El disco absoluto usa 16 sectores y 4 bits; cada lector tiene un pequeño desfase para mostrar el efecto de la desalineación. El tiempo se puede ver en cámara lenta porque a velocidad real el ojo no distingue los pulsos.
17. Resumen, glosario y fuentes
Cheat-sheet
- Encoder = sensor de giro. Incremental: pulsos (A, B, Z); absoluto: código único por posición.
- A adelanta a B: un sentido y el contador suma; B adelanta a A: el otro, y resta.
- Cuentas por vuelta = PPR · m (m = 1, 2 o 4). Resolución = 360° / cuentas por vuelta.
- f = PPR · rpm / 60. rpm máx. = 60 · f_máx / PPR. Deja 20 a 30 % de margen.
- Entrada digital estándar: no sirve. Usa contador rápido o módulo de contaje.
- Gray: un solo bit cambia entre posiciones vecinas; reduce errores en la frontera.
- HTL: sube a +V, para entradas de 24 V. RS-422: diferencial a 5 V, mejor contra ruido y distancia.
- Malla normalmente a tierra en el lado del controlador, cable separado de potencia, acople flexible.
- Prox en rueda dentada: velocidad sin sentido. Relé de velocidad cero: solo gira / no gira, con retardo de arranque.
Glosario
- PPR: pulsos (ciclos de A) por vuelta del encoder.
- Cuadratura: dos señales desfasadas 90° (A y B) que dan sentido de giro.
- Z (índice): pulso una vez por vuelta, usado como referencia.
- HTL / push-pull: salida que sube a la tensión de alimentación y baja a 0 V.
- RS-422: transmisión diferencial por pares trenzados; sin sensibilidad al ruido de modo común.
- HSC: contador de alta velocidad del PLC.
- Código Gray: código en el que dos posiciones consecutivas difieren en un solo bit.
- SSI: interfaz serie síncrona para encoders absolutos.
- Zero-speed: detección de velocidad cero.
- Homing: maniobra de búsqueda de referencia al arrancar.
Fuentes y qué debes validar
- POSITAL: incremental encoder interface (salidas push-pull y RS-422, canales A, B, Z, /A, /B, /Z y conteo x4).
- Industrial Monitor Direct: HTL vs TTL encoder maximum cable length (cables, blindaje y rutas; las longitudes son valores de guía, no de norma).
- Industrial Monitor Direct: detección de movimiento de faja con prox, encoder y zero-speed (comparación y tiempos de respuesta típicos).
- TIA/EIA-422 (señalización diferencial), IEC 61131-2 (equipos programables: entradas digitales) y, para SSI y BiSS, la documentación de cada fabricante. Código Nacional de Electricidad (Utilización): conexión a tierra y canalizaciones.
- Franco debe validar: los límites de frecuencia de las entradas del PLC y del contador rápido (los valores de 50 Hz, 10 kHz, 100 kHz y 1 MHz del simulador son didácticos); si el límite es por canal o ya en cuentas x4; los niveles y longitudes de cable de HTL y RS-422 en las marcas de la planta; la frecuencia de reloj de SSI; el sentido horario y la secuencia de A y B del fabricante; la regla de malla a tierra de cada marca; los tiempos de detección y el retardo de arranque de los relés de velocidad cero; y cómo guarda las vueltas cada modelo de multivuelta.
✅ 5 Problemas Resueltos
Todos los problemas se resuelven a mano.
Solución:
rpm = 60 · f / PPR = 60 · 5120 / 1024 = 300 rpm.
Solución:
f = 2500 · 1750 / 60 = 72,9 kHz.
Margen = (100 − 72,9) / 100 = 27 %, aceptable (se recomienda 20 a 30 %).
rpm máx. = 60 · 100 000 / 2500 = 2400 rpm.
Solución:
Cuentas por vuelta = 1000 · 4 = 4000.
Cuentas por milímetro = 4000 / 5 = 800. Resolución = 1 / 800 = 0,00125 mm = 1,25 µm.
Recorrido = 18 400 / 800 = 23 mm.
Solución:
360° / 0,1° = 3600 pasos ⇒ 212 = 4096 ≥ 3600, entonces 12 bits por vuelta (resolución real 360 / 4096 = 0,088°).
4000 vueltas ⇒ 212 = 4096 ≥ 4000, entonces 12 bits de vueltas.
Posiciones totales = 2(12 + 12) = 16 777 216.
Solución:
11 = 1011 en binario. Gray = 1011 XOR 0101 = 1110.
Gray 1101 a binario: el bit alto es 1; el siguiente es 1 XOR 1 = 0; el siguiente 0 XOR 0 = 0; el último 0 XOR 1 = 1. Binario = 1001 = 9.
7 y 8: binario 0111 → 1000, cambian 4 bits. Gray 0100 → 1100, cambia 1 bit.
🏋️ 5 Ejercicios Propuestos
Para el relé: no ver pulsos en 2 s equivale a menos de 0,5 Hz, es decir, rpm = 0,5 · 60 / 30 = 1 rpm. Por debajo de 1 rpm el relé declara parada.
1,5 m = 1500 mm ⇒ 1500 / 0,1 = 15 000 cuentas.
rpm máx. = 60 · 10 000 / 1024 = 586 rpm. Solución: contador rápido o un encoder con menos PPR (pero perdiendo resolución).