¡Bienvenidos nuevamente al blog de Welectronic! Un motor eléctrico gira rápido y con poco torque; la mayoría de las máquinas (cintas transportadoras, mezcladores, agitadores, polipastos) necesitan lo contrario: poca velocidad y mucho torque. Esa conversión la hace el reductor de velocidad. En esta publicación aprenderás los cuatro tipos más usados, cómo calcular la relación y el torque de salida, cómo se aplica el factor de servicio y cómo elegir el reductor correcto. Al final tienes un selector interactivo para probar tus propios datos. Si quieres repasar antes los tipos de engranajes, lee Engranajes: tipos y aplicaciones y Sistemas de transmisión mecánica.
1. ¿Qué hace un reductor y por qué se necesita?
Un reductor es una caja cerrada con engranajes (y rodamientos, ejes y aceite) que disminuye la velocidad de giro entre su eje de entrada y su eje de salida y, a cambio, aumenta el torque. La potencia no se crea: sale casi igual que entra, menos las pérdidas por fricción que se convierten en calor. Por eso, si la velocidad baja i veces, el torque sube aproximadamente i veces multiplicado por la eficiencia.
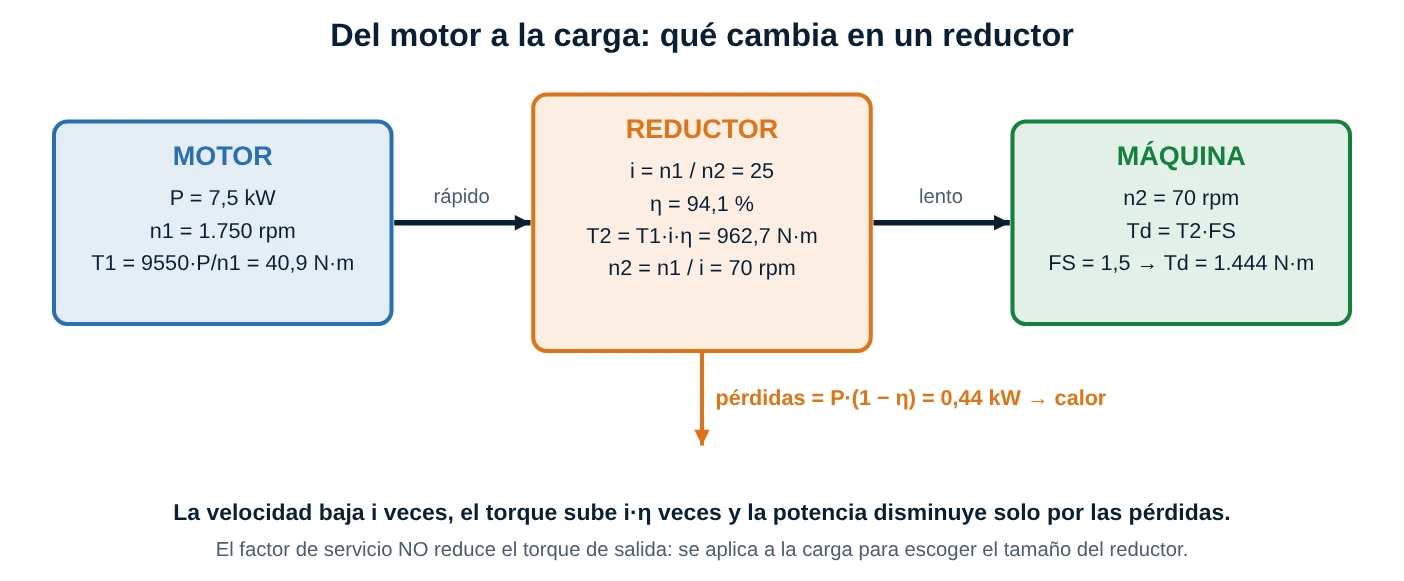
Además de reducir, el reductor adapta la dirección del giro (ejes a 90° en sinfín y cónico), soporta cargas radiales y axiales en sus rodamientos y amortigua parte de los choques del motor.
2. Tipos de reductores y características
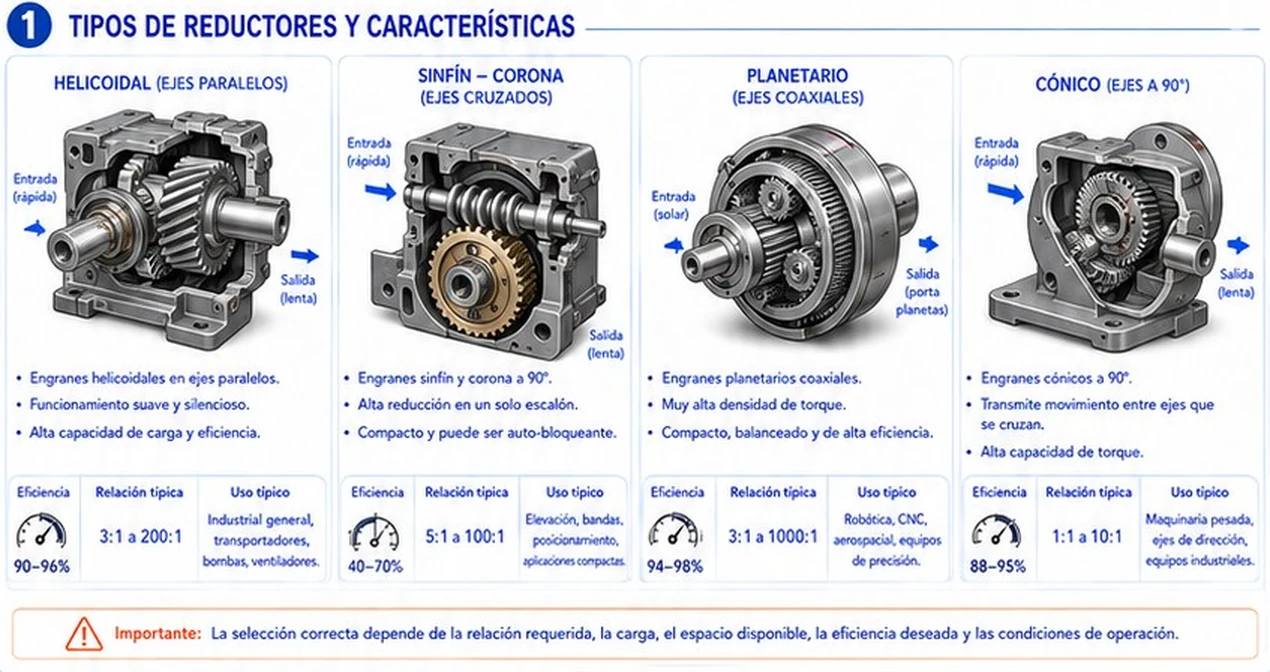
- Helicoidal (ejes paralelos): engranajes de dientes inclinados. Funcionamiento suave y silencioso, alta capacidad de carga y eficiencia de 90 a 96 %. Relación típica de 3:1 a 200:1 (con varias etapas). Es el reductor industrial de uso general: transportadores, bombas, ventiladores. Cada etapa suele dar hasta unos 8:1; más relación exige 2 o 3 etapas.
- Sinfín–corona (ejes cruzados a 90°): un tornillo sin fin mueve una rueda dentada (corona, normalmente de bronce). Logra mucha reducción en un solo escalón (5:1 a 100:1) y es compacto, pero la eficiencia baja a 40–70 % por el deslizamiento entre dientes, y eso se traduce en calor. Usos: elevación, cintas, posicionamiento, aplicaciones compactas.
- Planetario (ejes coaxiales): un engranaje central (sol) mueve varios planetas que ruedan dentro de una corona de dentado interior; el movimiento sale por el portaplanetas. Tiene la mayor densidad de torque, es compacto, equilibrado y de alta eficiencia (94 a 98 %). Una etapa típica da de 3:1 a 10:1; con etapas en serie se llega a 1000:1. Se usa en robótica, CNC, aeroespacial y equipos de precisión.
- Cónico (ejes a 90°): engranajes en forma de cono que cambian la dirección del giro entre ejes que se cortan. Alta capacidad de torque y eficiencia de 88 a 95 %; relación típica de 1:1 a 10:1. Se emplea en maquinaria pesada, ejes de dirección y equipos industriales. Para más relación se combina con etapas helicoidales (cónico-helicoidal).
Aclaración sobre la ficha: las eficiencias y relaciones de la ficha son rangos típicos de catálogo para el reductor completo. La eficiencia de un solo par de engranajes helicoidales bien lubricado puede superar 98 %, pero baja con cada etapa adicional; por eso un reductor de tres etapas rinde menos que uno de una. En la ficha 58 (cajas de engranajes) se citan 94 a 97 % para el helicoidal de baja potencia: no es una contradicción, es otro punto del rango (menos etapas y buena lubricación).
3. Relaciones, torque y eficiencia
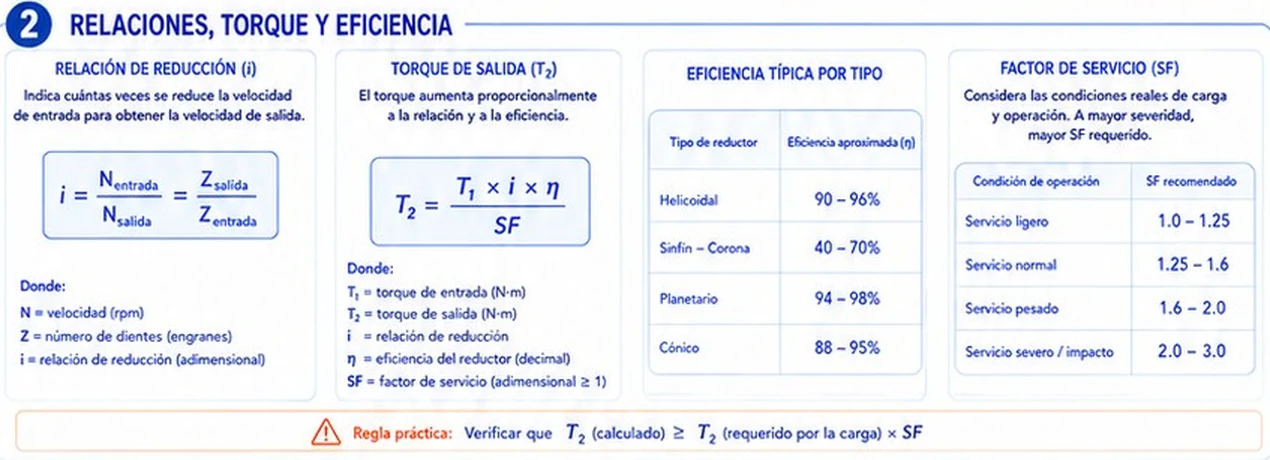
La relación de reducción (i) indica cuántas veces se reduce la velocidad de entrada para obtener la de salida. Si conoces los dientes, es la relación inversa de números de dientes (salida entre entrada); si conoces las velocidades, es el cociente de rpm:
N salida = N entrada / i
T1 = 9550 · P / N entrada [P en kW, N en rpm, T en N·m]
T2 = T1 · i · η = 9550 · P · η · i / N entrada
P salida = P entrada · η | Pérdidas = P · (1 − η)
Si hay varias etapas, las relaciones se multiplican y las eficiencias también: i total = i1 × i2 × … y η total = η1 × η2 × …
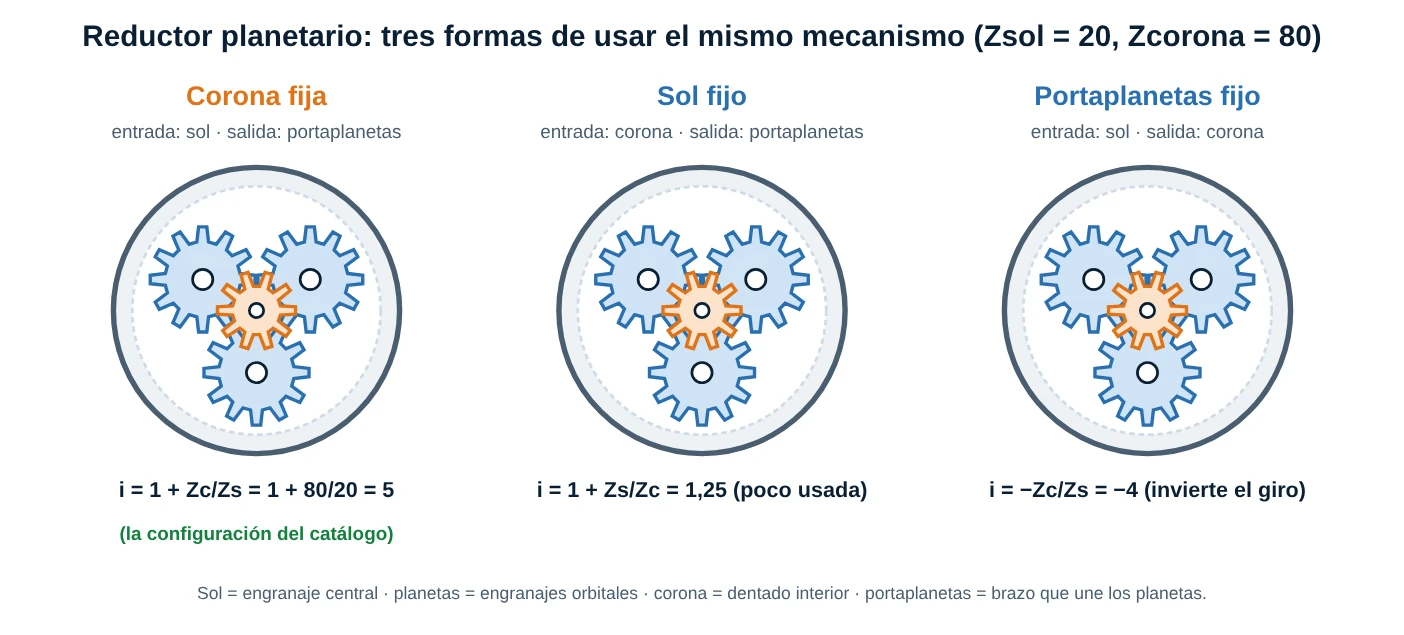
Para un planetario con la corona fija, el sol como entrada y el portaplanetas como salida: i = 1 + Zcorona / Zsol. Con otras combinaciones de elemento fijo cambia la relación (incluso invierte el giro):
Corrección a la ficha (torque de salida): la ficha escribe T2 = T1 × i × η / SF. Esa fórmula no es correcta, porque el factor de servicio no reduce el torque que entrega el reductor. El torque de salida es T2 = T1 × i × η. El factor de servicio (SF) se aplica a la carga: se multiplica el torque que pide la máquina por SF para obtener el torque de diseño, y se elige un reductor cuyo torque nominal de catálogo sea mayor o igual. Es justo lo que dice la «regla práctica» de la propia ficha: T2 calculado ≥ T2 requerido por la carga × SF. Aquí usamos esa forma.
4. Factor de servicio (SF)
El factor de servicio toma en cuenta que una carga real nunca es perfectamente uniforme: hay arranques, golpes, sobrecargas y jornadas largas. A mayor severidad y más horas por día, mayor SF. La ficha da rangos por tipo de servicio (ligero 1,0–1,25; normal 1,25–1,6; pesado 1,6–2,0; severo o con impacto 2,0–3,0). En la práctica los fabricantes lo tabulan por tipo de carga (uniforme, choque moderado, choque pesado) y por horas de trabajo por día. Una tabla orientativa, del estilo de las normas tipo AGMA, que usa el selector de abajo:
| Tipo de carga (ejemplos) | < 3 h/día | 3 a 10 h/día | > 10 h/día |
|---|---|---|---|
| Uniforme (cinta ligera, bomba centrífuga, ventilador) | 1,00 | 1,25 | 1,50 |
| Choque moderado (mezclador, grúa ligera) | 1,25 | 1,50 | 1,75 |
| Choque pesado (chancadora, molino, prensa) | 1,50 | 1,75 | 2,00 |
| Severo / impacto (martillo, laminador reversible) | 2,00 | 2,50 | 3,00 |
Valores orientativos: el SF definitivo lo da el catálogo del fabricante. Los motores de combustión, los arranques muy frecuentes o las inversiones de giro suman al factor.
5. Selector de reductor: pruébalo con tus datos
Ingresa la potencia y las rpm del motor, las rpm que necesita la máquina, el tipo de carga y las horas por día. El selector calcula i, el torque de salida T2 para cada tipo de reductor, el torque de diseño Td = T2 · SF (el valor mínimo que debe tener el reductor en catálogo), recomienda un tipo con su justificación y dibuja un esquema animado con las rpm de entrada y de salida. Puedes forzar el tipo de ejes (paralelos, a 90° o coaxiales), la prioridad (eficiencia, compacidad o torque) o escribir tu propia eficiencia. Con el botón de pausa detienes la animación.
Prueba, por ejemplo, subir la relación a 60:1: verás cómo el sinfín gana por compacidad pero pierde mucha eficiencia (más calor), y cómo el planetario necesita varias etapas.
6. Montaje y orientaciones
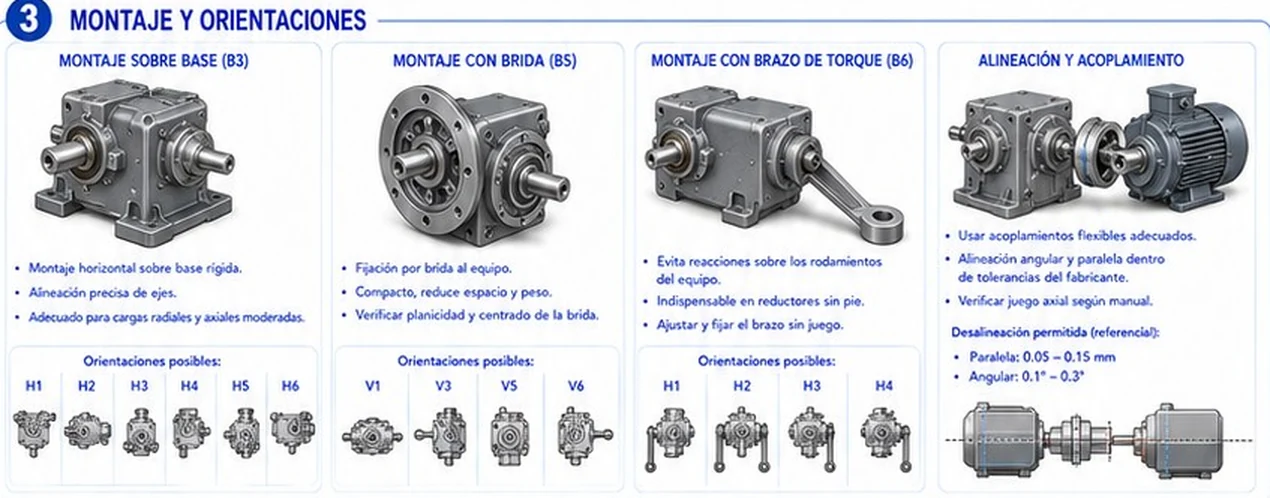
- Sobre base (patas): montaje horizontal sobre base rígida, con alineación precisa de ejes; adecuado para cargas radiales y axiales moderadas.
- Con brida: se fija por brida al equipo (o al motor); es compacto y reduce espacio y peso. Verifica planitud y centrado de la brida.
- Con brazo de torque (eje hueco): el reductor se monta directamente sobre el eje de la máquina y el brazo absorbe la reacción de torque, evitando cargas sobre los rodamientos del equipo. Es indispensable en reductores sin pies. Ajusta y fija el brazo sin juego.
- Alineación con el motor: usa acoplamientos flexibles adecuados, alinea angular y paralelamente dentro de las tolerancias del fabricante y verifica el juego axial según el manual. La ficha da como referencia 0,05–0,15 mm de desalineación paralela y 0,1°–0,3° angular.
Correcciones y aclaraciones sobre la ficha: (1) Los códigos de montaje de los títulos aparecen como «B3», «BS» y «B6»: «BS» es en realidad B5 (brida). (2) El montaje con brazo de torque no corresponde a B6: según IEC 60034-7, B6 es un montaje con patas en la pared; el brazo de torque no tiene código B/V propio. (3) Las orientaciones «H1–H6» y «V1–V6» son nomenclaturas de cada fabricante y no son universales; las normas IEC usan B3, B6, B7, B8, V5, V6 (con patas), B5, V1, V3 (brida) y B14, V18, V19 (brida pequeña). Lo importante: indica siempre la posición de montaje al pedir el reductor, porque de ella depende la cantidad y el nivel de aceite, la ubicación del respiradero y la lubricación de los rodamientos. (4) Las tolerancias de desalineación de la ficha son referenciales: con acoplamientos rígidos o velocidades altas se exige mucho menos; usa las del fabricante del acople.
7. Selección rápida
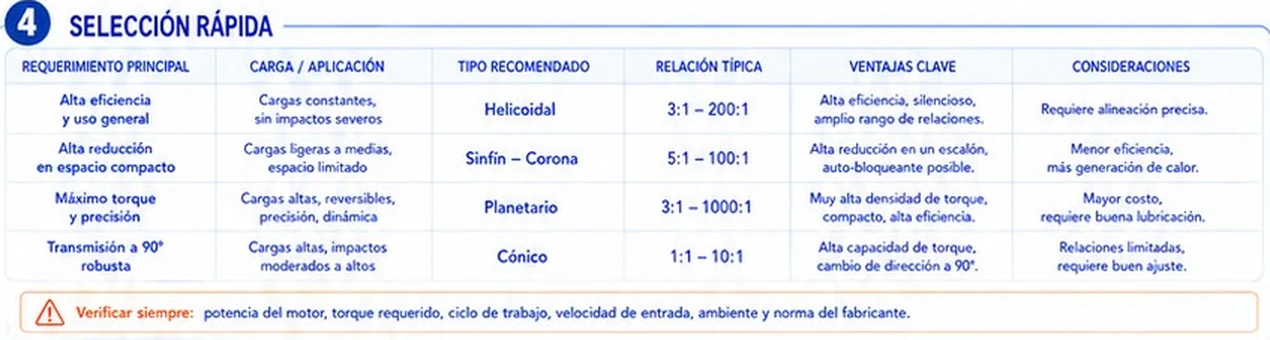
Un procedimiento ordenado para escoger un reductor:
- Datos de entrada: potencia del motor, rpm del motor y rpm de salida requeridas.
- Relación: i = rpm motor / rpm salida. Acércate a una relación comercial.
- Tipo de reductor: según disposición de ejes, eficiencia, espacio y ciclo de trabajo (tabla de arriba).
- Torque requerido y SF: calcula el torque de la carga y multiplícalo por el factor de servicio para obtener el torque de diseño.
- Verificaciones: capacidad térmica (potencia perdida disipada, sobre todo en sinfín), cargas radiales y axiales en los ejes, ambiente, posición de montaje y norma del fabricante.
Dato práctico: el sinfín «auto-bloqueante» que indica la ficha solo bloquea de forma fiable con relaciones altas y sin vibración; no lo uses como único freno de seguridad en elevación. Verifica además que la capacidad térmica del reductor sea suficiente: puede ser menor que la capacidad mecánica en servicio continuo.
8. Fallas comunes y sus causas
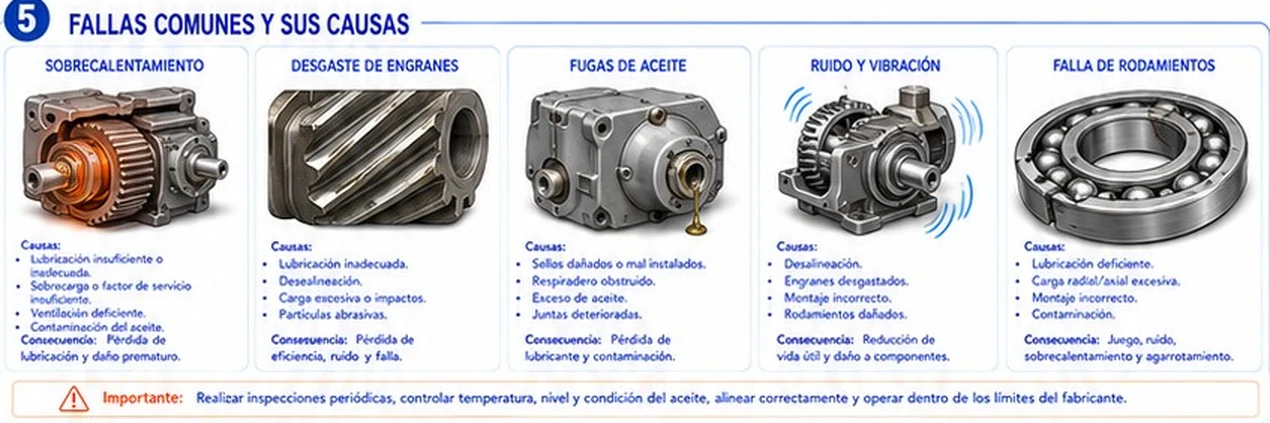
- Sobrecalentamiento: lubricación insuficiente o inadecuada, sobrecarga o factor de servicio insuficiente, ventilación deficiente, aceite contaminado. Consecuencia: pérdida de lubricación y daño prematuro.
- Desgaste de engranajes: lubricación inadecuada, desalineación, carga excesiva o impactos, partículas abrasivas. Consecuencia: pérdida de eficiencia, ruido y falla.
- Fugas de aceite: sellos dañados o mal instalados, respiradero obstruido, exceso de aceite, juntas deterioradas. Consecuencia: pérdida de lubricante y contaminación.
- Ruido y vibración: desalineación, engranajes desgastados, montaje incorrecto, rodamientos dañados. Consecuencia: menor vida útil y daño a componentes.
- Falla de rodamientos: lubricación deficiente, carga radial o axial excesiva, montaje incorrecto, contaminación. Consecuencia: juego, ruido, sobrecalentamiento y agarrotamiento.
La inspección, la lubricación y el diagnóstico de estas fallas se desarrollan paso a paso en la publicación Cajas de engranajes: inspección, lubricación y fallas, que incluye un simulador de diagnóstico. Para el análisis de fallas en los rodamientos revisa Fallas comunes en rodamientos.
Recomendación técnica: selecciona el reductor según la aplicación (relación, torque, eficiencia y factor de servicio), usa el lubricante recomendado y manténlo en buen estado, alinea correctamente, monta sobre bases rígidas y monitorea temperatura, ruido y vibración, siempre dentro de los límites del fabricante.
✅ 5 Problemas Resueltos
Solución:
i = N entrada / N salida = 1.750 / 35 = 50 (50:1).
Una etapa helicoidal da hasta unos 8:1, por lo que se necesitan 2 etapas (i por etapa ≈ √50 ≈ 7,07).
Solución:
T1 = 9550 · P / N = 9550 × 7,5 / 1.450 = 49,40 N·m
T2 = T1 · i · η = 49,40 × 20 × 0,94 = 928,7 N·m
N salida = 1.450 / 20 = 72,5 rpm
Solución:
De la tabla: choque moderado y 3 a 10 h/día → SF = 1,50.
Td = T carga × SF = 1.200 × 1,50 = 1.800 N·m
El de 1.500 N·m no cumple (1.500 < 1.800); se elige el de 2.000 N·m (2.000 ≥ 1.800).
Solución:
N salida = 1.420 / 40 = 35,5 rpm
T2 = 9550 × 2,2 × 0,62 × 40 / 1.420 = 366,9 N·m
Pérdidas = P · (1 − η) = 2,2 × 0,38 = 0,836 kW (836 W de calor en la caja).
Solución:
Etapa 1: i1 = 1 + 80/20 = 5. Etapa 2: i2 = 1 + 72/18 = 5.
i total = 5 × 5 = 25; N salida = 1.500 / 25 = 60 rpm
η total = 0,98² = 0,9604
T2 = 9550 × 3 × 0,9604 × 25 / 1.500 = 458,6 N·m
🏋️ 5 Ejercicios Propuestos
El de 1.000 N·m no sirve; sirve el de 1.500 N·m.
T2 = 9550 × 1,5 × 0,55 × 60 / 1.750 = 270,1 N·m
Portaplanetas fijo: i = −Zcorona/Zsol = −4 (el signo menos indica que el sentido de giro se invierte).