¡Bienvenidos nuevamente al blog de Welectronic! Cerramos el bloque de CNC y pasamos a una herramienta del mantenimiento predictivo que casi todo técnico ha visto en una foto pero pocos usan bien: la cámara termográfica. Su promesa es seductora, porque permite ver el calor de un rodamiento, de un acoplamiento o de una polea sin tocarlos y con la máquina en marcha. Su trampa también lo es: la imagen es tan vistosa que parece decir la verdad por sí sola, y no es así. Una cámara mal ajustada puede mostrar un eje a 29 °C cuando está a 60 °C, y una buena imagen sin registro no sirve para nada seis meses después. De eso trata la hoja 36 de la serie (la ficha impresa lleva el número 86 en el pie): qué mide realmente la cámara, cómo influyen la emisividad y los reflejos, dónde mirar, cómo interpretar los colores y cómo registrar lo que se encuentra.
Qué vas a aprender
- Qué energía llega realmente a la cámara y por qué no es «la temperatura del componente» sino una mezcla de calor propio, reflejos y atmósfera.
- Qué es la emisividad, qué valores tienen los materiales habituales y cómo se corrige una superficie brillante.
- Cuántos píxeles necesita el objetivo para que la medida sea fiable y cómo se calcula la distancia máxima.
- Qué puntos se inspeccionan en cajas reductoras, acoplamientos, motores, poleas y bandas, y qué pueden ocultar.
- Cómo se interpreta una imagen: comparación con equipos iguales, tendencia en el tiempo y por qué la escala de colores engaña.
- Cómo se hace un registro que permita comparar inspecciones y tomar decisiones.
- Un laboratorio interactivo con tres mesas: emisividad y reflejo, tendencia térmica y distancia frente a píxel.
Mapa visual del tema
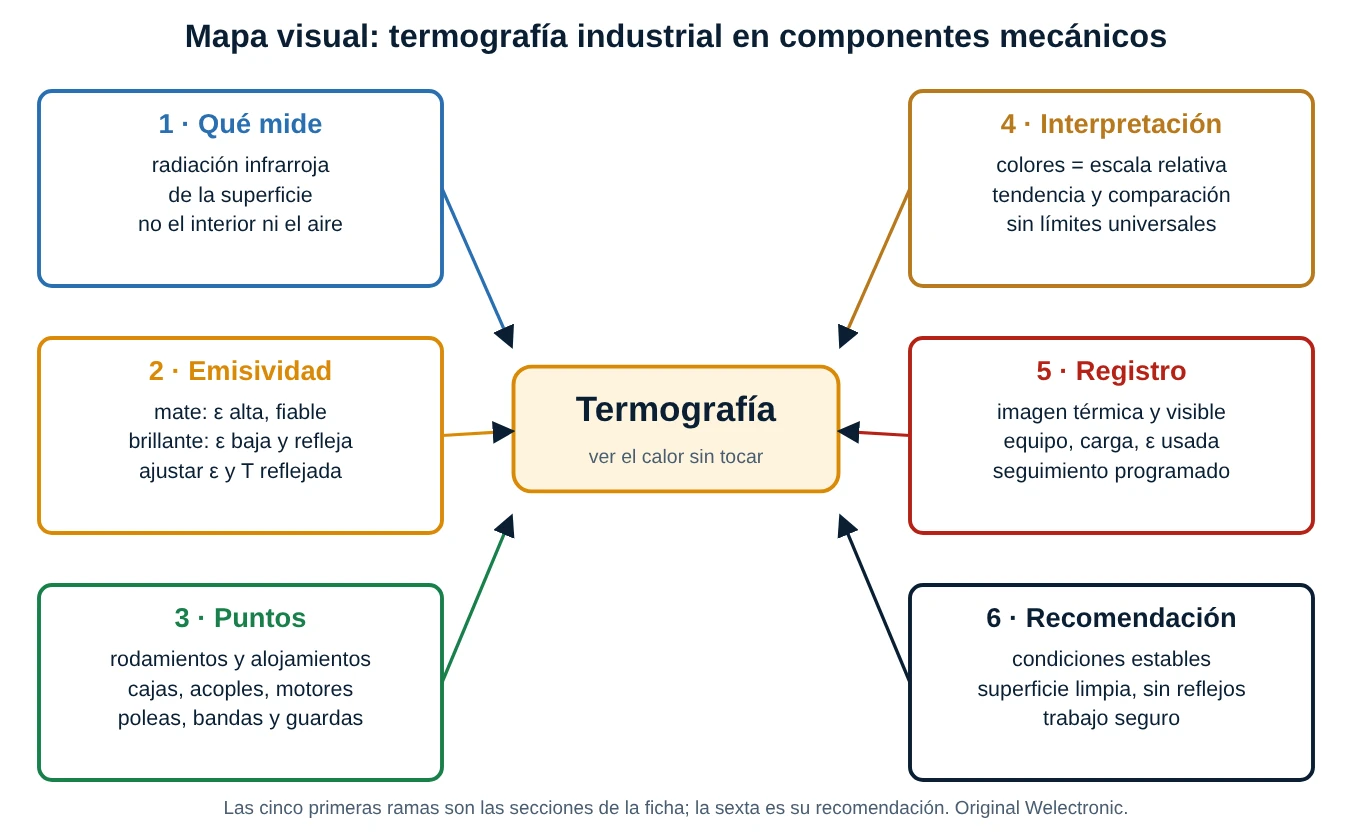
Las cinco primeras ramas son las cinco secciones de la ficha y la sexta es su recomendación final. La idea central cabe en una frase: la cámara no mide temperatura, mide radiación infrarroja, y la convierte en temperatura usando los datos que el técnico le da. Si esos datos son correctos, la imagen es una herramienta excelente. Si no, es una ilustración bonita con números equivocados.
La base de todo: cuatro ideas
- Se mide la superficie. La cámara ve la capa exterior del componente, nunca el interior, y tampoco el aire que lo rodea.
- La lectura depende de la emisividad. Dos superficies a la misma temperatura pueden verse muy distintas si una es mate y la otra brillante.
- Un valor aislado dice poco. Lo que informa es la comparación con equipos iguales y la evolución en el tiempo del mismo punto.
- Sin registro no hay historia. La termografía vale lo que vale su archivo: fecha, carga, ajustes e imagen.
1. Qué mide la cámara
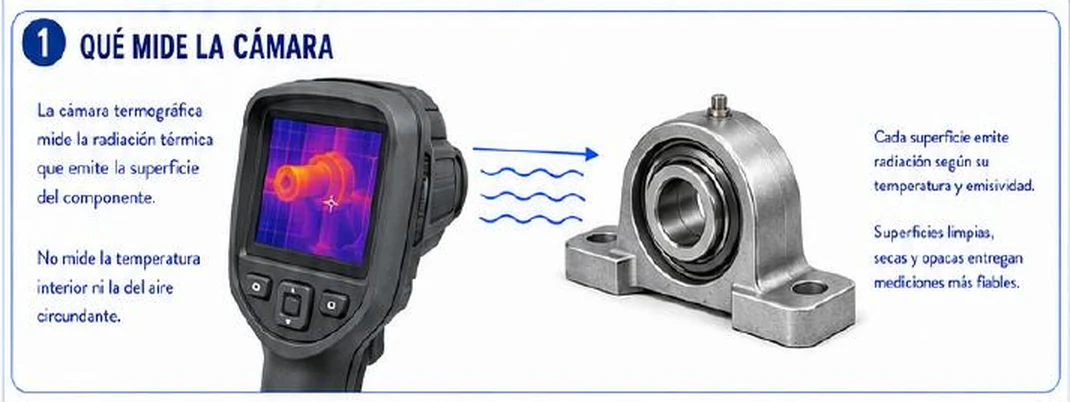
Todo objeto con una temperatura superior al cero absoluto emite radiación electromagnética. A temperaturas de planta (de 20 a 150 °C) esa radiación está sobre todo en el infrarrojo, una zona del espectro que el ojo no ve. Las cámaras de uso industrial suelen trabajar en la banda del infrarrojo de onda larga, aproximadamente de 7,5 a 14 µm, con un detector llamado microbolómetro: una matriz de pequeños elementos que se calientan al recibir radiación y cambian su resistencia eléctrica. Cada elemento es un píxel de la imagen.
1.1 Lo que de verdad llega al detector
La potencia que un cuerpo ideal emite crece con la cuarta potencia de su temperatura absoluta (ley de Stefan-Boltzmann). Para un cuerpo real se multiplica por la emisividad ε. Pero la cámara no recibe solo eso. Recibe tres aportes que se suman:
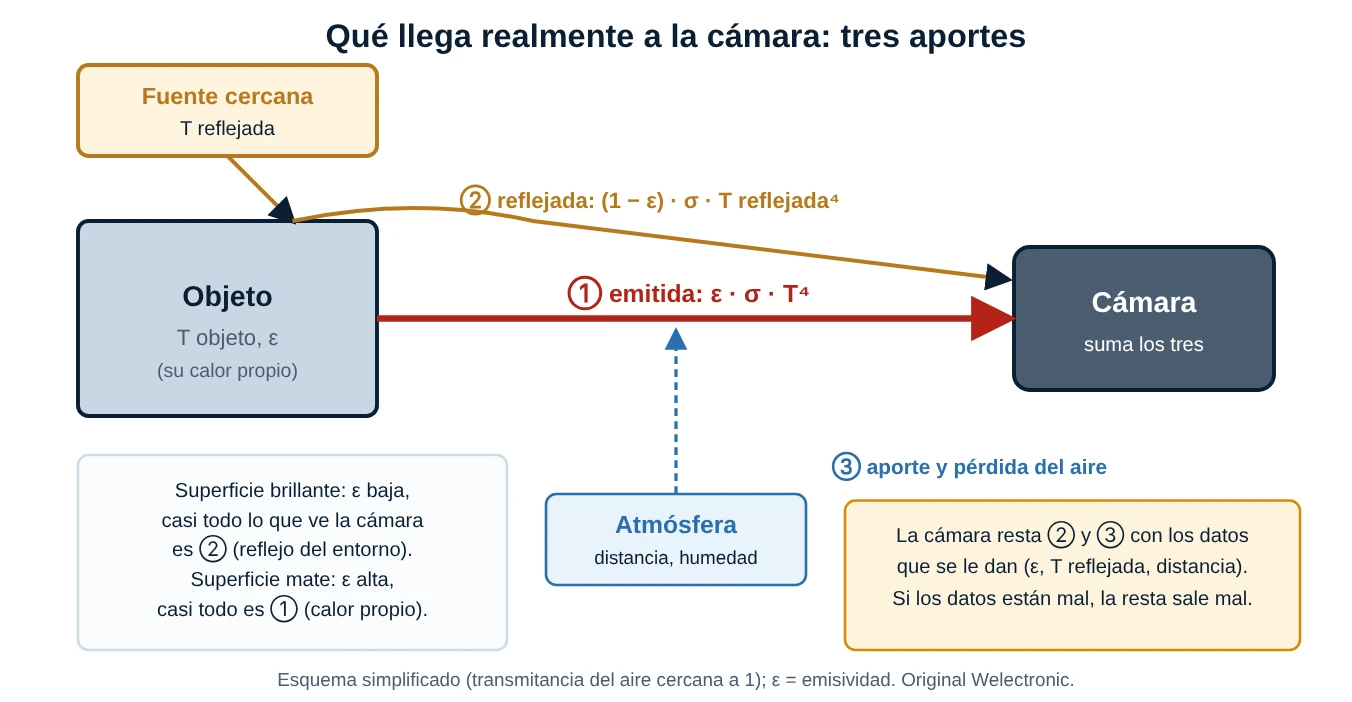
- Emitida: el calor propio de la superficie, proporcional a ε · T⁴.
- Reflejada: radiación de otros objetos (el sol, un horno, una lámpara, el propio operario) que rebota en la superficie; es proporcional a (1 − ε).
- Atmosférica: el aire absorbe un poco de radiación y emite otro poco; a pocos metros y con aire normal el efecto es pequeño, pero crece con la distancia y la humedad.
La cámara resta los aportes 2 y 3 usando los datos que se le configuran (emisividad, temperatura reflejada, distancia y humedad) y entrega la temperatura del aporte 1. Es un cálculo honesto, pero solo tan bueno como los datos de entrada.
1.2 Lo que la cámara no puede hacer
- No ve a través de las superficies. El vidrio común, el acrílico y el agua son opacos para el infrarrojo de onda larga: una cámara apuntada a través de una ventana ordinaria mide la ventana, no lo que hay detrás. Para ver dentro de armarios existen ventanas especiales de material transparente al infrarrojo.
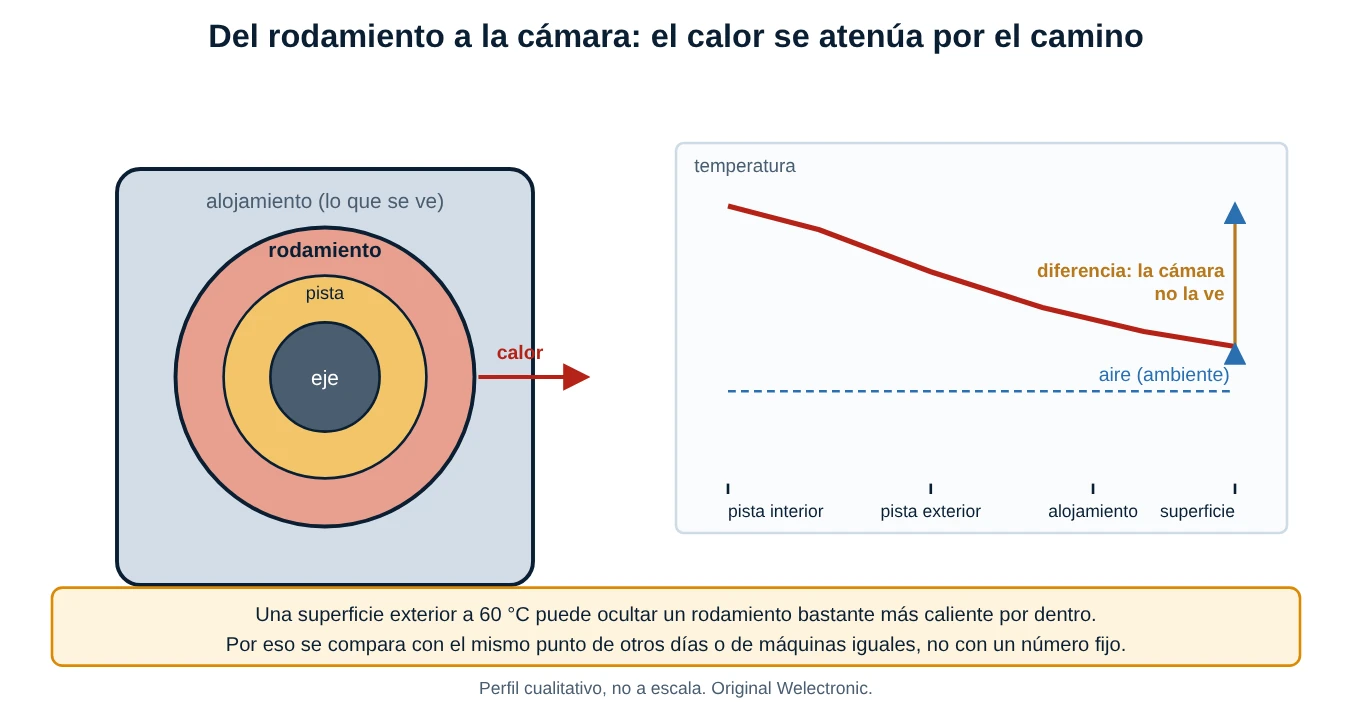
- No mide el interior. Un rodamiento puede estar bastante más caliente que su alojamiento exterior (se verá en la sección 4).
- No mide el aire de un modo útil: el aire es casi transparente, de modo que no se ve su temperatura.
- No es un termómetro de contacto. Su precisión típica, que anuncian los fabricantes, ronda ±2 °C o ±2 % de la lectura en condiciones ideales, y eso sin contar errores de ε.
1.3 Las especificaciones que importan
| Dato de la cámara | Qué significa | Por qué importa en planta |
|---|---|---|
| Resolución IR (por ejemplo 320 × 240) | Número de píxeles del detector | Más píxeles permiten medir objetivos pequeños desde más lejos |
| Campo de visión (por ejemplo 24° × 18°) | Ángulo que abarca la imagen | Con lente gran angular se ve más, pero cada píxel abarca más superficie |
| IFOV (mrad) | Ángulo que ve un solo píxel | Define el tamaño mínimo medible a cada distancia |
| Sensibilidad térmica (NETD) | Menor diferencia de temperatura que distingue, típicamente de 30 a 100 mK | Permite ver diferencias sutiles entre un rodamiento sano y uno que empieza a fallar |
| Rango de medición | Temperaturas que puede calcular | Debe cubrir el equipo, con margen |
| Formato de archivo radiométrico | Guarda la temperatura de cada píxel | Permite corregir la emisividad después, en la oficina |
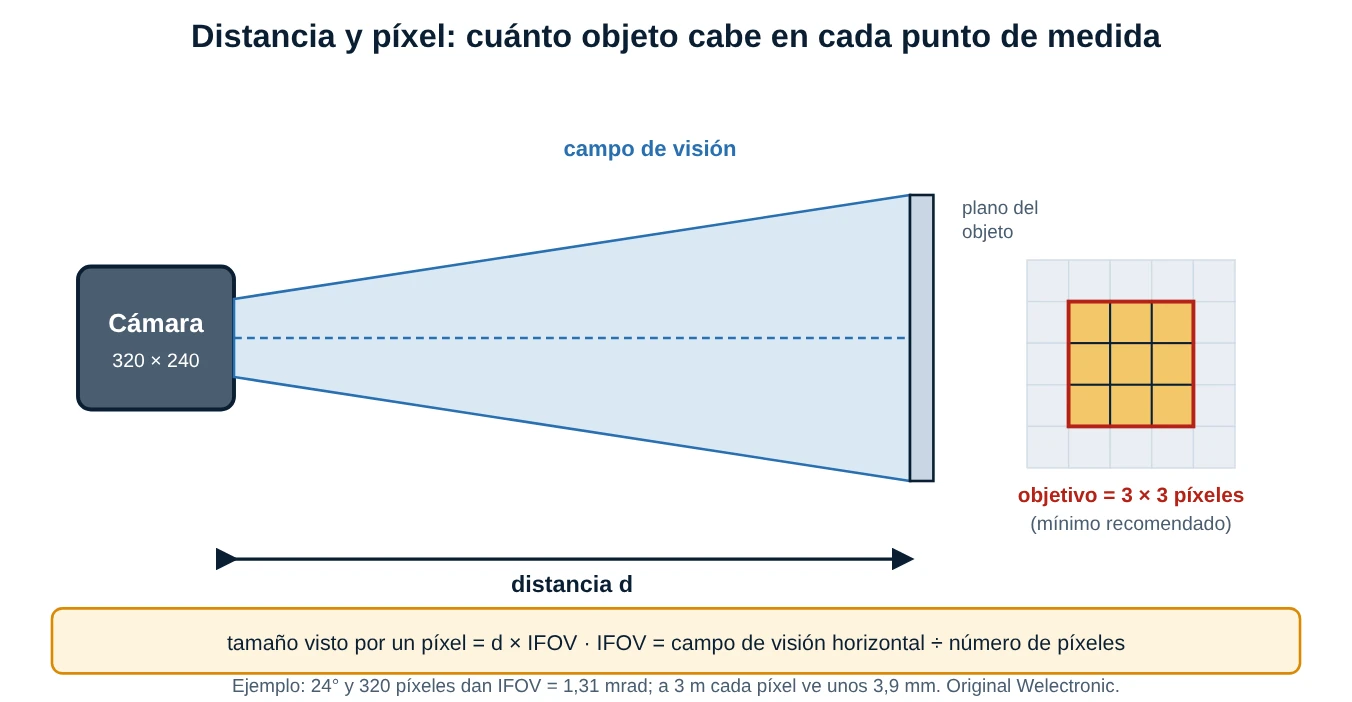
El IFOV se obtiene dividiendo el campo de visión horizontal (en radianes) entre el número de píxeles horizontales. Una cámara de 320 píxeles con 24° tiene un IFOV de 24 · (π / 180) / 320 = 1,31 mrad. A una distancia d, cada píxel «ve» un cuadrado de lado d · IFOV: a 3 m son 3,9 mm. Un píxel que cubre solo en parte al objetivo mezcla su temperatura con la del fondo y subestima la lectura; por eso se recomienda que el objetivo ocupe al menos 3 × 3 píxeles (algunos fabricantes recomiendan hasta 10 para mediciones críticas, pues su «IFOV de medida» es mayor que el IFOV geométrico).
Corrección técnica 1 (matices de la sección 1): la ficha dice «mide la radiación térmica» y «cada superficie emite radiación según su temperatura y emisividad»; es correcto, pero incompleto en tres puntos. Primero, olvida que la cámara también recibe la radiación reflejada del entorno, que es justo lo que dificulta medir metales brillantes (la ficha lo trata en la sección 2, pero aquí debería conectarse). Segundo, no menciona la distancia y el tamaño del objetivo: una cámara pequeña a 5 m de un tornillo no mide el tornillo, mide una mezcla del tornillo y el fondo. Tercero, la imagen de la pantalla de la cámara muestra la cruz de medida pero ninguna escala de temperatura ni valor numérico, de modo que sus colores no permiten extraer datos. Además, la frase «superficies limpias, secas y opacas» omite que también deben estar a la vista: una guarda o una tapa de rejilla entre la cámara y el eje impide medir el eje.
2. Emisividad y reflejos
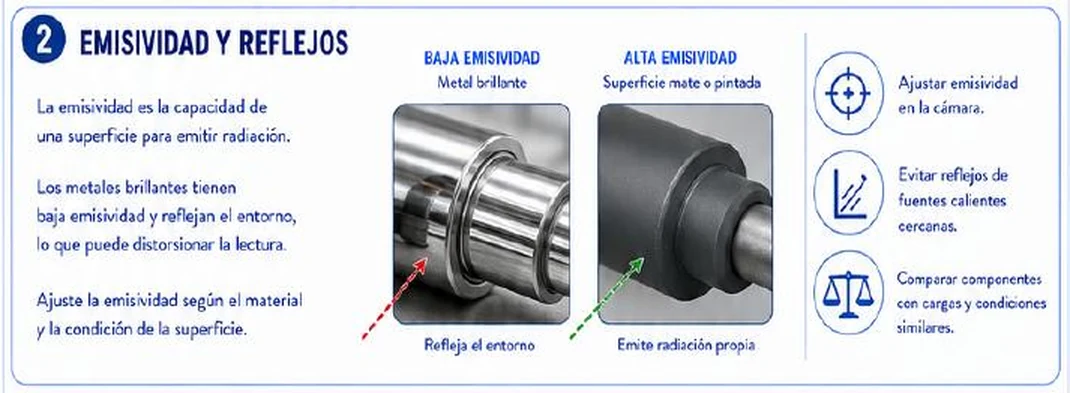
La emisividad ε es un número entre 0 y 1 que indica qué fracción de la radiación de un cuerpo negro ideal emite la superficie a esa misma temperatura. Un cuerpo negro perfecto tiene ε = 1; un espejo perfecto, ε = 0. Para un objeto opaco, lo que no emite lo refleja: ε + reflectividad = 1. Por eso una superficie de ε baja es la peor situación para la termografía: emite poco de lo suyo y refleja mucho de lo ajeno.
2.1 Qué ocurre si la ε está mal ajustada
Con la cámara a ε = 0,95 y un eje cromado a 60 °C (ε real 0,10) con un entorno de 25 °C, la cámara muestra aproximadamente 29 °C. El eje parece estar a la temperatura de la sala, pero está 35 K más caliente. Con la superficie pintada de mate, la misma cámara marca los 60 °C correctos. La diferencia no es de la cámara sino de la superficie. Este es el error más frecuente y el más peligroso de la termografía, porque produce falsos negativos: el equipo está mal y la imagen dice que está bien.
El error contrario también ocurre: una superficie brillante frente a una fuente caliente (un horno, una resistencia, el sol) refleja esa fuente, y la cámara la atribuye al objeto. Es un falso positivo: un punto «caliente» que es solo un reflejo.
2.2 Cómo se corrige
- Ajustar la emisividad con una tabla del material y su acabado (punto de partida) y, mejor, con una medición propia: se calienta el componente, se mide con un termómetro de contacto y se cambia la ε de la cámara hasta que ambas lecturas coincidan.
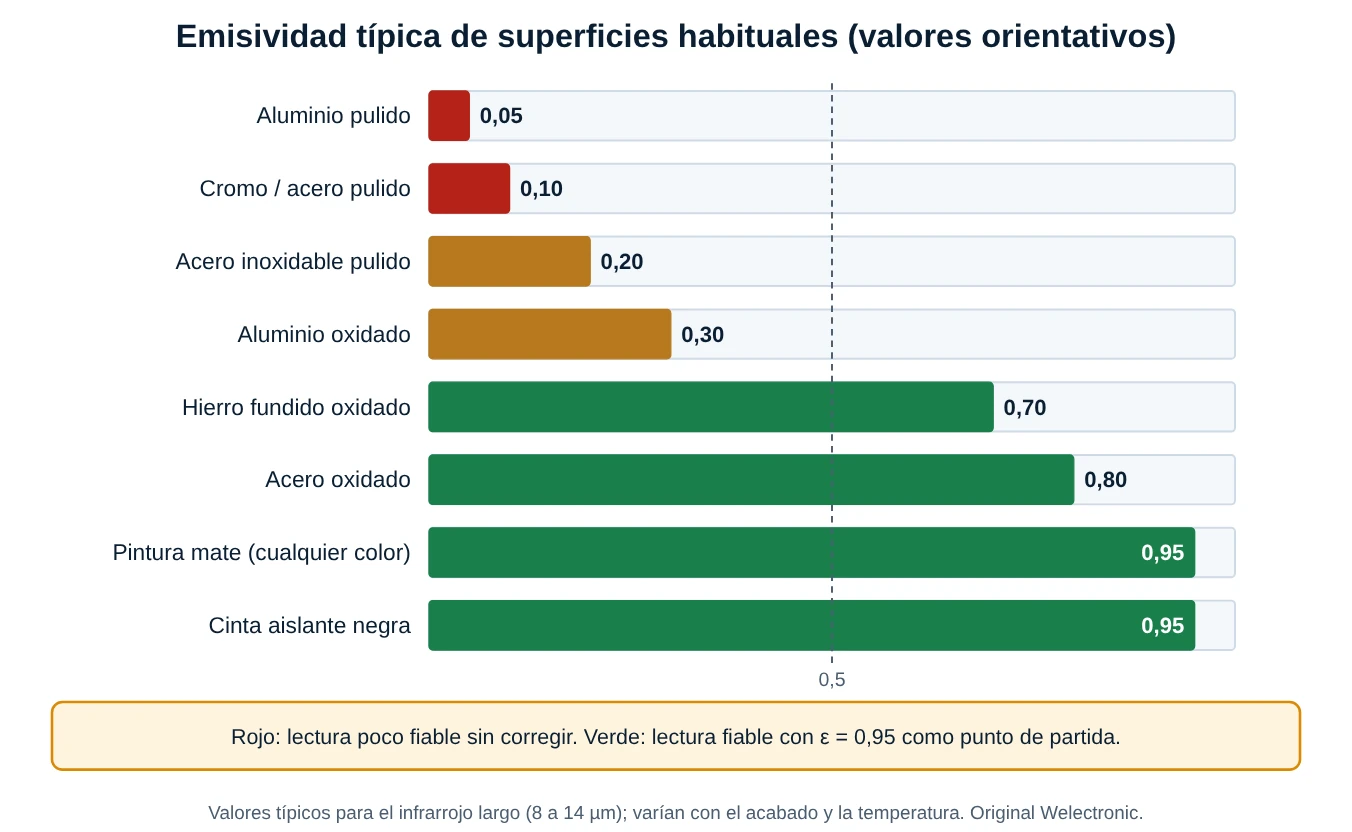
- Modificar la superficie cuando se puede: un trozo de cinta aislante negra (ε ≈ 0,95) o una mancha de pintura mate sobre el metal brillante convierte ese punto en una buena superficie de medida. La cinta debe tener tiempo para igualar la temperatura de la pieza.
- Introducir la temperatura reflejada en la cámara. Un método práctico: se coloca frente a la superficie una hoja de aluminio arrugada y extendida (reflector difuso), se mide con ε = 1 y el valor obtenido es la temperatura reflejada aparente del entorno.
- Cambiar el ángulo. Se mide casi de frente: con ángulos mayores de unos 60° respecto a la normal la emisividad efectiva cae y los reflejos aumentan.
- Apantallar el reflejo: una cartulina o el propio cuerpo entre la fuente caliente y la superficie.
Corrección técnica 2 (sección 2): la ficha enumera tres acciones: ajustar la emisividad, evitar reflejos y comparar con condiciones similares. Faltan dos ajustes imprescindibles: la temperatura reflejada aparente (parámetro propio de la cámara que se configura aparte de la emisividad) y el uso de cinta o pintura de emisividad conocida cuando la superficie es brillante, porque en un metal muy pulido ninguna corrección numérica es fiable (con ε = 0,05, el 95 % de la señal es reflejo). Además, el título «baja emisividad: metal brillante / alta emisividad: superficie mate o pintada» es una regla útil pero no absoluta: el metal oxidado o rugoso tiene ε alta (el acero oxidado supera 0,8) y una pintura metálica o plateada puede tener ε baja. Lo que importa es el acabado y no el color a simple vista. Por último, el eje de la imagen de la derecha (superficie mate) no es una referencia de tabla: nadie debe copiar de una imagen un valor de ε.
3. Puntos de inspección
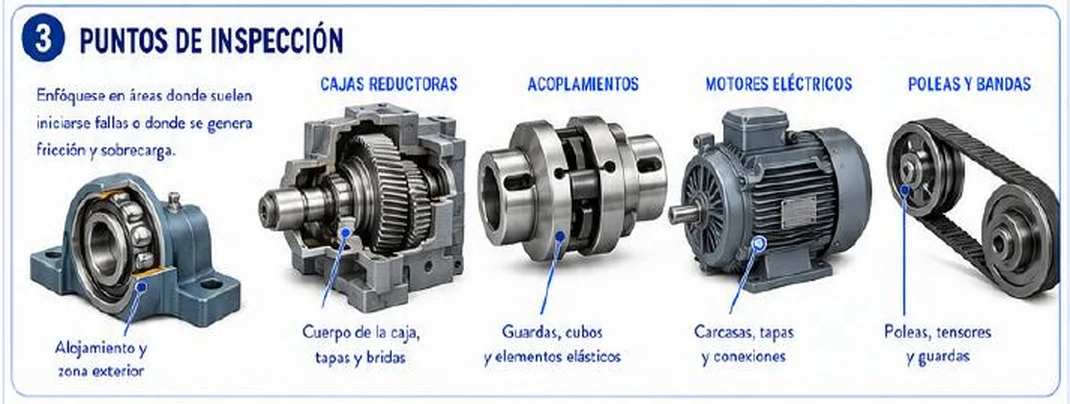
La ficha propone enfocarse en las áreas donde suelen iniciarse las fallas o donde se genera fricción y sobrecarga. La razón física es que casi toda falla mecánica termina en pérdidas de energía convertidas en calor: fricción por falta de lubricante, por exceso de grasa, por desalineación, por sobrecarga o por contaminación. El calor es un síntoma temprano y barato de observar.
3.1 Qué mirar en cada punto
| Componente | Dónde apuntar | Qué puede indicar un calentamiento | Cuidado |
|---|---|---|---|
| Alojamientos de rodamiento | Zona del alojamiento más cercana a la pista exterior; ambos lados del eje | Falta o exceso de lubricante, contaminación, desgaste, desalineación, precarga excesiva | La temperatura exterior es menor que la del rodamiento; se compara el lado libre y el lado del acople |
| Cajas reductoras | Cuerpo de la caja, tapas, bridas, zona de los sellos y del cárter de aceite | Nivel o viscosidad de aceite inadecuados, engranes con sobrecarga, rodamientos internos, aceite degradado | Una caja bien cargada trabaja caliente por diseño; el cambio importa, no el nivel absoluto |
| Acoplamientos | Cubos y elemento elástico (si hay visión), zona cercana al cierre | Desalineación, elemento elástico desgastado, falta de lubricación en acoples de engranes o cadena | Las guardas ocultan el acople; se usa la ventana de inspección o se inspecciona con guarda abierta según el procedimiento |
| Motores eléctricos | Carcasa, tapas y alojamientos de rodamientos, zona de la ventilación | Sobrecarga, ventilación obstruida, rodamientos, desequilibrio de tensiones | La carcasa es más fría que el bobinado; las conexiones eléctricas son otra especialidad (termografía eléctrica) |
| Poleas y bandas | Poleas, tensores, rodamientos de tensores, zona de contacto de la banda | Patinaje (banda floja), desalineación, rodamientos de tensor | Las bandas y las guardas de rejilla complican la visión; se mide donde la banda sale de la polea |
3.2 Una ruta de inspección ordenada
- Definir una ruta fija: los mismos equipos, en el mismo orden, con los mismos puntos y desde la misma posición.
- Hacer primero una vista general del equipo para detectar asimetrías evidentes y luego acercarse a cada punto.
- Comparar el lado motor y el lado carga y los puntos simétricos (rodamiento de un lado frente al otro).
- Anotar la carga y la velocidad del momento: una máquina a media carga ofrece una imagen distinta que a plena carga.
Corrección técnica 3 (sección 3): la ficha agrupa bien los puntos pero omite cuatro ideas. Primera: la cámara solo ve el exterior, por lo que la expresión «alojamiento y zona exterior» debe entenderse como «inferir» la condición del rodamiento a partir del alojamiento, nunca como medirla. Segunda: las guardas aparecen como puntos de inspección pero, en la práctica, son obstáculos: se debe medir la pieza protegida y no la guarda (que se calienta por radiación y no por fallo), y retirar una guarda solo con el equipo en las condiciones que permita el procedimiento. Tercera: «conexiones» en motores corresponde a la termografía eléctrica, con riesgos y criterios distintos (arco eléctrico, criterios de ΔT por corriente); en esta ficha se trata de la parte mecánica. Cuarta: no se indica que el calor depende de la carga y de la velocidad, algo que sí aparece en la sección 4.
4. Interpretación térmica
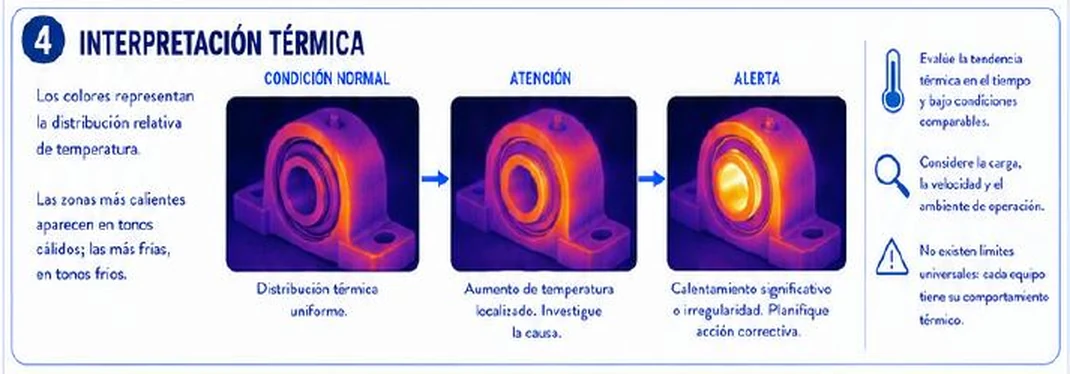
La imagen térmica tiene dos niveles de lectura. El cualitativo (patrones: simétrico o asimétrico, uniforme o con punto caliente, difuso o localizado) y el cuantitativo (temperaturas con ε ajustada). El primero es robusto y rápido; el segundo exige todos los cuidados vistos en las secciones 1 y 2.
4.1 Los colores son una escala, no una temperatura
La paleta de colores (hierro, arcoíris, escala de grises) se aplica entre un valor mínimo y un máximo llamados nivel y rango (span). En modo automático, la cámara reajusta esos extremos en cada imagen: un rodamiento a 45 °C puede aparecer «rojo» en una imagen con fondo frío y «amarillo» en otra con fondo caliente. Por eso, para comparar imágenes, se fijan manualmente el nivel y el rango, o se compara el número de un punto de medida y no el color.
4.2 Tres formas de decidir
- Comparar con equipos iguales (misma carga, misma velocidad, mismo ambiente): si cuatro motores gemelos marcan 58, 60, 59 y 78 °C, el cuarto merece atención aunque 78 °C no sea una cifra «prohibida».
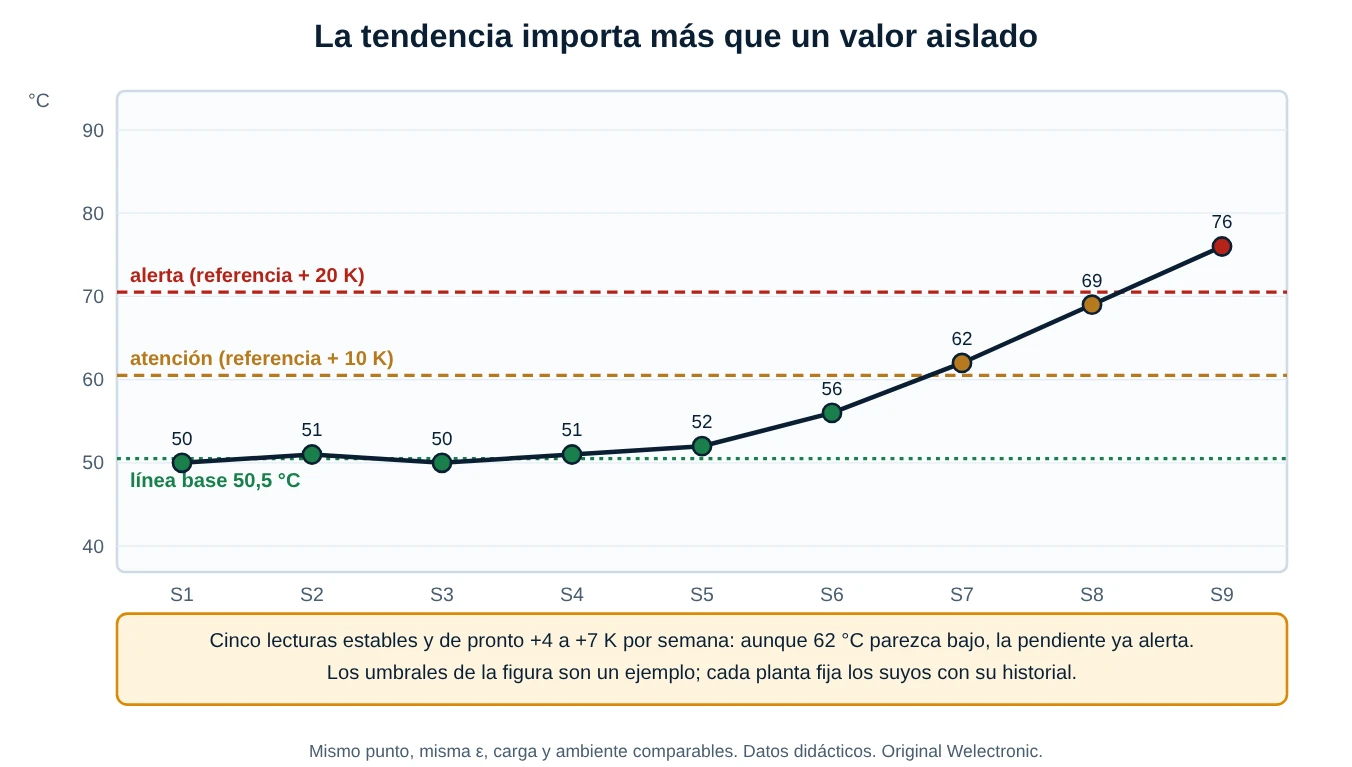
- Comparar con el mismo punto en el tiempo: una línea base de varias lecturas y el seguimiento de cuánto sube y a qué ritmo.
- Comparar con el límite del fabricante: temperatura máxima de la grasa, del aceite, de la clase de aislamiento del motor o de la banda. Este valor sí es absoluto, pero se aplica a la temperatura interna, que la cámara no ve.
4.3 Ejemplo de criterios (para fijarlos con el historial de cada planta)
| Estado | Criterio de ejemplo | Acción habitual |
|---|---|---|
| Normal | Subida menor de 10 K sobre la referencia y sin pendiente | Seguir la ruta |
| Atención | Subida de 10 a 20 K sobre la referencia o sobre el equipo gemelo | Investigar la causa, acortar el intervalo de inspección, revisar lubricación y alineación |
| Alerta | Subida mayor de 20 K, o una pendiente de unos 5 K por semana o más | Confirmar con vibraciones o ultrasonido y planificar la intervención |
Estos números son un punto de partida didáctico. En termografía eléctrica existen tablas publicadas que clasifican por diferencia con componentes similares (por ejemplo, 1 a 3 K posible deficiencia, 4 a 15 K probable, más de 15 K grave), pero están pensadas para conexiones eléctricas y no para rodamientos.
Corrección técnica 4 (sección 4): la ficha dice acertadamente que no existen límites universales y que se debe evaluar la tendencia. Cuatro matices. Primero: las tres imágenes (normal, atención, alerta) carecen de escala de temperatura y no se sabe si comparten nivel y rango; si cada una usó el ajuste automático, el cambio de colores puede ser engañoso. Segundo: «los colores representan la distribución relativa de temperatura» es correcto, pero conviene añadir que los colores no son valores: solo el número de la medida lo es. Tercero: aunque no haya límites universales, sí hay límites del fabricante (grasa, aceite, aislamiento, banda) que deben consultarse. Cuarto: la ficha olvida que la temperatura exterior subestima la interna y que el fondo (suelo, pared) puede alterar la escala automática.
5. Registro de hallazgos
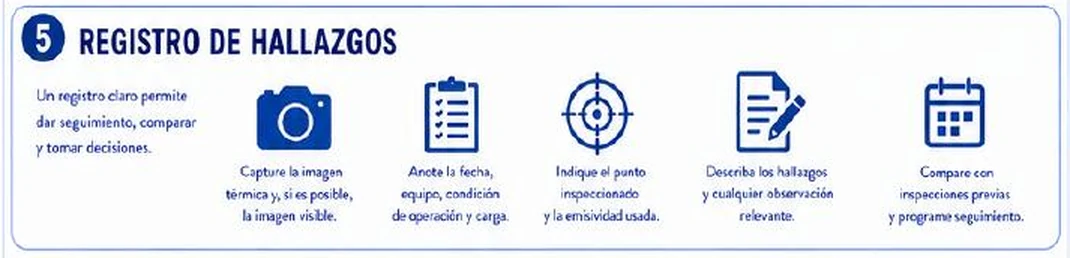
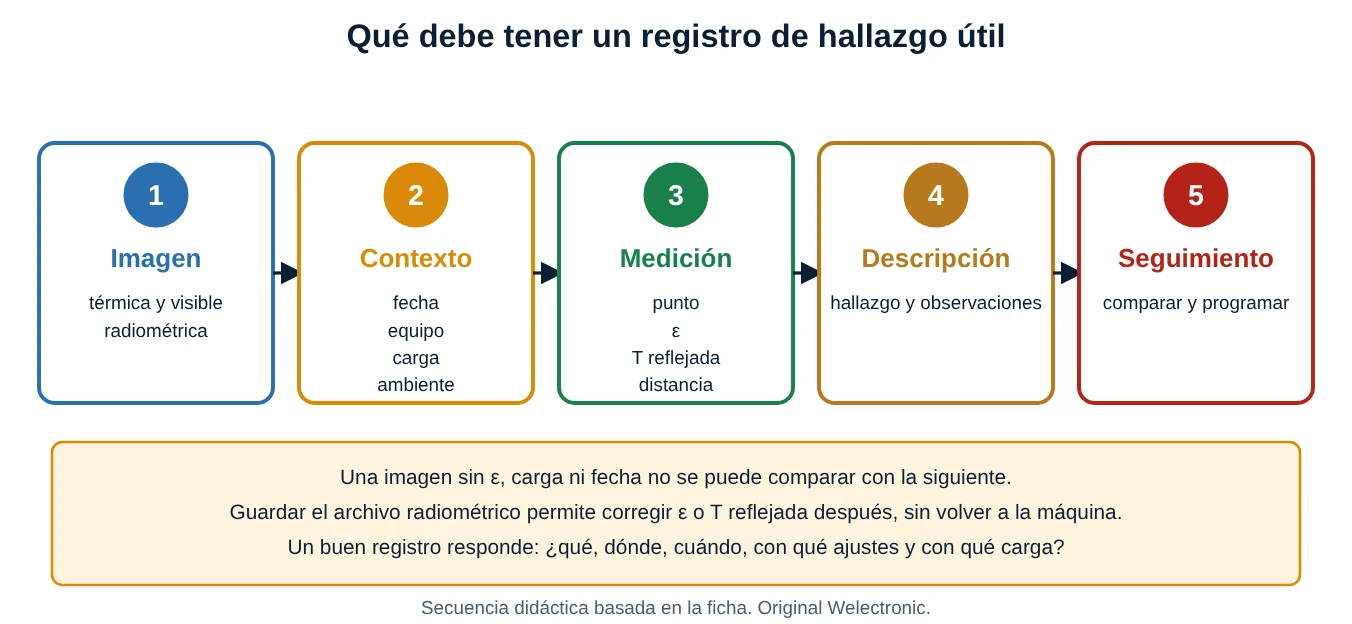
Un registro completo convierte una foto en un dato. La ficha propone cinco pasos que el diagrama siguiente resume, y que se aprovechan mejor si se estandarizan en una plantilla:
| Campo | Ejemplo | Por qué se anota |
|---|---|---|
| Identificación del equipo y punto | Reductor R-12, rodamiento lado acople | Permite repetir exactamente el mismo punto |
| Fecha y hora | Fecha y turno | Ubica la lectura en la tendencia |
| Carga y velocidad | 75 % de carga, 1.480 rpm | El calor depende de la carga |
| Ambiente y temperatura reflejada | 28 °C; 30 °C reflejada | Permite recalcular la medida |
| Emisividad y distancia | ε 0,95 (cinta negra); 1,5 m | Hace comparable la medida |
| Cámara y archivo | Modelo, número de imagen radiométrica | Trazabilidad |
| Hallazgo | Punto 14 K sobre el otro lado | Es la información útil |
| Acción y seguimiento | Reinspeccionar en 7 días | Cierra el ciclo |
Corrección técnica 5 (sección 5): la ficha lista los pasos de forma correcta, pero faltan datos que hacen comparable una medida: distancia, temperatura reflejada y ambiente, modelo de cámara y nombre del archivo radiométrico (sin el archivo original, no se puede corregir la emisividad a posteriori). También conviene registrar al técnico y la condición de la superficie (sucia, limpia, con cinta). Un registro que solo guarda la captura en formato de imagen común pierde las temperaturas de cada píxel.
6. Recomendación técnica
La recomendación es sensata y se apoya en tres hechos. Primero, condiciones estables significa que la máquina lleve el tiempo suficiente en régimen (en equipos grandes, de una a varias horas) para que el calor llegue a la superficie; medir al arrancar es medir el transitorio. Segundo, «como apoyo» es la clave: la termografía confirma y localiza, pero se complementa con análisis de vibraciones, ultrasonido y análisis de aceite. Tercero, trabajar con seguridad: la cámara permite medir a distancia, pero el técnico sigue cerca de elementos giratorios, superficies calientes y cuadros eléctricos; se aplican los procedimientos del lugar y los equipos de protección que correspondan.
7. Procedimientos paso a paso
7.1 Preparar y ejecutar una inspección
- Confirmar que el equipo opera con carga estable desde hace un tiempo razonable y anotar carga y velocidad.
- Limpiar la superficie de polvo, grasa y suciedad; si es muy brillante, colocar cinta de emisividad conocida y esperar a que se iguale su temperatura.
- Configurar la cámara: emisividad, temperatura reflejada, distancia y humedad; fijar nivel y rango si se van a comparar imágenes.
- Tomar una imagen general y luego imágenes de cada punto, casi de frente y con el objetivo cubriendo al menos 3 × 3 píxeles.
- Tomar la foto visible del mismo punto y guardar el archivo radiométrico.
- Comparar con el punto simétrico, con el equipo gemelo y con la última inspección.
7.2 Determinar la emisividad de una superficie propia
- Calentar o dejar que la pieza opere hasta que su temperatura sea estable y al menos unos 20 K superior a la del entorno.
- Medir la temperatura con un termómetro de contacto de buena exactitud, o con un trozo de cinta de ε conocida pegado a la pieza.
- Apuntar la cámara a un punto contiguo sin cinta, con la temperatura reflejada ya introducida.
- Cambiar la ε de la cámara hasta que la lectura iguale la de referencia.
- Anotar la ε obtenida para ese material, acabado y ángulo.
7.3 Crear la línea base de un equipo
- Con el equipo en buen estado (recién mantenido o con vibraciones normales), medir cada punto de la ruta cuatro o más veces con intervalos regulares.
- Calcular el promedio de cada punto y su variación normal.
- Anotar con qué carga y qué ambiente se obtuvo.
- Definir los umbrales de atención y de alerta como diferencias sobre esa referencia, y revisarlos tras las primeras fallas detectadas.
8. Casos reales de planta
Los casos siguientes son ilustrativos: reúnen situaciones típicas de inspección, redactadas para enseñar, y no corresponden a registros de una instalación concreta.
Caso 1 (ilustrativo) · El eje cromado que «estaba frío»
En una ruta, la imagen de un eje con camisa cromada mostraba 29 °C mientras el alojamiento vecino marcaba 55 °C. Se dio por bueno hasta que un técnico tocó el eje (con la protección debida) y lo notó claramente caliente. Con ε ajustada a 0,95 la cámara subestimaba la temperatura real, cercana a 60 °C. Lección: una superficie metálica brillante que «no se calienta» es sospechosa y no tranquilizadora. Se coloca cinta de emisividad conocida y se mide de nuevo.
Caso 2 (ilustrativo) · El reflejo del horno
Un rodamiento de un ventilador cercano a un horno aparecía a 90 °C. Al cambiar de posición, la zona caliente se movía con el técnico. Era el reflejo del horno sobre una tapa de aluminio. Con la tapa cubierta con cinta y un cartón apantallando el horno, la lectura bajó a 48 °C. Lección: si el punto caliente cambia al mover la cámara, es un reflejo y no el componente.
Caso 3 (ilustrativo) · El sobreengrase
Tras un mantenimiento, la imagen de un motor mostró el rodamiento lado ventilador 18 K más caliente que el lado opuesto, que antes tenían igual. Las vibraciones no cambiaron. La causa era el exceso de grasa aplicado en el engrase, que aumentaba la fricción del fluido. Al dejar que la grasa sobrante saliera y repetir la medida, la diferencia bajó a 3 K. Lección: la termografía detecta fallas, pero también malas prácticas de mantenimiento.
Caso 4 (ilustrativo) · Una subida lenta que nadie vio
El rodamiento de un reductor mostró siete lecturas semanales dentro de ±1 K y luego 56, 62 y 69 °C. Ninguna era «alta» según la tabla del fabricante, pero la pendiente de 6 a 7 K por semana motivó una intervención programada antes de la falla. Lección: la pendiente avisa antes que el valor.
9. Errores comunes que conviene evitar
- Dejar la emisividad en 0,95 en una superficie brillante y confiar en el número.
- Confundir un reflejo con un punto caliente.
- Medir a través de vidrio, plástico o una guarda.
- Medir un objetivo más pequeño que 3 × 3 píxeles.
- Comparar imágenes con nivel y rango automáticos.
- Inspeccionar al arrancar o con la carga muy distinta a la habitual.
- Comparar un equipo con otro de distinta carga, velocidad o ambiente.
- Aplicar a rodamientos las tablas de ΔT de la termografía eléctrica.
- Guardar solo una imagen común sin archivo radiométrico ni datos de ajuste.
- Dar por «normal» una temperatura exterior sin considerar que el interior está más caliente.
Resumen rápido (cheat-sheet)
| Concepto | Qué es | Cómo se calcula o se hace | Error típico |
|---|---|---|---|
| Radiación emitida | Calor propio de la superficie | Proporcional a ε · T⁴ (T en kelvin) | Usar °C en la fórmula |
| Emisividad ε | Capacidad de emitir | Tabla, cinta o contraste con contacto | Dejar 0,95 en metal brillante |
| Temperatura reflejada | Radiación del entorno que rebota | Hoja de aluminio arrugada con ε = 1 | No introducirla |
| IFOV | Ángulo de un píxel | Campo de visión (rad) ÷ píxeles | Objetivo menor de 3 × 3 píxeles |
| Tamaño de píxel | Lado visto por un píxel | d · IFOV | Medir desde demasiado lejos |
| Comparación | Contra equipo gemelo o punto simétrico | ΔT = T medido − T de referencia | Cargas distintas |
| Tendencia | Evolución del mismo punto | Línea base y pendiente (K por semana) | Mirar solo un valor |
| Registro | Dato trazable | Imagen radiométrica, carga, ε, distancia, fecha | Foto sin contexto |
Glosario breve
- Termografía infrarroja: técnica que obtiene imágenes de la distribución de radiación infrarroja de una superficie.
- Emisividad: fracción de la radiación de un cuerpo negro que emite una superficie a la misma temperatura.
- Temperatura reflejada aparente: temperatura equivalente de la radiación del entorno que se refleja en la superficie.
- Microbolómetro: detector de matriz que cambia su resistencia al calentarse con la radiación.
- IFOV: campo de visión instantáneo de un píxel, en miliradianes.
- NETD: diferencia de temperatura equivalente al ruido; indica la sensibilidad térmica.
- Nivel y rango: extremos de temperatura a los que se asigna la paleta de colores.
- Línea base: valor de referencia del punto en buen estado.
- Imagen radiométrica: archivo que conserva la temperatura de cada píxel.
- Gemelo: equipo igual, con la misma carga y ambiente, usado como comparación.
Normas y datos a validar
- La ISO 18436-7 establece los requisitos de cualificación y evaluación del personal de termografía en monitoreo de condición, y la serie ISO 18434 trata los procedimientos generales de termografía; se debe consultar la edición vigente de cada una.
- Los valores de emisividad (aluminio pulido 0,05; cromo y acero pulido 0,10; acero inoxidable pulido 0,20; aluminio oxidado 0,30; hierro fundido oxidado 0,70; acero oxidado 0,80; pintura mate y cinta negra 0,95) son orientativos: dependen del acabado, la temperatura, el ángulo y la banda espectral de la cámara, y deben verificarse con el método de la sección 7.2.
- El modelo de banda ancha del laboratorio (señal = ε T⁴ + (1 − ε) T_ref⁴) simplifica el cálculo de las cámaras reales, que trabajan en una banda de 7,5 a 14 µm con su propia calibración; los errores del laboratorio son del orden correcto pero no sustituyen al cálculo de la cámara.
- Los umbrales de 10 K, 20 K y 5 K por semana son ejemplos didácticos; cada planta debe fijarlos con su historial y el criterio del fabricante. Los criterios de termografía eléctrica citados (1 a 3, 4 a 15 y más de 15 K) provienen de prácticas de inspección eléctrica y deben validarse en la fuente.
- La recomendación de 3 × 3 píxeles como mínimo y la de hasta 10 píxeles para medidas críticas dependen del fabricante; debe consultarse el manual de la cámara.
- La precisión de ±2 °C o ±2 % y la sensibilidad térmica de 30 a 100 mK son rangos típicos y no valores de un modelo concreto.
- Los datos de los ejemplos y casos (temperaturas, cargas y tiempos) son supuestos didácticos.
- El número impreso al pie de la ficha (86) es el de la página del libro; en la serie del blog es la hoja 36.
10. Laboratorio de termografía
El laboratorio tiene tres mesas. En Emisividad y reflejo eliges la temperatura real y la emisividad real de una superficie, el entorno que se refleja y los ajustes de la cámara, y ves qué temperatura muestra la cámara y cuánto se equivoca. En Tendencia escribes ocho lecturas semanales del mismo punto, fijas los umbrales y obtienes la línea base, la subida, la pendiente y el estado. En Distancia y píxel eliges la cámara, la distancia y el tamaño del objetivo y ves cuántos píxeles cubre y a qué distancia máxima sigue siendo fiable.
Pruebas sugeridas:
- En la primera mesa pulsa Eje cromado, ε ajustada 0,95 y después Mismo eje, ε corregida 0,10: con la emisividad real la cámara vuelve a marcar 60 °C.
- Pulsa Reflejo de un horno (150 °C): la cámara marca bastante más de lo real porque el reflejo no se compensó. Corrige la temperatura reflejada ajustada a 150 y observa el efecto.
- En la segunda mesa compara Subida rápida con Subida lenta y Un pico y vuelve: la pendiente y la subida sobre la línea base dan estados distintos.
- En la tercera mesa pulsa Misma cámara a 6 m: el objetivo de 15 mm cubre menos de 2 píxeles y la lectura deja de ser fiable.
Qué hace el modelo: en la primera mesa, la señal que recibe la cámara es ε · T⁴ + (1 − ε) · T_refl⁴ (temperaturas en kelvin); la cámara resta la parte reflejada con los datos ajustados y calcula la temperatura con la ε ajustada. En la segunda, la línea base es el promedio de las cuatro primeras lecturas, la subida es la última lectura menos la base y la pendiente es el cambio medio por semana en las tres últimas lecturas; hay alerta si se supera el umbral de alerta o la pendiente fijada. En la tercera, el IFOV es el campo de visión horizontal en radianes dividido entre los píxeles, el píxel a distancia d mide d · IFOV y la distancia máxima es el tamaño del objetivo dividido entre (píxeles mínimos · IFOV). Es un modelo didáctico de banda ancha y transmitancia 1: no incluye la absorción de la atmósfera, la banda espectral real ni el ángulo de observación.
Ejercicios
✅ 5 Problemas Resueltos
Solución:
La potencia radiada es proporcional a T⁴ con T en kelvin: 40 °C = 313,15 K y 80 °C = 353,15 K.
Cociente = (353,15 / 313,15)⁴ = (1,1277)⁴. Primero 1,1277² = 1,2717 y luego 1,2717² = 1,62.
La potencia radiada aumenta un 62 %, no el 100 %: la temperatura en °C se duplicó, pero en kelvin solo subió un 12,8 %. Por eso la temperatura nunca se razona en °C dentro de la fórmula.
Solución:
Sin reflejo, la cámara recibe ε_real · T⁴ y la interpreta con ε_aj, de modo que T_lectura⁴ = T⁴ · (0,60 / 0,95).
0,60 / 0,95 = 0,6316; su raíz cuarta es 0,8915 (raíz cuadrada 0,7947 y otra vez 0,8915).
T_lectura = 353,15 · 0,8915 = 314,8 K = 41,7 °C.
La cámara marca unos 38 K menos de lo real: la zona desnuda parece «tibia» cuando está a 80 °C.
Solución:
Se trabaja en kelvin y en unidades de 10⁹ para las cuartas potencias: T_objeto = 333,15 K, T⁴ = 12,32; T_entorno = 298,15 K, T⁴ = 7,90.
(a) Señal = 0,10 · 12,32 + 0,90 · 7,90 = 1,232 + 7,112 = 8,344. La cámara resta la parte reflejada que supone: (1 − 0,95) · 7,90 = 0,395, queda 7,949, y divide entre 0,95: 8,368. Raíz cuarta: 302,4 K = 29,3 °C. Error de unos −31 K.
(b) Con ε = 0,10 la cámara resta 0,90 · 7,90 = 7,112, queda 1,232 y divide entre 0,10: 12,32, que es justo T⁴ del objeto: 60 °C.
Moraleja: en un metal brillante la ε correcta es imprescindible y, aun así, el resultado es sensible a cualquier error de la temperatura reflejada; por eso se prefiere poner cinta.
Solución:
IFOV = 24 · (π / 180) / 320 = 0,4189 / 320 = 1,309 mrad.
(a) A 3 m: 3 000 mm · 0,001309 = 3,93 mm por píxel.
(b) 15 / 3,93 = 3,8 píxeles por lado: cumple, pero con poco margen.
(c) d_máx = 15 / (3 · 0,001309) = 3 820 mm ≈ 3,8 m. A 6 m el tornillo cubriría 1,9 píxeles y la lectura se subestimaría.
Solución:
(a) Referencia = (50 + 51 + 50 + 51) / 4 = 50,5 °C.
(b) Subida = 69 − 50,5 = 18,5 K: ya supera la atención (10 K) pero no la alerta de 20 K. La pendiente de las tres últimas lecturas es (69 − 56) / 2 = 6,5 K por semana, mayor que 5. El estado es alerta por pendiente.
(c) Faltan 90 − 69 = 21 K; a 6,5 K por semana son 21 / 6,5 = 3,2 semanas. Es una extrapolación lineal, orientativa: la falla real puede acelerar o estabilizarse.